
机器人 / 系统课时
设置工具和工件坐标执行运动
设置工具和工件坐标执行运动
同一个机器人目标点,如果换用不同的工具坐标或工件坐标,控制器求出的法兰位置就可能不同。本节通过 ABB RAPID 程序配置工具中心点和固定工件基准,比较工件坐标旋转、工具数据切换对运动结果的影响,并使用具体坐标值完成仿真验证。
学习目标
- 理解工具坐标和工件坐标如何共同决定机器人目标位姿。
- 使用 RAPID 的
tooldata、wobjdata和运动指令选择正确的坐标数据。 - 在仿真中切换坐标配置,核对 TCP、法兰位置和运动路径的变化。
同一目标点为什么会对应不同的机器人位置
机器人程序通常将目标点记录在工件坐标系中,而不是直接记录为机器人基座坐标。执行运动时,控制器先将工件局部目标变换到世界或基座坐标,再根据工具 TCP 相对法兰的位置和姿态,计算机器人各关节应到达的位置。
以单台固定安装的六轴机器人为例,假设世界坐标系 W 与基座坐标系 B 重合,工件坐标的对象偏移为零,且不存在协调外部轴。
设定以下数据,长度单位均为毫米:
- 局部目标点
pWork:(100,80,200)。 - 工件 A:原点
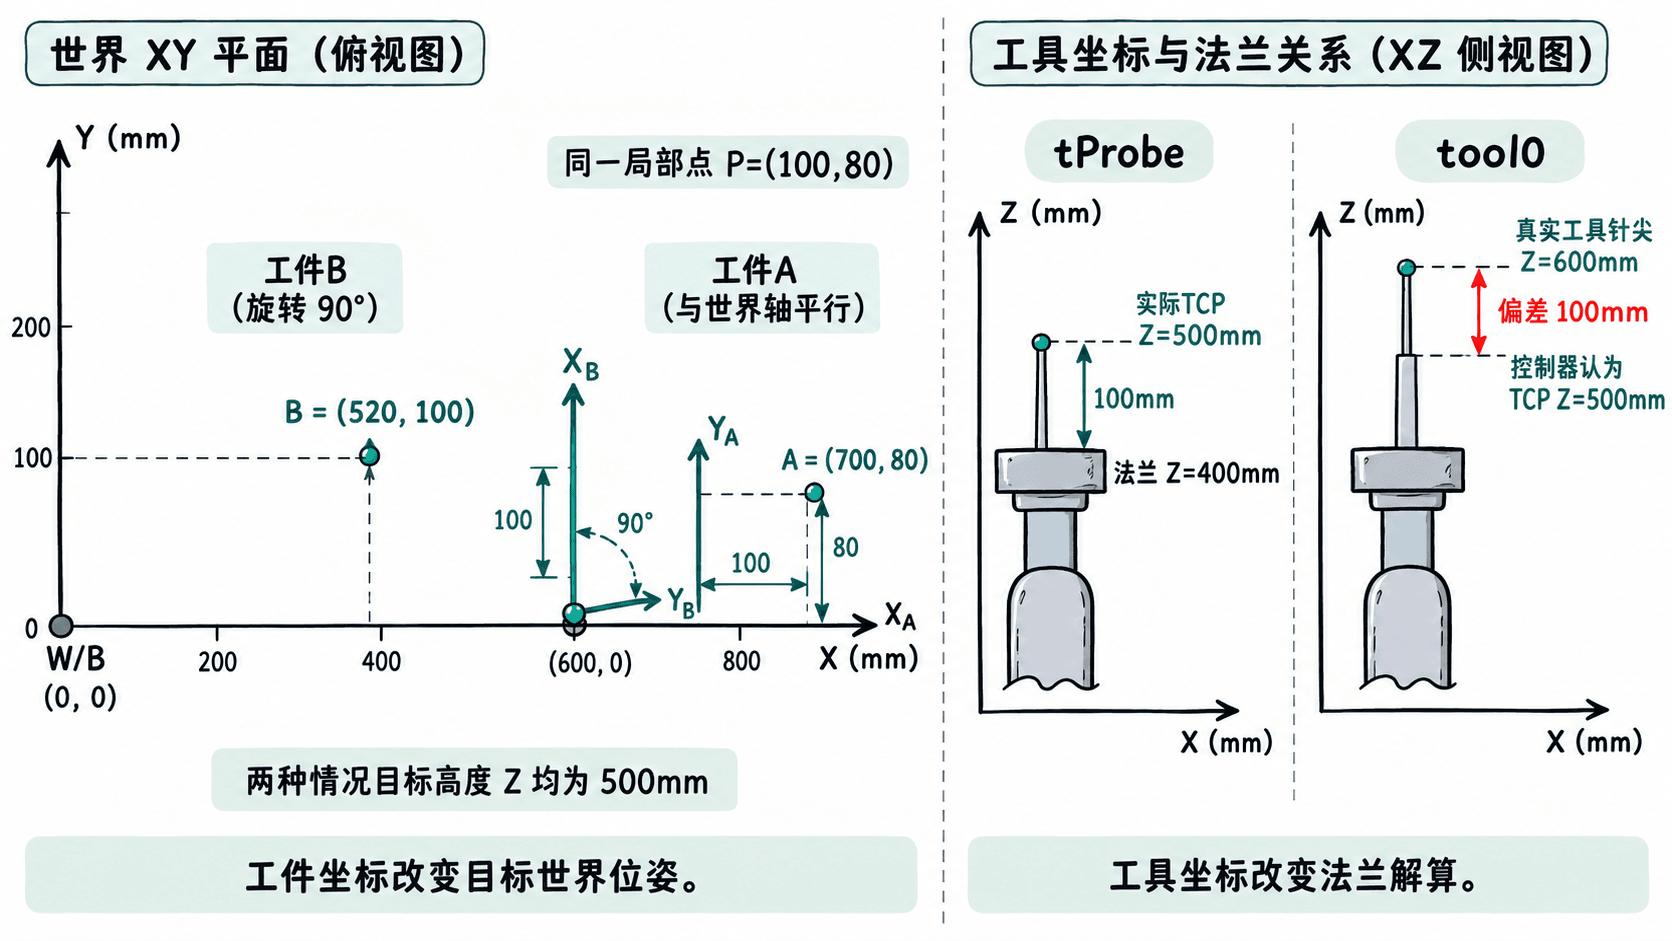
(600,0,300),坐标轴与世界坐标轴平行。 - 工件 B:原点同样为
(600,0,300),但绕世界 Z 轴正向旋转 90°。 - 工具
tProbe:TCP 相对安装法兰沿局部正 Z 方向偏移 100 mm,方向不旋转。
两种工件坐标下,局部目标的世界位置为:
| 选择的工件 | 世界坐标中的 TCP 位置 | 世界坐标中的法兰位置 |
|---|---|---|
| 工件 A,旋转 0° | (700,80,500) | (700,80,400) |
| 工件 B,绕 Z 轴旋转 90° | (520,100,500) | (520,100,400) |
工件 B 的位置计算利用了绕 Z 轴旋转 90° 时,局部 (x,y) 变为世界中的 (-y,x):世界 X 为 600-80=520,世界 Y 为 0+100=100。工件旋转同时改变 TCP 的世界姿态,本例工具偏移仅沿 Z 轴,因此法兰的 Z 坐标仍比 TCP 低 100 mm。
工具选择也会改变法兰解算。若在工件 A 下将 tProbe 错误改成系统工具 tool0,控制器会把法兰原点视为 TCP,使法兰到达 (700,80,500)。实际安装的测针如果仍沿法兰正 Z 方向伸出 100 mm,真实针尖就会到达 Z=600 mm,而不是预期的 Z=500 mm。
使用 RAPID 定义工具与工件坐标
以下采用 ABB RAPID 语言,适用于支持相应 RAPID 运动指令的 RobotWare 6/7 控制器。建议首先在 RobotStudio 虚拟控制器中测试,不要将示例坐标直接用于真实设备。
RAPID 使用 tooldata 保存工具 TCP 和工具负载信息,使用 wobjdata 保存工件相关坐标。普通机器人持工具、工件固定的场景中,工具的 robhold 为 TRUE,工件的 robhold 为 FALSE。
wobjdata 中的 uframe 定义用户坐标系相对于世界坐标系的位置和姿态,oframe 定义对象坐标系相对于用户坐标系的位置和姿态。本例令 oframe 为单位变换,通过修改 uframe 比较两个工件方向。
在新建的虚拟控制器程序中,为机器人任务 T_ROB1 添加以下完整模块,使用 main 作为执行入口。运行前需要确认所选机器人型号能够到达示例点位,并在虚拟站中排除障碍物干涉。
MODULE FrameDemo
    ! 仿真工具:TCP沿法兰正Z方向伸出100mm
    ! 1kg质量与50mm重心位置仅为演示数据
    PERS tooldata tProbe:=[TRUE,[[0,0,100],[1,0,0,0]],
                           [1,[0,0,50],[1,0,0,0],0,0,0]];

    PERS wobjdata wobjA:=[FALSE,TRUE,"",
                          [[600,0,300],[1,0,0,0]],
                          [[0,0,0],[1,0,0,0]]];

    PERS wobjdata wobjB:=[FALSE,TRUE,"",
                          [[600,0,300],[0.70710678,0,0,0.70710678]],
                          [[0,0,0],[1,0,0,0]]];

    CONST robtarget pAbove:=[[100,80,250],[1,0,0,0],
                             [0,0,0,0],[9E9,9E9,9E9,9E9,9E9,9E9]];
    CONST robtarget pWork:=[[100,80,200],[1,0,0,0],
                            [0,0,0,0],[9E9,9E9,9E9,9E9,9E9,9E9]];

    PROC main()
        RunPath wobjA;
        TPWrite "Path completed";
    ENDPROC

    PROC RunPath(PERS wobjdata w)
        ! 通过WObj参数绑定目标点所属的工件坐标
        MoveJ pAbove,v50,fine,tProbe\WObj:=w;
        MoveL pWork,v20,fine,tProbe\WObj:=w;
        MoveL pAbove,v20,fine,tProbe\WObj:=w;
    ENDPROC
ENDMODULE
这里的 v50 和 v20 分别指定 50 mm/s、20 mm/s 的编程速度,fine 要求在目标点精确停止。MoveJ 以关节运动方式到达接近点,不保证 TCP 走直线;两条 MoveL 则要求 TCP 沿直线路径到达工作点并退回。
RunPath 接收一个 PERS wobjdata 参数,因此同一组 pAbove、pWork 可以复用于不同工件。程序没有修改目标点的局部坐标,实际位置差异来自 \WObj 对工件数据的选择。
预期输出:当虚拟机器人成功完成全部运动后,示教器操作信息区显示:
Path completed同时,在默认 wobjA 下,TCP 从世界位置 (700,80,550) 沿直线下降到 (700,80,500),再沿原路径返回。没有完成运动时不应出现这条完成信息。
切换坐标后怎样检查运动结果
先只修改工件坐标,再单独修改工具选择,避免两个变量同时变化而无法判断偏差来源。
- 保持
RunPath wobjA;,在虚拟站运行程序。于pWork精确停止时,查看以世界坐标表示的 TCP 位置,预期为(700,80,500),对应的法兰位置为(700,80,400)。 - 将
main中的调用改为RunPath wobjB;,重新仿真。pWork的局部数据不变,但世界 TCP 应变为(520,100,500),TCP 姿态同时绕世界 Z 轴旋转 90°;从接近点到工作点仍应为 50 mm 的直线下降。 - 恢复
RunPath wobjA;。仅在仿真中,将RunPath内三条运动指令使用的tProbe改为tool0,观察法兰终点。原先工作点处的法兰 Z=400 mm,此时变为 Z=500 mm;这说明工具切换改变的是为满足目标 TCP 所需的法兰位姿。 - 恢复
tProbe,确认程序、示教器显示的工具数据与虚拟测针的几何安装偏移一致,再核对pWork处的局部工件坐标是否仍为(100,80,200)。
这组实验还应检查姿态与运动路径,而不只比较终点的 XYZ。工件 B 旋转后,TCP 的工具轴方向会随目标姿态旋转,可能改变机械臂的肘部位置或腕部姿态。即使两个 TCP 目标都可达,整机扫掠空间仍可能发生变化。
实机联调前排除坐标选择错误
当机器人运动终点与设计位置不一致时,可根据偏差特征区分问题来源。
| 观察到的现象 | 优先检查 | 典型原因 |
|---|---|---|
| 全部点整体平移约 10 mm | wobjdata 的 uframe、oframe |
工件原点标定存在 10 mm 偏差 |
| 离工件原点越远,XY 偏差越明显 | 工件坐标轴方向和旋转四元数 | 工件旋转角度设置错误 |
| 法兰位置正确,但真实工具尖端偏离 100 mm | tooldata.tframe 与当前工具选择 |
实际测针伸出 100 mm,却错误使用 tool0 |
| 终点正确但中间路径接近障碍物 | MoveJ、MoveL 路径及机器人姿态 |
只检查 TCP 终点,没有检查完整机械臂扫掠空间 |
现场验证按以下顺序执行:
- 确认工具已正确安装,TCP 标定误差符合工艺要求,工具负载参数已根据实际设备校准。
- 核实工件坐标原点、X/Y 方向和法向,检查所选
wobjdata与当前装夹工件一致。 - 在离线仿真中检查关节限位、可达性、奇异位置、TCP 路径及整机扫掠干涉,并按实际机器人重新确认
robtarget的关节配置数据。 - 实机操作前确认安全防护、运动许可和周围人员状态,在厂家规定的安全操作模式下,以低速、单步方式检查接近点、工作点和退回路径。
- 记录使用的工具名称、工件名称、标定版本及验证结果,避免工艺程序更新后仍引用过期坐标。
当程序中的工具、工件和目标点都经过独立核对后,固定工件发生平移或旋转时,通常只需重新标定相应工件坐标,就可以复用原先以工件局部坐标定义的加工路径;但每次变更后仍须重新验证可达性、姿态和完整运动过程的安全性。