
机器人 / 系统课时
确定围栏门锁与安全停止条件
确定围栏门锁与安全停止条件
以六轴机器人搬运工位为例,确定人员从哪里进入、开门后哪些设备必须停止,以及什么时候才允许解锁和重新启动。最终形成一份可用于安全方案评审的门锁选型依据、停止条件表和联调验收清单。
学习目标
- 按人员进入方式选择固定围栏、联锁门、带防护锁定的门或安全检测装置。
- 根据危险运动停止时间确定门锁和防护停止条件。
- 区分普通 PLC 信号与安全相关控制功能,并制定复位验收规则。
先从人员进入路径划定防护范围
假设机器人在取料台和放料台之间搬运 4 kg 工件,维护人员从侧门进入,操作员从前方上料。危险范围不仅是机器人 TCP 轨迹,还包括手臂及夹爪的扫掠区域、工件可能掉落的区域,以及同步运行的输送机夹点。
- 平时无需接近的侧面:采用固定防护围栏,并核对围栏高度、开孔及到危险点的距离,防止从上方、下方或网孔伸入。
- 需要整个人进入的维护口:使用联锁防护门;若停止前就能接近危险点,还需要带防护锁定的联锁门。
- 频繁人工上料的开口:可评估安全光幕或安全激光扫描仪,但须按接近方向、检测能力和总停止时间核定安装距离,不能只按开口宽度选型。
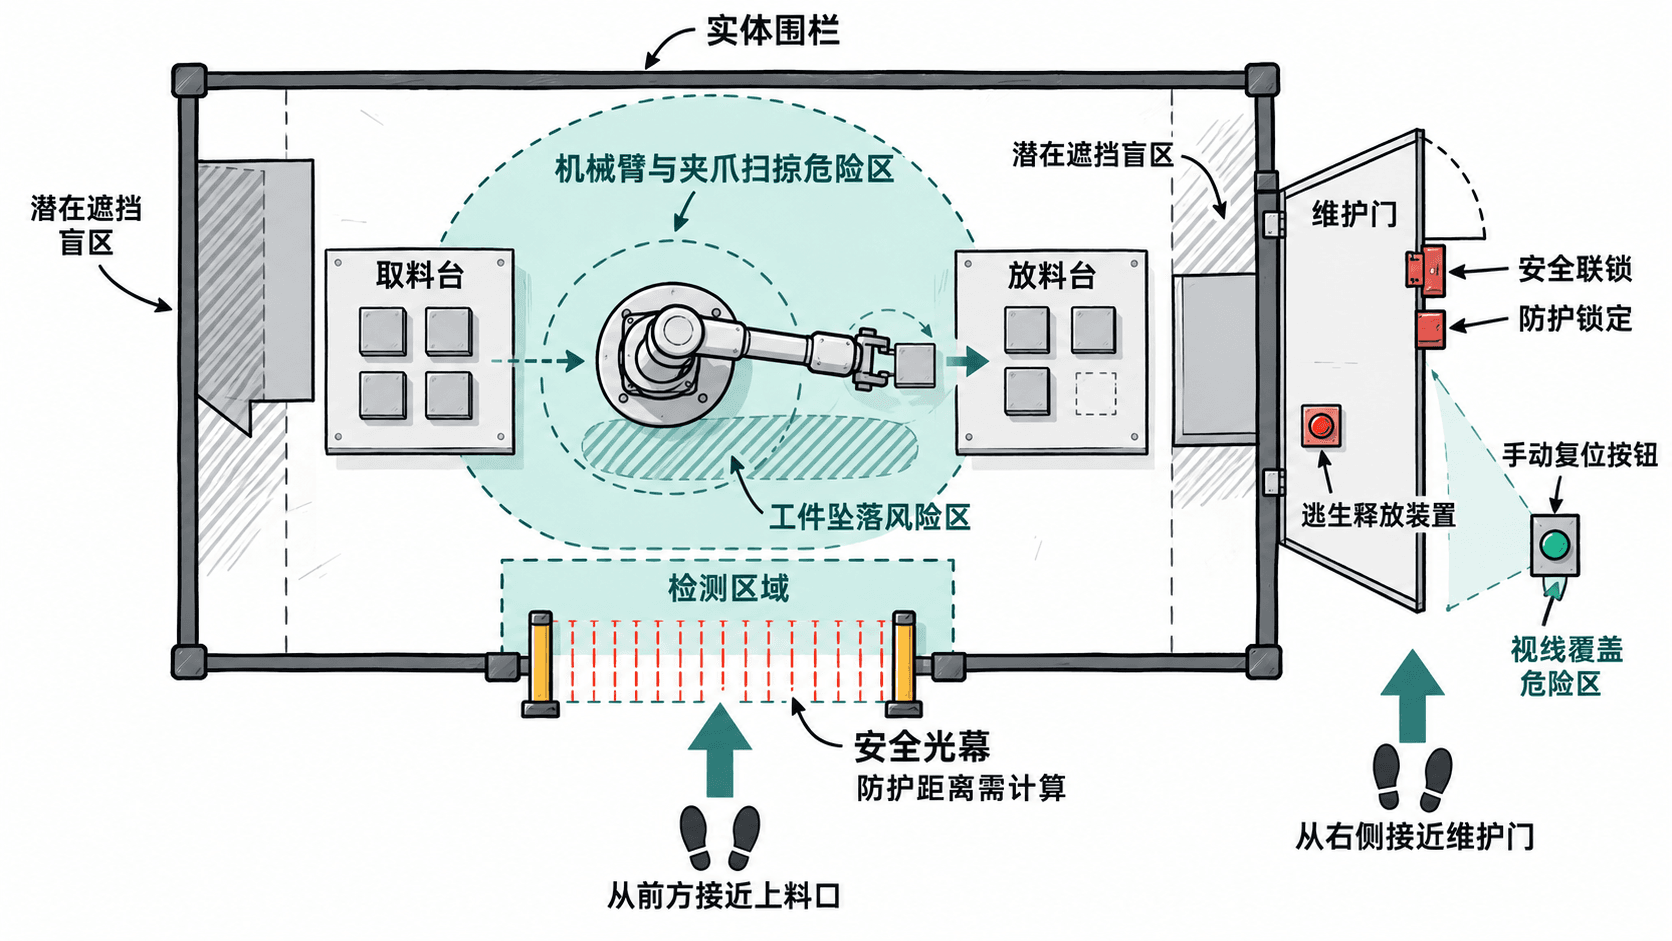
用停止时间判断是否必须锁门
普通联锁门的作用是开门触发防护停止,并禁止门开时危险自动运行;防护锁定则要求危险尚未消除时,门仍不能打开。这两项功能需要分别验证,不能把普通磁吸门锁当作安全防护锁定。
| 评估情况 | 选用原则 |
|---|---|
| 门开启后,人员到达危险点前,危险运动已可靠停止 | 可评估不带防护锁定的联锁门 |
| 危险运动仍可能持续到人员触及时 | 需要符合要求的防护锁定及安全解锁条件 |
| 人员可能被关在围栏内部 | 评估门内逃生释放、人员存在检测及防意外重启措施 |
例如,最不利负载和速度下,从门联锁触发到危险运动停止的实测时间为 0.68 秒,而从门联锁触发到人体能够触及危险点的最短时间仅为 0.40 秒。因为 0.68 秒大于 0.40 秒,单靠开门后发出停止指令不足以防护,应保持门锁定直至确认危险消除。这里的时间只是选型演示值,实际需测量、记录,并按适用标准验证停止性能与可接近时间。
还要检查夹爪失压后是否会掉件、输送机是否继续夹卷,以及机器人断驱动转矩后是否会发生轴下坠;停止指令发出不等于所有危险已消除。
将人员防护接入安全相关控制系统
门开、锁定丢失、安全光幕遮挡、急停触发以及安全回路故障,必须由满足风险评估要求的安全相关控制系统处理。典型实现为具备相应安全性能的联锁装置或 OSSD 输出,经安全继电器或安全 PLC,连接机器人规定的安全停止接口和输送机等相关设备的安全功能。
| 信号或功能 | 应承担的系统 |
|---|---|
| 上料到位、工件计数、普通运行指示灯 | 普通 PLC |
| 门联锁、锁定确认、人员检测与防护停止 | 安全相关控制系统 |
| 急停按钮及其锁存、复位限制 | 安全相关控制系统 |
| 在 HMI 显示门状态与停止原因 | 普通 PLC 可读取诊断状态,但不能据此代替安全决策 |
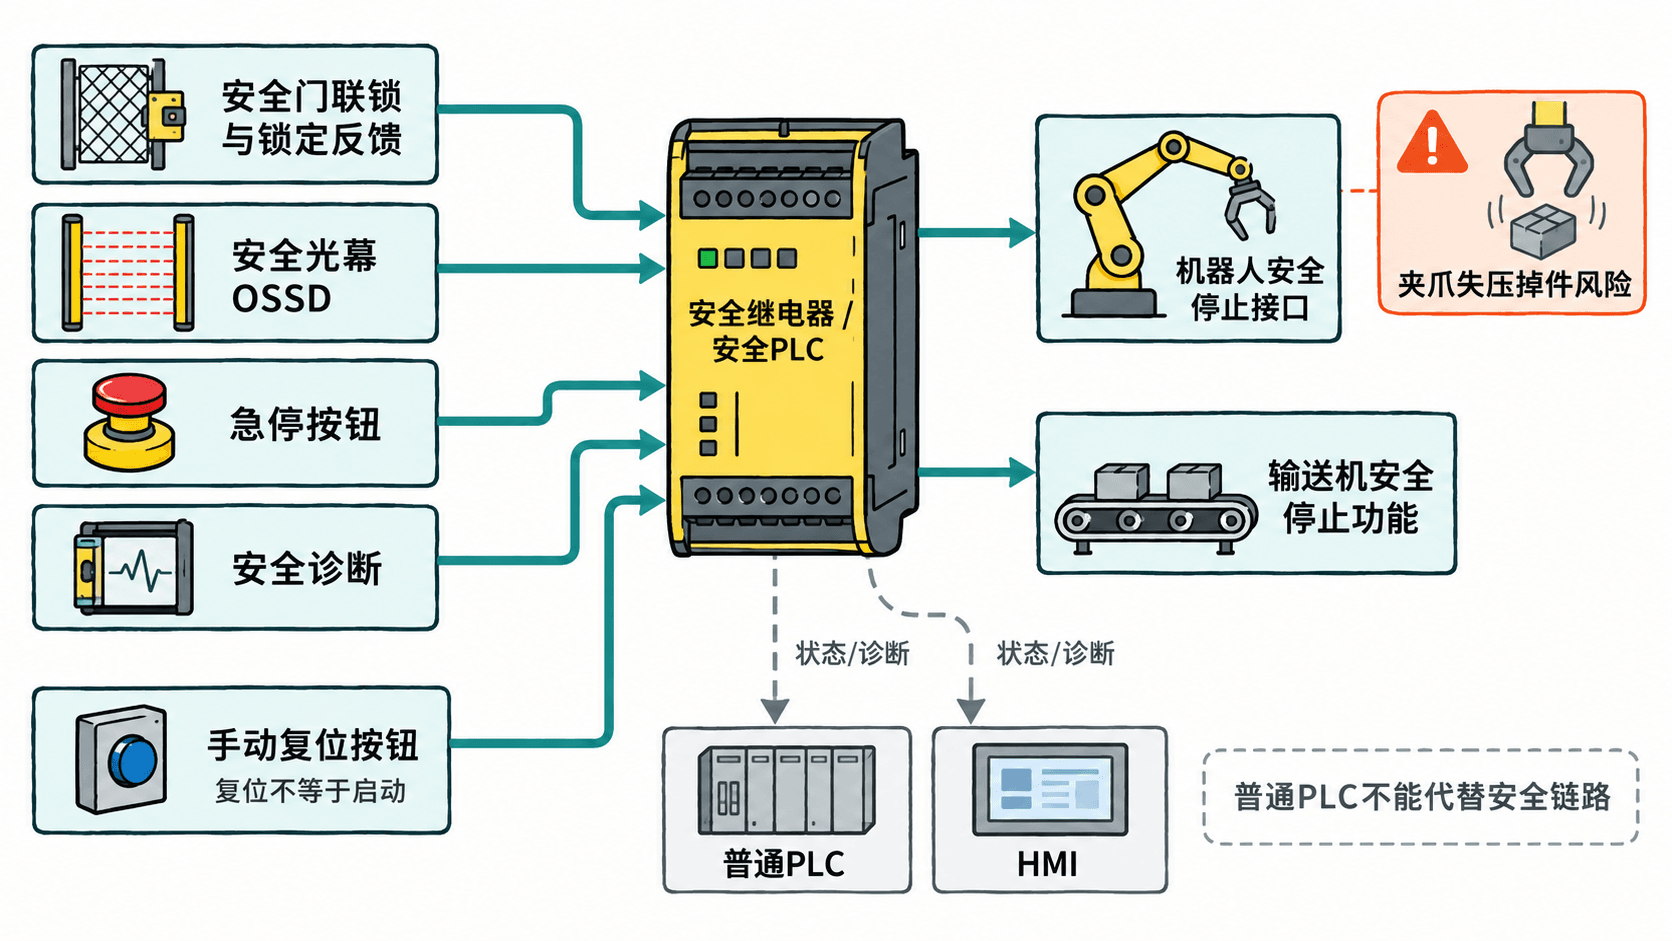
按 ISO 10218-2:2025 附录 C,防护停止的默认安全性能要求为 PL d 或 SIL 2,急停为 PL c 或 SIL 1;也可按标准允许的方法逐项论证所需等级。传感器、控制器、执行器和故障诊断构成的完整安全功能必须经过验证,不能仅靠普通 PLC 输入位和程序条件实现联锁。急停是补充保护措施,不能取代围栏或门联锁。
把停止、解锁和复位写成明确条件
以下规则针对自动运行模式;经批准的示教模式须有独立且经过验证的安全条件,不能靠短接门开关进入。
| 现场状态 | 必须得到的结果 |
|---|---|
| 自动运行时门联锁断开、锁定反馈异常或人员检测触发 | 执行风险评估确定的防护停止,禁止危险自动运行 |
| 按下任一有效范围内的急停按钮 | 执行急停并保持停止,直到按规定人工解除及复位 |
| 防护锁定门申请开门但危险尚未消除 | 保持锁定,执行停止,确认达到安全解锁条件后才允许开门 |
| 门已关闭但尚未完成复位,或检测区仍有人 | 禁止自动启动 |
| 安全条件全部恢复,人员确认危险区无人并进行手动复位 | 仅恢复启动许可,仍须单独下达启动命令 |
手动复位点应设在防护区外能够观察危险区的位置;存在视线盲区时,须追加防止内部人员被困或被忽略的措施。关闭门、解除急停、按复位按钮均不能自行触发机器人继续运动;进入维护前还要按作业要求隔离并控制残余能源。
用联调记录验证每条保护逻辑
由具备资质的人员按审批的安全测试程序在受控条件下验证,不要让人员进入运动危险区充当测试目标。
- 在允许的测试条件下触发门联锁或人员检测,记录机器人及相关输送机的停止响应,并核对实测总停止时间。
- 检查申请开门时是否先执行安全停止,再满足规定条件后解锁;验证内部逃生释放方案。
- 恢复关门与检测条件,确认设备不自动重启;手动复位后,还须独立启动命令。
- 触发急停并核验其作用范围、保持状态及就地人工解除要求,确认解除后不会自启动。
- 利用制造商允许的诊断测试方法检查单通道异常、锁定反馈不一致等故障,确认安全功能进入规定状态且不能直接恢复生产。
- 记录最不利工况下的停止时间、测试结果、异常处置及验收签字;如工具、负载、速度或布局改变,应重新评估受影响的防护措施。
设计与验收可对照 ISO 10218-2:2025、ISO 14119:2024、ISO 13849-1:2023、ISO 13855:2024 和 ISO 13850:2015。最终方案还须符合当地法规和设备制造商的安全要求,未经验证不得投入自动生产。