
机器人 / 系统课时
核对负载惯量和工作半径选型
核对负载惯量和工作半径选型
一台标称能搬起 12 kg 的六轴机器人,不一定能安全搬运 10 kg 的偏心工装。本课用一套夹取工位的数据,逐项核对末端总质量、腕部力矩与惯量、目标位姿和工作节拍,最后形成可用于采购评审的选型记录。
学习目标
- 计算末端总质量、合成重心及指定腕轴的负载惯量。
- 区分产品手册的最大臂展与实际工位的可达位姿。
- 用厂家负载限制、路径验证和节拍数据判断候选机型是否合格。
建立末端负载清单
假设工位使用六轴机器人夹取一个 6 kg 工件,候选机型的额定负载为 12 kg、标称最大臂展为 1.40 m。先把所有由法兰承载的零件计入负载;以下尺寸和厂家允许值均为教学假设,并非某款机器人的真实规格。
| 法兰承载部件 | 质量 | 重心到 J5 轴的垂距 | 关于平行 J5 轴的自身重心惯量 |
|---|---|---|---|
| 夹爪 | 3.0 kg | 0.12 m | 0.015 kg·m² |
| 工件 | 6.0 kg | 0.28 m | 0.025 kg·m² |
| 转接板 | 1.0 kg | 0.05 m | 0.002 kg·m² |
| 合计 | 10.0 kg | 待计算 | 待计算 |
表中各重心位于 J5 轴同一侧的示例直线上,且相应距离垂直于 J5 转轴;这使得后续标量计算成立。实际工装若在三维空间偏置,须记录每个部件相对于法兰的 坐标,并按各腕轴分别计算。
本例质量为 ,小于额定 12 kg,但这只能通过第一道质量筛查。电磁阀、传感器和随法兰运动的管线支架也应计入;安装在前臂上的附加载荷则依厂家手册另行核算。
核算重心、静力矩和转动惯量
示例中,合成重心到 J5 轴的垂距为:
若腕部持物姿态使重力力臂达到上述距离,J5 的重力静力矩约为 。需要计算的是关于该关节旋转轴的惯量,而不是仅看工件本身的惯量。利用平行轴定理:
假定厂家对候选机型此负载工况给出的 J5 允许静力矩为 18 N·m、允许惯量为 0.50 kg·m²,则尽管 10 kg 未超额定质量,20.5 N·m 和 0.5581 kg·m² 仍双双超限,必须否决原工装布置。
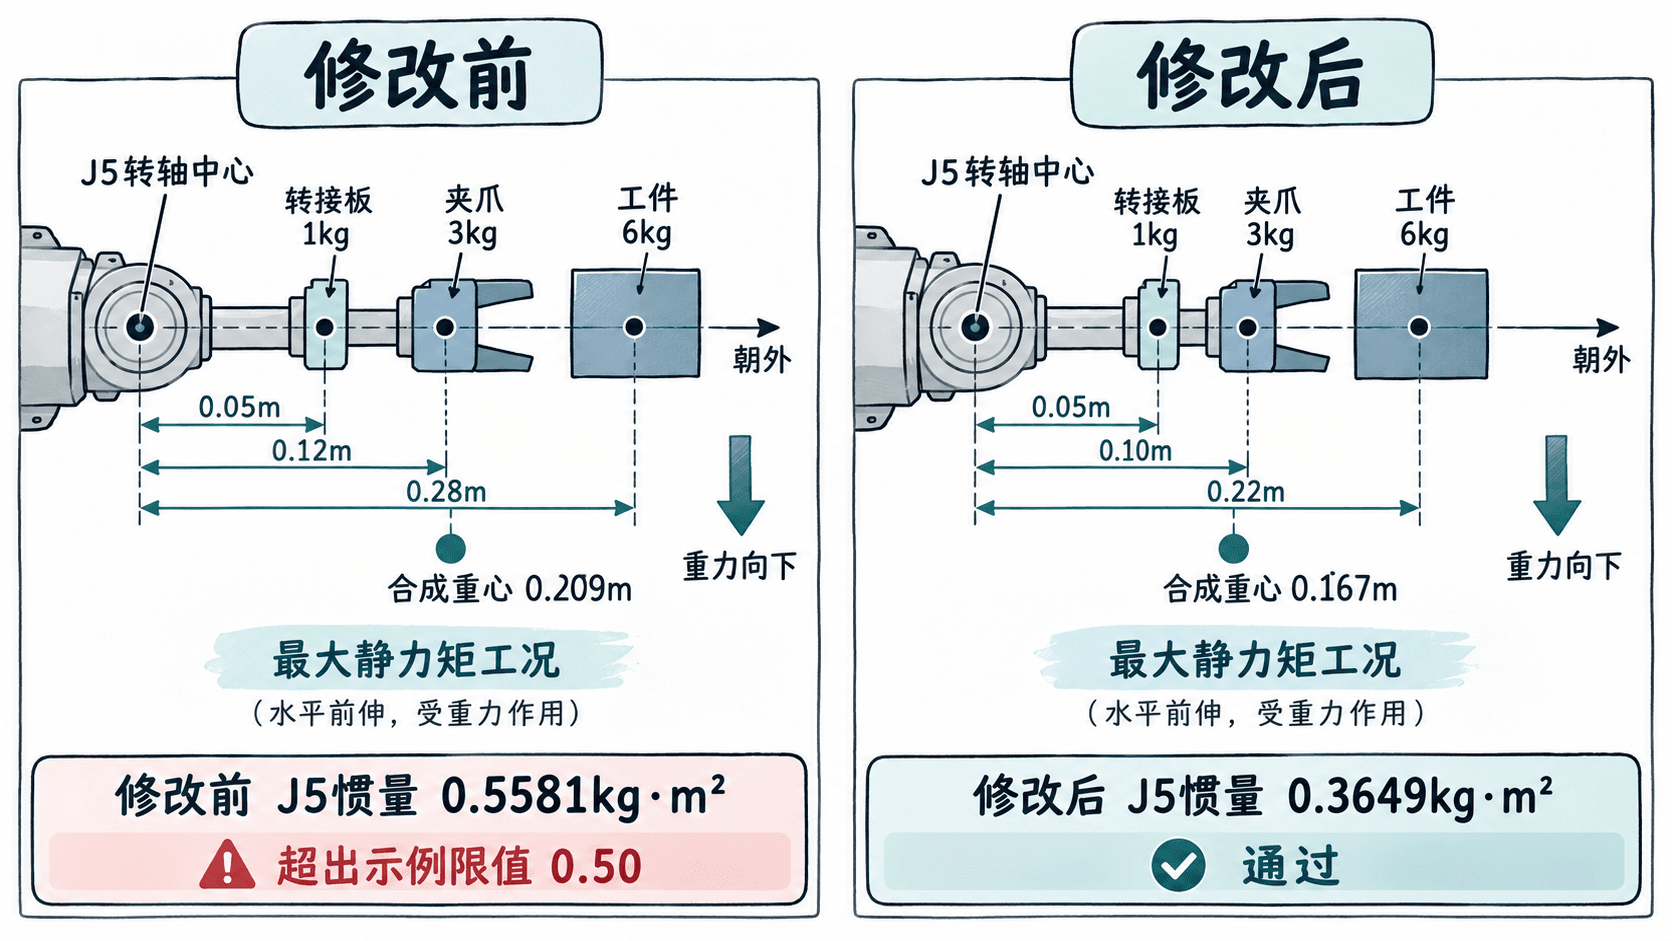
若将夹爪、工件重心垂距分别缩短至 0.10 m、0.22 m,转接板保持 0.05 m,且假设各部件自身惯量不变,则新合成重心为 0.167 m,最大重力静力矩约 16.4 N·m,J5 惯量降至 0.3649 kg·m²,通过本例两项限制。
验证工作半径与末端姿态
最大臂展 1.40 m 是目录参数,不等于 TCP 在任意高度、朝向都能到达半径 1.40 m 的位置。假设机器人基座坐标系中的两个 TCP 作业点如下,单位为米:
| 作业点 | TCP 位置 (x, y, z) | 工具朝向及任务 |
|---|---|---|
| A | (1.05, 0.30, 0.42) | 夹爪竖直向下抓取 |
| B | (1.30, -0.20, 0.50) | 保持竖直向下放置 |
B 点的水平半径为 ,虽然小于目录臂展 1.40 m,仍不能据此认定可达。夹爪 TCP 相对法兰沿工具轴有 0.18 m 偏置,法兰需要以特定朝向到位;轴限位、机器人本体干涉、工装障碍与腕部奇异区都可能使该点无法作业。
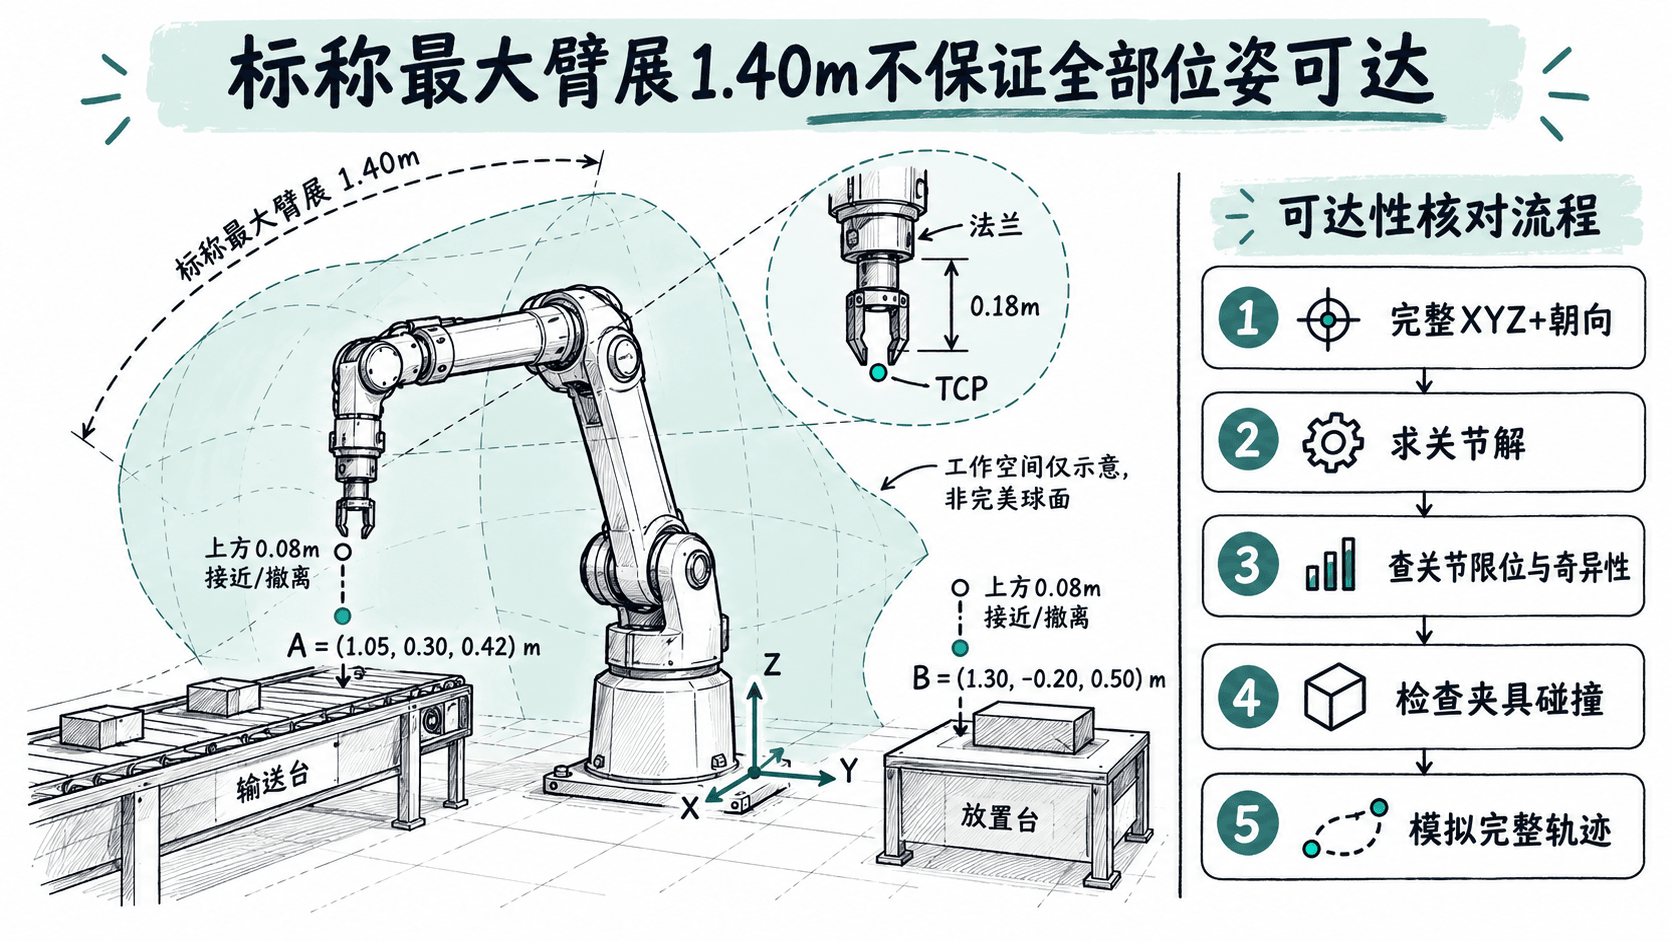
验证时按顺序把 A、B 点的位置与完整朝向输入厂商离线编程软件,再加入距目标沿工具轴退让 0.08 m 的接近点和撤离点,检查每个路径段是否存在连续、无碰撞、不过轴限位的关节解。还要模拟空载与持件两种轨迹,特别留意腕部翻转及夹具扫过的空间。
以实际节拍完成最终筛选
设工位要求 8.0 s/件。给出一份包含外设等待时间的初步节拍预算,作为仿真和试运行的验收基线:
| 动作或等待 | 预算 |
|---|---|
| 接近并抓取 | 1.6 s |
| 夹紧反馈 | 0.5 s |
| 持件搬运 | 2.0 s |
| 放置确认 | 0.6 s |
| 空载返回 | 1.7 s |
| PLC 握手 | 0.4 s |
| 小计 | 6.8 s |
| 工程波动预留 | 0.8 s |
| 预计总节拍 | 7.6 s |
7.6 s 只代表预算上可行,尚不能宣称已满足生产节拍。真实校核必须在符合负载限制的速度和加速度下运行全轨迹,纳入夹紧检测、I/O 延迟、避障绕行和安全速度限制。若持件搬运因降速增加 0.5 s,总预算便升为 8.1 s,超过要求。
选型记录至少附上:具体机型及安装方式、厂家负载校核结果、夹具 CAD 质量属性、A/B 及接近点位姿、离线碰撞与关节限位检查、满载实测周期。任何一项超限都不应仅靠降低程序报警阈值处理;优先缩短工装悬臂、减轻末端总成、调整机器人基座位置,必要时升级机型并重新核算。