
机器人 / 系统课时
联合验证节拍与路径碰撞边界
联合验证节拍与路径碰撞边界
本次联调以六轴机器人从取料台搬运工件到放料台为对象,先记录包含等待和运动的完整周期,再核查机械臂、夹爪及带载工件的扫掠边界。最终交付一组可复测的节拍数据、最小净空记录,以及不降低安全条件的优化结论。
学习目标
- 用统一的周期起止事件分离机器人运动时间与工艺等待时间。
- 检查整机、工具和工件的动态扫掠范围,而不只检查 TCP 轨迹。
- 用节拍、净空和连续运行记录共同决定优化方案能否放行。
固定工况和验收线
设定一套封闭防护的取放料工位:六轴机器人搬运质量 2 kg、外形 120 × 80 × 60 mm 的工件;夹爪及工件尺寸以现场实测为准。以下节拍与间隙阈值均为教学案例的项目目标,不是机器人厂商的通用允许值。
- 周期起止:PLC 每次进入
WAIT_PART(等待来料)状态时记录时间戳;相邻两次进入这一状态的间隔为一个完整周期。 - 节拍目标:相同配方及负载下,连续 30 个有效周期的平均值不超过 7.50 s,最慢周期不超过 8.00 s。
- 几何目标:固定夹具、设备护罩与运动部件之间的最小工艺净空不低于项目指定的 30 mm;不得触及关节、速度或负载限制。
- 功能目标:30 次连续搬运中无失抓、误放、驱动报警,安全联锁和保护停止功能保持有效。
用同一事件分割完整节拍
通过 PLC 状态变化和机器人运动开始、结束事件建立分段记录。每条记录保存周期编号、单调递增的时间戳、步骤名称、起止时刻和故障标记;等待来料及夹爪反馈要计入实际周期,不能只把机器人移动指令的执行时间相加。
下表是一件合格工件的示例实测记录。夹爪闭合、松开及反馈确认归入非机器人本体运动时间。
| 周期阶段 | 分类 | 耗时 |
|---|---|---|
| 等待来料 | 等待 | 1200 ms |
| 进入取料位 | 运动 | 900 ms |
| 夹紧及反馈确认 | 等待 | 500 ms |
| 抬升 | 运动 | 800 ms |
| 横向搬运 | 运动 | 2000 ms |
| 下降放料 | 运动 | 900 ms |
| 松开及反馈确认 | 等待 | 400 ms |
| 返回待机位 | 运动 | 1300 ms |
用 Python 3.8+ 复算分段占比,并评估“上游提前缓存来料,使等待从 1200 ms 减至 600 ms”的候选方案。代码只分析人工导出的数据,不向机器人或 PLC 发送指令。
segments = [
    ("等待来料", 1200, False),
    ("进入取料位", 900, True),
    ("夹紧及反馈确认", 500, False),
    ("抬升", 800, True),
    ("横向搬运", 2000, True),
    ("下降放料", 900, True),
    ("松开及反馈确认", 400, False),
    ("返回待机位", 1300, True),
]

# True 仅表示机器人本体运动;夹爪动作与确认计入工艺等待
total = sum(ms for _, ms, _ in segments)
motion = sum(ms for _, ms, moving in segments if moving)
waiting = total - motion
candidate = total - 600  # 仅假设来料等待缩短,其他动作不变

print(f"基准节拍 {total / 1000:.2f} s")
print(f"机器人运动 {motion / 1000:.2f} s")
print(f"工艺等待 {waiting / 1000:.2f} s({waiting / total:.2%})")
print(f"候选节拍 {candidate / 1000:.2f} s")
预期输出:
基准节拍 8.00 s
机器人运动 5.90 s
工艺等待 2.10 s(26.25%)
候选节拍 7.40 s
等待占 26.25%,因此优先检查来料供应,而不是立即提高机器人速度。7.40 s 仅为计算预测;急停、保护停止、手动暂停和故障重试应另外标记并统计停机损失,不得混作正常节拍,也不能从实际产出统计中消失。
从 TCP 扩展到整机扫掠范围
检查取料抬升、横向搬运、放料下降及回程的全段轨迹,而非只检查离散示教点。模型至少包含六个关节及连杆、夹爪张开与闭合外形、带载工件、线缆活动范围,以及夹具和设备护罩的实测位置。
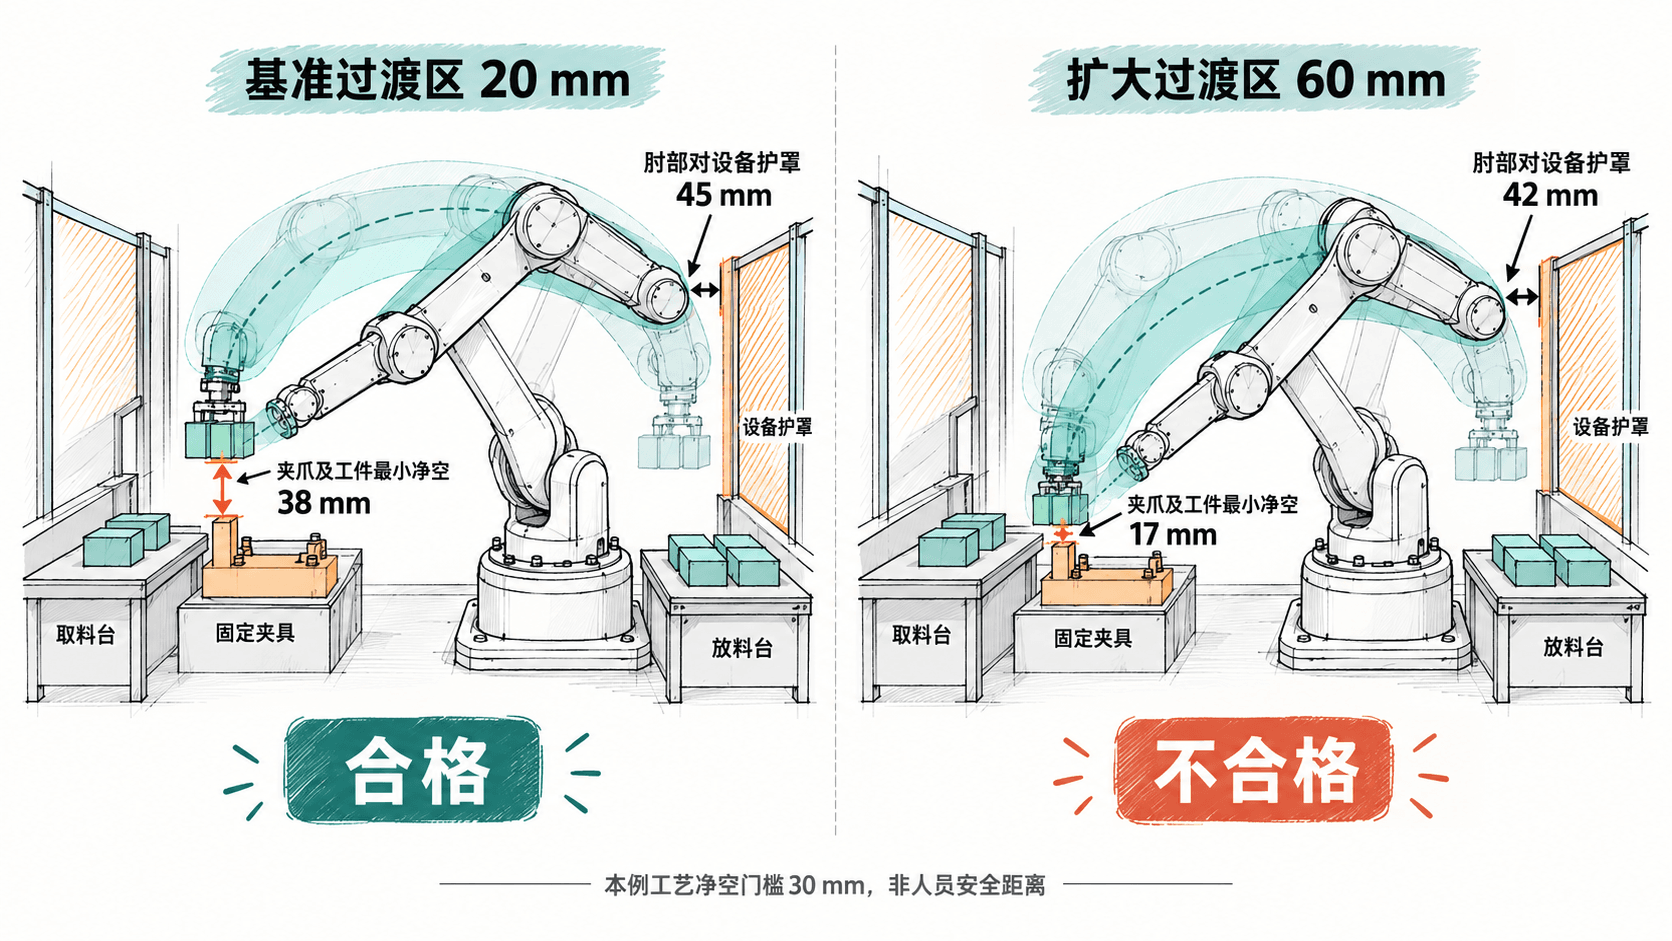
例如,将路径过渡区的案例设定由 20 mm 扩至 60 mm,仿真结果显示夹爪及工件距夹具的最小净空由 38 mm 缩至 17 mm,虽可能缩短转角时间,却已经低于 30 mm 工艺门槛;必须否决该候选轨迹。不同厂商对过渡区参数的定义并不相同,应以实际控制器生成的路径为准。
另外逐轴检查关节限位和速度、加速度约束,并确认奇异位置、工件姿态变化及电缆摆动不会扩大实际扫掠范围。离线碰撞检测结果还须结合工具标定误差、工件装夹偏差、负载变形与运行跟随误差复核;几何净空合格不等于安全功能已经验收。
在安全约束下逐级试跑
- 核对机器人基座、工具坐标、工件外形、负载质量及重心,测量夹具和设备护罩的实际位置。确认工位风险评估、安全联锁及停止性能已经按现场规程验证。
- 在离线仿真中覆盖所有取放点、接近与退出段、转角过渡以及异常恢复路径;逐段检查连杆、夹爪、工件和障碍的最小距离。
- 由具备资质的人员按照设备制造商规定的安全模式、速度限制与使能条件进行低速试运行,观察位置和姿态偏差。严禁短接安全门、屏蔽光幕或在机器人运动时进入危险区测量净空。
- 在允许自动运行且防护完整的条件下,使用真实工件按生产参数连续运行 30 个周期,记录各段耗时、最慢周期、夹爪反馈、失抓、报警及最小净空。更换工具、负载或轨迹后重新核查。
- 一旦发现碰撞风险、失抓、异常跟随误差或安全功能异常,停止试验、保存故障证据,按规程恢复至已验证版本,不通过盲目提速或缩短反馈超时掩盖问题。
拒绝冒险提速并复验有效方案
保留原来 20 mm 的过渡区与已核实的轨迹,只让上游输送机构提前缓存下一件工件;来料存在检测、夹爪闭合确认和所有保护逻辑均保持原样。随后使用同一负载、配方及计时口径重新取得 30 个有效周期,得到以下示例验收记录。
| 验收指标 | 基准 30 周期 | 调整后 30 周期 | 项目门槛 |
|---|---|---|---|
| 平均周期 | 8.02 s | 7.44 s | ≤ 7.50 s |
| 最慢周期 | 8.31 s | 7.79 s | ≤ 8.00 s |
| 最小工艺净空 | 38 mm | 38 mm | ≥ 30 mm |
| 失抓次数 / 驱动报警次数 | 0 / 0 | 0 / 0 | 0 / 0 |
与单周期预测的 7.40 s 相比,实测平均 7.44 s 的偏差为 0.04 s;调整后连续样本达到本案例的节拍和工艺净空要求,但正式放行仍以项目安全验收和质量检验合格为前提。归档周期原始时间戳、工位测量基准、轨迹版本、碰撞报告及安全复核记录,后续改变速度、工件或夹爪时才能准确复测。