
机器人 / 系统课时
读取编码器反馈与位置跟随误差
读取编码器反馈与位置跟随误差
六轴机械臂点动时,位置指令已经变化,编码器反馈却可能滞后;停稳后也可能留下少量偏差。本篇用每10毫秒记录一次的单轴模拟数据,复算跟随误差、终点位置误差与峰值,并根据出现时段判断下一步该检查什么。
学习目标
- 将电机编码器计数转换为关节角度,并统一指令、反馈的时刻和单位。
- 区分运动中的跟随误差与停稳后的终点位置误差。
- 利用误差数值及时间曲线识别动态滞后、稳态偏差和瞬时峰值。
统一编码器与指令的计数基准
以六轴机械臂的J2轴为例,假定电机安装1024线增量式编码器,四倍频后每电机转一圈得到4096 count;减速比为100:1,即电机转100圈时关节转1圈。指令与反馈均已换算为同一电机侧累计计数,并以回零点为零位。
关节角度的换算关系是 ,其中 是累计计数。200 count相当于约0.1758°关节角,不是200°,也不是电机转轴角度。
记录周期选10 ms(100 Hz),只是这组日志的采样率,并不代表伺服环的运行频率。实际读取时要同时核对时间戳、正方向、零点偏移、减速比和电子齿轮换算;驱动器显示的指令单位可能与原始编码器计数不同,不能直接相减。
区分轨迹跟随与终点误差
每个采样时刻的跟随误差定义为 ,两项必须使用同一时间戳及坐标基准。沿正方向运动时,正误差表示反馈落后于位置指令;反向运动时需要结合符号判断。
终点位置误差则在规定的停稳时刻计算:。若目标为5000 count,30 ms时指令为3000、反馈为2800,则跟随误差是200 count,而“距离终点”是2200 count。后者不能当作运行中的伺服跟随误差。
本例70~90 ms已基本停稳;100 ms人为加入反馈突降,模拟一次异常扰动,110 ms开始恢复,130 ms反馈回到4990 count。最终位置误差为10 count。观察不同时间窗口,才能避免把运动滞后、停稳偏差和异常峰值混为一谈。
用模拟数据复算误差
以下Python 3示例仅使用标准库。每个三元组依次为采样时间(ms)、位置指令(count)、编码器反馈(count);模拟读取已完成零点与单位对齐,不依赖真实驱动器接口。
from statistics import mean

samples = [
    (0, 0, 0), (10, 1000, 800),
    (20, 2000, 1800), (30, 3000, 2800),
    (40, 4000, 3800), (50, 5000, 4800),
    (60, 5000, 4950), (70, 5000, 4990),
    (80, 5000, 4990), (90, 5000, 4990),
    (100, 5000, 4500), (110, 5000, 4920),
    (120, 5000, 4990), (130, 5000, 4990),
]
counts_per_joint_rev = 4096 * 100

def joint_deg(count):
    return count * 360 / counts_per_joint_rev

# 同一时刻的指令与反馈相减,正值表示沿正方向运动时反馈落后
errors = [(t, cmd - actual) for t, cmd, actual in samples]
# 运动段看平均绝对误差,稳态段避开扰动与恢复时刻
moving_mae = mean(abs(e) for t, e in errors if 10 <= t <= 50)
steady_bias = mean(e for t, e in errors if t in (70, 80, 90, 120, 130))
# 用绝对值寻找峰值,避免漏掉反向超前
peak_t, peak_e = max(errors, key=lambda item: abs(item[1]))
target, actual_30, actual_final = 5000, samples[3][2], samples[-1][2]

print(f"30 ms: 跟随误差={errors[3][1]} count;距终点={target-actual_30} count")
print(f"运动段平均绝对误差={moving_mae:.1f} count({joint_deg(moving_mae):.4f}°)")
print(f"稳态平均有符号误差={steady_bias:.1f} count({joint_deg(steady_bias):.4f}°)")
print(f"瞬时峰值={peak_e} count,时刻={peak_t} ms({joint_deg(peak_e):.4f}°)")
print(f"终点位置误差={target-actual_final} count({joint_deg(target-actual_final):.4f}°)")
预期输出:
30 ms: 跟随误差=200 count;距终点=2200 count
运动段平均绝对误差=200.0 count(0.1758°)
稳态平均有符号误差=10.0 count(0.0088°)
瞬时峰值=500 count,时刻=100 ms(0.4395°)
终点位置误差=10 count(0.0088°)动态段用平均绝对误差避免正负值抵消,停稳段保留误差符号以判断持续偏向哪一侧。这里选取70、80、90、120、130 ms作为正常保持窗口,特意排除了100 ms扰动和110 ms恢复段;现场应事先定义稳定窗口,不能为了让结果合格而事后删除异常点。
沿时间轴识别三类误差
对本例,10~50 ms指令持续增加,而反馈始终落后200 count,这是运动阶段的动态滞后。70~90 ms误差下降到10 count并保持,表现为稳态偏差;100 ms突然增至500 count,110 ms回落到80 count,属于需要单独追查的瞬时峰值。
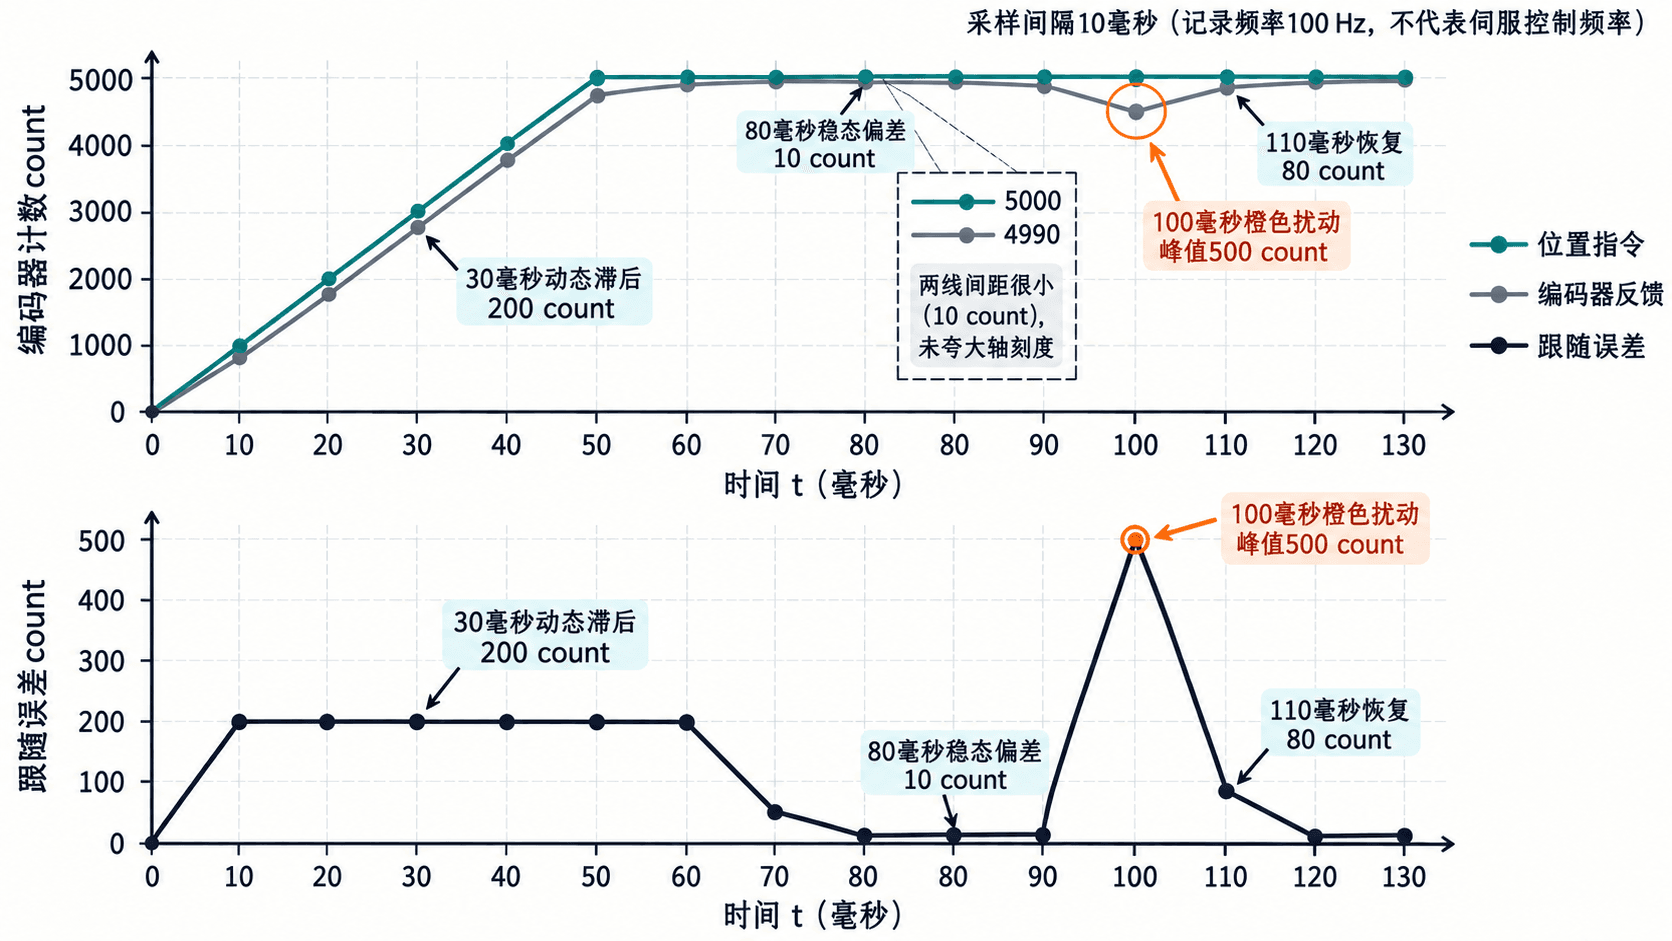
如果误差随运动速度增长,先查插补指令、速度或加速度限幅、负载和电机电流是否饱和。只有停稳后仍保持固定偏差,才重点核对回零零点、摩擦与保持控制。单点尖峰还要排查外力碰撞、编码器异常、采样漏点和指令/反馈时间错位,不能只凭一条曲线断言机械故障。
用可验收的阈值完成排查
在本次模拟实验中先约定:运动段平均绝对误差不得超过250 count,正常停稳窗口的平均偏差绝对值不得超过20 count,任一采样时刻的跟随误差绝对值超过300 count即判异常。这些是教学测试阈值,并非通用伺服报警设置。
| 检查量 | 本次测量 | 测试阈值 | 判断 |
|---|---|---|---|
| 运动段平均绝对误差 | 200 count | ≤250 count | 通过 |
| 稳态平均偏差绝对值 | 10 count | ≤20 count | 通过 |
| 最大瞬时绝对误差 | 500 count | ≤300 count | 不通过 |
下一步应同步查看100 ms附近更高频率的驱动器内部记录,包括位置指令、实际位置、速度、转矩或电流及报警状态,再低速、无负载复测。100 Hz日志可能漏掉更短的峰值,正式验收要以设备说明书、工艺精度和风险评估确定采样率及跟随误差限值。
本例虽然终点仅差10 count,但运动记录中出现500 count异常峰值,仍不能仅凭“最终到位”判定整段动作合格。