
机器人 / 系统课时
用三点法建立工件坐标基准
用三点法建立工件坐标基准
工件重新装夹或工位位置发生变化后,如果目标点仍按机器人基座坐标保存,往往需要逐点修改。三点法通过原点、X 轴方向点和 XY 平面参考点建立工件坐标系,使加工或搬运目标能够相对工件定义。本课完成三点采集、方向检查,并用具体坐标验证工件移动后的目标转换。
学习目标
- 正确选择原点、X 轴方向点和 XY 平面参考点,建立右手工件坐标系。
- 使用已标定的 TCP 完成三点示教,检查坐标轴方向与点位分布。
- 计算工件移动前后的目标位置,验证局部目标坐标保持不变。
选择三处可重复定位的基准点
工件坐标系记为 W,机器人基座坐标系记为 B。三点法需要记录三个不同的空间位置,且三点不能共线。
- 原点 O:工件坐标系 W 的零点,通常选择定位销中心、基准孔中心或明确的工装基准点。
- X 轴方向点 A:位于期望的 W 正 X 轴方向,用于确定 X 轴朝向。
- XY 平面参考点 C:位于期望的 XY 平面内,并处在正 Y 一侧,用于确定平面朝向及 Z 轴正方向。
以一块水平安装的矩形工件为例,假设三个参考点在基座坐标系 B 下的位置如下,单位为 mm。
| 参考点 | B_X | B_Y | B_Z | 作用 |
|---|---|---|---|---|
| O | 500 | 200 | 100 | 定义工件原点 |
| A | 700 | 200 | 100 | 定义正 X 方向 |
| C | 500 | 350 | 100 | 确定 XY 平面及正 Y 一侧 |
由此得到 OA 长度为 200 mm,OC 长度为 150 mm,两条方向向量夹角为 90°。这种点位分布容易辨认,也有利于减小方向计算对示教误差的敏感程度。
三点应尽量分散在刚性稳定、容易重复测量的位置,避免集中在很小的区域。作为本练习的选点建议,OA 与 OC 分别保持约 150~200 mm,夹角接近 90°;这不是所有机器人的统一限制,实际距离应根据工件尺寸和可达范围确定。
例如,200 mm 长度上存在约 1 mm 的横向示教偏差时,对应的方向角偏差约为 0.29°。若两点距离只有 20 mm,同样的偏差可能造成约 2.86° 的方向角误差。
在示教器上完成三点采集
三点示教必须使用同一个已经校准的 TCP,并保持工件夹紧状态不变。测量过程中不能临时切换工具坐标系,否则三个记录位置可能不再对应同一个真实工具尖端。
不同厂商会将该功能命名为工件坐标、用户坐标或 User Frame,并通过各自的示教器菜单提供三点标定。以下步骤描述通用操作顺序,具体菜单和记录键应以对应控制器手册为准。
- 检查工件与夹具已可靠固定,机器人处于允许的安全示教模式,确认安全防护和互锁有效。
- 安装示教测针或合适的测量工具,确认当前激活的 TCP 与实际测针尖端一致。
- 在控制器的工件或用户坐标管理页面新建一个坐标系,选择三点标定方法,并确认参考坐标系为机器人基座 B。
- 使用低速手动点动,让 TCP 到达原点 O,按控制器要求记录原点位置。
- 移动 TCP 到 X 轴方向点 A,记录第二个位置,确认其确实位于期望的正 X 方向。
- 移动 TCP 到平面参考点 C,记录第三个位置,确认它位于正 Y 一侧,而不是工件的另一边。
- 执行坐标计算和保存,记录坐标系编号、名称、所用工具、参考点定义及标定日期。
如果参考点是孔中心,而 TCP 只能接触孔边缘,应通过正确的测量或几何补偿确定中心,不能直接把孔边接触点当作孔中心。对于平面或边缘接触测量,也要考虑测针半径和接触方向带来的位置偏差。
采集完成后,控制器通常会根据三个位置计算工件坐标系的原点与姿态。此时先不要直接运行自动生产轨迹,而应检查计算出的坐标轴方向。
检查三点确定的空间方向
三点法的几何规则可以分为三个部分。
- 使用从 O 指向 A 的向量确定工件正 X 轴,并进行单位化。
- 使用从 O 指向 C 的向量确定工件 XY 平面的正 Y 一侧。X 轴与该向量的叉乘方向确定正 Z 轴。
- 按右手规则,通过正 Z 轴与正 X 轴的叉乘确定正 Y 轴,使三个坐标轴相互垂直。
这里容易混淆的一点是:第三个点 C 不一定正好位于最终的 Y 轴上。只要 C 位于预期的 XY 平面并处在正 Y 一侧,系统就可以通过正交化得到真正的 Y 轴。对于本课的数据,OA 与 OC 已经垂直,因此不需要额外修正其方向。
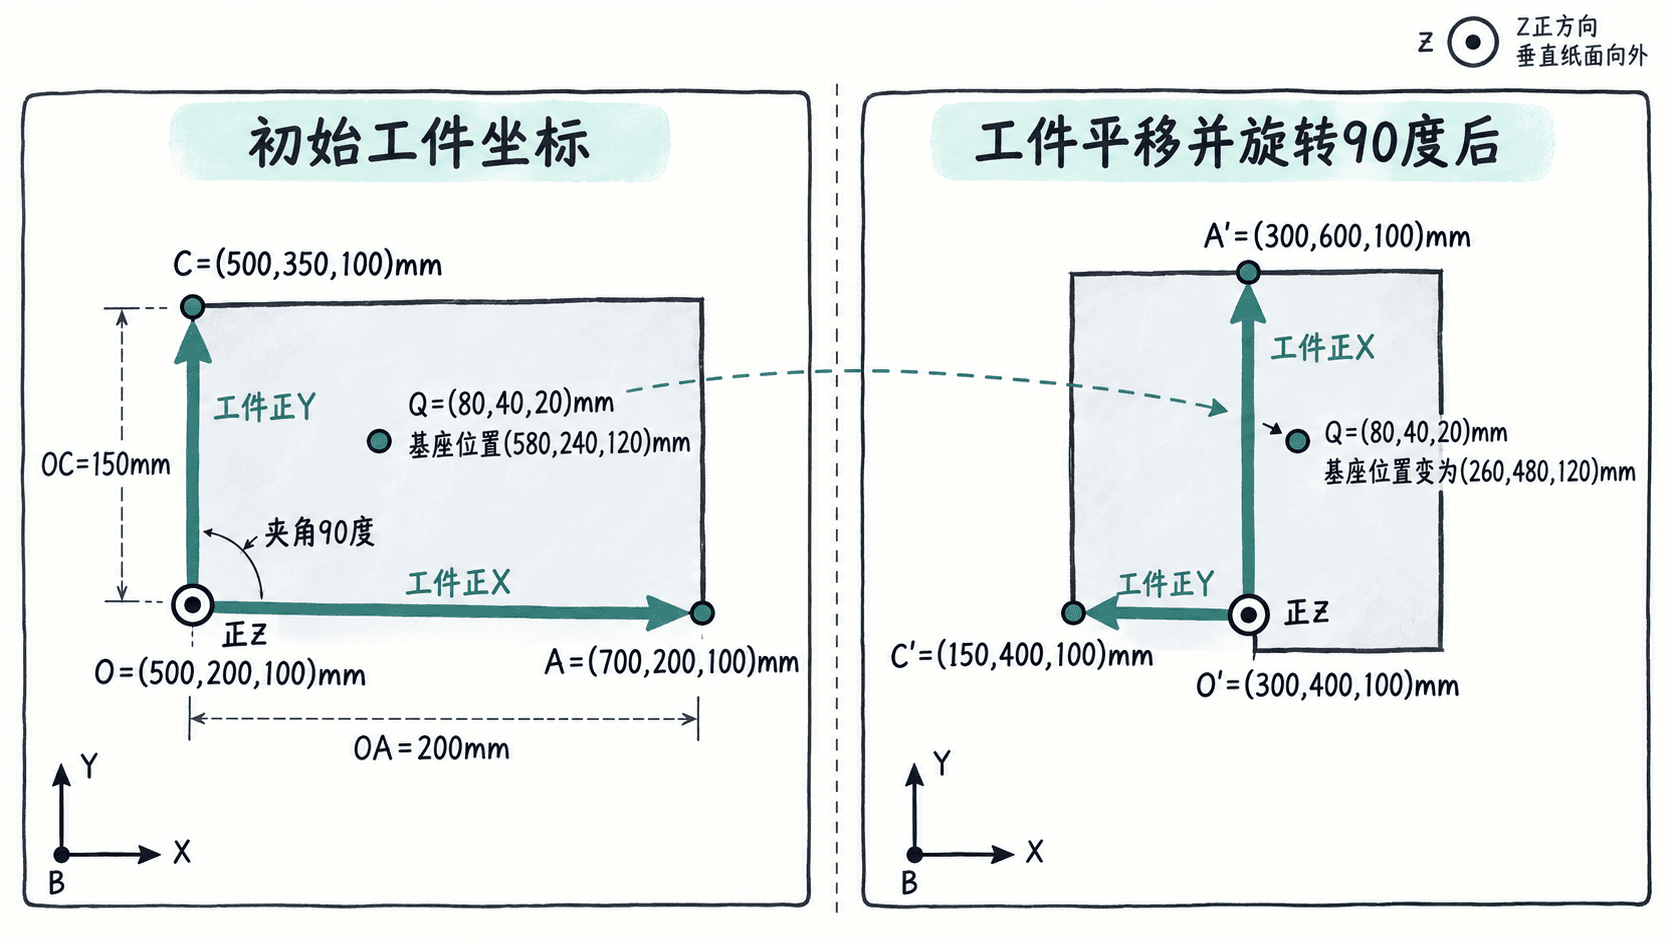
对于初始示例,工件 W 的正 X、正 Y、正 Z 分别与基座 B 的三个正轴平行,因此工件坐标系姿态相对基座没有旋转,只有原点偏移。
完成保存后,选择刚建立的工件坐标系,在足够安全的空中位置使用低速直角坐标点动验证:
- 沿 W 的正 X 点动,TCP 应平行于工件预定 X 边移动。
- 沿 W 的正 Y 点动,TCP 应朝第三点 C 所在的一侧移动。
- 沿 W 的正 Z 点动,TCP 应沿工件平面法线向期望的安全方向移动。
同时检查原点 O 在该工件坐标系中的位置读数应接近 (0,0,0) mm。若正 Z 指向工件内部或向下,先停止并检查第三点是否选在错误的一侧,不应仅靠修改目标点坐标掩盖轴向错误。
使用目标点验证坐标转换
工件坐标系建立后,加工或搬运路径可以通过相对工件的位置来表达。设目标 TCP 位置在工件坐标系 W 下为 (80,40,20) mm,也就是从工件原点沿正 X 移动 80 mm、沿正 Y 移动 40 mm、沿正 Z 移动 20 mm。
其对应的基座位置可以按下式计算:
其中, 是工件原点在基座系下的位置,三个带帽向量分别是工件坐标轴在基座系中的单位方向。
在初始示例中,三个单位方向分别为 (1,0,0)、(0,1,0)、(0,0,1),因此计算结果是:
- 基座 X = 500 + 80 = 580 mm。
- 基座 Y = 200 + 40 = 240 mm。
- 基座 Z = 100 + 20 = 120 mm。
即目标在基座坐标系 B 下为 (580,240,120) mm。
实际验证时,不应仅检查三个用于建立坐标系的点,因为这些点已经参与了标定计算。可以在工件表面预先测量一个独立的检查点,例如局部坐标 (80,40,0) mm,其理论基座位置为 (580,240,100) mm。
先在安全间隙位置检查 TCP 的投影是否对准该检查点,再按现场批准的测量方法记录实际偏差。对于本练习,可以将检查点位置误差不超过 1 mm 作为演示验收条件;正式生产应由工艺公差、测量不确定度及设备性能确定允许误差。
工件移动后重新标定并排查偏差
假设夹具连同工件发生平移,并绕基座正 Z 方向旋转 90°。此时不能继续把旧工件坐标系当作当前工件位置,应重新采集三个基准点,或使用经过验证的工件位姿更新结果。
移动后的三点在基座坐标系 B 下为:
| 参考点 | B_X | B_Y | B_Z |
|---|---|---|---|
| O' | 300 | 400 | 100 |
| A' | 300 | 600 | 100 |
| C' | 150 | 400 | 100 |
现在新的工件正 X 指向基座正 Y,工件正 Y 指向基座负 X,工件正 Z 仍指向基座正 Z。原来的局部目标 (80,40,20) mm 不需要改变,其新的基座位置为:
- 基座 X = 300 - 40 = 260 mm。
- 基座 Y = 400 + 80 = 480 mm。
- 基座 Z = 100 + 20 = 120 mm。
因此,更新工件坐标系后,目标对应的基座位置为 (260,480,120) mm。这个结果说明同一局部目标可以跟随工件位置变化,但前提是机器人程序确实使用了更新后的工件坐标系,并且目标数据按该坐标系解释。
如果更新后仍存在明显偏差,应按以下顺序定位:
- 检查当前程序激活的工件坐标系编号,排除仍在使用旧坐标系或基座坐标系的情况。
- 检查标定时和验证时使用的 TCP 是否一致,尤其是更换测针、夹爪或法兰工具之后。
- 检查 O、A、C 是否按照相同的物理基准重复采集,避免把孔边缘误当孔中心。
- 检查正 X、正 Y、正 Z 方向及三点夹角,排除第三点反向、点位过近或近共线问题。
- 检查独立验证点的偏差。如果三点附近看似准确、远处误差随距离增大,重点检查坐标轴方向误差及工装刚性。
本例的合格状态是:三个基准点形成方向正确的右手坐标系,独立检查点满足约定的精度要求,移动后目标局部坐标仍为 (80,40,20) mm,而转换出的基座坐标从 (580,240,120) mm 正确变为 (260,480,120) mm。