
机器人 / 系统课时
设置过渡区并检查障碍物干涉
设置过渡区并检查障碍物干涉
机器人经过路径拐角时,较大的过渡区可以减少减速和停顿,却可能使实际轨迹偏离原定路点,甚至切入障碍物。本课通过一条90°转角路径,比较不同过渡设置的运动效果,配置仿真碰撞检测,并建立可重复的路径验收方法。
学习目标
- 解释过渡区对转角速度、轨迹偏离和运动连续性的影响。
- 使用具体坐标和过渡半径,判断圆角轨迹是否进入障碍物区域。
- 配置机器人、工具与工位障碍物之间的碰撞检查,并根据结果修正路径。
过渡区怎样改变拐角运动
假设机器人TCP先沿X正方向移动,再向Y正方向转弯90°。如果中间路点设置为精确停点,机器人通常需要在该点减速至停止,再开始下一段运动。启用过渡区后,控制器可以提前改变方向,使两段路径平滑连接,但实际TCP不一定经过原定拐角。
过渡区不能简单理解为实际轨迹的圆角半径。不同控制器可能使用TCP容差区、几何混合半径或运动平滑等级,生成的轨迹还受到速度、加速度、运动指令类型和相邻路点距离影响。
为了比较转角负担,暂时把过渡轨迹近似成半径为R的圆弧。TCP以速度v沿圆弧运动时,法向加速度为:
假设TCP速度为0.15 m/s,允许的法向加速度上限为0.60 m/s²,则有:
| 几何圆角半径 | 0.15 m/s时的法向加速度 | 判断 |
|---|---|---|
| 20 mm | 1.125 m/s² | 超过示例上限,需要减速 |
| 80 mm | 0.281 m/s² | 未超过示例上限 |
对于20 mm圆角,按上述模型计算,允许的最大转弯速度约为0.11 m/s。由此可见,过渡半径较小时,即使启用了平滑过渡,机器人仍可能明显减速。
这只是TCP几何运动的估算。实际机器人还必须满足各关节速度、加速度、驱动扭矩和控制器轨迹规划限制,不能仅凭这个公式确定最终运行速度。
用具体路径检查转角偏离
建立一个XY平面搬运算例,三个TCP路点保持相同高度,位置均以机器人基座坐标系表示,单位为米:
| 路点 | X | Y | Z | 作用 |
|---|---|---|---|---|
| P0 | 0.40 | 0.20 | 0.35 | 起点 |
| P1 | 0.60 | 0.20 | 0.35 | 90°拐角 |
| P2 | 0.60 | 0.40 | 0.35 | 终点 |
在拐角内侧设置一个长方体障碍物,X范围为0.550~0.580 m,Y范围为0.215~0.245 m,Z范围为0.30~0.50 m。先用半径5 mm的球体近似TCP末端的小型工具包络,分析局部几何干涉。
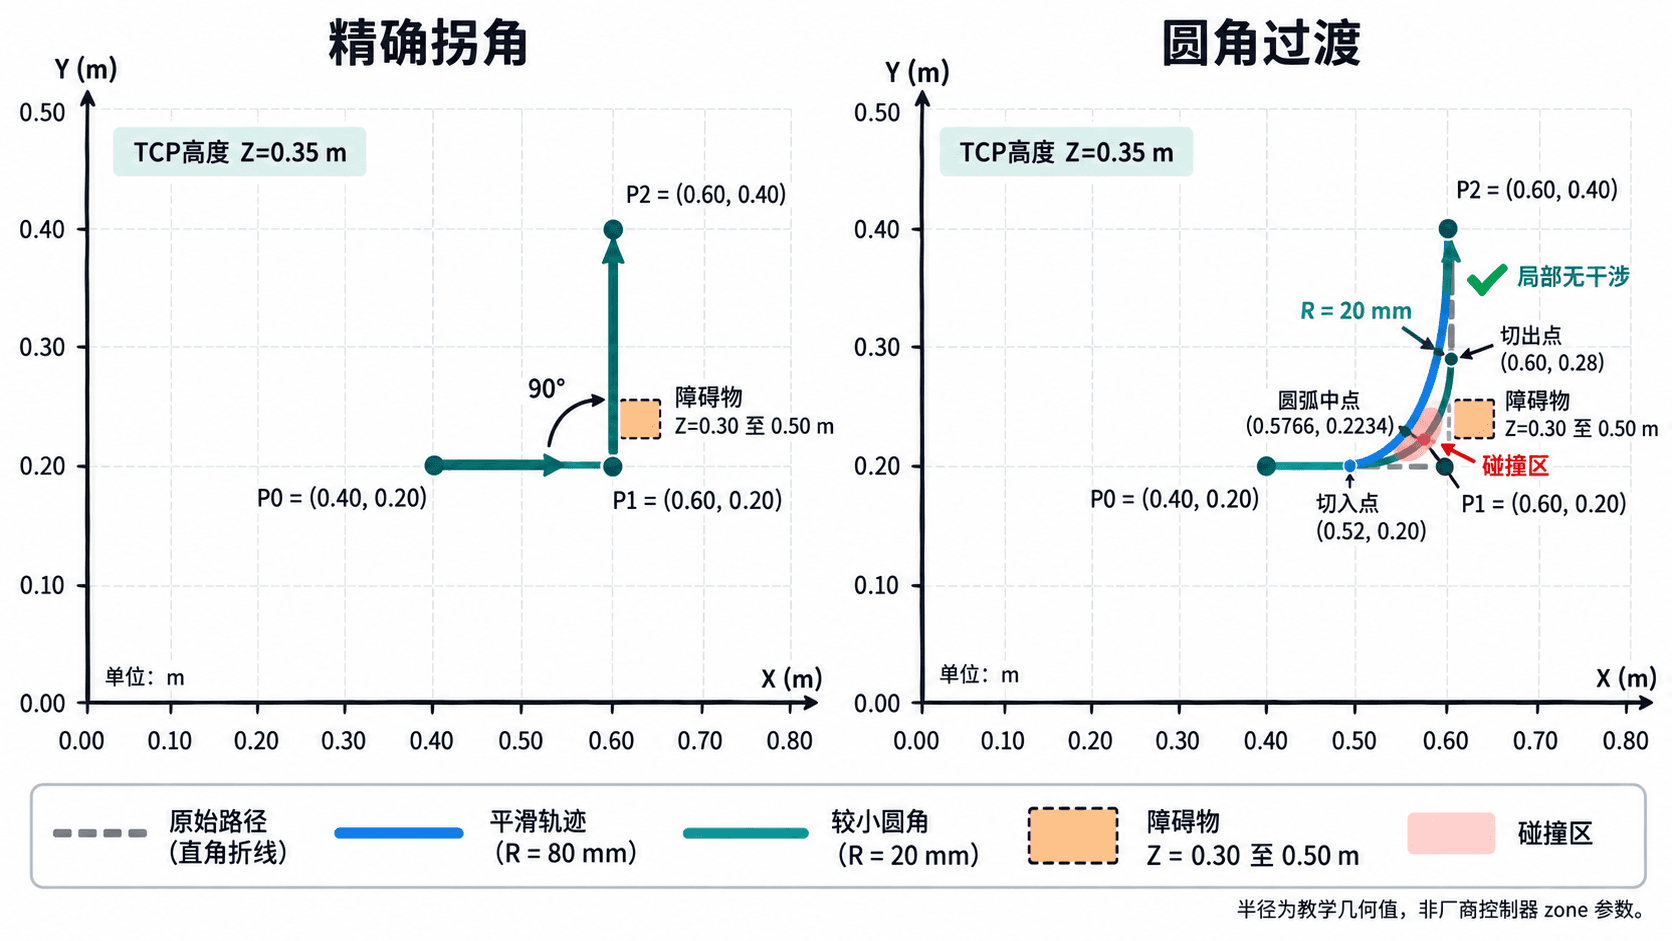
对80 mm理想圆角,切入点位于(0.52,0.20),切出点位于(0.60,0.28)。圆弧中间位置约为(0.5766,0.2234),已经落入障碍物的XY投影内部,而且高度与障碍物重叠,因此发生几何干涉。
同样的计算用于精确直角路径和20 mm理想圆角,可以得到以下局部检查结果:
| 方案 | TCP近似包络的最小净距 | 局部判断 |
|---|---|---|
| 精确拐角 | 约10 mm | 无干涉,但需要明显减速 |
| 20 mm圆角 | 约10 mm | 无干涉,但转角速度受限 |
| 80 mm圆角 | 发生几何重叠 | 不合格 |
表中的净距来自上述理想几何和5 mm球形工具包络,不代表六轴机器人整机仿真的实际结果。尤其不能只看TCP轨迹就判断整条机器人运动安全。
配置过渡参数并比较运动效果
在实际仿真项目中,应从较小过渡区开始,逐步增大,同时观察控制器生成的真实轨迹。建议先以0.10~0.15 m/s的TCP速度进行离线低速比较,再根据工位目标速度检查加速度、关节限制和碰撞情况。
- 在仿真工位中建立P0、P1、P2三个路点,检查工具坐标系和工件坐标系是否正确,并确认三个路点的工具姿态一致。
- 将P1设置为精确停点,运行一次仿真,记录P1附近最低TCP速度、运动时间和路径形状。
- 启用P1处的过渡功能,先设置20 mm量级的过渡参数,重新生成轨迹并检查是否存在路径偏离或控制器警告。
- 在软件允许且参数语义明确的情况下,逐渐增大过渡设置,观察轨迹是否靠近障碍物。不得直接把教学圆角半径换算成其他厂商的zone参数。
- 检查相邻过渡区是否重叠、过渡段是否超出可用路径长度,并确认程序在过渡段不需要精确触发夹爪或外部设备动作。
软件参数的含义必须按控制器版本核对。例如,UR PolyScope 5.19的固定路点可设置Blend半径r;相邻过渡区重叠时会产生警告。ABB RAPID使用fine和zonedata控制精确停点与飞越点,其中z10表示预定义过渡区域数据,不等价于半径10 mm的几何圆弧。
对于抓取、放置、插入等必须精确到达的工艺点,应优先采用精确定位;对于经过验证、允许偏离的中间避障点,才考虑启用过渡区。
检查完整机器人与工位的干涉
TCP路径无干涉,不代表机器人整体无干涉。六轴机械臂转弯时,肘部、腕部、法兰、夹具及夹持工件可能扫过与TCP完全不同的空间区域。碰撞检测必须覆盖这些运动部件与工作台、立柱、防护结构之间的关系。
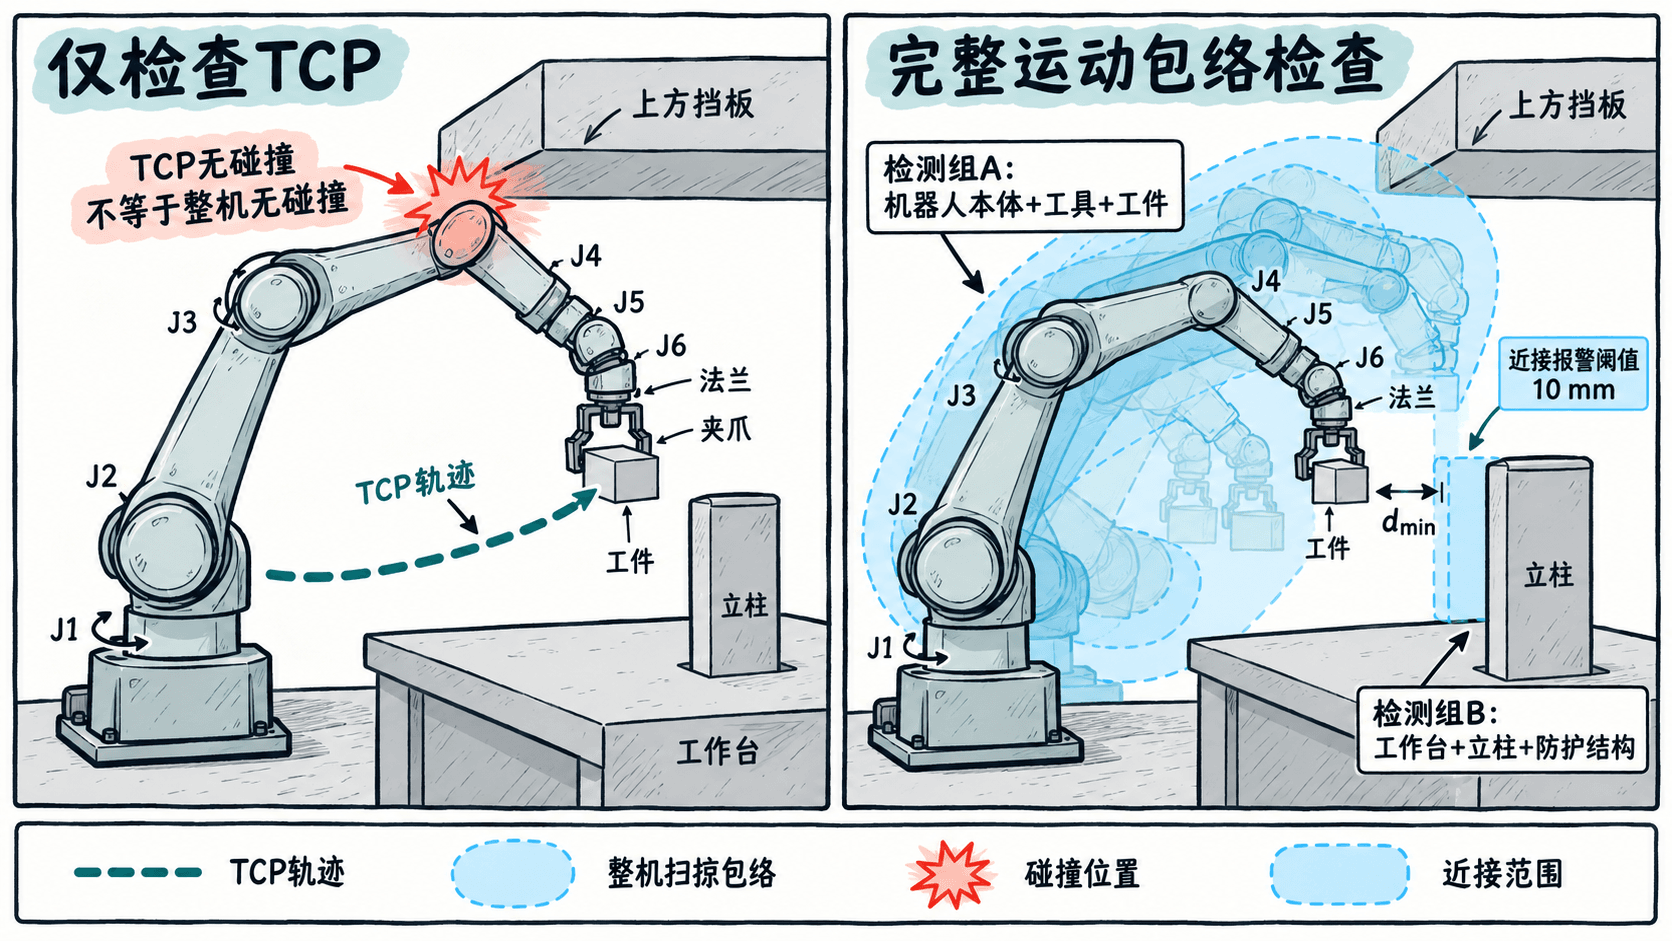
以ABB RobotStudio 2025的碰撞集功能为例,可以这样配置。其他仿真器虽然菜单不同,但检查对象和验收逻辑相同。
- 确认工位中已存在机器人、法兰、夹具、被抓工件、工作台和障碍物的碰撞几何模型。只有可见外观而未加载有效碰撞几何的对象,不能据此认定已完成检测。
- 使用
Create Collision Set创建碰撞集,在Layout浏览器中将机器人本体、工具及夹持工件放入ObjectsA,将工作台、立柱和固定障碍放入ObjectsB。 - 右键碰撞集,选择
Modify Collision Set,启用Active,将Near miss(mm)设为10,作为本次教学算例的近接报警距离。 - 进入
File > Options > Simulation > Collision,检查碰撞检测与日志设置,并按需要启用碰撞时暂停仿真。 - 分别运行精确拐角、较小过渡区和较大过渡区方案,观察碰撞高亮、近接报警及
Output窗口记录,并定位第一次发生异常的运动位置。
10 mm是本次简化案例的检查阈值,并非所有工业工位通用的安全净距。实际阈值还需考虑模型精度、安装公差、末端负载、制动距离和工位风险评估结果。
如果仿真器使用离散姿态进行碰撞检测,应加密轨迹采样,并优先采用软件支持的连续或扫掠碰撞检查。仅检查路点位置,可能漏掉两个路点之间的干涉。
根据检查结果修正并验收
出现碰撞时,不应直接关闭碰撞检测,也不应只通过降低运行速度来解决几何重叠。应先识别发生干涉的对象和位置,再修改路径或姿态。
本例中,80 mm理想圆角直接穿过障碍物,应缩小过渡半径,或者在允许的工作空间内重新安排中间路点。若某条路径的TCP始终无干涉,但肘部触碰立柱,则需要检查逆运动学构型、关节姿态以及障碍物布置,而不只是移动TCP。
最终至少保存以下检查记录:
| 检查项目 | 本次验收要求 |
|---|---|
| 路点与坐标系 | TCP位置、工具姿态及坐标系设置正确 |
| 路径偏离 | 不进入禁止区域,并满足工艺允许偏差 |
| 碰撞事件 | 完整仿真过程中为0 |
| 近接检查 | 满足项目规定的最小净距 |
| 运动约束 | 关节速度、加速度及驱动限制无超限 |
| 结果记录 | 保留过渡参数、实际轨迹、碰撞日志及仿真版本 |
还应分别检查空夹具与带工件两种状态,因为负载几何和运动约束可能不同。仿真通过后,也只能说明当前模型与配置下的检查结果合格;真实工位仍须按设备规范完成风险评估、安全功能验证,并由授权人员以受控低速方式进行现场联调。