
机器人 / 系统课时
用DH参数表达六轴关节几何
用DH参数表达六轴关节几何
六轴机器人各关节一旦转动,末端位置与姿态就会改变。为避免反复测量空间坐标,这里统一采用标准 DH(Denavit–Hartenberg)约定,为一台教学用六轴机械臂填写几何参数表,再计算六个关节变换的连乘结果。
学习目标
- 说清 、、、 的几何含义和对应坐标轴。
- 按标准 DH 坐标系约定填写六个旋转关节的参数表。
- 用齐次变换矩阵计算末端位姿,核对单位、零位和转角方向。
先固定坐标系约定
本例使用标准 DH,而不是改进 DH(Modified DH)。将六个旋转关节依次记为 J1~J6,把第 个关节的旋转轴放在 上,基座为坐标系 {0},末端为坐标系 {6}。所有坐标系遵守右手定则。
- 先画各关节轴 ~,正向由机械零位和编码器方向共同确定。
- 把 放在 与 的公法线方向;两轴相交时取过交点且垂直于两轴的方向,两轴平行时沿连接两轴的法线。再按右手定则确定 。
- 在图中标出坐标系原点: 是沿 的两轴间有向距离, 是绕 从 转向 的角度; 是沿 的有向偏移, 是绕 从 转到 的角度。
对旋转关节,、、 是固定几何量, 才随关节指令改变。示例约定全部零位偏置 ;实机必须以机械零位、编码器正方向和控制器定义为准。
填写六轴示例参数表
这是一台为计算练习构造的六旋转关节机械臂,不代表具体厂家型号。长度统一用米,角度在表格中用度;假定 J1 竖直,J2、J3 轴线平行,J4~J6 构成三轴腕部。坐标系 {6} 的原点暂定为工具轴线上的末端参考点。
| 关节 | (m) | (°) | (m) | |
|---|---|---|---|---|
| J1 | 0 | -90 | 0.45 | |
| J2 | 0.30 | 0 | 0 | |
| J3 | 0.25 | -90 | 0 | |
| J4 | 0 | 90 | 0.20 | |
| J5 | 0 | -90 | 0 | |
| J6 | 0 | 0 | 0.10 |
例如, m 和 m 描述上臂、前臂对应的公法线距离; m 是基座沿首轴到肩部的偏移。 表示腕部对应轴线相交,不表示实体连杆没有尺寸。图中零位的末端坐标应为 m。
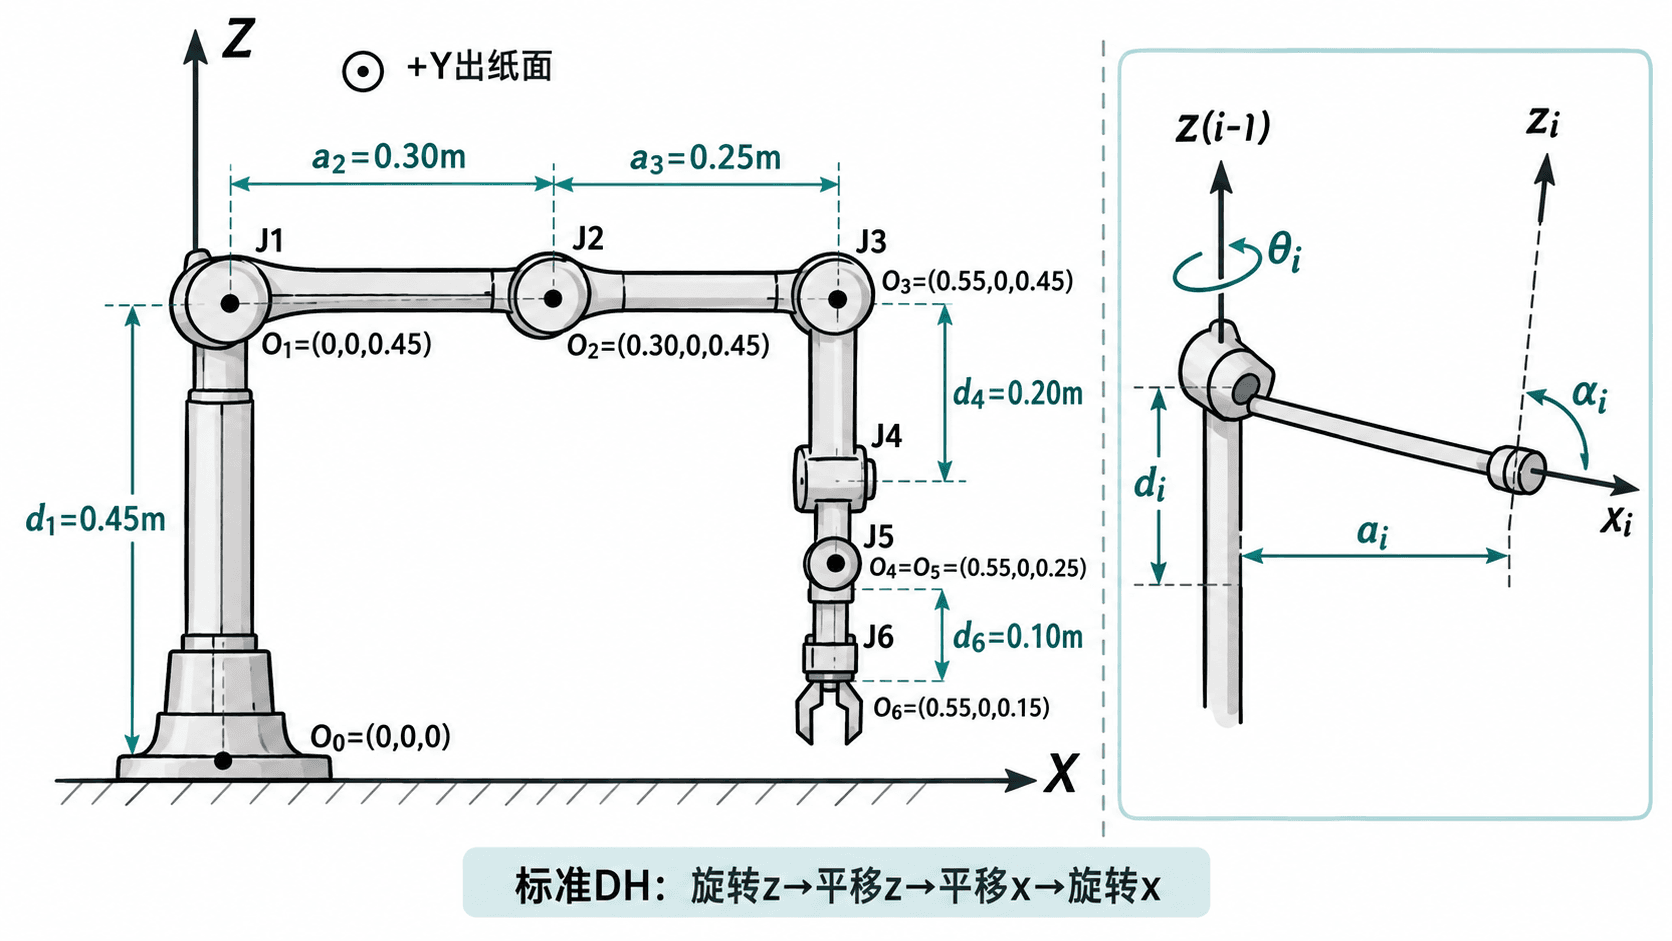
由四个参数得到相邻变换
标准 DH 的相邻坐标系变换顺序固定为:绕前一 轴转 ,沿该轴移动 ,沿当前 方向移动 ,再绕 转 。对列向量使用:
记 、、、,矩阵为:
从基座到末端必须按关节顺序右乘,不能颠倒:
所得矩阵左上角 是旋转矩阵,最右列前三个数是末端原点在基座系 {0} 中的位置。若实际 TCP 不在坐标系 {6} 原点,还需右乘经过标定的 ,不能把工具偏置重复算进 。
用 Python 验证零位及关节转角
在 Python 3.10+ 且已安装 NumPy 的环境中运行下面的完整示例。代码中的参数列顺序与上表一致;角度在计算前转换为弧度。
import numpy as np

def standard_dh(a, alpha_deg, d, theta_deg):
    # 输入角度为度,三角函数实际使用弧度
    alpha, theta = np.deg2rad([alpha_deg, theta_deg])
    ca, sa = np.cos(alpha), np.sin(alpha)
    ct, st = np.cos(theta), np.sin(theta)
    return np.array([
        [ct, -st * ca, st * sa, a * ct],
        [st, ct * ca, -ct * sa, a * st],
        [0.0, sa, ca, d],
        [0.0, 0.0, 0.0, 1.0],
    ])

# 每行固定几何量为 (a, alpha角度, d),关节变量另外传入
dh_rows = [
    (0.00, -90, 0.45),
    (0.30, 0, 0.00),
    (0.25, -90, 0.00),
    (0.00, 90, 0.20),
    (0.00, -90, 0.00),
    (0.00, 0, 0.10),
]

def forward(q_deg):
    if len(q_deg) != 6:
        raise ValueError("需要六个关节角")
    transform = np.eye(4)
    # 从基座开始依次右乘,不能交换关节变换的顺序
    for (a, alpha, d), q in zip(dh_rows, q_deg):
        transform = transform @ standard_dh(a, alpha, d, q)
    return transform

for label, angles in [
    ("零位", [0] * 6),
    ("J1正转90度", [90, 0, 0, 0, 0, 0]),
]:
    pose = forward(angles)
    xyz_mm = np.rint(pose[:3, 3] * 1000).astype(int)
    determinant = np.linalg.det(pose[:3, :3])
    print(f"{label}: 末端位置(mm)={xyz_mm.tolist()}, det(R)={determinant:.1f}")
预期输出:
零位: 末端位置(mm)=[550, 0, 150], det(R)=1.0
J1正转90度: 末端位置(mm)=[0, 550, 150], det(R)=1.0
零位沿基座 方向伸出 0.55 m、末端高 0.15 m;J1 按右手定则正转 90° 后,水平位置从 旋到 。这里的零位只是数值校验姿态,不能直接当作现场安全示教姿态。
核对模型与实机差异
把模型接入仿真器之前,先检查三件事:长度是否统一为米、角度是否在进入三角函数前转为弧度、输出是否属于基座坐标系。旋转矩阵还应满足 且 ;本例两组姿态的行列式都为 1。
如果零位位置正确而某个关节一转就朝错误方向运动,优先检查该关节的轴向正负与 零位偏置;若末端高度错误,回看 、、 的方向和工具偏置;若绕轴角度正确但姿态反向,核对 的正负以及是否误用了改进 DH。真实机器人还须把模型正运动学输出与厂家控制器的法兰位姿在同一基座、同一工具定义下比较,才能判断参数表是否通过验收。