
机器人 / 系统课时
定义工件到位与夹持确认条件
定义工件到位与夹持确认条件
单件搬运不能只凭机器人报告“动作结束”就认定抓取成功。本课将取料检测、夹爪位置、工件保持及放料反馈组成四段确认条件,并用离线模拟复现缺料、虚夹和放置失败,形成可用于工位联调的状态判定与故障验收表。
学习目标
- 区分取料到位、夹爪闭合、确实夹住工件和放置成功四类反馈。
- 为每个动作阶段设置持续确认、超时和故障锁存条件。
- 运行离线模拟,逐项核对正常搬运与三类异常的结果。
定义输入信号与确认依据
以一个取料台、一个放料台和一台双指夹爪六轴机器人为例。下列是项目内约定的逻辑变量名,不是任何品牌的固定 I/O 地址;接线时须核对传感器的常开/常闭类型与失电状态。
| 确认对象 | 需要的反馈 | 有效条件 |
|---|---|---|
| 取料就绪 | PartAtPick、RobotAtPick |
工件确实在取料位,机器人已处于正确取料点 |
| 夹持成功 | GripClosed、HeldOK、GripOpen |
闭合到位、独立持件检测有效、张开反馈无效 |
| 搬运结束 | MotionDone、RobotAtPlace |
本次运动已完成,末端到达放料位置 |
| 放置成功 | GripOpen、PartAtPlace、GripClosed |
夹爪已张开、工件出现在放料位、闭合反馈无效 |
HeldOK 应来自经工艺验证的工件在爪检测、夹持力或压力监测,而不是直接复制 GripClosed。空夹时夹爪同样可能闭合到位;若没有独立持件检测,就不能声称已验证工件被抓住。MotionDone 也必须对应本次运动指令,启动前清除上周期的完成锁存,避免把旧完成信号当作新反馈。
按状态发出动作许可
演示工位采用 100 ms 采样周期,要求条件连续两次成立,即稳定 200 ms 才迁移状态。下列超时均为教学设定,投产时应按夹爪规格、PLC 任务周期及实际最长路径重新测量。
| 当前状态 | 连续 200 ms 的通过条件 | 通过后的动作 | 超时与异常 |
|---|---|---|---|
WAIT_PART |
取料就绪 | 发夹紧命令,进入 VERIFY_GRIP |
2000 ms 缺料报警,不启动运动 |
VERIFY_GRIP |
夹持成功 | 允许向放料位运动,进入 WAIT_PLACE |
800 ms 夹持未确认 |
WAIT_PLACE |
搬运结束且持件反馈持续有效 | 撤销新运动许可,发松爪命令 | 5000 ms 未到位;持件丢失立即故障 |
VERIFY_RELEASE |
放置成功 | 报告 DONE,等待本周期完成信号被确认 |
1200 ms 放置未确认 |
在进入 WAIT_PLACE 前还要检查放料位未被占用;如果 GripOpen 与 GripClosed 同时有效,直接锁存反馈冲突。正常生产的 DONE 必须经过 PLC 完成握手清除后才能再次接收启动指令,不能仅因传感器仍保持高电平就重复执行。
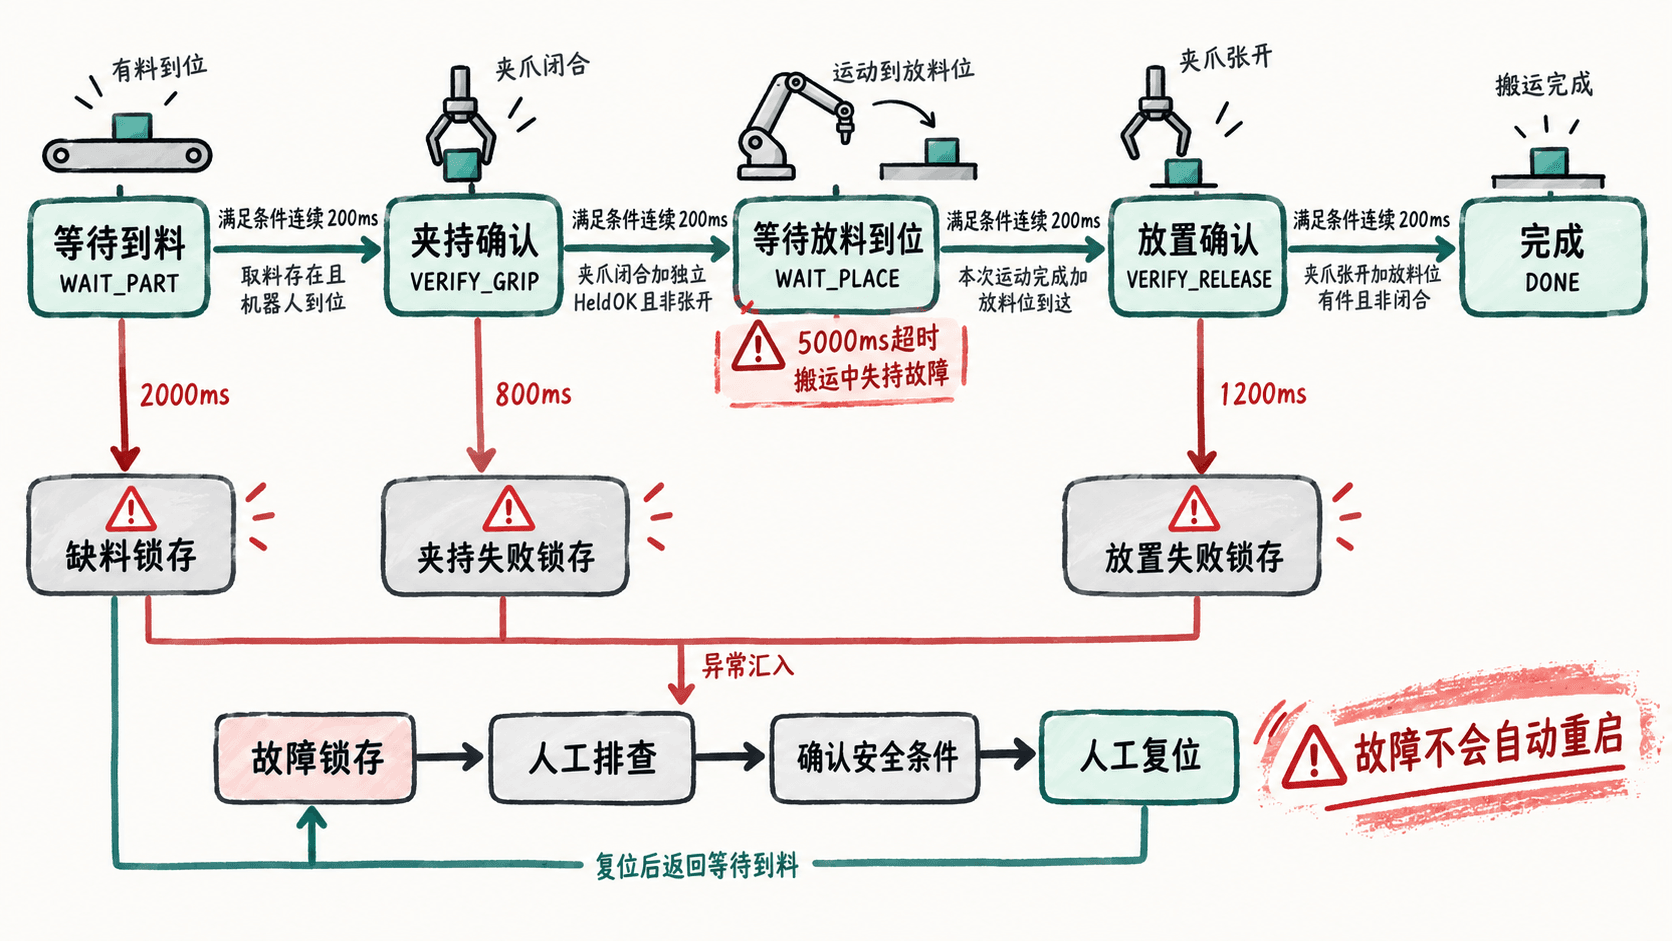
离线模拟缺料、虚夹与放置失败
以下脚本使用 Python 3.9 及以上版本的标准库语法,模拟各状态下的传感器反馈,不连接 PLC、机器人或安全回路。每 100 ms 采样一次;未夹紧 场景故意让夹爪闭合反馈出现,但 HeldOK 始终为假,用来暴露“闭合即抓牢”的错误判断。
# Python 3.9+;离线模拟传感器,不连接真实机器人
STEP_MS = 100
LIMITS = {
    "WAIT_PART": (2000, "VERIFY_GRIP", "缺料超时"),
    "VERIFY_GRIP": (800, "WAIT_PLACE", "夹持未确认"),
    "WAIT_PLACE": (5000, "VERIFY_RELEASE", "未到放料位"),
    "VERIFY_RELEASE": (1200, "DONE", "放置未确认"),
}

def sensors(case, state, elapsed):
    closing = state == "VERIFY_GRIP" and elapsed >= 300
    moving = state == "WAIT_PLACE"
    releasing = state == "VERIFY_RELEASE" and elapsed >= 300
    # 闭合位置反馈与持件检测独立,避免把空夹误判为抓取成功
    return {
        "pick": state == "WAIT_PART" and case != "缺料" and elapsed >= 100,
        "at_pick": state == "WAIT_PART",
        "closed": closing or moving,
        "held": (closing or moving) and case != "未夹紧",
        "motion_done": moving and elapsed >= 500,
        "at_place": moving and elapsed >= 500,
        "opened": releasing,
        "placed": releasing and case != "放置失败",
    }

def simulate(case):
    state, elapsed, stable_ms = "WAIT_PART", 0, 0
    for _ in range(100):
        s = sensors(case, state, elapsed)
        # 反馈矛盾或运输途中失持,必须在超时前拦截
        if s["closed"] and s["opened"]:
            return "故障锁存:夹爪反馈冲突"
        if state == "WAIT_PLACE" and not s["held"]:
            return "故障锁存:搬运中失持"
        conditions = {
            "WAIT_PART": s["at_pick"] and s["pick"],
            "VERIFY_GRIP": s["closed"] and s["held"] and not s["opened"],
            "WAIT_PLACE": s["motion_done"] and s["at_place"],
            "VERIFY_RELEASE": s["opened"] and s["placed"] and not s["closed"],
        }
        limit, next_state, error = LIMITS[state]
        # 连续两个 100 ms 样本为真才切换状态
        stable_ms = stable_ms + STEP_MS if conditions[state] else 0
        if stable_ms >= 200:
            state, elapsed, stable_ms = next_state, 0, 0
            if state == "DONE":
                return "完成"
            continue
        if elapsed >= limit:
            return "故障锁存:" + error
        elapsed += STEP_MS
    raise RuntimeError("模拟步数不足")

for case in ("正常", "缺料", "未夹紧", "放置失败"):
    print(f"{case}:{simulate(case)}")
预期输出:
正常:完成
缺料:故障锁存:缺料超时
未夹紧:故障锁存:夹持未确认
放置失败:故障锁存:放置未确认
四组结果分别证明:无料不能触发夹紧;只有闭合反馈不能许可搬运;到达放料点且夹爪张开仍不等于工件已落在目标位置。模拟器的传感器值按阶段注入,因此用于检查判定与超时,不代表真实运动时间或现场 I/O 接线。
故障锁存后的现场验收
- **缺料测试:**断开取料存在信号并保持 2 s,确认夹紧和运动命令均未发出,仅生成可识别的缺料超时报警;补料后按工位规定确认复位。
- **虚夹测试:**让
GripClosed=1、HeldOK=0,确认在 800 ms 后禁止移动;不得通过短接HeldOK使工位继续运行。 - **放置失败测试:**模拟
GripOpen=1、PartAtPlace=0,确认不发送本周期完成信号,也不自动执行下一次取料。 - **反馈冲突与搬运中失持:**同时置位开、闭到位反馈,或在搬运中撤销
HeldOK,确认序列锁存故障并按经过验证的方式请求机器人受控停止。停止前不能贸然松开夹爪。
复位时应先确认机器人已处于允许人工处理的状态、工件位置明确、放料区空闲以及异常原因消除,再由操作员确认复位并重新发起新的周期。复位只清除工艺序列的故障锁存,不应自动重新下发旧运动命令。