
机器人 / 系统课时
用PID参数分析超调和稳态误差
用PID参数分析超调和稳态误差
把六轴机械臂中的一个关节简化为带惯量、阻尼和恒定负载的转动系统,对同一个 30° 位置阶跃运行五组 PID 参数。读者将得到可复现的超调率、8 秒末位置误差和调节时间,并学会判断哪些“响应更快”的参数反而会造成振荡或力矩触限。
学习目标
- 解释比例、积分、微分增益对单轴阶跃响应的不同影响。
- 运行 Python 仿真,计算超调率、位置偏差和 2% 调节时间。
- 区分仿真整定与真实工业机器人伺服调参的安全边界。
建立带恒定负载的单轴模型
设关节从 0° 跟踪 30° 位置指令,转动惯量 kg·m²,粘性阻尼 N·m·s/rad,恒定反向负载力矩 N·m,驱动输出限幅为 ±2.0 N·m。采样周期为 0.002 s,观察时间为 8 s。恒定负载只近似某个姿态邻域的重力影响,不代表完整六轴耦合模型。
转动方程为 ,其中 为角度, 为角速度。位置误差 ,控制律采用 。微分项取测量角速度,而非对突然变化的目标角度求导,可避免阶跃指令引起微分冲击。
此处 、、 的单位依次是 N·m/rad、N·m/(rad·s)、N·m·s/rad。只有比例或比例微分控制时,静止状态下必须由 抵消 0.25 N·m 负载,因此 对应的理论稳态误差是 rad,约 7.16°;单独增加微分增益无法消除它。
运行五组参数的阶跃仿真
使用 Python 3.10 或更高版本,以下示例仅依赖标准库。角度在模型内部一律使用弧度,输出时再转换为度;力矩触限且积分还会推动饱和时,暂停该步的积分累加,以减少积分饱和。
import math

DT, DURATION = 0.002, 8.0
TARGET = math.radians(30.0)
TORQUE_LIMIT = 2.0

def simulate(kp, ki, kd):
    angle = velocity = integral = 0.0
    angles = [0.0]
    for _ in range(round(DURATION / DT)):
        error = TARGET - angle
        proposed_integral = integral + error * DT
        raw = kp * error + ki * proposed_integral - kd * velocity

        # 力矩触限且误差继续推向饱和时,暂停积分以抑制积分饱和
        if ki > 0 and abs(raw) > TORQUE_LIMIT and raw * error > 0:
            raw = kp * error + ki * integral - kd * velocity
        else:
            integral = proposed_integral

        torque = max(-TORQUE_LIMIT, min(TORQUE_LIMIT, raw))
        # 惯量 J=0.05、阻尼 b=0.20、恒定反向负载=0.25 N·m
        acceleration = (torque - 0.20 * velocity - 0.25) / 0.05
        velocity += acceleration * DT
        angle += velocity * DT
        angles.append(angle)

    values = [math.degrees(a) for a in angles]
    peak = max(values)
    overshoot = max(0.0, (peak / 30.0 - 1.0) * 100.0)
    error_at_8s = 30.0 - values[-1]
    # 调节时间:进入并始终保持在目标 ±0.6° 带内的最早时刻
    outside = [i for i, a in enumerate(values) if abs(a - 30.0) > 0.6]
    settled = (outside[-1] + 1) * DT if outside and outside[-1] < len(values) - 1 else None
    return peak, overshoot, error_at_8s, settled

cases = [
    ("P", 2.0, 0.0, 0.0),
    ("PD", 2.0, 0.0, 0.6),
    ("PID", 2.0, 0.8, 0.6),
    ("HighKp", 8.0, 0.0, 0.0),
    ("HighKi", 2.0, 8.0, 0.6),
]

print(f"{'case':<7} {'peak':>6} {'OS%':>6} {'e8(deg)':>8} {'t2%(s)':>7}")
for name, kp, ki, kd in cases:
    peak, overshoot, error_at_8s, settled = simulate(kp, ki, kd)
    t = "--" if settled is None else f"{settled:.2f}"
    print(f"{name:<7} {peak:>6.2f} {overshoot:>6.1f} {error_at_8s:>8.2f} {t:>7}")
预期输出(浮点数末位可能存在平台差异):
case      peak    OS%  e8(deg)  t2%(s)
P        30.83    2.8     7.16      --
PD       22.84    0.0     7.16      --
PID      29.96    0.0     0.04    2.80
HighKp   41.89   39.6     1.79      --
HighKi   43.26   44.2     0.01    3.88
这里 peak 是 8 秒内最大角度,OS% 是相对 30° 指令的超调百分比,e8(deg) 是 8 秒末的带符号位置误差。t2%(s) 要求进入 29.4°~30.6° 容差带后一直保持在带内;-- 表示观察期内不满足条件,并不代表程序失败。
用响应曲线解释数据
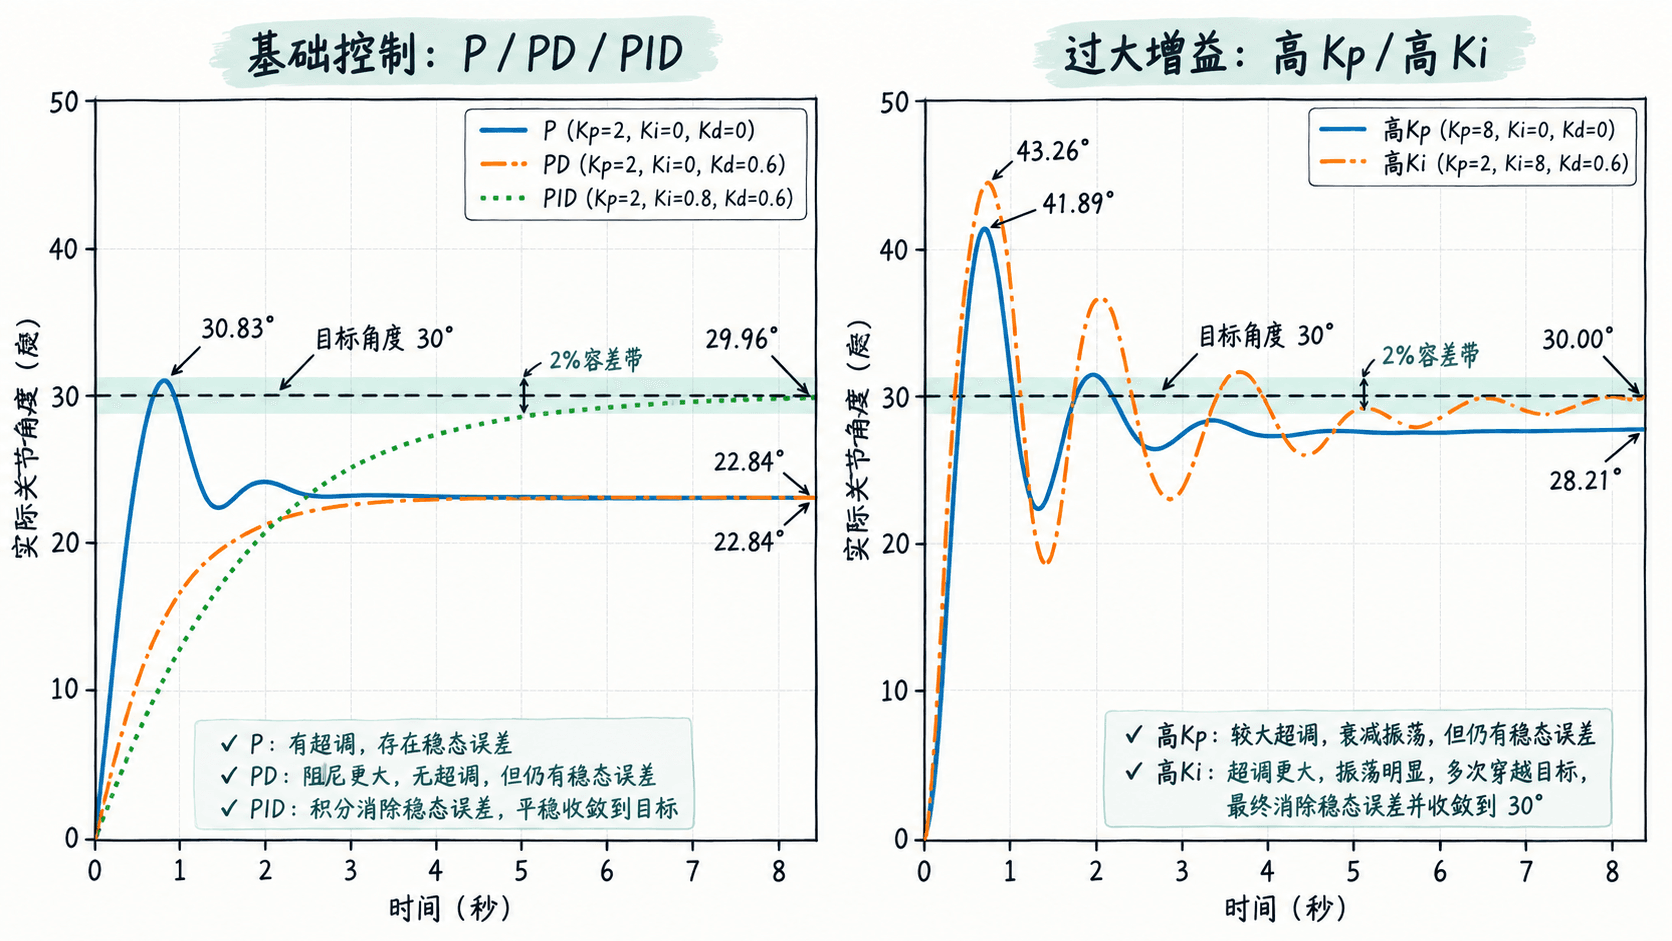
P 组最大角度 30.83°,仅超调 2.8%,但振荡衰减后停在 22.84°,仍离目标 7.16°。因此“曾经越过目标”和“最终跟踪到目标”是两项独立指标,不能只看超调峰值判断控制质量。
加入 后,PD 组消除了越过 30° 的瞬态,却仍停在 22.84°;微分项抑制运动时的变化速度,但当角速度归零后并不提供负载补偿。PID 组再加入 ,8 秒末误差降至 0.04°,并在 2.80 s 后保持在目标 ±0.6° 范围内。
按超调与静差分别调整增益
整定时先保持 ,用小幅度的 找到足够的响应,再逐步增加 抑制振荡,最后在有持续负载静差时缓慢引入 。每次只修改一个参数,并记录同一目标、同一负载下的最大角度、末端误差和调节时间。
本例中仅把 从 2 增至 8,8 秒末误差从 7.16° 缩小到 1.79°,但超调升至 39.6%。初始比例力矩需求约 4.19 N·m,已超过 2.0 N·m 限幅;更大的比例增益并不意味着执行机构能提供更大力矩。
把 从 0.8 提高到 8,虽然 8 秒末误差仅 0.01°,峰值却达到 43.26°,超调 44.2%,调节时间延长到 3.88 s。这说明只检查最终误差,会漏掉中途的严重过冲。积分限幅抑制积分累积,并不能替代合适的闭环增益;真实编码器噪声还可能被过大的微分增益放大。
把仿真结论转成安全验收条件
对本例 30° 仿真阶跃,可先设定一组教学验收线:最终绝对误差不超过 0.6°、超调不超过 10%(峰值不超过 33°)、2% 调节时间不超过 3.0 s,且没有持续的力矩饱和。上述五组参数中,只有 PID 组同时满足这三项数值要求;它们是教学阈值,不是工业机器人通用安全标准。
真实工位通常还有电流环、速度环和位置环,控制器内部结构与调参权限因设备而异。不要把这份仿真的力矩 PID 代码直接下发到机器人,也不要绕过厂商限位或安全回路。应在厂商允许的调试模式下先用低速、小行程的平滑运动测试,记录指令位置、实际位置、跟随误差、驱动电流和报警;检查正反方向及不同负载姿态后,再依据设备手册决定是否调整增益。
若出现反复跨越目标、异常噪声、持续触及电流限值或跟随误差报警,应停止测试并回退参数,核查机械松动、编码器反馈、负载估计与控制周期。可接受的参数组合必须同时满足位置精度、瞬态响应和驱动约束,而不是单纯追求更短的到位时间。