
机器人 / 系统课时
区分位置速度电流三级伺服环
区分位置速度电流三级伺服环
六轴机械臂接收到目标关节角度后,并不是直接给电机施加固定电压,而是通过位置、速度和电流三级闭环逐级生成控制指令。本课用单关节信号链和数字算例,说明每一级控制什么、反馈从哪里来,以及三级环为什么需要不同的响应速度。
学习目标
- 说清位置外环、速度中环、电流内环的控制目标、输入、输出和反馈信号。
- 理解三级环的级联关系,区分控制周期、闭环带宽和机械响应速度。
- 根据位置误差、速度误差和电流跟踪情况,初步判断伺服系统的问题所在。
三级伺服环如何级联
工业伺服通常采用由外向内的级联闭环:位置环决定需要多快地运动,速度环决定需要多大的驱动转矩,电流环控制电机产生相应的电磁转矩。
三个环不是各自独立控制同一台电机,而是前一级的输出成为后一级的给定值。
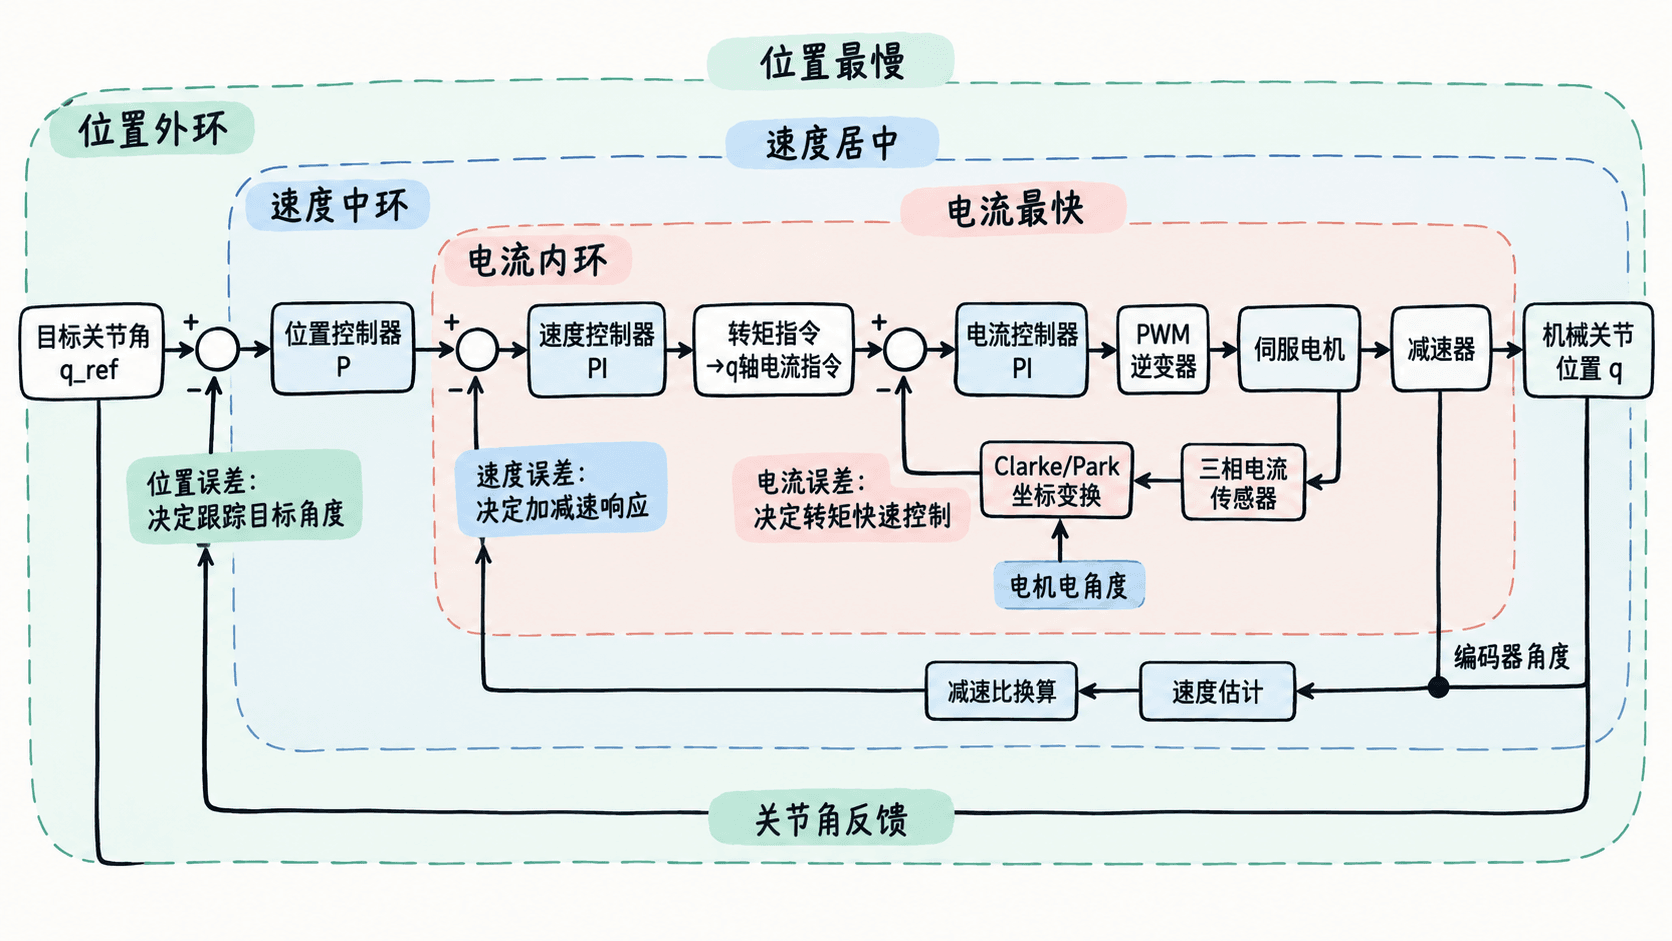
各环的职责可以直接对照以下表格:
| 控制环 | 比较的信号 | 控制器输出 | 主要反馈来源 |
|---|---|---|---|
| 位置外环 | 目标位置与实际位置 | 速度指令 | 编码器测得的位置,必要时按减速比换算 |
| 速度中环 | 目标速度与实际速度 | 转矩或转矩电流指令 | 编码器信号经过速度估计与滤波 |
| 电流内环 | 目标电流与实际电流 | 电压调制指令 | 电流传感器采样及坐标变换 |
位置控制器常使用比例控制并配合速度前馈;速度控制器通常采用PI调节;在常见的永磁同步伺服电机磁场定向控制(FOC)中,电流控制器也通常采用PI调节,并分别处理d轴和q轴电流。
在常规FOC工作区,q轴电流与电磁转矩近似成正比。因此速度环要求更大转矩时,通常需要提高q轴电流给定,而不是直接修改PWM占空比。
反馈信号怎样形成闭环
位置反馈通常来自电机编码器,也可能结合关节输出端编码器。如果使用电机侧编码器,必须依据减速比和零位偏置换算关节角度。例如减速比为100:1时,忽略弹性变形和传动误差,电机旋转100°对应关节旋转约1°。
速度反馈可以由编码器位置变化量估算。假设关节角度在10 ms内增加0.08°,平均关节速度就是8°/s。实际控制器需要考虑采样量化、滤波延迟以及编码器分辨率,不能直接把带噪声的位置差分当作稳定速度反馈。
电流反馈则来自驱动器内部的电流采样电路。对于三相永磁同步伺服电机,FOC通过坐标变换获得d轴和q轴电流,并根据电机电角度完成控制。电流控制器调整电压指令,逆变器再通过PWM向电机供电。
这种反馈路径决定了三级环各自能够纠正的误差:
- 位置环负责最终关节位置的跟踪偏差,但不能直接消除电机相电流的快速扰动。
- 速度环负责转速偏差,并通过转矩指令抵抗负载变化。
- 电流环负责快速跟踪电流给定,但不能单独保证关节到达目标位置。
例如机械臂夹取工件后负载转矩增大,关节速度可能先下降。速度环检测到速度误差后提高转矩要求,电流环随之增加实际电流;如果位置尚未达到目标,位置环仍会继续给出运动指令。
用一组数值追踪三级误差
假设某个关节正在低速运动,控制器已把电机侧和关节侧的速度单位正确换算。下面是一组用于理解级联关系的示例数据,并非特定厂商的控制参数。
| 项目 | 示例数值 |
|---|---|
| 目标关节角度 | 30° |
| 实际关节角度 | 28° |
| 位置环比例系数 | 5 s⁻¹ |
| 实际关节速度 | 8°/s |
| 速度环计算出的电机转矩要求 | 2 N·m |
| 电机转矩常数 | 0.5 N·m/A |
| 实际q轴电流 | 3.6 A |
首先计算位置误差:30°减去28°,得到2°。忽略前馈和限幅时,比例位置环的输出为:
代入比例系数5 s⁻¹,得到目标关节速度10°/s。假设关节实际速度为8°/s,则速度误差为2°/s。
速度PI控制器根据当前速度误差和已经积累的积分状态计算转矩要求。这里假设其输出为电机侧2 N·m。注意,不能仅凭2°/s的瞬时速度误差直接推导出2 N·m,实际输出还取决于PI增益、积分状态和限幅等条件。
在忽略转矩常数变化、磁饱和及其他非理想因素的简化模型下,q轴电流要求为:
假设实际q轴电流只有3.6 A,电流误差就是0.4 A。电流PI控制器通过调整电压指令促使实际电流接近4 A,电机转矩随之变化,最终影响关节速度和位置。
完整的误差传递关系是:位置误差2°产生速度指令10°/s;速度误差2°/s经过速度PI调节形成转矩指令;转矩要求2 N·m换算为4 A的q轴电流指令;电流环继续纠正0.4 A的跟踪误差。
如果电流达到驱动器限制,或者电机已受到母线电压、机械负载和热保护等约束,内环就可能无法实现外环提出的要求。此时持续提高位置环增益并不能创造额外转矩,反而可能造成积分饱和、振荡或过冲。
为什么内环需要更快
三级环不仅控制对象不同,工作时间尺度也不同。电流直接影响电磁转矩,需要快速抑制电气扰动;速度变化受到转动惯量约束;位置运动则涉及完整的机械位移过程。
以下给出一组便于理解的假设控制周期,不代表所有工业机器人或伺服驱动器的固定规格。
| 控制环 | 示例控制周期 | 对应更新频率 |
|---|---|---|
| 位置环 | 2 ms | 500 Hz |
| 速度环 | 0.5 ms | 2 kHz |
| 电流环 | 0.05 ms | 20 kHz |
在这组配置中,位置环更新一次的2 ms期间,速度环可以更新4次,电流环可以更新40次。速度环更新一次期间,电流环可以更新10次。这样内环能够在外环下一次更新之前,多次修正较快变化的电流误差。
必须区分控制更新频率与闭环带宽。20 kHz的电流采样或控制更新频率,不等于电流环能以20 kHz的闭环带宽稳定跟踪信号。闭环带宽还受电机电感、逆变器延迟、传感器噪声、数字滤波和控制器稳定裕度等因素约束。
工程上通常希望电流环的有效闭环带宽高于速度环,速度环再高于位置环,让内层动态能够相对充分地跟随外层指令。具体带宽间隔应依据设备模型、机械共振频率及厂商整定要求确定,不能简单按更新频率的比例设置增益。
现场如何区分是哪一级出了问题
联调时可以记录目标关节位置、实际位置、目标速度、实际速度、转矩或q轴电流指令、实际q轴电流,以及驱动器限流和故障状态。分析时按照内环是否能够跟随指令,再检查外环跟踪效果的顺序进行。
| 观测现象 | 优先检查 | 判断依据 |
|---|---|---|
| 位置跟踪误差大,但速度跟踪正常 | 位置环、轨迹给定和前馈 | 速度指令本身是否足以消除位置误差 |
| 目标速度与实际速度偏差持续较大 | 速度环、负载转矩和限流状态 | 转矩指令是否达到限制、速度估计是否可信 |
| q轴电流指令与反馈明显不一致 | 电流环及驱动器电气约束 | 电流采样、母线电压、PWM限制及故障状态 |
| 运动中出现周期性抖动 | 增益、滤波及机械共振 | 抖动频率与速度、电流波形是否对应 |
例如,一个关节在运动时出现明显滞后,若目标电流为4 A而实际只有2 A,并且驱动器报告限流或供电受限,应先查明电流受限原因,而不是立即提高位置环比例增益。反过来,如果电流和速度跟踪都正常,但轨迹给出的速度指令过小,就应回查位置环或轨迹规划参数。
判断三级伺服环时,沿着位置给速度、速度给转矩、电流实现转矩的方向检查指令,再沿传感器反馈方向核对实际值。这样才能区分目标轨迹不合理、机械负载过大和驱动器跟踪能力不足等不同问题。