
机器人 / 系统课时
配置关节限位与初始安全姿态
配置关节限位与初始安全姿态
本课把导入的六轴机械臂模型调整到可开展仿真点动的状态:先核对 J1~J6 的顺序和正方向,再设置位置边界、保存初始关节角,最后通过单轴运动与越界请求检查配置是否真正生效。
学习目标
- 沿运动链识别六个关节,核对转轴、正方向与角度单位。
- 区分模型硬限位和控制层软限位,配置并检查关节范围。
- 保存经过碰撞检查的起始姿态,完成点动和越界验收。
核对关节链与旋转方向
在仿真器的模型树里,从基座沿父子连杆逐个找到六个驱动关节,核对 J1 基座、J2 肩、J3 肘及 J4~J6 腕部的对应关系。检查关节轴线和正角方向;使用 URDF 时,<axis xyz="..."> 定义关节坐标系中的转轴,<origin> 的姿态会影响它在空间中的朝向。
在仅连接仿真模型的关节点动模式下,从无碰撞的初始位置每次只让一个关节相对转动 +5°,记录法兰运动方向,再转回 -5°。如果方向与设备手册不符,先检查轴符号、父子关节和导入时的坐标变换,不要把全部角度直接取负。
配置模型边界与软件软限位
模型中的位置限位应以所选机器人型号的技术手册为依据。软件软限位通常比模型边界略窄,并且必须由实际使用的运动控制或轨迹规划通道执行。下表全部是教学假设值,不对应任何真实型号,5° 的收缩量也不是通用安全标准。
| 关节 | 模型限位(°) | 软件软限位(°) | 候选初始角(°) |
|---|---|---|---|
| J1 | -170~170 | -165~165 | 0 |
| J2 | -110~110 | -105~105 | -30 |
| J3 | -135~145 | -130~140 | 60 |
| J4 | -180~180 | -175~175 | 0 |
| J5 | -120~120 | -115~115 | 30 |
| J6 | -360~360 | -355~355 | 0 |
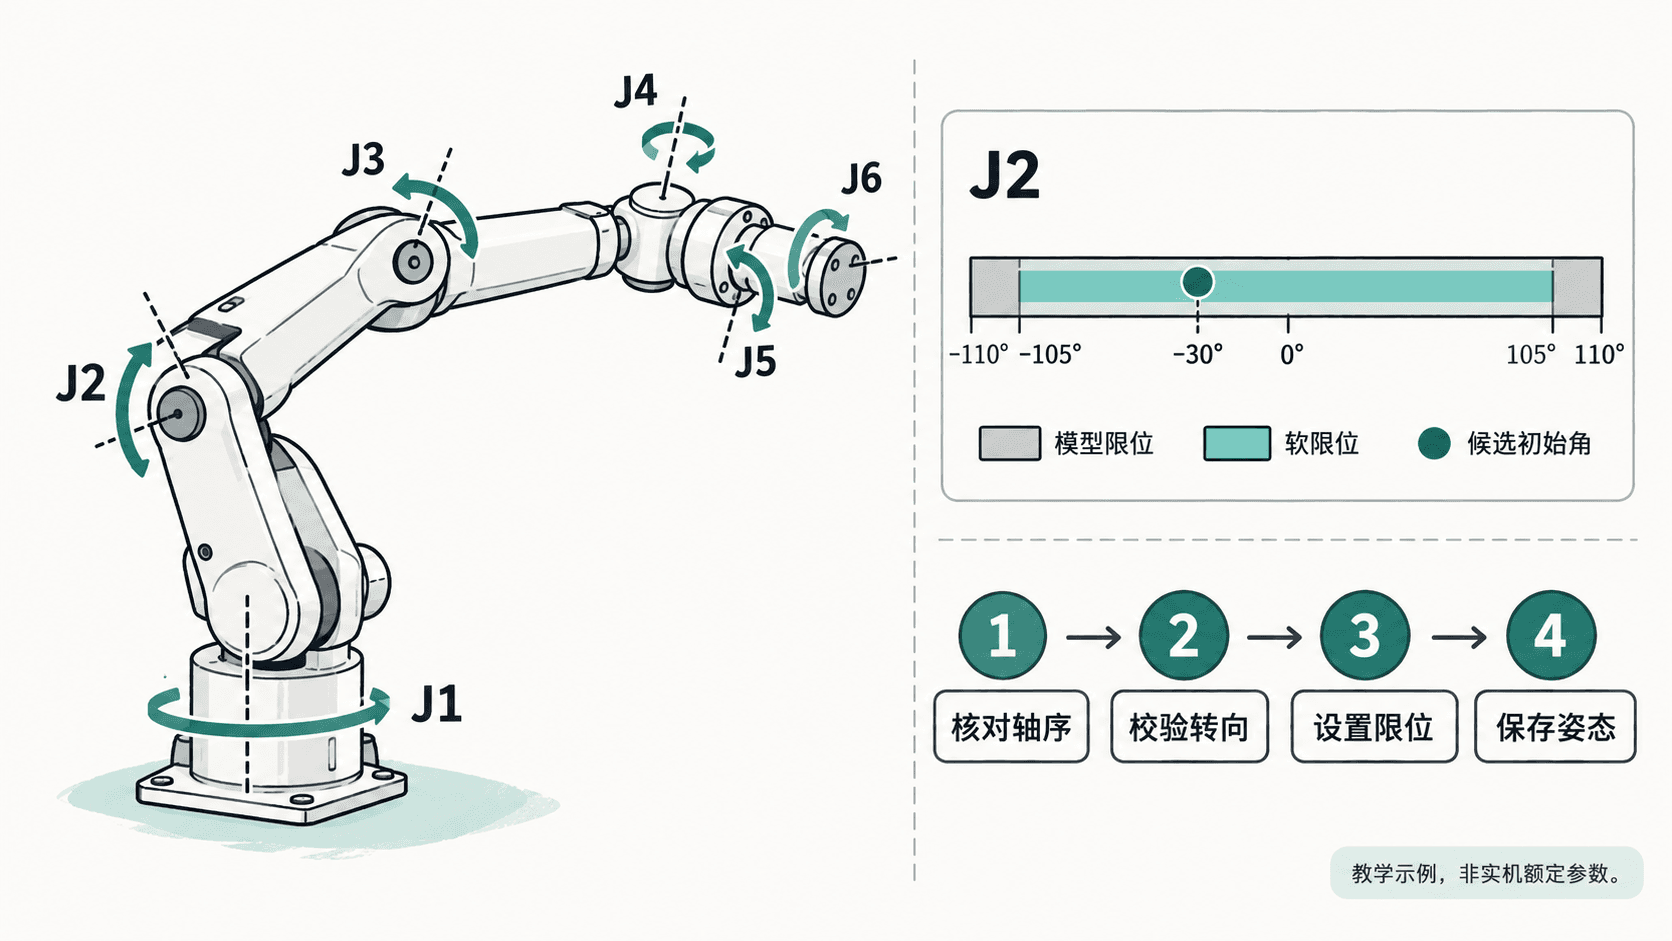
若模型使用 URDF,以下是已有 joint_2 的 <joint> 元素内部的片段示例,不能作为完整机器人模型单独导入;保留原关节的父子连杆、坐标原点与轴向定义,仅按手册修改对应 <limit>。
<limit lower="-1.919862" upper="1.919862"
       effort="100" velocity="1.0" />
这里 lower 和 upper 约对应 ±110°;对于旋转关节,effort 用 N·m,velocity 用 rad/s,示例值 100 和 1.0 不是实机额定值。重新导入后检查显示的 J2 范围。URDF 的 <limit> 不代表软限位自动生效;还需在仿真器支持的控制器或运动规划配置中启用 -105°~105° 的命令边界并验证。
保存经过检查的起始姿态
依表将六轴角度设成 (0, -30, 60, 0, 30, 0)°。这只是候选值,具体机械臂可能不可达或与工位碰撞;不能因各角都落在限位内就把它称为安全位。首先启用机器人本体、夹爪、输送线及夹具的碰撞体,再检查自碰撞和环境碰撞,并确认工具末端未进入工件或禁入区。
通过检查后,将这组六轴关节角保存为命名姿态 SimHome,连同机器人模型版本、工具配置和工位文件一起保存。保存关节角而非只保存 TCP 笛卡尔坐标,才能在重新打开项目时复现同一关节构型。SimHome 不等同于机械零位、校零操作或实机允许的安全待机位。
用点动和越界请求验收
- 重新加载工位并恢复
SimHome,确认六轴显示角度与保存值相符;本练习可用 0.1° 作为读数允许误差。 - 保持仿真碰撞检测开启,逐轴用低速执行相对 +5°、-5° 点动;记录正方向、能否回位以及有无碰撞。
- 在离线目标检查或轨迹预览中提交 J2=106° 的目标,预期被 -105°~105° 软限位拒绝或截断。若仍能生成越界轨迹,说明该命令通道没有执行软限位;不要连接真实控制柜尝试。
- 记录机器人型号、J1~J6 轴序、模型限位、软限位、
SimHome角度及各项验收结果,作为后续工位联调的配置基线。
下面的 Python 3 程序可独立运行,用同一组教学数据演示“发送命令前检查目标角度”;它只验证数值,不会更改仿真器或实机的限制。
names = ("J1", "J2", "J3", "J4", "J5", "J6")
# 教学用软限位,角度单位统一为度
soft = ((-165, 165), (-105, 105), (-130, 140),
        (-175, 175), (-115, 115), (-355, 355))
home = (0, -30, 60, 0, 30, 0)

def check(pose):
    if len(pose) != len(names):
        return "REJECT: 关节数量错误"
    # 每个轴独立验界,避免仅检查末端位姿而漏掉关节越界
    for name, angle, (lo, hi) in zip(names, pose, soft):
        if not lo <= angle <= hi:
            return f"REJECT: {name}={angle}° 超出 [{lo}, {hi}]°"
    return "PASS: 全部关节处于软限位内"

print("SimHome:", check(home))
bad = list(home)
bad[1] = 106
print("越界请求:", check(bad))
预期输出:
SimHome: PASS: 全部关节处于软限位内
越界请求: REJECT: J2=106° 超出 [-105, 105]°
若 +5° 的方向反了,优先排查转轴和关节局部坐标;若限位数值相差约 57.3 倍,排查度与弧度转换;若目标已越过软限位但仍可运动,检查实际执行命令的控制器是否读取了限制配置。仿真软限位和离线校验都不能替代实体机器人的安全回路、急停与现场风险评估。