
机器人 / 系统课时
用S曲线减少加减速冲击
用S曲线减少加减速冲击
让 TCP 从静止沿直线移动 0.60 m 再停下时,即使最大速度和最大加速度相同,梯形速度规划也可能在切换瞬间激起腕部振动。本课用同一组约束构造七段限加加速度 S 曲线,算出节拍差异,并用脚本核对终点位置、速度和加速度。
学习目标
- 从速度、加速度和加加速度曲线判断冲击来源。
- 根据运动上限计算七段 S 曲线的阶段时长及总时间。
- 对照节拍与约束,检查六轴机器人联调时能否采用该轨迹。
梯形速度的冲击来自哪里
先看一维路径进度 :速度是位移变化率,加速度是速度变化率,加加速度(jerk)是加速度变化率。它们的常用单位依次为 m/s、m/s²、m/s³。这里用 TCP 沿直线的路程作标量示例,暂不涉及关节角单位。
梯形速度规划让加速度在“正恒定、零、负恒定”之间直接跳变。例如从 0 突然变为 0.80 m/s²,理想模型在切换瞬间没有有限的 jerk 峰值;实际控制器受采样周期和驱动器带宽限制,会把跳变变成很陡的过渡。这类变化容易激发弹性夹具、长伸臂或负载的振动。
七段 S 曲线限制 jerk 的绝对值,使加速度由 0 线性爬升到上限,再线性回落。它改善的是加速度切换的平顺性,并不代表完全消除机械振动,也不能替代碰撞检测或安全停机。
用同一组约束计算七段时间
假设直线路程 m,起点与终点速度、加速度均为 0,且速度上限 m/s、加速度上限 m/s²、jerk 上限 m/s³。两种规划都遵守相同的 和 ;梯形速度规划不施加有限的 jerk 约束。
梯形方案先加速 0.50 s,匀速 1.00 s,再减速 0.50 s,总计 2.00 s。对于能达到给定速度、加速度上限的对称七段 S 曲线,计算 s、 s,单侧变速时间为 s。匀速时间 s。
| 方案 | 加速阶段 | 匀速阶段 | 减速阶段 | 总时长 |
|---|---|---|---|---|
| 梯形速度 | 0.50 s | 1.00 s | 0.50 s | 2.00 s |
| 七段 S 曲线 | 0.20+0.30+0.20 s | 0.80 s | 0.20+0.30+0.20 s | 2.20 s |
S 曲线七段依次施加 jerk:。本例总时间多 0.20 s,即多 10%;换来的是加速度连续、jerk 峰值受限。上述七段公式仅适用于 和 均不小于 0 的情况;短行程可能达不到 或 ,必须重新求峰值,不能直接把负时间设成零。
对照三组曲线判断平滑性
同一时间轴上,梯形方案的速度轮廓有直线斜坡,加速度发生阶跃;七段 S 方案的速度在变速段呈平滑弯曲,加速度呈带平台的斜坡,jerk 则为分段常值。注意七段 S 曲线仍有 jerk 级别的跳变,所以“限 jerk”不等于“jerk 连续”。
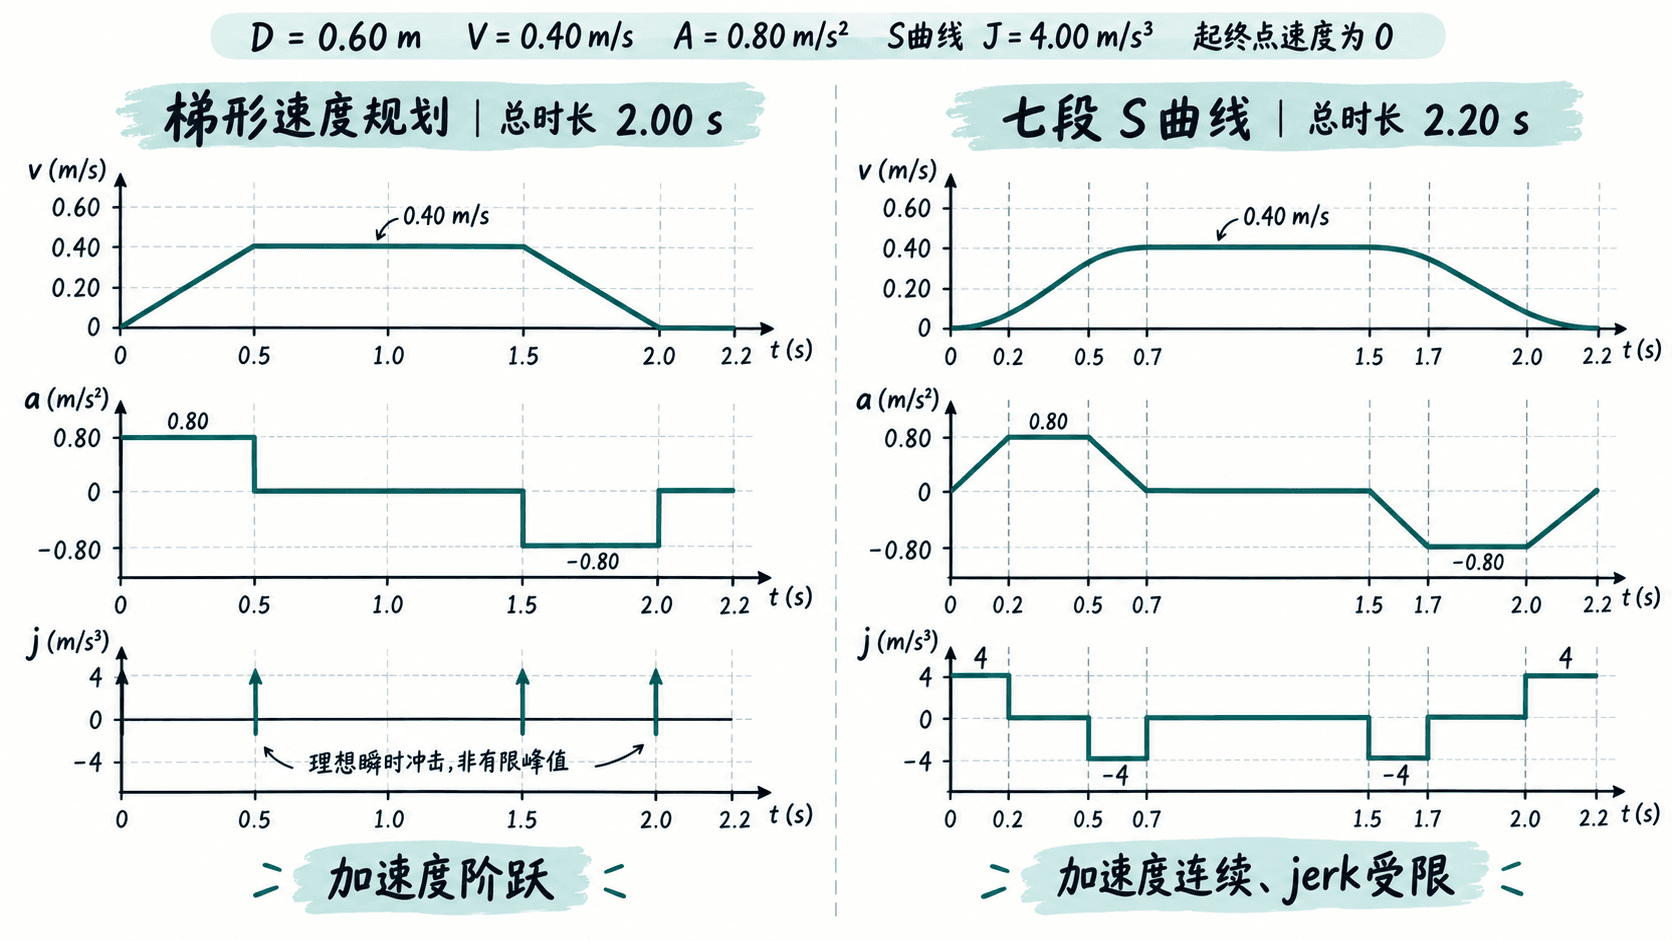
读图时先核对速度峰值是否都为 0.40 m/s,再观察加速度是否发生竖直跳变,最后看 jerk 有没有超过 ±4.00 m/s³。不能把梯形模型中的理想冲击误读成某个可测的固定峰值。
用 Python 核对阶段积分
以下脚本适用于 Python 3,无需第三方库。每一段令 jerk 恒定,依次积分出位置、速度和加速度,并检查终点是否回到静止;梯形方案用同一距离和上限独立计算节拍。
# 七段规划的适用前提:能够达到给定的加速度和速度上限
D, V, A, J = 0.60, 0.40, 0.80, 4.0
trap_ramp = V / A
trap_flat = D / V - trap_ramp
if trap_flat < 0:
    raise ValueError("梯形方案无法达到速度上限")

tj = A / J
ta = V / A - tj
tc = D / V - (2 * tj + ta)
if min(ta, tc) < 0:
    raise ValueError("短行程需改用未达到上限的 S 曲线")

segments = [
    (tj, J), (ta, 0.0), (tj, -J), (tc, 0.0),
    (tj, -J), (ta, 0.0), (tj, J)
]
t = x = v = a = 0.0
for dt, jerk in segments:
    # 每段 jerk 恒定,位置积分保留三次项
    x += v * dt + 0.5 * a * dt**2 + jerk * dt**3 / 6
    v += a * dt + 0.5 * jerk * dt**2
    a += jerk * dt
    t += dt

assert abs(x - D) < 1e-9 and abs(v) < 1e-9 and abs(a) < 1e-9
print(f"梯形总时长: {2 * trap_ramp + trap_flat:.2f} s")
print(f"S曲线各段: {[round(dt, 2) for dt, _ in segments]} s")
print(f"S曲线总时长: {t:.2f} s")
print(f"终点: x={x:.2f} m, v={v:.2f} m/s, a={a:.2f} m/s²")
预期输出:
梯形总时长: 2.00 s
S曲线各段: [0.2, 0.3, 0.2, 0.8, 0.2, 0.3, 0.2] s
S曲线总时长: 2.20 s
终点: x=0.60 m, v=0.00 m/s, a=0.00 m/s²
该脚本检验的是理想单轴路径参数模型,不是某品牌控制器的实际伺服跟踪结果。修改为 m 再运行,会触发短行程检查;这说明原七段公式的适用条件已不成立,而不是机器人无法完成这段运动。
在六轴工位上怎样验收
先在离线规划器中固定同一 TCP 几何路径、姿态和端点条件,只切换加减速规律。以 10 ms 间隔采样规划轨迹,核对最大速度不超过 0.40 m/s、最大加速度不超过 0.80 m/s²、S 曲线最大 jerk 不超过 4.00 m/s³;本算例终点路径位移误差可设为不大于 1 mm 的演示验收阈值。
再检查关节限位、各轴速度与力矩约束、TCP 与夹具的障碍间距,以及过渡处的实际跟踪误差。路径标量 jerk 的 m/s³ 不能直接当作某个旋转关节的 °/s³ 限值;六轴必须经过逆运动学与轨迹时间参数化检查,不能让各关节独立按 2.20 s 之外的节拍运行。
若 0.20 s 的额外节拍可接受,而加速切换处的振动明显降低,可保留限 jerk 方案;若节拍不达标,应在允许的速度、加速度和 jerk 约束内重新规划,而不是擅自提高峰值。真实急停仍由安全额定停止功能处理,普通 S 曲线规划不能代替安全回路。