
机器人 / 系统课时
解释速度前馈与重力补偿的作用
解释速度前馈与重力补偿的作用
六轴机械臂沿规划轨迹运动时,匀速段可能出现位置滞后,抬臂后也可能因重力产生保持误差。速度前馈用于提前给出运动所需的速度指令,重力补偿用于预估各姿态下的抗重力力矩。下面用单关节算例说明两者的作用、接入位置和验证边界。
学习目标
- 计算理想速度环条件下速度前馈对匀速跟随误差的影响。
- 根据负载、质心距离与关节角度估算静态重力补偿力矩。
- 区分模型前馈与反馈校正,并设计安全的对比验证。
速度前馈怎样减少位置滞后
假设关节位置环采用比例控制,输出速度指令,并将轨迹规划器给出的目标速度作为前馈量:
其中, 是目标关节角、 是测量角; 单位为每秒, 为无量纲前馈比例。位置误差尚未产生时, 为零,但前馈项已能要求关节随轨迹运动。
在速度内环响应理想、未触及速度限制、目标恒速的简化条件下,稳态跟随误差为:
设规划速度 、位置增益 ,得到:
| 前馈比例 | 稳态误差(rad) | 约合角度 |
|---|---|---|
| 0 | 0.025 | 1.43° |
| 0.8 | 0.005 | 0.29° |
| 1.0 | 0(理想值) | 0° |
这说明速度前馈可以减少匀速段为产生速度指令而必须存在的位置误差,但不能消除加速段的惯性滞后、通信延迟或执行器饱和。表中的比例采用统一量纲的教学模型,不等同于任何品牌驱动器的实际参数刻度。
重力补偿怎样随关节姿态改变
以绕水平轴转动的单连杆为例,将连杆及负载简化为距关节轴 处的集中质量 ;令 表示连杆水平, 表示竖直向上。抵消重力所需的静态关节力矩大小为:
取 、、:
| 关节姿态 | 所需抗重力力矩 |
|---|---|
| 水平, | 9.81 N·m |
| 上抬, | 4.91 N·m |
| 竖直, | 0 N·m |
重力补偿根据当前姿态估算这部分力矩,并与反馈控制产生的修正力矩合成。它不是让电机不再输出保持力矩:理想模型下,反馈修正量变小,但电机仍须提供所需的总力矩。
实际六轴机械臂需按所有关节角组成的姿态向量计算 ,还要计入连杆质量、质心、工具和工件负载。例如水平位姿的等效质量从 4 kg 变成 6 kg,而模型未更新时,理论补偿便少了 4.91 N·m;位置反馈只能承担剩余误差,严重时可能出现漂移或超限。
两种补偿接在闭环的哪里
速度前馈来自目标轨迹速度,进入位置环输出的速度指令求和点;重力补偿来自当前关节姿态与负载模型,进入关节力矩指令的求和点。关节编码器反馈位置和速度,位置、速度控制器仍负责修正模型偏差及外部扰动。
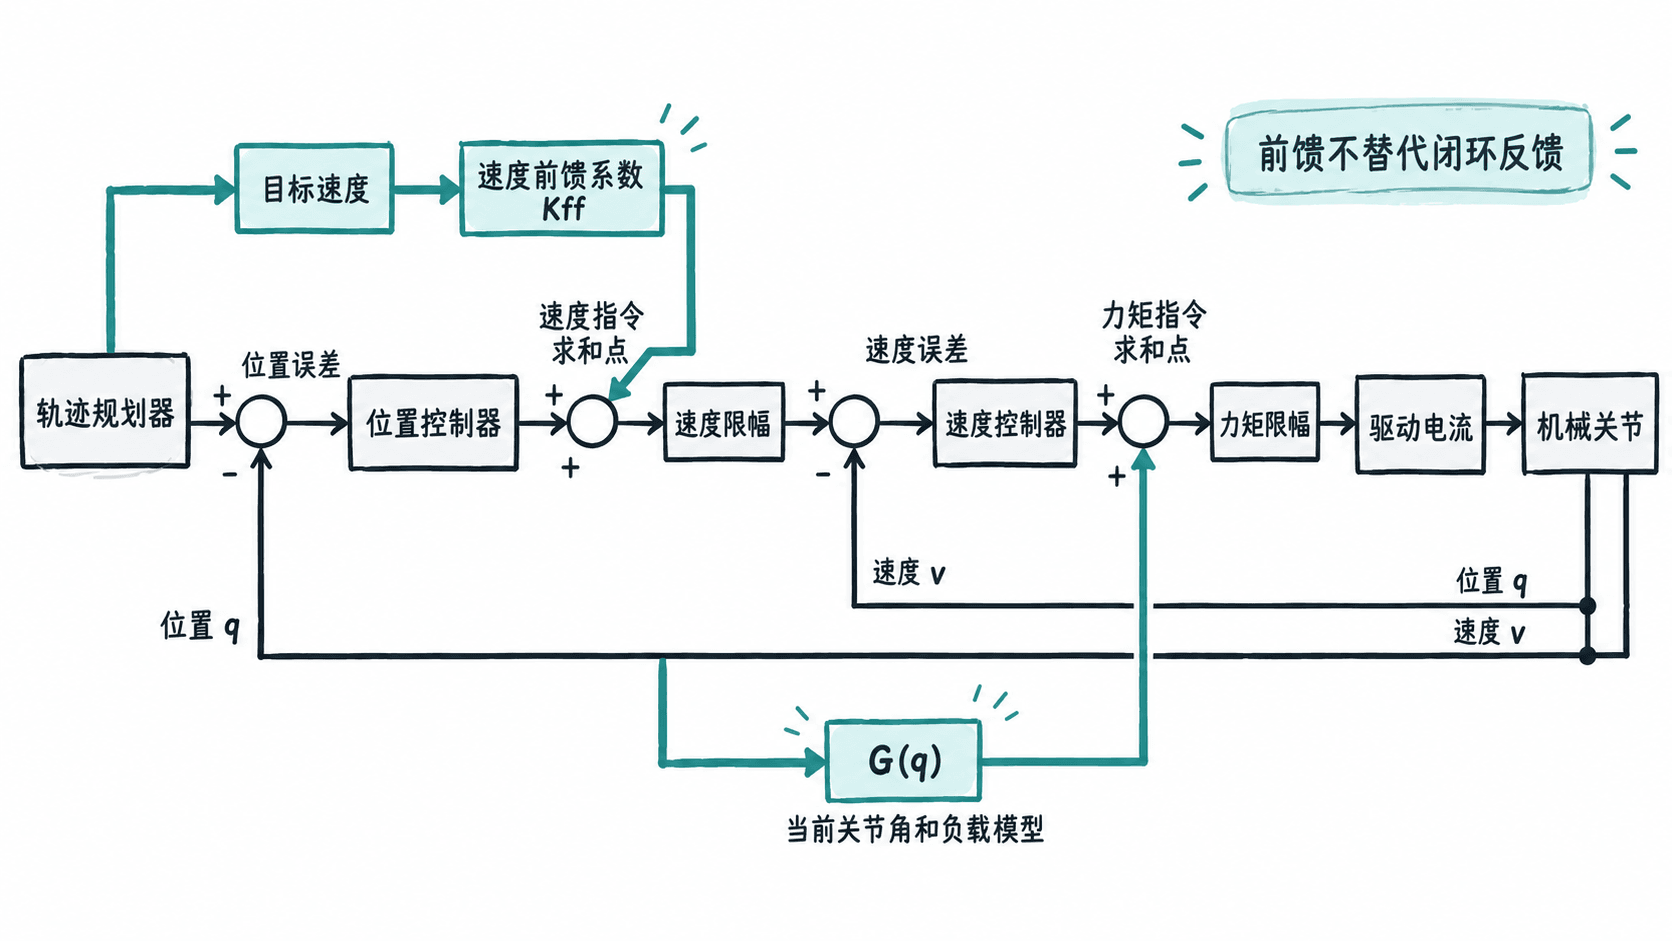
这是一种便于理解的串级控制示意,实际工业控制器可能将补偿放在电流环前或内部模型控制层,且未必开放独立调节接口。重力补偿力矩还须按减速比及效率换算到电机侧,不可把关节端的 N·m 数值直接填成电机电流。
怎么对比验证并识别失效
先在仿真或厂家允许的安全调试模式下测试,不绕过关节限位、力矩限制和制动保护。
- 验证速度前馈:用相同的 0.5 rad/s 匀速轨迹,分别运行 与适度前馈配置;记录目标角、实际角、最大误差和匀速段平均绝对误差。只有误差下降且启停无明显超调时才保留调整。
- 验证重力补偿:在可达且无碰撞的三个静态姿态记录总输出力矩、反馈修正力矩和位置误差,比较开启与关闭补偿的结果。正确补偿通常使静止保持时的反馈修正负担减轻,而总抗重力需求并不消失。
- 检查模型与限幅:修改工具或抓取负载后重新核对质量、质心及补偿方向;一旦出现误差随姿态加大、力矩饱和、振动或反向助推,停止增益调整并检查模型符号与参数。
速度前馈主要改善运动过程的跟随滞后,重力补偿主要减轻随姿态变化的静态负载偏置。两者的效果都受模型、内环带宽和执行器限幅制约,不能替代位置与速度反馈。