
机器人 / 系统课时
用示教点位编写基本搬运程序
用示教点位编写基本搬运程序
一轮搬运是否可靠,取决于示教点的空间位置、运动方式和夹取时机。本课在 RoboDK 仿真工位中建立取料、撤离与放料点,写出一次完整拾放程序,并通过轨迹检查确认工件能安全移到指定位置。
学习目标
- 独立示教安全起点、取放料接近点、工作点和撤离点。
- 用关节运动与直线运动编排抓取、转运、释放和回位。
- 通过碰撞检查、工件落点和重复运行验收仿真程序。
准备工位和坐标基准
以下以 RoboDK 5.x 常用桌面菜单和官方 Python API 为例;版本不同可能影响界面布局,但 Teach Target、MoveJ、MoveL 的含义一致。先打开已包含六轴机器人、两个工作台及单件工件的仿真工位,只做离线模拟,不连接真机。
- 通过
Program → Add Reference Frame建立并命名CellFrame,使其 Z 轴朝上;所有运动目标均示教在此坐标系下。 - 将已设置 TCP 的夹爪工具命名为
Gripper,确认它附着于机器人法兰;将待搬工件模型命名为Part。 - 在放置台建立参考坐标系
PlaceFrame,用于放料后承载工件模型。确保工件初始位置靠近抓取 TCP,模型原点与抓取 TCP 的距离不超过 70 mm。 - 在机器人面板选中
CellFrame和Gripper作为活动参考系与工具。检查关节限位、工具姿态和障碍物碰撞配置。
示教安全接近与撤离点
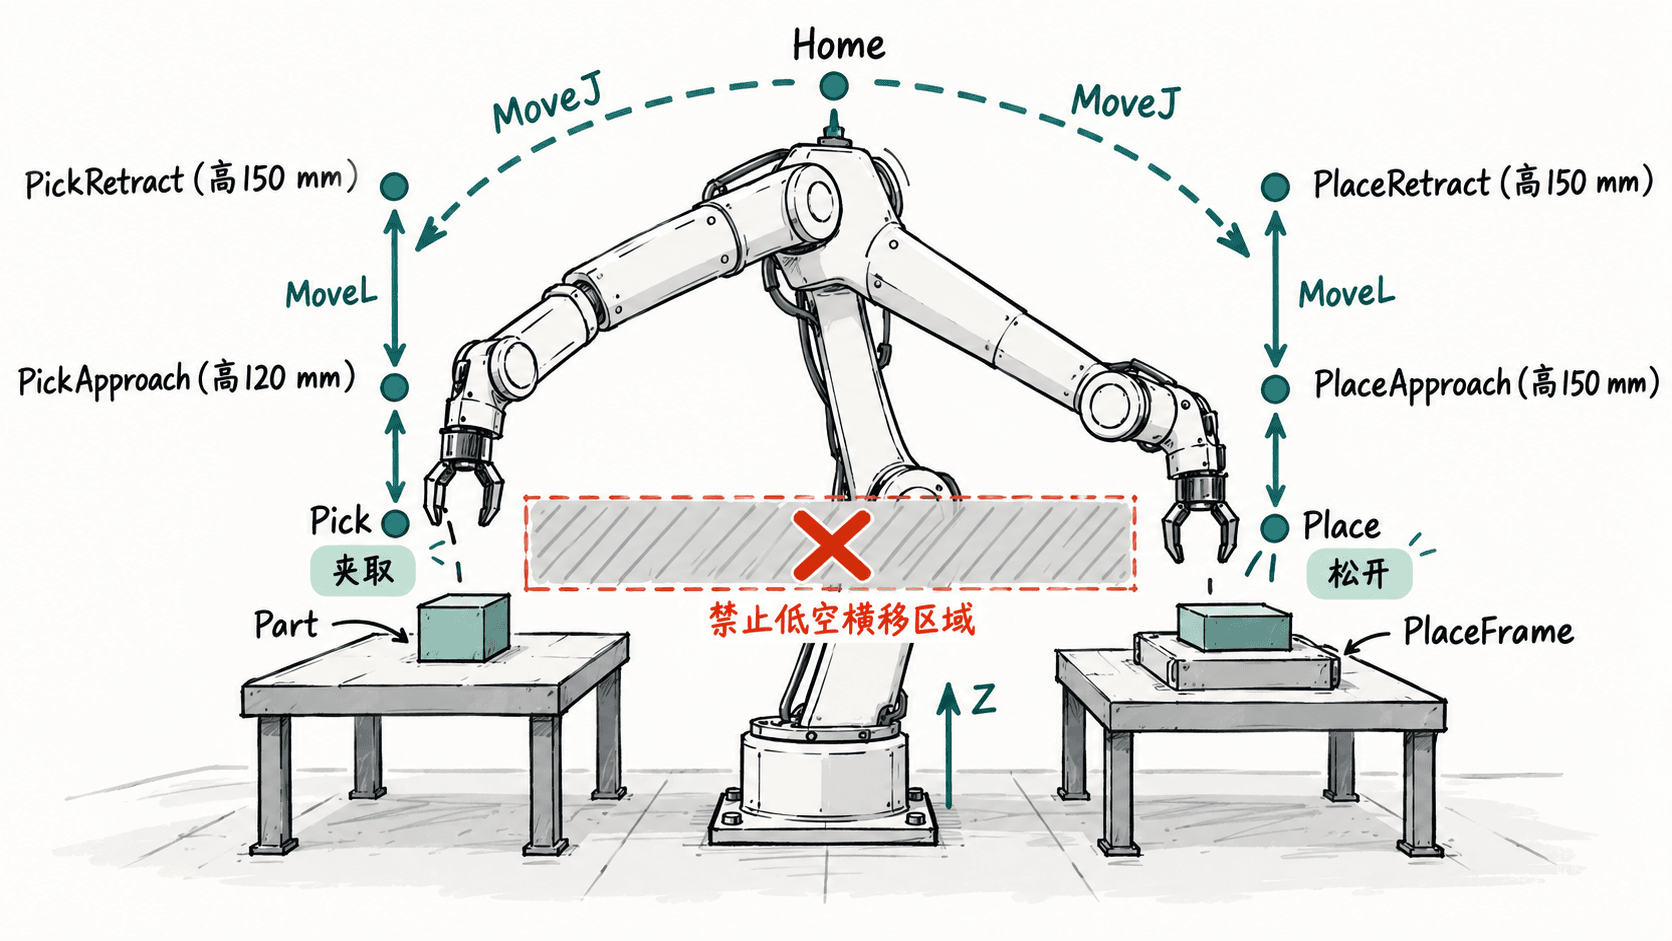
选定一个无障碍、各轴不贴近限位的姿态,点击 Program → Teach Target 或按 Ctrl+T 保存点位,再用 F2 改名。重复此操作,并用 F3 核查目标的 XYZ、工具朝向及可达关节配置。以下是以 CellFrame 为基准的演示数值,单位为 mm;请按实际机器人的可达范围调整。
| 点位 | 作用与示教位置 |
|---|---|
Home |
关节安全起点;设为 Joint Target |
PickApproach |
取料接近点,位于 Pick 正上方 120 |
Pick |
抓取 TCP,示例坐标 (400, -180, 140) |
PickRetract |
取料撤离点,位于 Pick 正上方 150 |
PlaceApproach |
放料接近点,位于 Place 正上方 150 |
Place |
放置 TCP,示例坐标 (420, 220, 140) |
PlaceRetract |
放料撤离点,位于 Place 正上方 150 |
工作点及其接近、撤离点保持相同工具姿态;这六个点均使用 Cartesian Target。上述高度只有在 Z 轴向上、周围障碍允许时才成立:例如最高障碍物顶面为 210 mm,则 260 mm 的取料接近点仅有 50 mm 的 TCP 高度余量,还必须检查夹爪、工件和全部机械臂连杆的扫掠范围。
编排一轮拾放程序
使用 RoboDK 的 Python 宏执行示教点序列。可在 Program → Add Python Program 新建 Python 程序并编辑,也可以在已安装 robodk 库的 Python 3 环境中运行。脚本依赖上面列出的七个目标及四个命名对象;点位必须预先示教,不能只复制代码而跳过工位建模。
from robodk.robolink import (
    Robolink, RUNMODE_SIMULATE, ITEM_TYPE_ROBOT, ITEM_TYPE_FRAME,
    ITEM_TYPE_TOOL, ITEM_TYPE_OBJECT, ITEM_TYPE_TARGET
)

def main():
    rdk = Robolink()
    rdk.setRunMode(RUNMODE_SIMULATE)
    robot = rdk.Item('', ITEM_TYPE_ROBOT)
    frame = rdk.Item('CellFrame', ITEM_TYPE_FRAME)
    place_frame = rdk.Item('PlaceFrame', ITEM_TYPE_FRAME)
    tool = rdk.Item('Gripper', ITEM_TYPE_TOOL)
    part = rdk.Item('Part', ITEM_TYPE_OBJECT)
    names = ('Home', 'PickApproach', 'Pick', 'PickRetract',
             'PlaceApproach', 'Place', 'PlaceRetract')
    p = {name: rdk.Item(name, ITEM_TYPE_TARGET) for name in names}
    if not all(x.Valid() for x in [robot, frame, place_frame, tool, part, *p.values()]):
        raise RuntimeError('缺少机器人、工具、工件、坐标系或示教点')

    # 以示教时的坐标系和TCP解释目标位置。
    robot.setPoseFrame(frame)
    robot.setPoseTool(tool)
    robot.setSpeed(200, 30)  # 线速度mm/s、关节速度deg/s
    robot.MoveJ(p['Home'])
    robot.MoveJ(p['PickApproach'])
    robot.setSpeed(40, 15)
    robot.MoveL(p['Pick'])
    # 仅在仿真中把邻近工件附着到工具上。
    held = tool.AttachClosest('', 70, [part])
    if not held.Valid():
        raise RuntimeError('抓取失败:工件距离TCP过远')
    print('抓取成功')

    robot.setSpeed(80, 20)
    robot.MoveL(p['PickRetract'])
    robot.setSpeed(200, 30)
    robot.MoveJ(p['PlaceApproach'])
    robot.setSpeed(40, 15)
    robot.MoveL(p['Place'])
    tool.DetachClosest(place_frame)
    print('放置完成')

    robot.setSpeed(80, 20)
    robot.MoveL(p['PlaceRetract'])
    robot.MoveJ(p['Home'])
    print('返回Home')

if __name__ == '__main__':
    main()
预期输出(全部目标可达、且工件靠近抓取 TCP 时):
抓取成功
放置完成
返回Home
MoveJ 适合经验证的空中跨工位路径,但其 TCP 轨迹不保证为直线;MoveL 用在抓取点附近的垂直进退,避免斜切工作台。速度 200、80、40 mm/s 仅作模拟演示,不是实机通用安全值。代码中的 AttachClosest 和 DetachClosest 负责可视化搬运,不包含气缸、电磁阀或真空吸盘的实际 I/O 控制。
检查轨迹、落点与失败原因
先手动单步执行每段,再运行完整程序。开启 RoboDK 碰撞检测,检查连杆、夹爪、被搬工件与两张工作台的干涉;允许的夹持接触应按工位碰撞对单独配置,不要关闭全部碰撞检测。
- 路径:七个点均可到达,
MoveL段无不可达或构型突变,整条轨迹碰撞次数为 0。特别检查PickRetract到PlaceApproach的MoveJ扫掠路径,必要时增设空中中转点。 - 抓取:
Part只在到达Pick后跟随工具运动;若出现“距离TCP过远”,核查工件原点、TCP 标定与 70 mm 抓取容差,不要直接扩大容差掩盖偏差。 - 放料:
Part释放后留在PlaceFrame下,模型中心距期望落点不超过 5 mm;实际偏差取决于夹取偏置和模型坐标。 - 重复性:将工件复位到取料位置后连续运行 3 次,均能抓取、释放、回到
Home,且无碰撞报警。
可通过 RoboDK 示教点说明 复核菜单与目标类型,通过 Python API 文档 查询接口。仿真通过后,仍须另行执行真机低速验证,并加入夹爪反馈、超时停机和人工安全检查;不能把仿真成功直接视为真机可运行。