
机器人 / 系统课时
定位伺服报警与通信超时原因
定位伺服报警与通信超时原因
搬运工位突然停机时,示教器可能显示伺服报警,PLC 同时记录完成超时。这里用一组模拟的六轴机器人日志与 J2 关节采样,先找最早异常,再区分运动超限、跟随误差、握手信号缺失和工业网络中断,最后完成有证据的复测。
学习目标
- 保存机器人、驱动、PLC 和网络的原始故障证据,并校准事件先后顺序。
- 通过目标角度、实际角度及扭矩趋势判断轴限位与跟随误差。
- 用握手位与设备通信状态区分信号超时和总线掉线,执行安全复测。
停机后先固定证据
发生非预期停止时,先确认机器人已处于安全停止状态,禁止自动重启。记录报警的原始代码、首发时间、轴号和程序步号,不要只抄触摸屏上最后出现的一条“PLC 超时”。
| 记录来源 | 停机前后需要保留的数据 |
|---|---|
| 机器人控制器 | 报警码、J1~J6 目标/实际角度、程序行、运行模式 |
| 伺服驱动 | 故障码、位置偏差、扭矩或电流监视值、制动器状态 |
| PLC | StartReq、StartAck、Running、Done、Fault 的变化时间 |
| 工业网络 | IO 设备在线状态、通信诊断、端口链路与过程数据有效性 |
建议先导出故障前 2 秒至故障后 5 秒的记录;快速跟随误差需使用控制器支持的高频跟踪功能,普通 PLC 扫描记录可能漏掉峰值。不同设备时钟未同步时,先依据共同的启动沿对齐;时间偏差未核实前,不应靠相差几毫秒的时间戳断定根因。
把四类故障分到不同证据链
| 故障类型 | 典型判据(数值均为教学示例) | 优先核对 |
|---|---|---|
| 运动超限 | J2 软件范围 −170°~+170°,规划目标 +175° 被控制器拒绝 | 目标点、关节构型、坐标与限位设置 |
| 跟随误差 | 指令 44.0°、反馈 41.6°,偏差 2.4° 且继续扩大 | 干涉、负载、制动器、编码器和驱动报警 |
| 握手信号缺失 | IO 通信有效,机器人已收到 StartReq,却未返回 StartAck | 就绪条件、输入映射、信号极性和程序状态 |
| 通信中断 | PLC 报 IO 站点故障,机器人过程数据无效或失去更新 | 设备供电、网线端口、站名及网络诊断 |
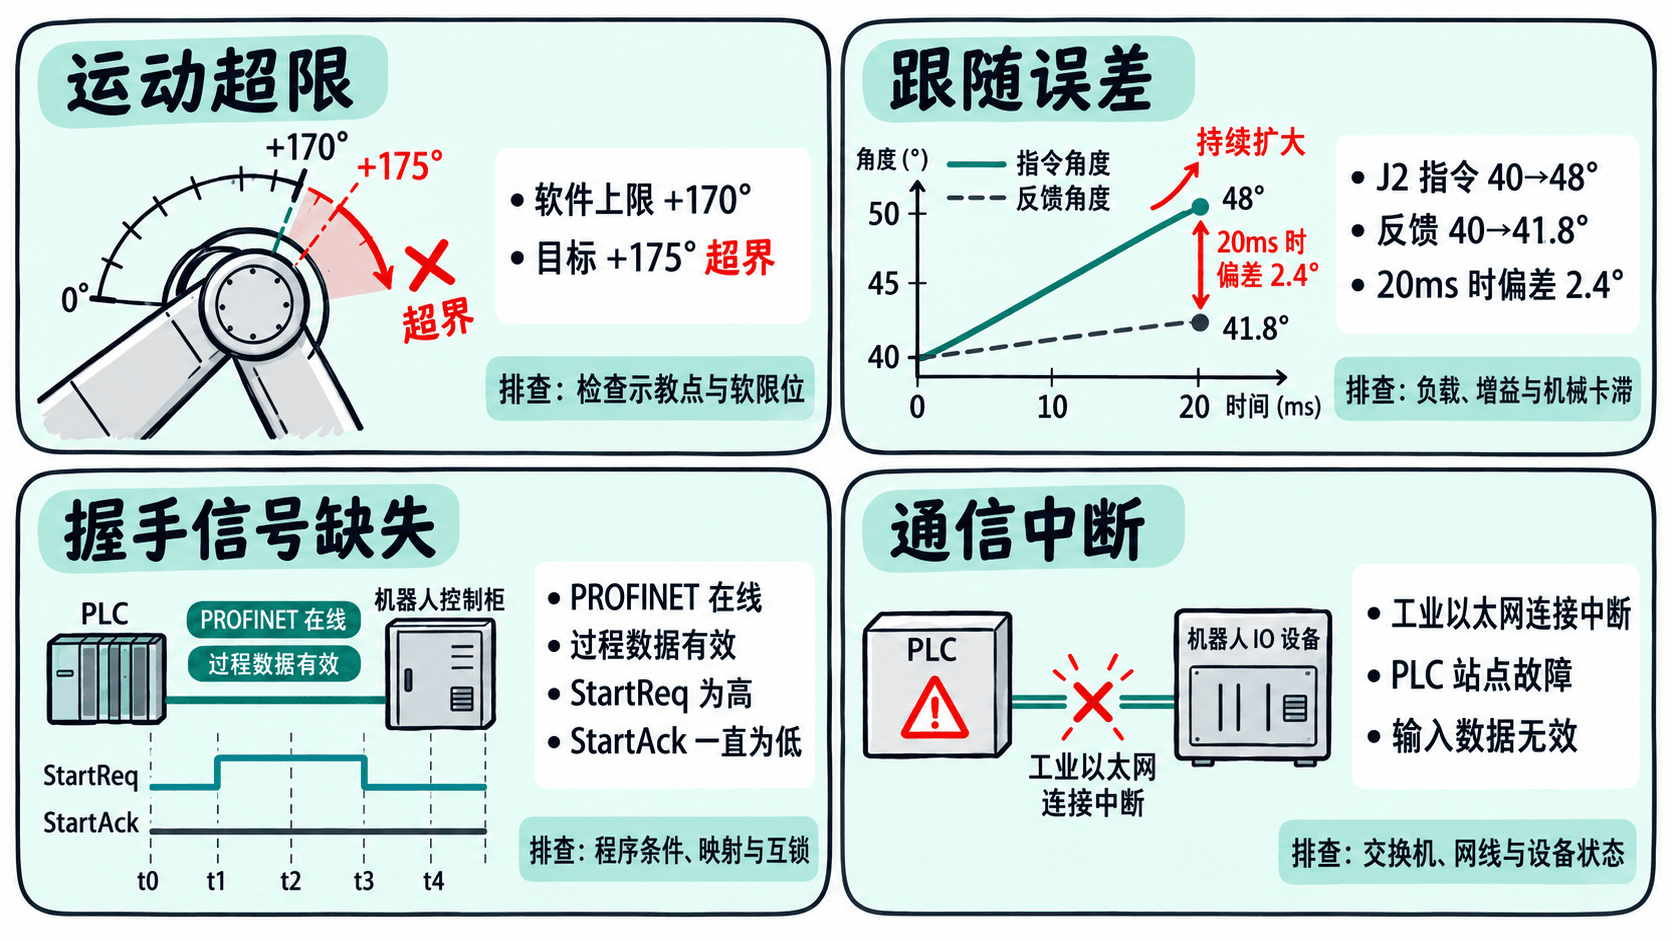
完成超时不等于通信超时。 如果总线在线、机器人已确认启动,但运动轴先报警,后续的 Done 超时通常只是停机的连带结果。反之,若 PLC 首先报告 IO 站点掉线,之后所有握手位不更新,应优先检查网络和数据有效性。
用位置曲线和握手日志确定先后
下面是同一次故障的模拟记录。J2 每 10 ms 采样一次;角度单位为度,扭矩值为监视百分比。设 2.0° 为本案例的分析阈值,而非任何厂商的默认报警值。机器人在 45 ms 报警,PLC 到 105 ms 才宣告 Done 超时。
# 模拟 J2 轨迹:(毫秒, 指令角度, 实际角度, 扭矩监视百分比)
samples = [
    (0, 40.0, 40.0, 15),
    (10, 42.0, 41.5, 48),
    (20, 44.0, 41.6, 85),
    (30, 46.0, 41.7, 96),
    (40, 48.0, 41.8, 98),
]
events = [
    (0, 'PLC StartReq=1'),
    (5, '机器人 StartAck=1'),
    (45, '驱动 J2 跟随误差报警'),
    (75, '机器人 Running=0'),
    (105, 'PLC 等待 Done 超时'),
]
# 阈值只用于分析样本,实际报警限值应查设备参数与手册
threshold_deg = 2.0
errors = [(t, abs(cmd - actual), torque)
          for t, cmd, actual, torque in samples]
over = [row for row in errors if row[1] > threshold_deg]
peak = max(errors, key=lambda row: row[1])
print(f'首个超阈样本:{over[0][0]} ms;共 {len(over)} 个')
print(f'峰值误差:{peak[1]:.1f}°,t={peak[0]} ms;扭矩={peak[2]}%')
print('报警顺序:' + ' → '.join(message for _, message in events))
print('PROFINET IO:在线且过程数据有效')
预期输出:
首个超阈样本:20 ms;共 3 个
峰值误差:6.2°,t=40 ms;扭矩=98%
报警顺序:PLC StartReq=1 → 机器人 StartAck=1 → 驱动 J2 跟随误差报警 → 机器人 Running=0 → PLC 等待 Done 超时
PROFINET IO:在线且过程数据有效
20、30、40 ms 三个连续采样点偏差均超过示例阈值,且扭矩监视值上升;45 ms 的驱动报警早于 105 ms 的 PLC 超时。因此应先检查 J2 运动阻力、夹持负载、制动器是否完全释放及驱动反馈,再检查 Done 处理。高扭矩只是线索,不能单凭这一列证明机械卡滞;需要结合电流、碰撞记录和现场检查。
按最早异常点逐层定位
- 先查轴限位。 对照报警轴的实际软件行程、目标关节角和所选构型。如果规划目标为 +175°、控制器限位为 +170°,先改示教点或经验证的路径,不要为消除报警擅自扩大行程或安全区域。
- 再查跟随误差。 叠加指令/反馈曲线,并比对扭矩、电流、负载设定及制动器释放反馈。偏差随加速度和扭矩同时增大,先排查工件超重、加速度过高、传动阻力;静止也漂移则核对编码器与反馈故障码。具体阈值以厂商手册为准。
- 核对握手是否真正到达。 先看 PLC 输出的 StartReq,再看机器人侧输入映像,最后看 StartAck 与 Ready 等前置条件。PLC 输出为 1 而机器人输入为 0,核对地址/字节位序与数据有效性;机器人已经收到请求却不应答,转查运行模式、安全许可、Busy 和程序状态。
- 最后查真实网络失联。 查看 PLC 的站点故障与模块诊断,核实机器人 IO 设备供电、端口链路、设备名、网络配置和通信恢复时间。应用层等待 500 ms 超时不代表 PROFINET 物理链路断开;500 ms 也只是示例程序超时时间,必须按现场握手协议配置。
修复后以分项复测结案
排除机械危险、恢复安全许可后,由授权人员先在规定的安全模式与受控速度下空载测试,再按现场批准的程序带工件测试。分别验收以下结果:
- 轴运动: 全部示教点和过渡轨迹处于经批准的关节范围内;实测跟随误差与扭矩不超过对应设备和工艺限值,不靠放宽报警参数通过。
- 握手: 检查 StartReq 被接收、StartAck 正确置位、Running 进入执行、Done 完成锁存及请求撤销后的清除;在仿真中验证前置条件缺失时动作被拒绝,而非自行越过联锁。
- 通信: PLC 与机器人 IO 设备无新站点掉线,过程数据有效,通信恢复后不自动重放旧启动请求;只在安全停机条件下验证异常恢复。
- 重复性: 在工艺许可条件下连续执行 20 次完整取放循环,保存每次的起止时刻、最大轴偏差、通信诊断计数和完成确认结果。
结案记录至少包含首发报警及时间、定位依据、实际修复项、复测结果。如果只能消除 PLC 的完成超时,却仍重现 J2 偏差增长,就不能将故障判为已修复。