
机器人 / 系统课时
用变量分支和循环管理工艺步骤
用变量分支和循环管理工艺步骤
把单次取放动作改成连续搬运程序时,机器人必须知道何时有料、是否夹紧、放料是否完成,以及何时结束批次。这里用 URScript 的变量、条件和循环,把三件工件的搬运组织为可验证的工艺流程,并为缺料和反馈超时设置退出路径。
学习目标
- 为到料、夹紧和放料信号建立明确的变量与计数规则。
- 使用
while、if、continue、break组织连续搬运和异常退出。 - 根据正常、缺料和传感器故障三类测试结果检查程序是否误计数。
明确信号和计数规则
示例采用 Universal Robots e-Series 的 PolyScope 5.x / URScript 语法。假设上游把工件逐个送至固定抓取位,下游在每次放料后将工件移走;夹爪为电平控制型,输出高电平表示闭合。接线定义如下,真实工位必须按电气图核对。
| 名称 | 含义 | 本例约定 |
|---|---|---|
DI0 |
取料位有料 | 高电平表示可抓取 |
DI1 |
夹爪闭合到位 | 高电平表示夹持反馈有效 |
DI2 |
下游放料确认 | 放入后变高,下轮开始前必须复位为低 |
DO0 |
夹爪控制 | True 闭合,False 张开 |
target_count |
本批目标数量 | 3 件 |
done_count |
已确认放料数量 | 初始为 0,确认后才加 1 |
DI2 必须有明确的复位机制,例如下游清台后恢复低电平。若使用的是保持型到位信号而非可复位的单件确认信号,不能直接套用本例,否则第二件可能被误判为已放好。
将分支、超时与循环闭合
- 当
done_count < 3时检查DI0。缺料就每隔 0.1 秒重试一次,累计 50 次仍无料便退出,避免永久空转。 - 有料先检查
DI2已复位,再到取料位闭合夹爪。最多等待 20 次、每次 0.1 秒,以DI1确认夹紧;超时停止本批次。 - 夹紧成功才抬升、移到放料位、打开夹爪,再等待
DI2确认。未收到确认不增加成品数量。 - 确认后撤离工位,执行
done_count = done_count + 1;满 3 件自然结束,否则回到到料判断。
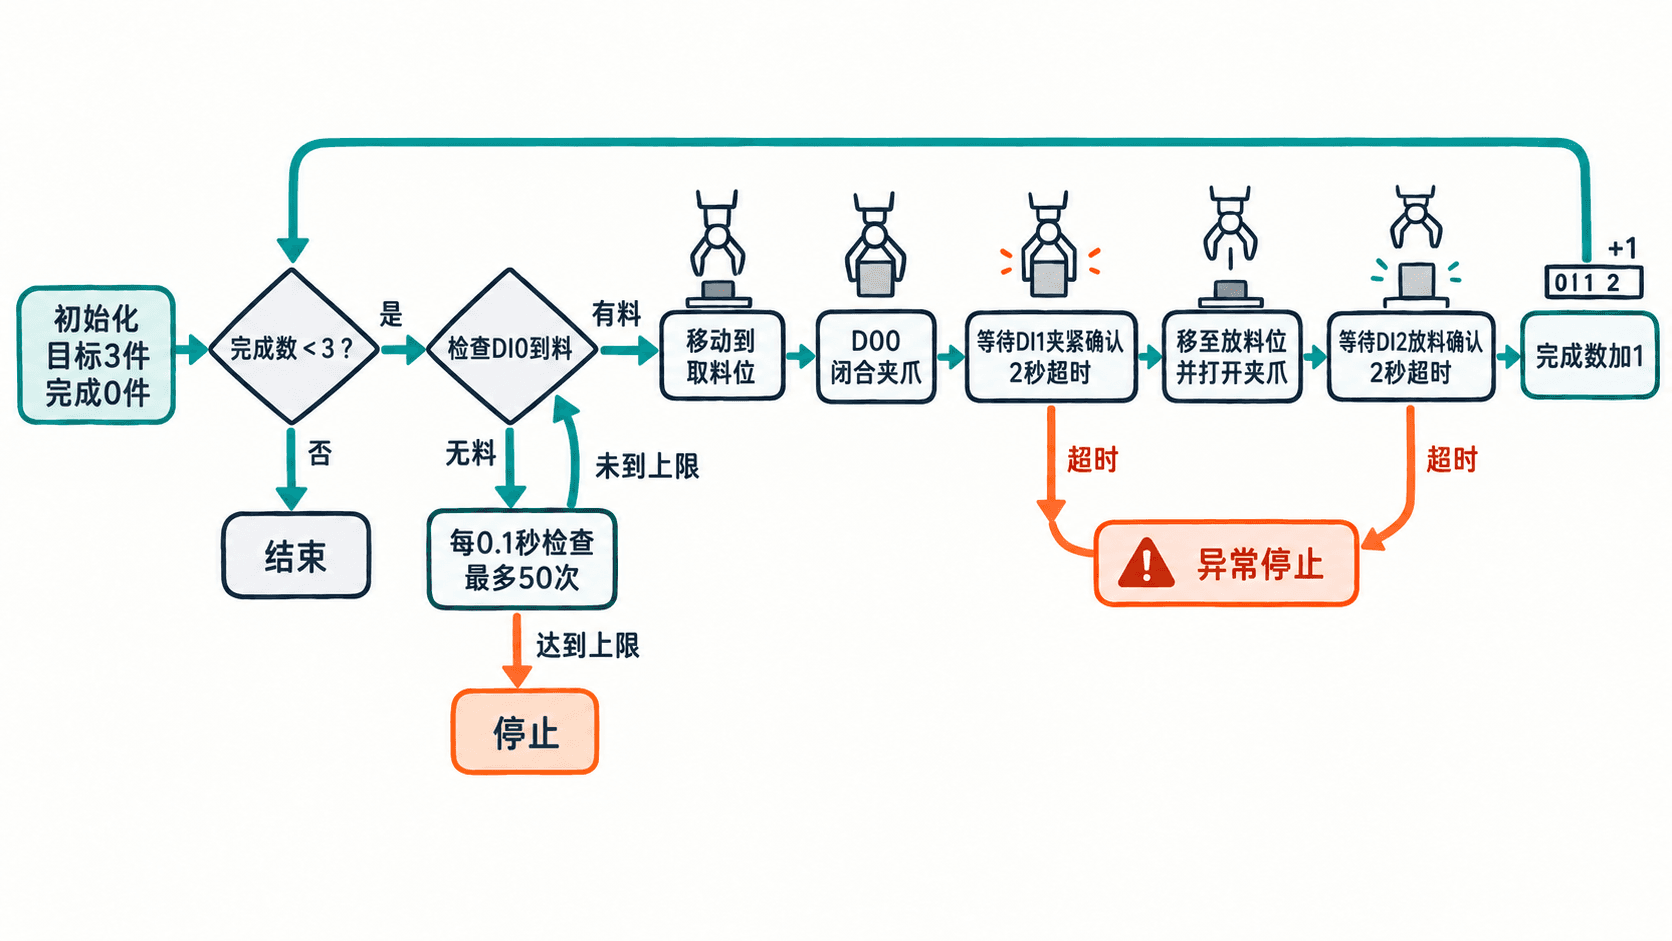
编写可检查的 URScript 主程序
以下是完整主程序结构,使用 movej 到接近点、movel 竖直进入或退出工位。四个 p[...] 是教学坐标,单位为米和轴角弧度,不是任何实际机器人的安全示教点;在 PolyScope 仿真环境中先替换为已示教且通过碰撞、可达性和姿态检查的位姿,再进行低速验证。a、v 在 movej 中分别以 rad/s²、rad/s 计,在 movel 中分别以 m/s²、m/s 计。
def run_pick_place():
  target_count = 3
  done_count = 0
  empty_ticks = 0
  # 教学位姿必须替换为本工位已验证的示教点
  pick_above = p[0.35,-0.20,0.35,3.14,0,0]
  pick_down = p[0.35,-0.20,0.20,3.14,0,0]
  place_above = p[0.35,0.20,0.35,3.14,0,0]
  place_down = p[0.35,0.20,0.20,3.14,0,0]
  set_standard_digital_out(0, False)

  while done_count < target_count:
    if get_standard_digital_in(0) == False:
      sleep(0.1)
      empty_ticks = empty_ticks + 1
      if empty_ticks >= 50:
        textmsg("stop:no_part")
        break
      end
      continue
    end
    empty_ticks = 0
    if get_standard_digital_in(2) == True:
      textmsg("stop:place_not_reset")
      break
    end

    movej(pick_above, a=0.3, v=0.3, r=0)
    movel(pick_down, a=0.2, v=0.05, r=0)
    set_standard_digital_out(0, True)
    # 夹紧反馈最多等待约2秒,防止无限等待
    tries = 0
    while (get_standard_digital_in(1) == False) and (tries < 20):
      sleep(0.1)
      tries = tries + 1
    end
    if get_standard_digital_in(1) == False:
      textmsg("stop:grip_timeout")
      break
    end

    movel(pick_above, a=0.2, v=0.05, r=0)
    movej(place_above, a=0.3, v=0.3, r=0)
    movel(place_down, a=0.2, v=0.05, r=0)
    set_standard_digital_out(0, False)
    tries = 0
    while (get_standard_digital_in(2) == False) and (tries < 20):
      sleep(0.1)
      tries = tries + 1
    end
    if get_standard_digital_in(2) == False:
      textmsg("stop:place_timeout")
      break
    end

    movel(place_above, a=0.2, v=0.05, r=0)
    done_count = done_count + 1
    textmsg("done=", done_count)
  end
  textmsg("finished=", done_count)
end
程序通过 break 退出的是最外层搬运循环,结束时仍打印实际确认件数。发生夹持失败时保留当前夹爪输出状态,避免仅因异常分支就自动松开;恢复动作应由已评审的人工排故程序处理。
用输入序列核对执行结果
先在仿真或隔离的 I/O 测试条件下检查分支,再验证机械运动。以下输出假定每件工件的 DI0 都及时变高、夹持后 DI1 在 2 秒内变高、放料后 DI2 在 2 秒内变高并在下一循环前复位。PolyScope 日志实际带有系统信息,下面仅列消息主体。
预期输出:
done=1
done=2
done=3
finished=3| 测试条件 | 预期行为与计数 |
|---|---|
| 连续三件均确认成功 | 三次 done=,最后 finished=3 |
DI0 持续低电平约 5 秒 |
记录 stop:no_part,finished=0 |
第一件夹紧后 DI1 仍低 |
记录 stop:grip_timeout,finished=0 |
第二件放料未获 DI2 确认 |
首件 done=1,随后 stop:place_timeout、finished=1 |
下一轮开始时 DI2 仍高 |
记录 stop:place_not_reset,不增加计数 |
防止计数漂移与误动作
常见错误是发送张爪命令后立刻加 1,或只写不带超时的夹爪等待循环。前者把“发出指令”误当“动作完成”,后者会在传感器断线时永久等待。本例把成功计数放在 DI2 确认之后,所有等待都限定在约 2~5 秒内。
若要把目标从 3 件改为 20 件,只修改 target_count,并让上下游每次正确刷新 DI0 与 DI2。验收时以现场实物件数和 done_count 一致为准,而不以循环执行次数为准。