
游戏引擎 / 系统课时
烘焙导航网格和可行走区域
烘焙导航网格和可行走区域
这一课将第三人称动作关卡中的地面、墙壁、台阶和坡道转换为敌人能够使用的导航网格。完成后,你将得到与敌人体型匹配的 NavMesh,并通过可视化检查和路径查询,确认敌人能够从出生点抵达主要战斗区域。
学习目标
- 安装 AI Navigation,配置敌人的 Agent Type、半径、高度和通行限制。
- 使用 NavMeshSurface 收集关卡几何体并烘焙可行走区域。
- 检查狭窄入口、台阶、坡道和障碍物,验证关键战斗区域之间的路径连通性。
确定敌人体型与导航参数
NavMesh 是 Unity 根据场景几何体和代理体型生成的可行走多边形网格。敌人不会直接在任意地面上寻路,而是使用与自身 Agent Type 匹配的导航数据。即使两块地面都显示可行走,它们之间也不一定存在连通路径。
以下操作以 Unity 6.3(6000.3)和 AI Navigation 2.0.x 为例。先打开 Window > Package Manager,将包来源切换为 Unity Registry,搜索 AI Navigation 并安装。Unity 6 的该插件提供 NavMeshSurface、NavMeshModifier、NavMeshObstacle 等组件,不需要另外导入旧版 NavMeshComponents 仓库。
打开 Window > AI > Navigation,进入 Agents 选项卡,添加名为 MeleeEnemy 的 Agent Type。假设项目采用 1 Unity Unit 对应 1 米,设置以下起始参数:
| 参数 | 示例值 | 对导航结果的影响 |
|---|---|---|
| Radius | 0.4 | 代理中心必须与墙壁、边缘保持一定距离 |
| Height | 1.8 | 低于该净空的区域不可通行 |
| Step Height | 0.3 | 允许跨越的最大台阶高度 |
| Max Slope | 45 | 允许行走的最大坡度,单位为度 |
这些数值是适用于普通人形近战敌人的项目示例,不是 Unity 的强制默认值。Agent Type 的半径、高度用于烘焙空间通行规则,之后添加到敌人身上的 NavMeshAgent 也必须选用相应类型,并使实际碰撞尺寸与导航尺寸相协调。
例如,半径为 0.4 米的敌人需要至少约 0.8 米的理论水平净宽。考虑体素离散化和场景误差,实际设计中可以把主要入口净宽设为 1.2 米,再用烘焙结果验证,而不是把 0.8 米当成必然可通过的保证。
配置 NavMeshSurface 并执行烘焙
先在场景中准备至少两块战斗平台、一条连接走廊、一段坡道和几级台阶。地面及墙壁应具有正确的 Collider,避免视觉模型与实际可碰撞几何体差异过大。
按以下顺序配置:
- 在
Inspector > Layer > Add Layer新建自定义层LevelGeometry,并将参与导航构建的静态地面、墙壁、楼梯和坡道设置为此层。 - 在 Hierarchy 创建空对象
LevelNavigation,选择Add Component > Navigation > NavMesh Surface。 - 将
Agent Type设置为MeleeEnemy,Collect Objects设置为All Game Objects,Include Layers只勾选LevelGeometry。 - 将
Use Geometry设置为Physics Colliders,Default Area设置为Walkable。这使烘焙主要依据实际物理碰撞体,而不是装饰模型的渲染表面。 - 暂时关闭
Generate Links,避免自动生成跨越间隙的连接影响本次地面连通性测试。 - 保持
Override Voxel Size和Override Tile Size关闭,点击组件底部的Bake。
完成后,在 Scene 视图打开 AI Navigation Overlay,启用 Show NavMesh,同时确认 Scene 视图的 Gizmos 已开启。正常的 Walkable 区域应显示蓝色导航覆盖层,墙体和无法容纳代理的窄缝附近则应出现空白。
烘焙结果会关联到 NavMeshSurface 的 NavMesh Data。完成后保存场景,并确认该引用不再显示 None 或 Missing。只要修改了关卡的静态几何结构、导航参数或区域修饰规则,就需要重新执行 Bake,才能更新已生成的导航数据。
检查狭窄入口、台阶和坡道
从敌人出生区域向战斗区逐段检查蓝色网格,不要只观察地面是否被覆盖。重点检查门口两侧的蓝色多边形是否连成一片,以及台阶顶部与底部、坡道与平台交界处是否存在断裂。
以下是当前 Agent Type 的典型测试场景:
| 测试场景 | 几何尺寸 | 预期判断 |
|---|---|---|
| 普通门洞 | 净宽 1.2 米、净高 2.2 米 | 应有足够通行空间 |
| 狭窄入口 | 净宽 0.7 米 | 半径 0.4 米的敌人通常无法通过 |
| 低矮台阶 | 高度 0.25 米 | 在 Step Height 范围内 |
| 高台阶 | 高度 0.4 米 | 超过 Step Height,可能造成路径中断 |
| 普通坡道 | 坡度 30° | 低于 Max Slope,应允许行走 |
| 陡坡 | 坡度 50° | 超过 Max Slope,不应作为普通行走区域 |
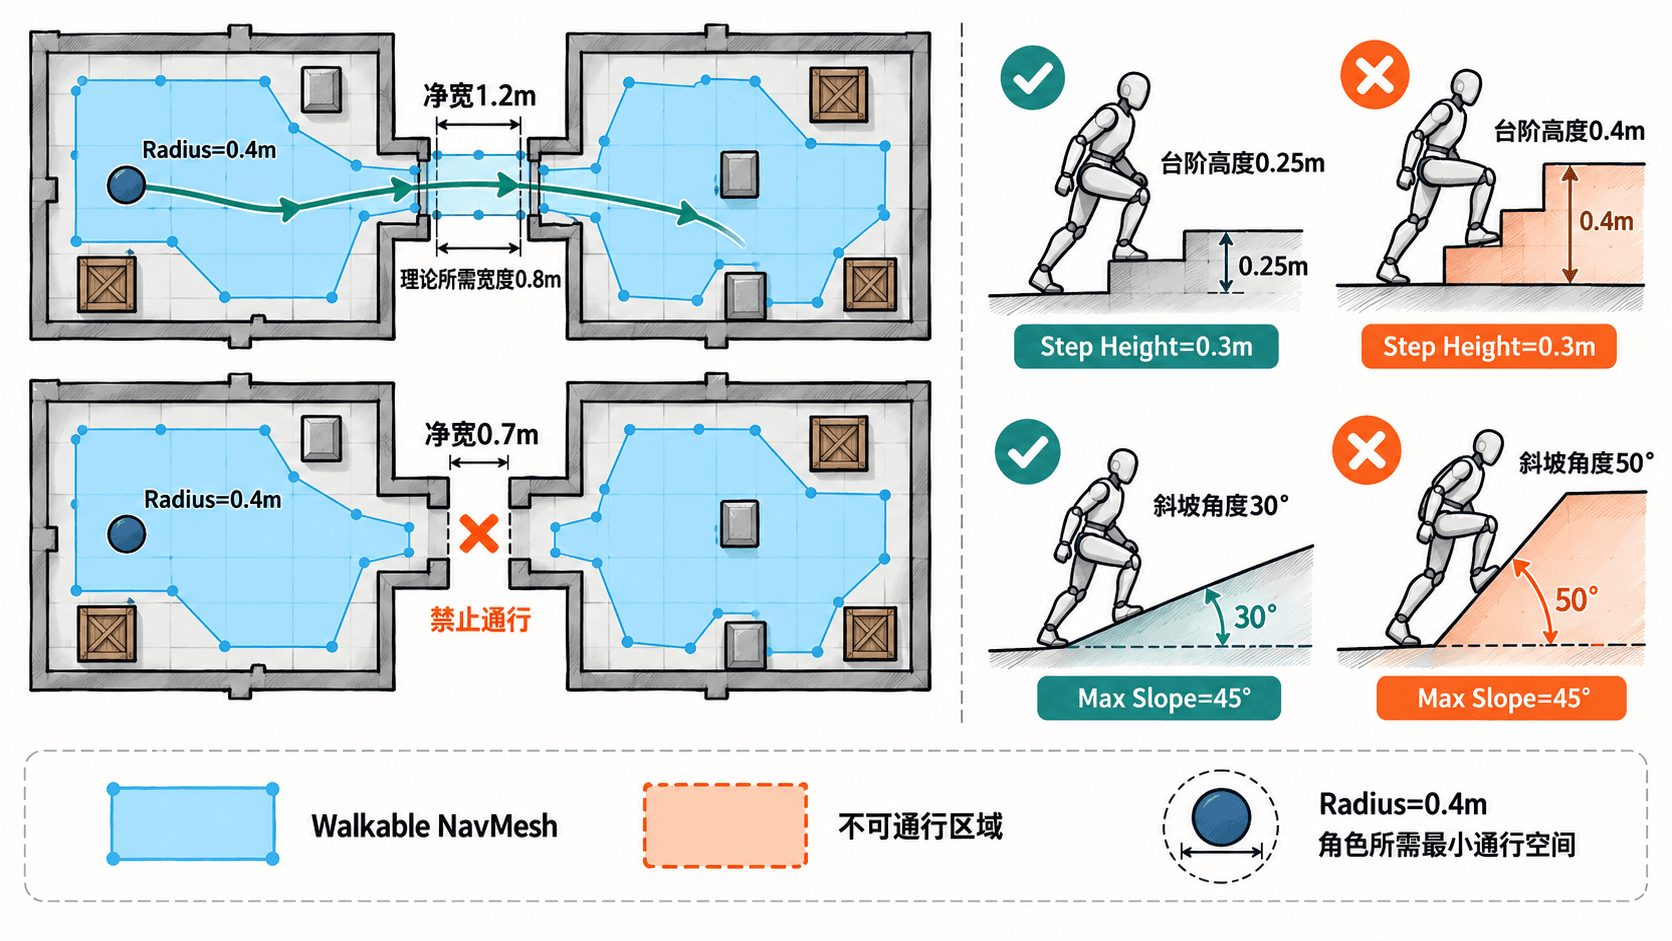
如果门口没有网格,先检查墙壁 Collider 是否侵入门洞,以及 Agent Radius 是否与实际门宽匹配。只有几厘米的缺口,不应直接通过减小 Radius 来掩盖错误的关卡尺寸。
对于尺寸合规但烘焙结果仍断开的细窄通道,可以尝试开启 Override Voxel Size,将体素大小从默认约 Radius 的三分之一调整为四分之一或六分之一。例如 Radius 为 0.4 米时,可尝试 0.1 米。体素越小,几何细节越准确,但构建时间和内存开销也可能增加。
区分禁止通行区域与动态障碍
并非所有地面都应该让敌人走上去。熔岩池、剧情封锁区和危险裂缝可以通过区域修饰组件改变烘焙结果,而移动箱子和临时路障则适合使用动态导航障碍。
对于一个 3 米见方的固定危险区域,可以在覆盖该区域的对象上添加 NavMesh Modifier Volume,将 Size 设为 (3, 2, 3),并把 Area Type 设为 Not Walkable。让体积覆盖对应地面后重新 Bake,确认原有蓝色区域出现空洞。
对于运行时会移动的箱子,可以添加 NavMesh Obstacle 并启用 Carve,让它在满足雕刻更新条件时从已有导航网格中挖出不可通行区域。Carve 不等于每帧重新烘焙整个 NavMesh;它是在已有导航数据上进行局部障碍更新。
如果需要限制某类敌人通过特定道路,还可以在 Window > AI > Navigation > Areas 中创建自定义区域,并设置寻路成本与 Agent 的 Area Mask。例如为 Mud 区域设置成本 3、普通 Walkable 成本 1,寻路器会倾向选择较低代价路线,但不保证一定绕开所有泥地区域。
用脚本验证战斗区域是否可达
蓝色网格覆盖地面只是第一层验证。正式验收还需要确认敌人出生点到玩家战斗位置存在完整路径,否则游戏运行后可能出现敌人站在原地、持续追向墙壁或只能到达目标附近的现象。
创建 NavMeshReachabilityCheck.cs,保存到项目脚本目录,并将以下完整脚本挂到带有 NavMeshAgent 的测试敌人身上。
using UnityEngine;
using UnityEngine.AI;

[RequireComponent(typeof(NavMeshAgent))]
public class NavMeshReachabilityCheck : MonoBehaviour
{
    [SerializeField] private Transform destination;

    private void Start()
    {
        var agent = GetComponent<NavMeshAgent>();
        if (destination == null || !agent.isOnNavMesh)
        {
            Debug.LogWarning("NavMesh 检查未运行:目标未设置或敌人不在网格上");
            return;
        }

        var path = new NavMeshPath();
        // 使用敌人自身的 Agent Type 计算路径,避免跨体型误判。
        bool calculated = agent.CalculatePath(destination.position, path);
        // 只把真正到达终点的完整路径判定为可达。
        bool reachable = calculated && path.status == NavMeshPathStatus.PathComplete;
        Debug.Log($"NavMesh 可达:{reachable}");
    }
}
测试时先给敌人添加 NavMesh Agent,将其 Agent Type 设置为 MeleeEnemy,确保敌人脚底位于对应 NavMesh 上。再在 Inspector 中把战斗区域内的目标 Transform 拖到脚本的 Destination 字段,进入 Play 模式。
当起点与目标之间存在完整路径时,Console 中预期出现:
NavMesh 可达:True如果路径不完整,预期显示 NavMesh 可达:False;如果敌人不在有效网格上或没有指定目标,则会显示代码中的警告。Unity Console 附加的调用位置和文件行号可能不同。
依次把目标放到入口大厅、中央走廊和最终战斗区,分别运行检查。三个目标都应返回 True。PathComplete 表示当前导航数据能够计算到目标的路径,不代表角色动画、移动控制或动态避障已经全部正常。
排查网格缺失和路径中断
如果烘焙结果不符合预期,优先按几何输入、Agent 参数、区域连接和运行时对象四个层次检查,而不是反复点击 Bake。
| 现象 | 优先检查 | 修复方式 |
|---|---|---|
| 整片地面没有蓝色网格 | Collect Objects、Include Layers、Collider | 将地面加入参与收集的层,并确保物理碰撞体有效 |
| 门口网格突然断开 | Radius、门洞实际净宽、Voxel Size | 修正 Collider 或增加净宽,必要时减小体素尺寸 |
| 楼梯或坡道无法通过 | Step Height、Max Slope、几何台阶高度 | 修正楼梯尺寸与坡道角度,再重新烘焙 |
| 两侧都有网格但路径不完整 | 网格连接、Agent Type、Area Mask | 检查断口、代理类型和可通行区域,必要时设计 NavMesh Link |
| 烘焙正常但敌人启动时报错 | NavMeshAgent 初始位置、NavMeshSurface 是否启用 | 将敌人出生点放在对应 NavMesh 上,并检查导航数据加载状态 |
最后完成一次明确的验收:出生点与三个主要战斗位置均在有效 NavMesh 上;主要走廊和门洞没有意外断裂;高台、危险区域与狭窄入口符合预期的通行规则;路径检查全部返回 True。
如果两块区域本来就由跳跃、攀爬或跨越动作连接,不要通过放宽 Step Height 和 Max Slope 强行让普通地面网格相连,而应使用 NavMesh Link 配合对应的动作逻辑。这样才能保证寻路结果与角色实际能够执行的移动行为一致。