
PLC 与工业控制 / 系统课时
根据丝杠导程和节拍计算电机转速
根据丝杠导程和节拍计算电机转速
设备要求滑台在指定时间内完成定位运动,必须先判断伺服电机的转速是否足够。本课以滚珠丝杠驱动的直线滑台为例,根据位移、丝杠导程、传动比和加减速时间计算电机平均转速与峰值转速,并检查候选电机能否满足节拍要求。
学习目标
- 根据丝杠导程、目标位移和运动时间计算电机平均转速。
- 区分平均转速与加减速过程中的峰值转速,完成梯形速度曲线计算。
- 利用额定转速、最高转速及传动比判断伺服选型是否满足节拍。
建立丝杠位移与电机转速的换算关系
滚珠丝杠的导程是丝杠旋转一圈时螺母沿轴向移动的理论距离。例如,导程为10 mm的丝杠,每旋转一圈,滑台理论上移动10 mm。
设定以下参数:
| 符号 | 含义 | 单位 |
|---|---|---|
| 目标直线位移 | mm | |
| 丝杠导程 | mm/rev | |
| 单次运动时间 | s | |
| 丝杠转速 | r/min | |
| 电机转速 | r/min | |
| 减速比,定义为电机转速与丝杠转速之比 | 无量纲 |
直联结构中,电机与丝杠同步旋转,传动比 。采用2:1减速机构时,电机转两圈,丝杠转一圈,。
丝杠转速与滑台线速度的关系为:
因此电机转速为:
其中 的单位为mm/s。若只知道位移和运动时间,首先计算平均线速度:
再得到平均电机转速:
例如,滑台需要在0.5 s内移动200 mm,丝杠导程10 mm,电机直联丝杠,则平均速度为400 mm/s,平均电机转速为2400 r/min。
这个结果只表示运动期间的平均转速。实际定位运动需要加速和减速,电机的峰值转速通常更高,不能直接使用2400 r/min作为最高转速选型依据。
根据加减速时间计算峰值转速
工业定位轴通常采用梯形速度曲线或S形速度曲线。对于从静止启动、最终停止的梯形速度曲线,可将运动分为加速、匀速和减速三个阶段。
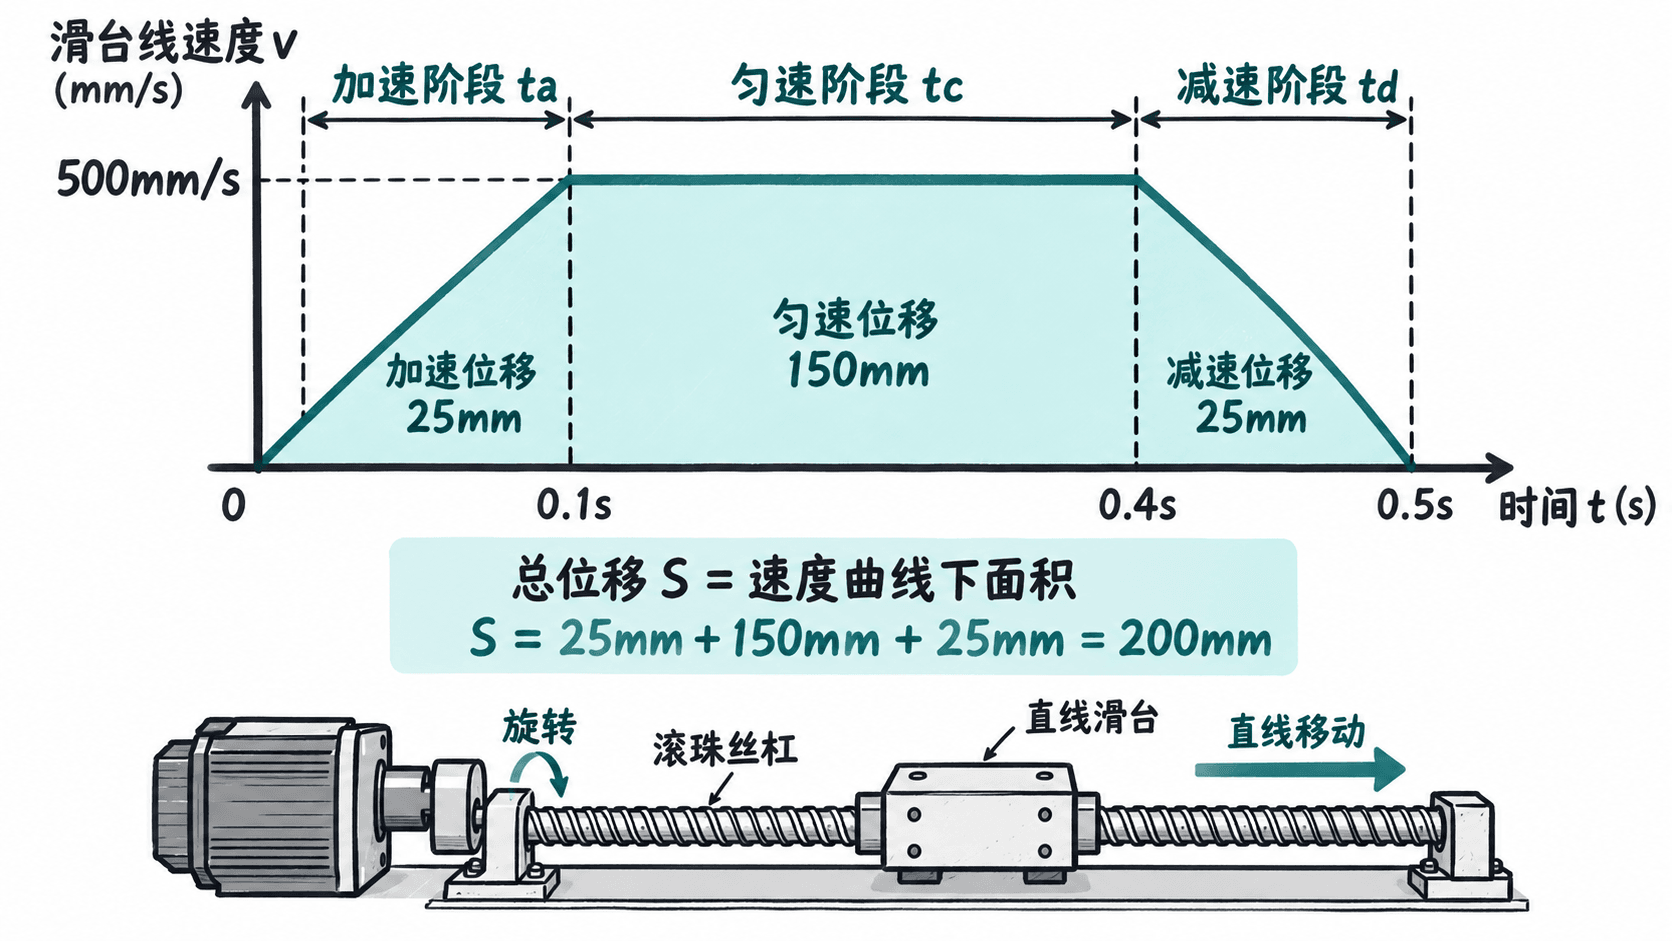
设加速时间为 ,减速时间为 ,总运动时间为 。若速度曲线能够达到并保持峰值速度,则匀速时间为:
速度曲线下的面积等于位移,因此:
整理得到:
对应的电机峰值转速为:
继续使用前面的200 mm定位案例,假设加速时间和减速时间均为0.1 s,总运动时间0.5 s。
计算结果如下:
| 项目 | 计算结果 |
|---|---|
| 加速时间 | 0.1 s |
| 匀速时间 | 0.3 s |
| 减速时间 | 0.1 s |
| 平均线速度 | 400 mm/s |
| 峰值线速度 | 500 mm/s |
| 平均电机转速 | 2400 r/min |
| 峰值电机转速 | 3000 r/min |
| 加速和减速阶段位移 | 各25 mm |
| 匀速阶段位移 | 150 mm |
因此,这台直联伺服的实际峰值转速要求是3000 r/min,而不是2400 r/min。
加速阶段的线加速度为5000 mm/s²,电机转速从0升至3000 r/min只用0.1 s。虽然速度计算已经完成,但电机是否有足够转矩实现这种加速,还必须结合负载惯量和加速转矩进一步验证。
检查额定转速与最高转速
伺服电机的额定转速与最高转速不是同一个概念。
额定转速是电机在规定条件下可以持续工作的额定运行点;最高转速是产品允许达到的速度上限,通常不能据此推断电机可以长期在该速度下输出额定转矩。
假设比较两台用于教学计算的候选电机,其参数如下。这里的数值是假设参数,并非真实产品规格。
| 参数 | 候选A | 候选B |
|---|---|---|
| 额定转速 | 2000 r/min | 3000 r/min |
| 最高转速 | 3000 r/min | 5000 r/min |
| 本案例平均转速 | 2400 r/min | 2400 r/min |
| 本案例峰值转速 | 3000 r/min | 3000 r/min |
候选A的峰值速度刚好达到最高转速,且匀速阶段需要以3000 r/min运行0.3 s,已经超过2000 r/min额定转速。若未核对厂家速度—转矩曲线、运行占空比和热限制,不应直接判定其适用。
候选B的3000 r/min峰值处于额定转速点,低于5000 r/min最高转速,速度方面具有更大余量。但这只能说明候选B通过初步转速筛选,不能代表转矩、惯量和热容量也合格。
工程检查应至少完成以下三项:
- 峰值电机转速不得超过厂家规定的最高允许转速,同时检查驱动器配置的速度限制。
- 根据匀速阶段的持续时间和整机循环占空比,核对速度—转矩曲线及连续运行能力。
- 核对丝杠允许转速、临界转速、DN值限制、轴承允许转速以及联轴器或减速机构的速度上限。
比较丝杠导程与传动比的影响
相同的直线速度要求下,丝杠导程越大,所需丝杠转速越低;采用减速机构则会使电机转速高于丝杠转速。
仍以500 mm/s峰值线速度为例,比较几种机械方案:
| 丝杠导程 | 减速比 | 丝杠峰值转速 | 电机峰值转速 |
|---|---|---|---|
| 5 mm | 1 | 6000 r/min | 6000 r/min |
| 10 mm | 1 | 3000 r/min | 3000 r/min |
| 20 mm | 1 | 1500 r/min | 1500 r/min |
| 20 mm | 2 | 1500 r/min | 3000 r/min |
如果原方案使用5 mm导程丝杠,候选电机最高转速只有5000 r/min,就无法达到500 mm/s的目标峰值线速度。改为10 mm导程并保持直联后,峰值电机转速降至3000 r/min。
但增大导程不一定让选型更轻松。在忽略摩擦的理想条件下,丝杠所需驱动转矩与导程成正比。考虑丝杠传动效率 ,轴向推力 对应的丝杠转矩为:
其中 必须换算为m/rev。例如轴向推力为1000 N、丝杠效率为0.9时,10 mm导程对应丝杠转矩约1.77 N·m,20 mm导程则约3.54 N·m。
这说明增大导程虽然能降低所需转速,却可能增加电机转矩需求。最终选型必须同时满足速度、推力和惯量条件。
把设备节拍转换为运动时间
设备标称节拍不一定等于单次运动时间。例如一台设备要求每分钟完成60个循环,则每个循环总时间为1 s,但循环中还可能包含夹紧、检测和等待。
假设一个循环的时间分配为:
| 动作 | 时间 |
|---|---|
| 滑台前进200 mm | 0.5 s |
| 工艺动作 | 0.2 s |
| 滑台返回200 mm | 0.2 s |
| 等待和信号确认 | 0.1 s |
| 合计 | 1.0 s |
对于前进动作,应使用0.5 s计算,而不是1.0 s。如果把整个循环时间直接当成前进时间,就会严重低估电机所需转速。
返回动作时间仅0.2 s,假设采用对称梯形速度曲线,加速和减速各0.05 s,导程10 mm且直联,则:
这一返回动作的峰值要求达到约8000 r/min,明显高于前进动作的3000 r/min。若候选电机最高转速只有5000 r/min,即使前进动作合格,整机也无法按照这组运动参数完成循环。
应优先检查返回时间是否可延长、工艺等待是否可压缩,或是否需要重新选择导程与传动结构,同时计算新方案所需的加速转矩。
实际工程中,推荐先整理所有运动段的位移、时间、起止速度和加减速条件,分别求得峰值电机转速,再以最大需求值筛选电机。随后检查丝杠速度限制、峰值转矩、连续转矩、负载惯量和驱动器能力,才能确认设备节拍在机械与电气条件下真正可实现。