
PLC 与工业控制 / 系统课时
跟随误差报警时检查负载与速度
跟随误差报警时检查负载与速度
伺服轴高速定位时出现跟随误差报警,不一定是编码器故障,也可能是加速度过大、驱动器转矩饱和、机械阻力增加或控制增益不合适。本课通过报警时刻的运动曲线和负载数据,建立一套可复现、可测量的排查方法,最终判断应该调整轨迹、处理机械问题还是重新整定参数。
学习目标
- 区分跟随误差阈值触发与真正的位置控制异常。
- 根据位置误差、速度、转矩和运动阶段定位故障原因。
- 使用低风险复测验证负载、轨迹和增益调整效果。
先确认跟随误差是否真正超限
跟随误差通常指位置指令与实际反馈位置之间的差值。对于采用位置闭环的伺服轴,可写成:
其中, 是指令位置, 是反馈位置,两者必须使用相同单位、坐标系和采样时刻。部分驱动器显示的是电机编码器计数,部分控制器显示的是换算后的机械位置,不能直接混用。
例如,直线滑台的跟随误差报警阈值设为 0.50 mm,实际监测到的位置误差为 0.63 mm。如果驱动器采用绝对值超限判定,并且持续时间满足其报警条件,就可能触发报警。不同厂商对滤波、持续时间和报警屏蔽条件的定义不同,应以对应型号手册为准。
排查前先记录以下内容:
| 检查项 | 示例记录 | 判断用途 |
|---|---|---|
| 报警阈值 | 0.50 mm | 确认是否过严或误设 |
| 最大跟随误差 | 0.63 mm | 判断超限幅度 |
| 指令最高速度 | 300 mm/s | 判断高速段影响 |
| 指令加速度 | 3000 mm/s² | 判断动态负载需求 |
| 峰值转矩利用率 | 100% | 判断是否触及限制 |
| 报警时刻 | 加速段结束前 | 关联运动阶段 |
表中数值仅为教学案例,不是通用推荐参数。特别注意,转矩利用率的百分比可能以额定转矩或其他厂家定义的基准计算,100% 也不一定代表已经达到电机允许的瞬时峰值转矩。
用曲线判断报警发生在哪个阶段
在驱动器调试软件或运动控制器的 Trace、示波监视功能中,尽量同步采集位置指令、反馈位置、跟随误差、指令速度、实际速度、转矩指令及转矩限制状态。
不同设备的变量名称并不统一。有的控制器提供直接计算好的跟随误差,有的需要将指令位置与反馈位置导出后再相减。如果控制器插补周期与驱动器采样周期不同,应先对齐时间基准。
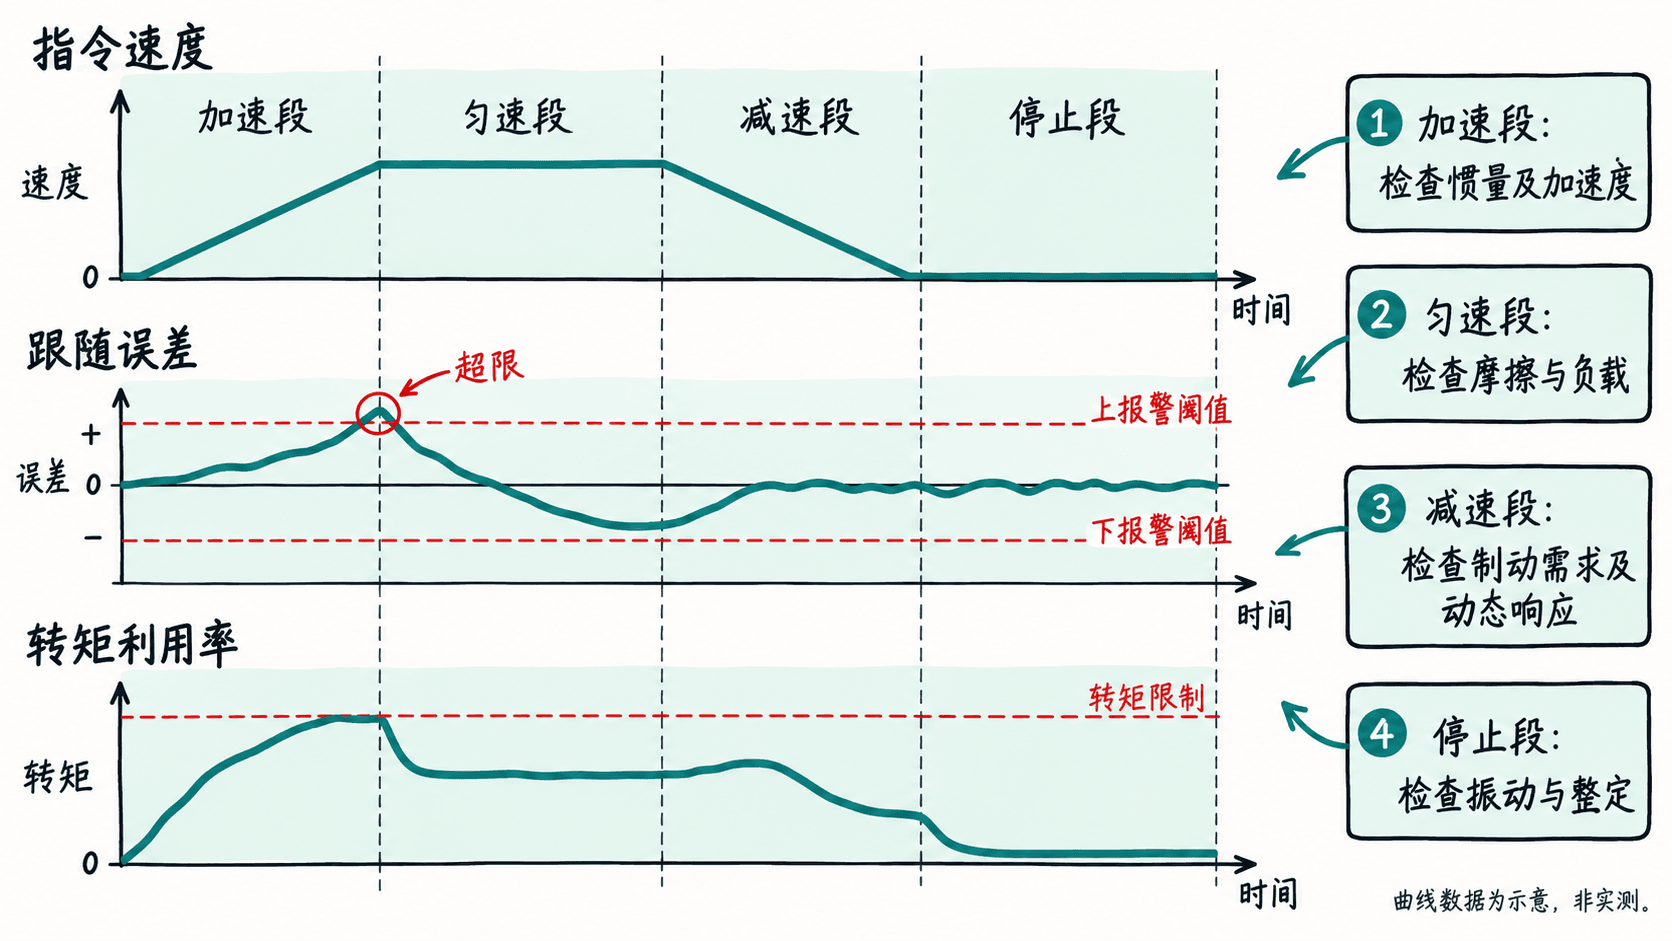
通过报警所在阶段缩小排查范围:
| 报警阶段 | 曲线特征 | 优先检查 |
|---|---|---|
| 加速段 | 误差随加速度增大,转矩接近限制 | 惯量、加速度、峰值转矩 |
| 匀速段 | 误差持续偏大,负载转矩偏高 | 摩擦、卡滞、外部负载 |
| 减速段 | 误差反向扩大或出现过冲 | 减速度、制动能力、增益 |
| 停止后 | 误差振荡、机械轴来回摆动 | 共振、刚性、控制参数 |
这些特征只能确定优先检查方向,不能单凭一条曲线认定根因。例如,转矩升高也可能来自机械卡滞或惯量过大,需要进一步对比试验。
检查速度轨迹与转矩需求
对于丝杠带动的水平滑台,加速阶段电机不仅要克服摩擦,还要提供加速转矩。忽略联轴器弹性等因素时,可用下面的工程近似式估算:
其中, 是折算到电机轴的总转动惯量,单位 kg·m²; 是电机角加速度,单位 rad/s²; 是折算至电机轴的阻力转矩,单位 N·m。
假设设备参数如下:
- 滚珠丝杠导程:10 mm/rev。
- 直线加速度:3000 mm/s²。
- 轴侧总等效惯量:0.00030 kg·m²。
- 折算阻力转矩:0.40 N·m。
- 驱动器当前允许的正向转矩上限:3.0 N·m。
电机角加速度为:
因此加速阶段所需转矩约为:
该结果低于假设的 3.0 N·m 转矩上限,说明在这些理想化条件下,加速转矩本身没有超限。如果实际 Trace 显示转矩持续触及限制,就应检查惯量估算是否遗漏负载、传动效率是否偏低、运动中是否存在额外阻力,以及转矩限制是否被其他功能降低。
如果加速度提高到 15000 mm/s²,其他参数不变,估算所需转矩约为 3.23 N·m,已经超过该示例中的允许上限。此时实际速度可能跟不上速度指令,进而累积位置误差。
实际操作时,先保持行程和最高速度不变,在安全条件允许下将加速度降至原值的 50%,重复采集同一组信号。若峰值误差和转矩限制持续时间显著下降,应优先复核惯量及加减速能力,而不是先提高位置环增益。
区分机械阻力与控制增益问题
机械负载异常和控制参数不合理都会表现为跟随误差,但处理方式完全不同。
怀疑机械阻力时,应由合格人员按设备安全规程停机、隔离能源、确认无残余运动风险后检查。重点查看导轨润滑、丝杠预紧、联轴器偏心、轴承发热、制动器是否完全释放,以及线缆拖链在行程两端是否额外拉扯滑台。
在允许的条件下,对相同轨迹分别做低速与正常速度测试,记录稳定匀速区间的平均转矩。假设清洁润滑前为 1.8 N·m,处理后降至 0.9 N·m,同时最大跟随误差由 0.58 mm 降至 0.25 mm,则机械阻力增加是有数据支持的故障因素。
怀疑控制增益时,重点观察误差和振动的形态:
- 位置增益偏低:跟踪滞后可能较大,但转矩没有明显持续触限。
- 速度环响应不足:加减速阶段误差增加,实际速度响应迟缓。
- 增益过高或机械共振:误差呈周期性振荡,可能伴随高频噪声与转矩波动。
整定前备份驱动器参数,只使用制造商规定的自动整定或手动整定步骤,并记录修改前后的曲线。不要在存在机械卡滞、反馈异常或转矩长期饱和的情况下依靠提高增益掩盖故障。
用对比复测形成验收证据
修复后不能只检查报警是否消失,还应确认最大位置误差、动态转矩和定位精度均满足设备要求。测试前保存原始参数、报警记录及运动曲线,确保可以还原故障。
建议在已经完成安全风险评估、设备允许重复运行的前提下,按以下顺序验收:
- 使用低速、低加速度完成空载或安全负载测试,确认无异响、卡滞和失控迹象。
- 恢复规定负载,以较低加速度运行完整行程,检查双向运动和停止位置。
- 逐步恢复生产规定的速度与加速度,记录每组测试的最大跟随误差和转矩峰值。
- 在最大预期生产负载下重复规定次数,检查是否存在偶发超限或热态恶化。
- 恢复经批准的跟随误差保护阈值,核对参数版本并归档测试数据。
以下是一份假设设备的验收记录,验收值应根据机械精度、生产节拍和安全要求事先批准,而不是直接采用本表的数值。
| 指标 | 修复前 | 修复后 | 本机验收要求 |
|---|---|---|---|
| 最大跟随误差 | 0.63 mm | 0.21 mm | ≤0.30 mm |
| 加速转矩峰值 | 触及设定限制 | 未触及限制 | 不持续限幅 |
| 双向定位误差最大值 | 0.18 mm | 0.06 mm | ≤0.10 mm |
| 规定负载重复运行 | 20 次中报警 3 次 | 20 次无报警 | 20 次无报警 |
如果报警消失但跟随误差仍接近保护阈值,或者出现明显超调、振动和温升,则不能判定为合格。应继续查明负载能力、轨迹参数及闭环响应的限制来源。
最终故障报告至少保留报警时刻、参数版本、原始曲线、机械检查结果、修改项目及复测数据。只有这些证据能够说明究竟是负载超限、机械阻力还是整定不当,并支持后续设备再次出现同类故障时进行对比。