
PLC 与工业控制 / 系统课时
用电子凸轮定义周期相位关系
用电子凸轮定义周期相位关系
当包装机的送料轴需要在封口阶段暂停、在其余阶段快速追赶时,固定电子齿轮比无法满足要求。电子凸轮通过一张主轴相位与从轴位置的对应表,让从轴在一个周期内按预定规律加速、减速或停歇。本篇用一张可计算的凸轮表,完成周期映射、插值分析和同步验收。
学习目标
- 区分主轴相位、从轴位置、凸轮周期与电子齿轮比。
- 根据运动需求设计带停歇段的周期凸轮表,并计算指定相位的从轴位置。
- 掌握凸轮循环边界、速度连续性和实际设备同步检查方法。
电子凸轮如何建立主从轴关系
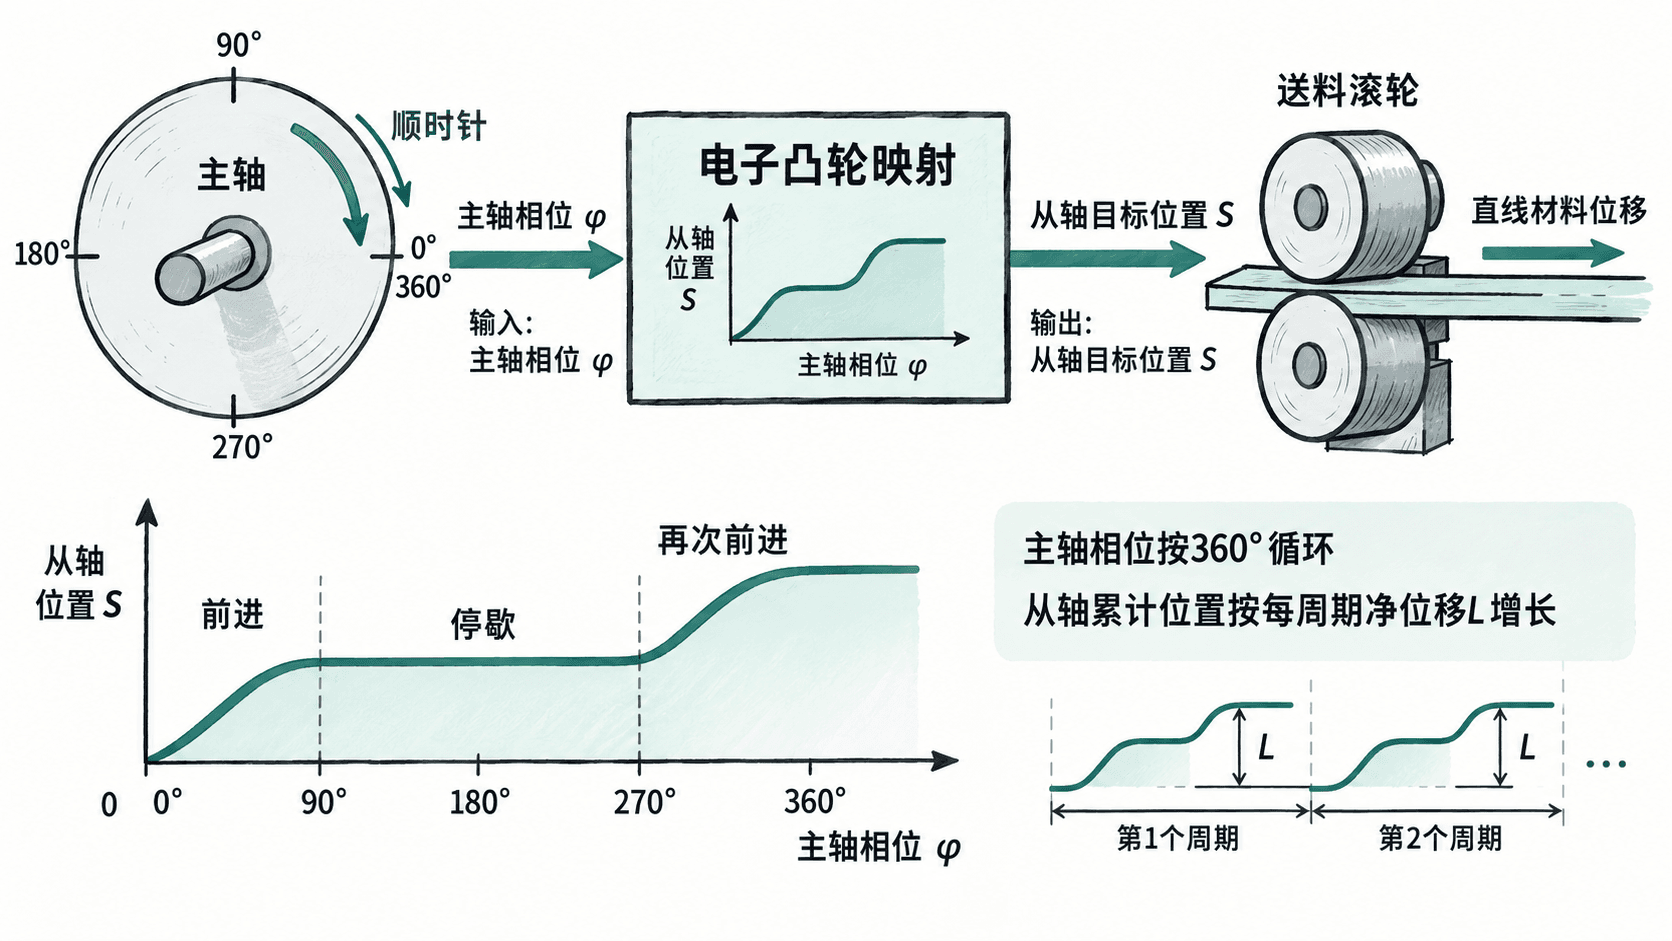
电子齿轮通常使用固定比例建立主从轴位置关系,例如主轴每转一圈,从轴转两圈。电子凸轮则定义一个位置函数:主轴处于哪个相位,从轴就应该到达哪个目标位置。
设主轴单周期角度为 ,主轴累计角度为 ,周期内相位为 ,从轴位置为 ,可以表示为:
其中 是周期内凸轮位置曲线, 是已完成的主轴周期数, 是从轴每周期的净位移。对于连续送料, 可以为正值;对于往复机构,通常有 。
例如主轴每转一圈,送料辊累计前进 100 mm,那么 。第 3 圈的主轴相位为 时,如果凸轮表在该相位规定周期内位移为 25 mm,则从轴累计目标位置为 225 mm。这里按从零开始计数,已完成两圈,即 。
实际控制器可能通过主轴累计位置、周期缩放和凸轮表偏置分别实现这些关系,不一定直接使用上述公式。尤其要区分周期位置映射与周期重复时的累计位移,避免每圈结束后从轴突然回零。
设计一个带停歇段的送料凸轮表
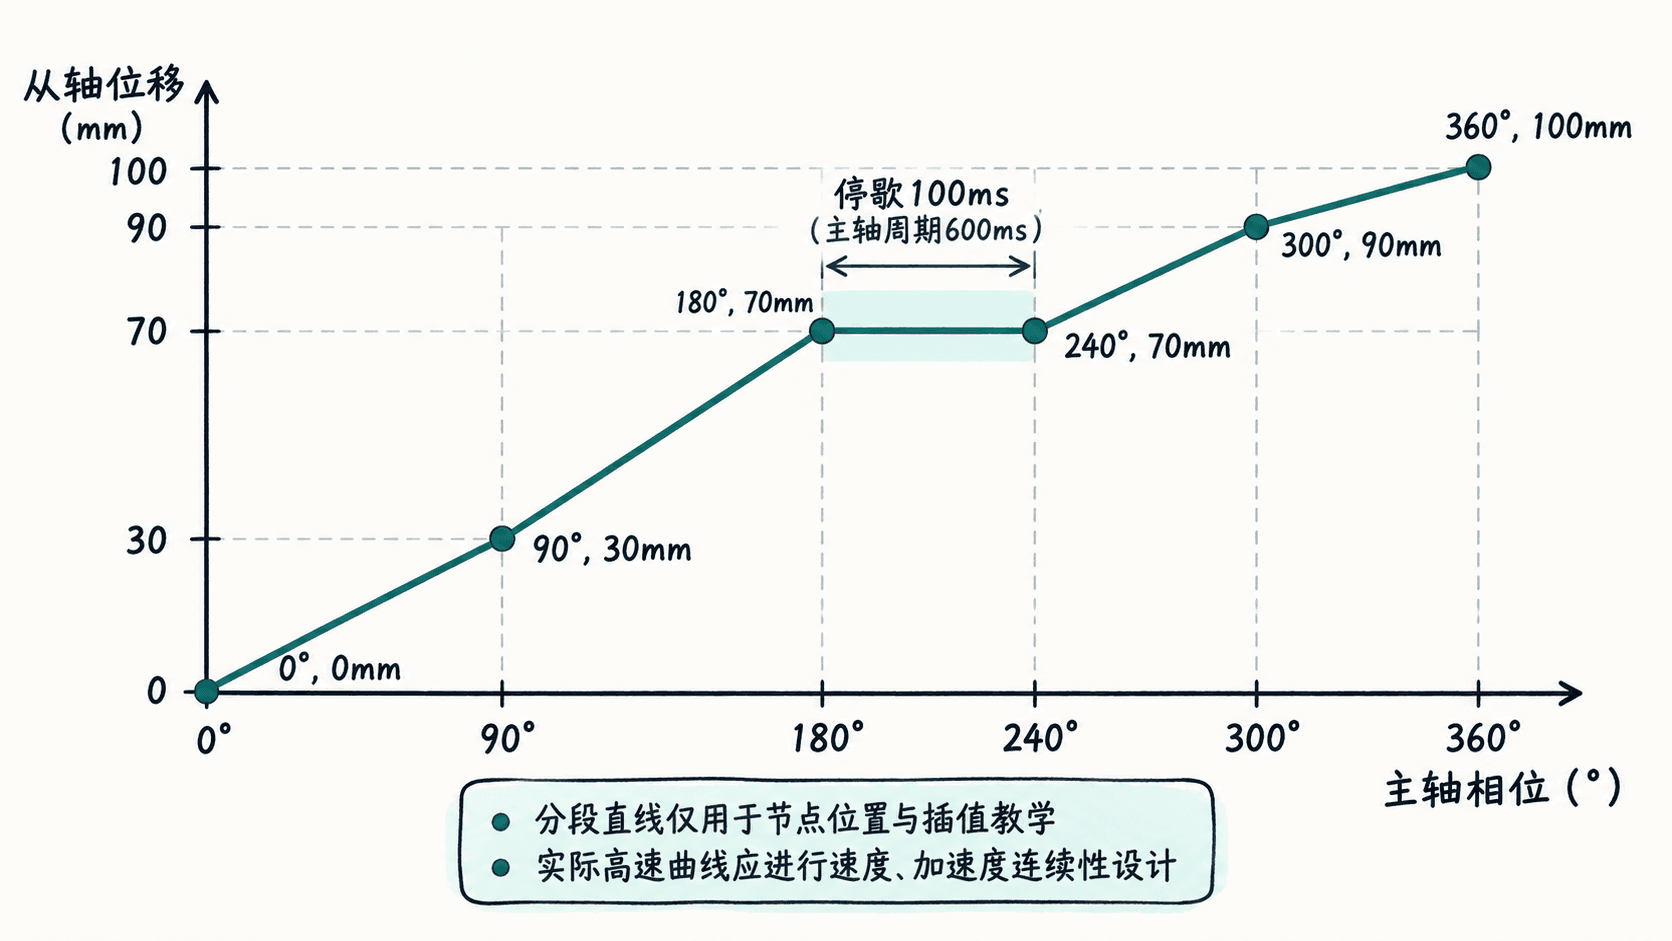
假设一台包装设备的主轴每转一圈完成一次封口动作,周期为 600 ms,送料轴需要每周期前进 100 mm,并在主轴相位 到 期间保持静止,供封口机构工作。
先建立一张教学用位置节点表:
| 主轴相位 | 从轴周期内位移 | 动作要求 |
|---|---|---|
| 0° | 0 mm | 开始送料 |
| 90° | 30 mm | 持续送料 |
| 180° | 70 mm | 完成第一段送料 |
| 240° | 70 mm | 停歇结束 |
| 300° | 90 mm | 第二段送料 |
| 360° | 100 mm | 完成本周期 |
这张表表示主轴从 转到 的过程中,从轴目标位置保持 70 mm,因此形成一个 60° 的停歇区间。因为主轴周期为 600 ms 且假定匀速旋转,每度对应约 1.667 ms,停歇时间就是 100 ms。
停歇时间的计算为:
需要注意,表中只有位置节点,没有指定节点之间的速度与加速度规律。它是凸轮轮廓的需求草案,而不是可以直接投入高速生产的最终运动曲线。
根据相位计算从轴目标位置
为了读懂凸轮表,可以先采用分段线性插值。在相邻节点 和 之间,从轴目标位置为:
例如主轴处于 ,相邻节点分别为 和 ,代入可得:
再看三个具有代表性的位置:
| 主轴相位 | 周期内目标位置 | 计算依据 |
|---|---|---|
| 135° | 50 mm | 90°~180°线性插值 |
| 210° | 70 mm | 180°~240°停歇段 |
| 270° | 80 mm | 240°~300°线性插值 |
从轴的位置变化率由凸轮曲线斜率决定。对于主轴匀速运行的情况,若主轴角速度为 ,则从轴线速度为:
使用该公式时, 以弧度计, 以 rad/s 计, 以 mm 计,结果为 mm/s。也可以让相位和主轴角速度同时使用度与度每秒,保持单位一致。
在上述线性草案中,~ 的位移为 40 mm,对应时间 150 ms,速度为约 266.7 mm/s;停歇段速度为 0。因此在 节点处,理想分段线性曲线会产生速度突变,相当于要求无限大的瞬时加速度,真实伺服机构无法实现。
工程上应使用控制器支持的三次、五次多项式或其他凸轮插值方式,并根据节点速度及加速度边界设计连续轮廓。不能只选择一种插值名称就认定曲线平滑,必须检查停歇入口和出口的速度是否降到零、加速度及跃度是否处于机构允许范围。
处理周期边界与速度连续性
电子凸轮投入运行前,至少需要检查三个位置:进入停歇段、离开停歇段、跨越 到 的周期边界。
对于本例的连续送料机构,从轴在 的累计位移应该比 多 100 mm,而不是回到 0 mm。若控制器使用模 360° 的周期相位查表,必须正确处理每周期累计位移或采用支持连续位移的周期凸轮机制。
速度连续性还要满足以下条件:
- 进入停歇段:在 附近逐渐减速到零,不能从非零速度瞬间停止。
- 离开停歇段:在 从零速度逐渐加速,避免冲击封口机构。
- 周期连接处:相邻周期的从轴位置必须连续,边界两侧的速度和加速度也应满足设计要求。
特别要注意:本例表格在 和 两端都没有定义停歇。如果直接使用全部节点间的线性插值,周期两端斜率并不相同。实际设计时,需要重新规划相邻区间的速度边界,并保证一个周期内的总位移仍为 100 mm。
可以为样机设定一组初始验收条件:停歇区间理论位移为 0 mm,停歇时从轴跟随误差绝对值不超过 0.2 mm,周期末累计送料误差绝对值不超过 0.5 mm。这些是教学用测试指标,生产设备应根据封口精度、编码器分辨率和机械间隙重新制定。
在真实设备上验证同步效果
多数运动控制平台提供凸轮表、主轴选择、从轴绑定、凸轮啮合与脱离等功能,但具体指令名称和参数单位依厂商而异。配置前先确认主轴是编码器反馈轴还是虚拟轴,并核对凸轮表的主轴单位、从轴单位、周期长度和位置缩放比例。
建议按以下顺序进行低速调试:
- 断开危险执行机构或进入设备允许的安全调试模式,确认急停、硬限位与安全停止链路有效。
- 让主轴按 600 ms 每圈的目标周期低速测试前,先使用更长周期验证凸轮方向与位移,避免直接满速运行。
- 导入经过速度连续性处理的凸轮表,确认主轴周期为 360°,从轴单周期净位移为 100 mm。
- 在允许的同步位置建立凸轮啮合,检查从轴实际位置是否接近对应的凸轮目标位置,避免强制啮合导致位置突跳。
- 记录主轴实际相位、从轴指令位置、从轴反馈位置和跟随误差,连续观察至少 10 个完整周期。
- 确认停歇段没有明显爬行,周期累计位移正确,再逐步缩短主轴周期至 600 ms 并复测峰值速度、峰值转矩和跟随误差。
以每周期前进 100 mm 为例,连续运行 10 圈后的从轴理论累计位移是 1000 mm。如果反馈位置只有 900 mm,应优先核对是否漏计一个周期、是否发生同步脱离,以及位置比例换算是否正确,不应直接通过提高伺服增益掩盖问题。
电子凸轮适合周期性的非固定传动比同步运动,例如包装送料、旋切、飞剪和周期性压合。判断凸轮表是否正确,不能只看位置节点是否对齐,还要同时确认相邻周期的累计位置连续、停歇段真实静止,以及整条运动曲线能被伺服系统平稳执行。