
PLC 与工业控制 / 系统课时
写入电机编码器与制动器参数
写入电机编码器与制动器参数
伺服驱动器完成接线后,必须先确认电机、编码器和制动器参数匹配,才能进行使能与点动。本课以通用交流伺服系统为例,完成铭牌核对、参数写入、反馈检查、抱闸验证和初始配置备份,避免因型号选错或制动逻辑错误造成失控。
学习目标
- 根据电机铭牌、驱动器兼容清单和编码器资料核对关键参数。
- 正确配置反馈类型及保持制动器控制逻辑,完成安全验证。
- 保存可恢复的初始参数文件,并记录配置版本与设备对应关系。
核对电机与驱动器的匹配关系
参数写入前,准备电机铭牌照片、驱动器型号、编码器规格、制动器额定电压和设备接线图。电机铭牌上的功率、额定转速等参数用于交叉检查,不能代替厂商提供的完整电机参数集。
以一套假设的400 W交流伺服系统为例,建立以下核对记录。表中数值仅用于演示核对方法,不代表任何具体厂商型号的可写参数。
| 核对项目 | 示例资料 | 判定要求 |
|---|---|---|
| 电机型号 | M-400-B(示例代号) | 必须出现在驱动器兼容清单中 |
| 额定功率 | 400 W | 与对应电机规格一致 |
| 额定转速 | 3000 r/min | 与铭牌和电机数据表一致 |
| 编码器 | 23位单圈绝对式 | 接口协议及型号均兼容 |
| 保持制动器 | DC 24 V | 供电和输出回路满足规格 |
| 驱动器型号 | D-400(示例代号) | 功率、电压和固件支持该电机 |
23位表示单圈位置具有8388608个离散计数位置,但不能据此认定编码器通信协议。即使两台电机分辨率相同,也不代表可以互换编码器参数。
- 核对电机与驱动器的完整型号,包括后缀、选配编码器和制动器代码。
- 查阅厂商配套表,确认额定电压、驱动器容量、编码器接口及固件兼容性。
- 核对动力线U/V/W、保护接地、编码器连接器和制动器独立供电回路。
- 保存当前驱动器参数备份,再进入电机参数设置页面。
写入电机与编码器参数
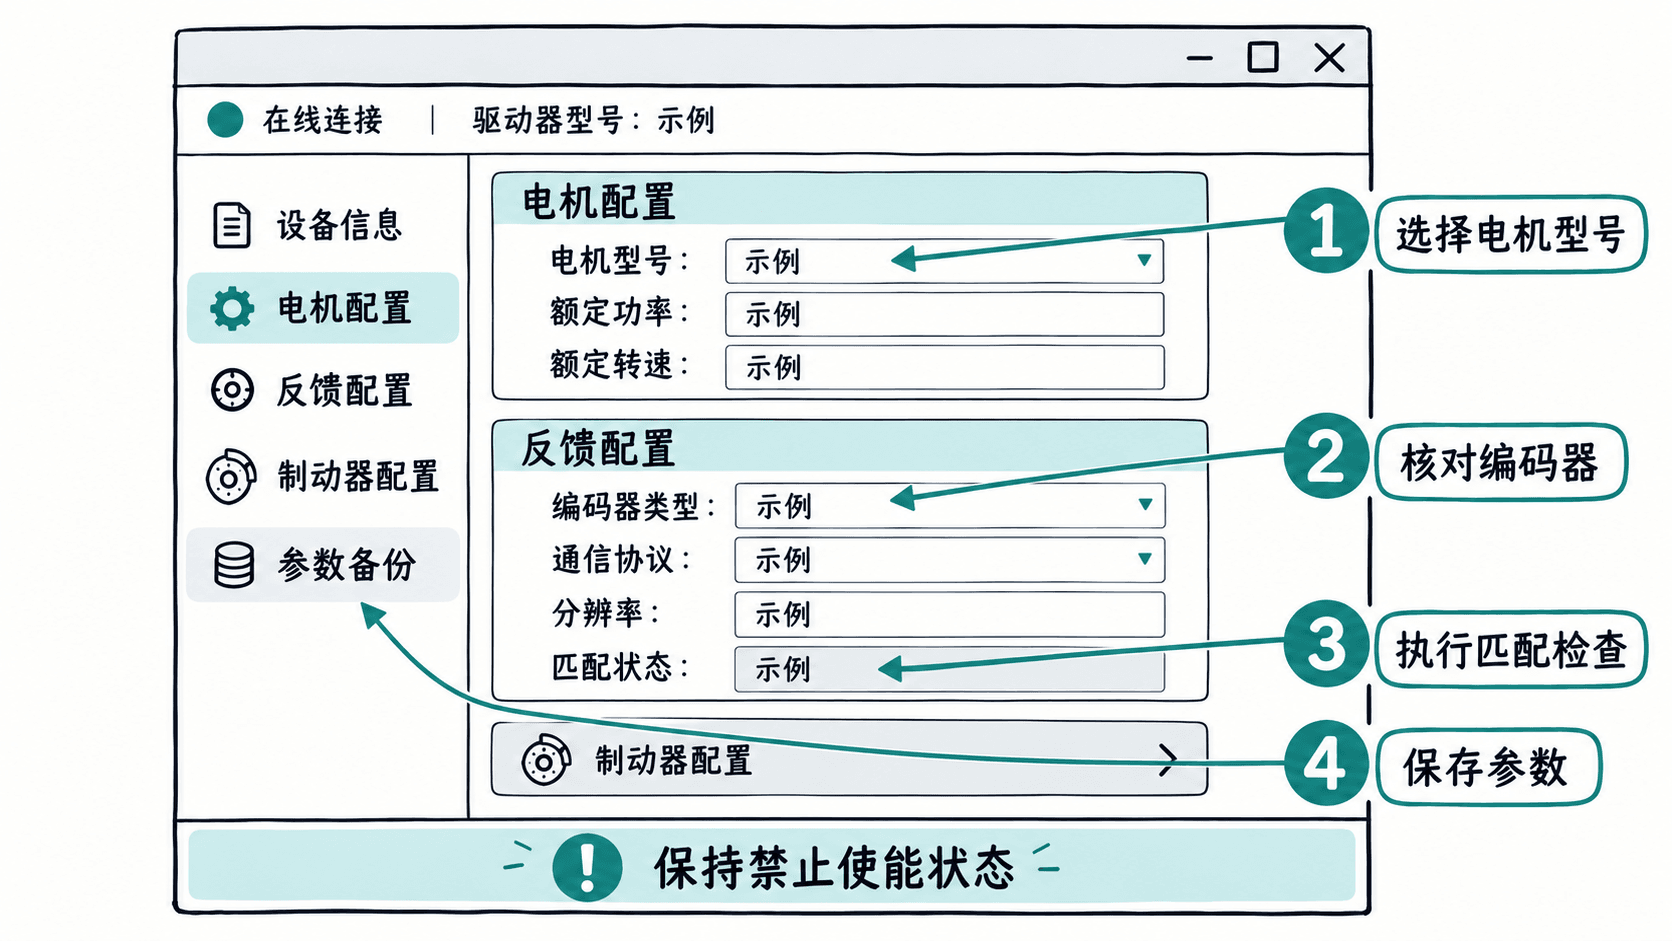
多数配套式伺服系统通过电机型号代码或自动识别功能加载厂商预设参数。不同品牌的参数编号差异很大,以下采用通用调试界面说明操作位置,不将示例名称当作所有驱动器共有的菜单。
- 断开运行指令,保持伺服禁止使能,并确认机械轴处于安全状态。
- 打开厂商调试软件,建立在线连接,进入设备参数或电机配置页面。
- 选择完整电机型号,包括编码器和制动器选件;若支持电子铭牌读取,先读取再与实物铭牌比对。
- 在反馈配置页面确认编码器类型、厂商协议、分辨率及多圈功能。仅填写该机型手册明确允许修改的项目。
- 执行软件提供的参数一致性检查;按手册要求写入非易失性存储器,并在需要时重新上电。
核对编码器位置反馈
确认机械轴能够安全手动转动后,在禁止使能状态下观察调试软件中的实际位置值。若电机带保持制动器,不得为了测试编码器而强行扭转被锁住的轴。
对于支持断电状态位置读取的绝对式编码器,可以先记录当前位置,再按照设备允许的方法小幅转动轴,检查位置变化是否连续、方向是否符合定义、通信状态是否正常。
以23位单圈绝对式编码器为例,机械轴旋转约90°,理想位置变化量约为2097152计数。实际读数可能受到显示单位、零位偏置、方向定义及机械转动角度误差影响。部分驱动器直接显示角度或工程单位,而非原始计数。
如果位置始终不变、跳变异常或出现编码器通信报警,应先检查反馈线缆、屏蔽接地、协议与供电,不应直接修改反馈分辨率掩盖故障。
配置保持制动器的控制逻辑
电机保持制动器通常是弹簧施加制动力、通电释放的结构,主要用于静止状态保持负载,不应默认作为运行减速或紧急制动装置。是否允许承担安全保持功能,应以机械制动器认证及整机安全设计为准。
| 配置项目 | 示例设置或检查值 | 说明 |
|---|---|---|
| 制动器类型 | 失电抱闸、通电释放 | 必须与实际电机规格一致 |
| 制动器电源 | DC 24 V | 核对线圈电压及允许偏差 |
| 控制输出 | 厂商指定抱闸控制信号 | 通过匹配的继电器或驱动回路控制 |
| 释放等待 | 100 ms(示例) | 应依据实测释放时间和厂家要求整定 |
| 停机抱闸时机 | 电机进入规定安全低速或停止状态后 | 避免运行中直接抱闸 |
其中100 ms只是调试计算示例,不能作为通用安全推荐值。实际参数应根据制动器机械释放时间、输出响应和负载运动条件确定。抱闸输出的接点容量必须覆盖线圈负载,感性负载抑制方式应符合驱动器与制动器手册。
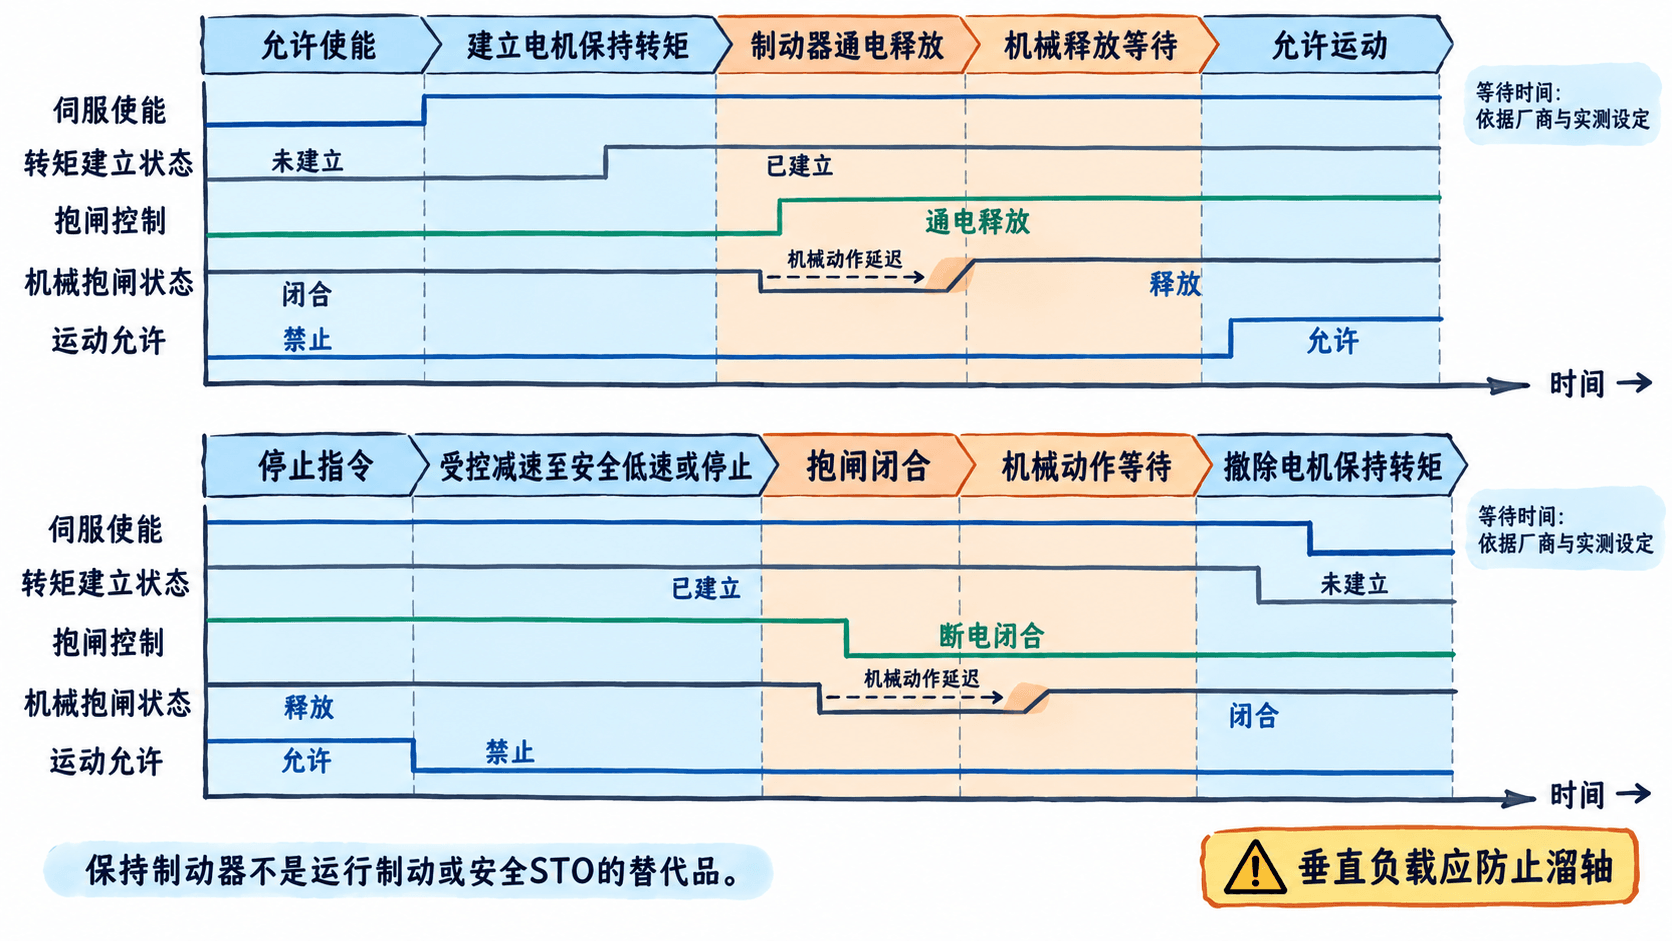
对于垂直升降轴,在释放制动器前,驱动器必须已建立足以支撑负载的转矩,并具备防坠措施。停机时应先完成受控减速和制动器闭合,再按照厂商规定撤除转矩。
检查参数匹配与制动器状态
首次验证采用先静态检查、后受控验证的顺序。保持动力输出禁止状态,确认急停、安全回路、机械限位和人员隔离条件满足设备调试规程。
- 读取驱动器报警列表,确认没有电机型号不匹配、反馈通信异常、制动器输出故障等报警。
- 查看在线参数中的电机型号与编码器类型,和铭牌、配套手册逐项核对。
- 确认制动器电源及输出回路接线正确,验证命令状态与实际机械动作的一致性,不仅依赖软件状态位。
- 对水平空载轴,在完成安全检查后,按厂商规定测试抱闸释放和闭合;对垂直负载轴,先采用可靠机械支撑并执行专门的防坠验证程序。
- 若电机或编码器配置修改后出现异常电流、异响或报警,立即禁止使能并恢复安全状态,重新检查型号和反馈接口。
验收记录应包含电机型号一致、编码器通信正常、实际位置变化连续、制动器动作顺序正确、设备无未处理报警五项。若其中任意一项不通过,不允许直接进入正式单轴点动。
保存可恢复的初始配置
驱动器当前运行参数和永久保存参数不一定相同。部分设备修改后立即生效,但断电后会恢复旧值,因此必须同时检查写入成功状态和重新上电后的实际读回值。
建议按以下顺序保留初始版本:
- 使用厂商调试软件的参数导出功能,保存完整参数备份;若仅支持上传参数列表,需确认导出内容覆盖电机、反馈、制动器和I/O设置。
- 执行厂商规定的写入EEPROM、Flash或参数保存操作,不使用未经确认的通用寄存器地址。
- 在安全条件下重新上电并读回关键参数,核对与保存前是否一致。
- 记录驱动器型号及序列号、固件版本、电机完整型号、编码器型号、备份文件名和保存日期。
- 将原始备份设置为只读,并另外保存后续整定版本,避免调参覆盖基线。
例如将备份命名为axis-x01-initial-20261013,再在设备台账中注明该文件对应的设备和固件版本。文件扩展名应由厂商软件自动生成,不应自行改成其他格式。
完成后,设备应满足电机参数匹配、反馈无异常、制动器状态可信、断电重启参数保持一致这四个条件。初始配置备份是后续点动、增益整定和故障恢复时的基准。