
PLC 与工业控制 / 系统课时
区分增量编码器与绝对编码器
区分增量编码器与绝对编码器
伺服设备断电后重新上电,有的必须先回零才能定位,有的可以直接恢复位置。这种差异与编码器如何记录位置有关。本文通过脉冲计数、绝对位置编码和断电恢复案例,说明两类反馈器件的工作方式,并给出选型、回零和故障恢复的判断方法。
学习目标
- 解释增量编码器的 A/B/Z 信号及位置计数方法。
- 区分单圈绝对编码器、多圈绝对编码器的位置信息与断电保持条件。
- 根据机械行程、安全要求和恢复需求选择反馈方式,并判断是否需要回零。
增量编码器如何计算位置
增量编码器输出的是运动变化量,而不是当前位置的唯一编号。常见旋转式增量编码器提供 A、B 两路正交脉冲,以及每转出现一次的 Z 相索引信号。
A、B 相在理想情况下相差 90° 电角度。控制器根据相位先后判断方向,通过脉冲边沿累计位移。Z 相通常用于寻找机械参考点附近的精确索引位置,但它并不自动代表设备的机械零点。
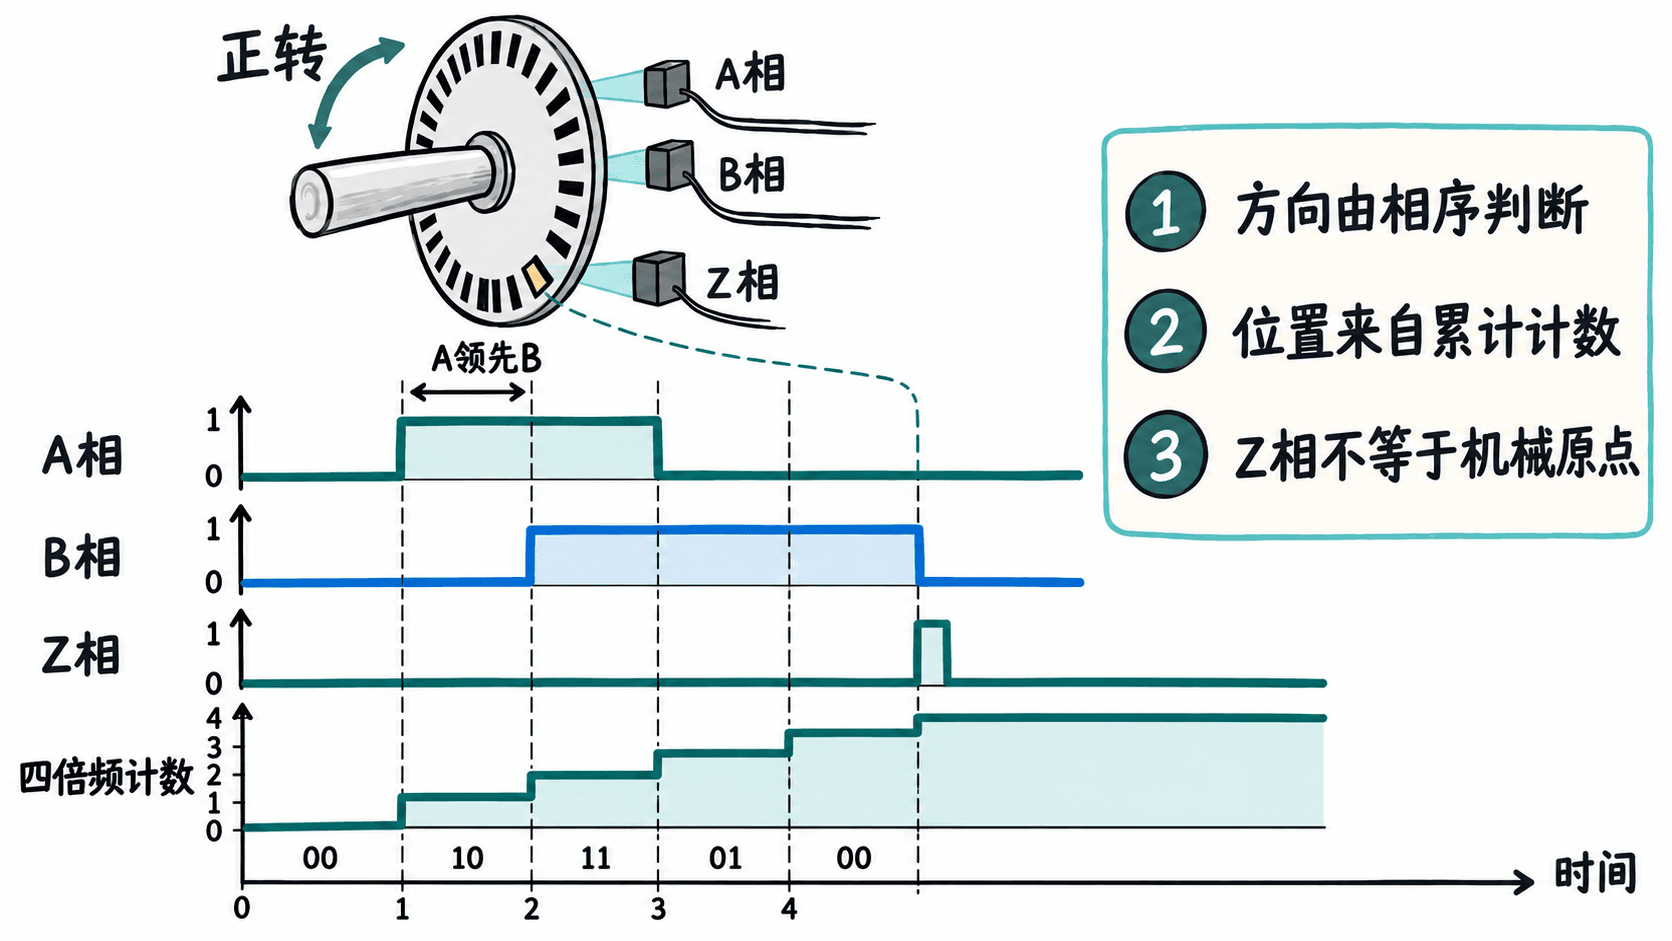
假设编码器规格为每转 2500 个 A 相脉冲周期,即 2500 PPR。如果控制器使用 A、B 相的全部上升沿和下降沿进行四倍频解码,每转可获得 10000 个计数。
每个计数对应的电机轴角度为:
若电机轴从参考位置正向累计 2500 个计数,则相对转角为 90°。反向运动时计数减少。这里的 0.036° 是计数量化间隔,不代表系统实际定位精度;机械间隙、安装误差、控制整定和测量噪声仍可能造成偏差。
绝对编码器如何给位置编号
绝对编码器为每个可分辨的角度位置提供唯一编码。驱动器读取位置值后,就能识别当前电机轴角度,不必依靠从上电时刻开始累计 A/B 脉冲。
单圈绝对编码器只确定一圈内的角度。例如 17 位单圈分辨率对应 131072 个位置值,编码范围通常为 0~131071。电机转过整整一圈后,单圈位置值重新循环。
对应的单圈量化间隔约为 0.00275°。位数越高表示角度量化越细,但不直接保证同等水平的绝对测量精度。
多圈绝对编码器除记录圈内位置外,还提供旋转圈数。假设使用 17 位单圈位置和 12 位多圈信息,则可表示 4096 个不同的圈数状态,每圈仍有 131072 个角度位置。
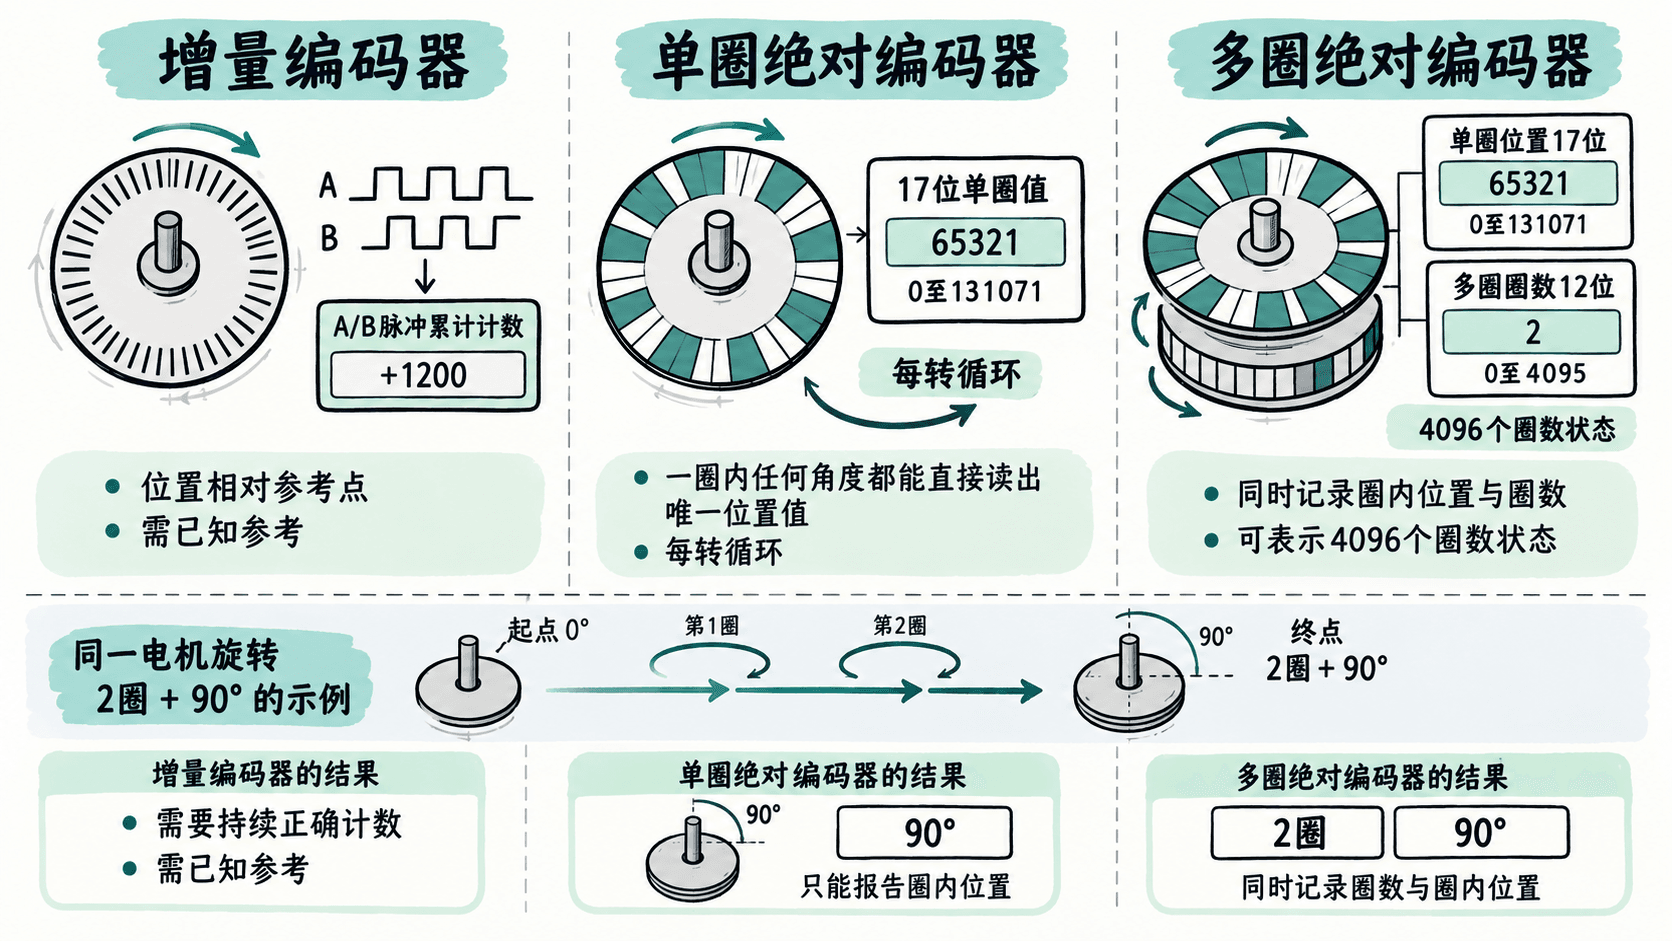
需要特别区分绝对位置编码与断电期间多圈信息保持。部分多圈绝对编码器使用电池保持圈数,部分采用齿轮机械计数或能量采集等无电池方案。不同方案对掉电期间旋转、备用电源状态及允许圈数范围的要求并不相同。
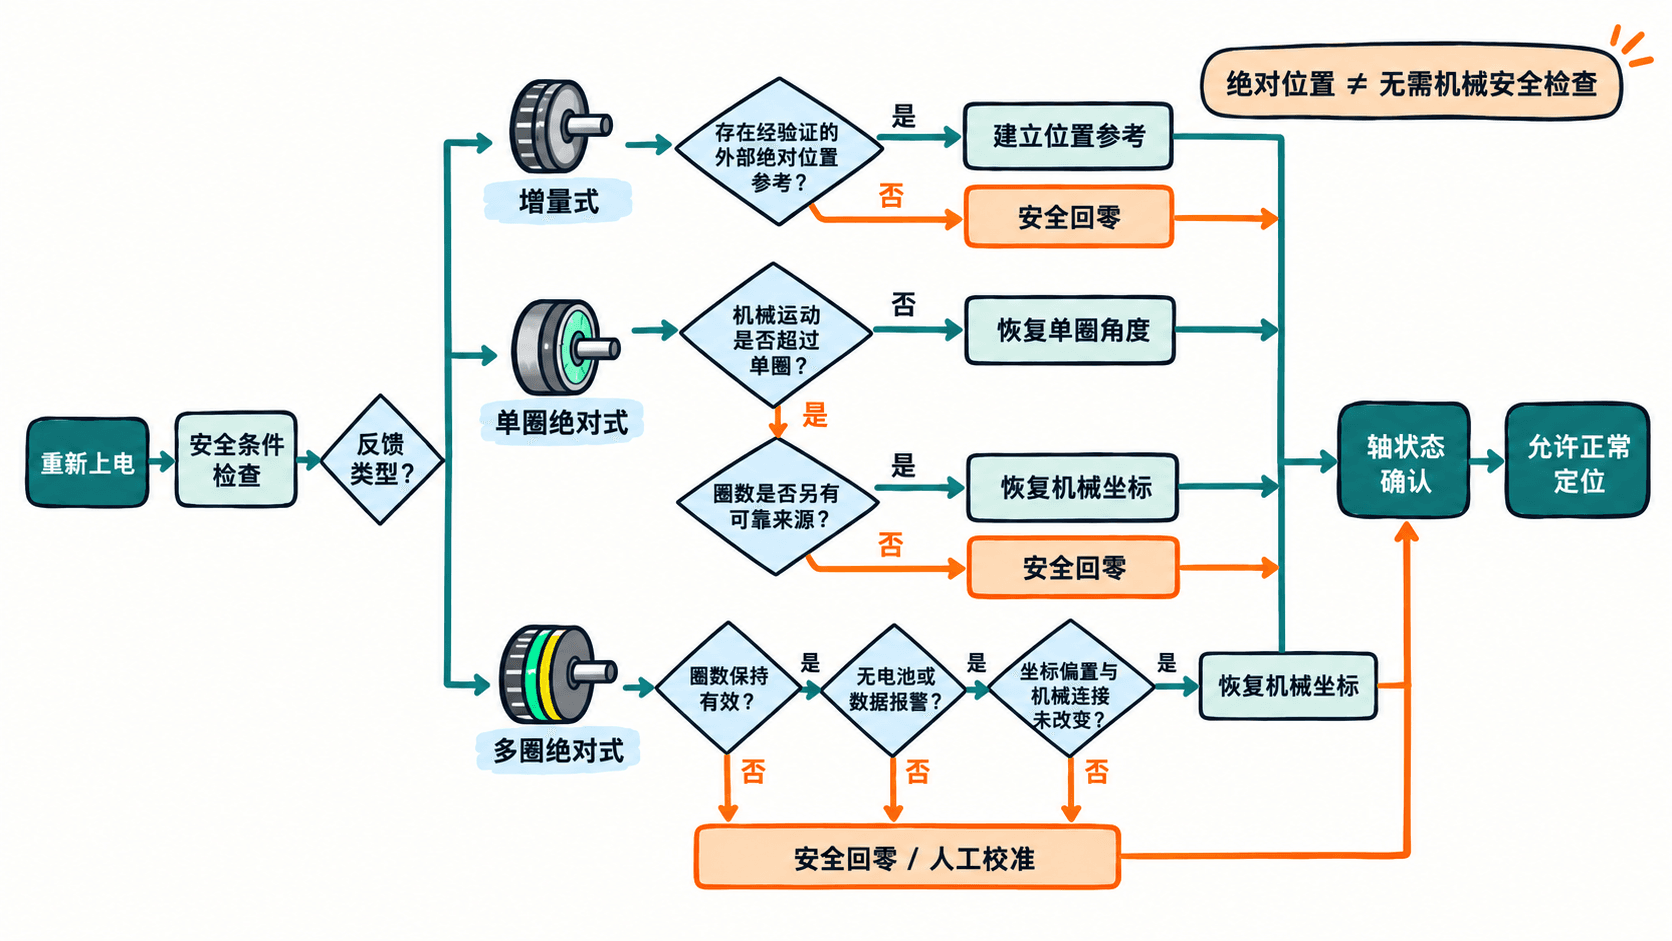
若某型号依赖备用电池记录多圈信息,电池失效后可能仍能读取单圈角度,却无法保证原来的多圈位置有效。因此,不能仅凭名称中的“绝对式”就认定整台设备在任何断电条件下都无需重新建立位置基准。
回零与断电恢复为什么不同
回零是把编码器测得的位置与机械坐标系中的已知参考位置关联起来。即使编码器能读出电机轴角度,设备也需要事先知道该角度对应的机械位置。
以电机经 5 mm 导程丝杠驱动的直线滑台为例,若电机与丝杠采用 1:1 传动,电机每旋转一圈,滑台理论上移动 5 mm。
| 反馈方式 | 重新上电能直接知道什么 | 典型恢复要求 |
|---|---|---|
| 增量式 A/B/Z | 新启动后的计数变化;原累计位置不一定有效 | 执行回零,或通过可靠外部绝对参考重新建立坐标 |
| 单圈绝对式 | 当前轴在一圈内的角度 | 多圈行程通常仍需确定圈数或重新回零 |
| 多圈绝对式 | 圈数和圈内位置,前提是数据有效 | 已建立机械零点且圈数保持有效时,可按设备逻辑免回零 |
假设滑台停在机械坐标 37.5 mm 处,电机对应旋转 7.5 圈。断电后重新上电:
- 普通增量式系统若丢失有效累计位置,只能获取新运动产生的脉冲,不能仅凭当前 A/B/Z 电平推算 37.5 mm。
- 单圈绝对式反馈可辨别当前为半圈位置,但无法独立区分 2.5、7.5 或 12.5 圈,因此不能仅凭单圈值恢复 37.5 mm。
- 多圈绝对式反馈若能正确保留 7.5 圈的位置信息,且原机械坐标偏置仍有效,就可以换算得到 37.5 mm。
根据设备行程与恢复需求选型
选型前先计算电机轴的总转数,再判断回零是否可接受。对于丝杠直接驱动的机构,可用机械有效行程除以每转位移。
例如滑台有效行程为 600 mm,丝杠导程为 5 mm,电机与丝杠直连,则全行程需要:
如果希望断电后在行程中任何位置恢复,单圈绝对编码器无法独立记录这 120 圈;多圈绝对编码器的可用计数范围需要覆盖全部工作位置,并为参考点设置和异常运动留出合理余量。
| 设备场景 | 优先考虑的反馈方式 | 选型理由 |
|---|---|---|
| 允许每次开机回零的小型输送机构 | 增量式 | 有可靠原点开关,回零成本可接受 |
| 始终限制在一圈内的旋转机构 | 单圈绝对式 | 一圈内位置唯一,需配合机械零点标定 |
| 长行程精密滑台 | 多圈绝对式 | 可保留跨多圈位置,减少正常启动回零 |
| 不允许随意运动回零的垂直负载轴 | 满足安全条件的多圈绝对式 | 有助于恢复位置,但仍需要制动和安全控制 |
实际采购时还要核对驱动器支持的反馈协议,例如 EnDat、BiSS-C 或厂商专有接口。即使编码器分辨率和安装尺寸相同,通信协议、供电、电缆、参数设置也可能不兼容。
同时检查电机轴位置是否真正代表负载位置。若传动系统存在离合器、打滑、严重背隙或断电期间负载可能独立移动,电机端的多圈绝对值未必能准确反映负载实际位置,可能需要负载端编码器或其他独立测量手段。
验证反馈和恢复功能
使用厂家驱动器调试工具,在驱动器允许的安全调试模式下进行测试。不同厂商的参数名称不同,优先查找编码器类型、反馈实际位置、绝对位置状态、多圈状态和电池报警等监视项。
- 在设备安全、低速且行程受控的条件下,记录当前机械坐标和编码器反馈位置。
- 点动电机正向旋转一圈,检查增量计数变化或绝对位置变化是否符合编码器规格,并验证旋转方向与坐标正方向一致。
- 对多圈绝对式系统继续跨过一圈边界,确认圈数按预期变化,而非仅观察圈内角度循环。
- 正常停机并断电,按照厂商规定保持或恢复备用供电条件,再重新上电读取位置有效状态和机械坐标。
- 仅当反馈状态有效、机械位置一致、安全条件满足时,才解除定位禁止;若出现电池、圈数溢出或位置数据异常,应按照厂商规程重新校准或回零。
验收时可以采用两项可量化条件:低速旋转一整圈后,反馈位移应与配置的每转计数或绝对位置循环规律一致;重新上电后,恢复坐标与独立测量位置的差值应小于设备预先规定的允许误差,例如某实验滑台设定为 ±0.05 mm。该阈值是示例验收要求,实际应依据机械精度与安全分析制定。
还应检查异常情况:断开反馈电缆或模拟位置无效报警时,系统必须禁止依赖错误位置继续自动定位。对于电池供电的多圈编码器,应按厂商要求检查电池低压报警与更换程序,不能直接拔除电池来验证掉电保持能力。
因此,判断编码器能否免回零,应同时确认当前位置能否唯一确定、断电期间位置记录是否可信、编码器位置与机械零点的关系是否仍然有效。这三个条件缺少任何一个,都不能直接认定设备已经恢复可靠的机械坐标。