
PLC 与工业控制 / 系统课时
部署驱动器调参与状态监视工具
部署驱动器调参与状态监视工具
伺服驱动器的初次调试,应先建立可靠的通信连接并保存原始参数,而不是直接修改增益或执行试运行。本课以常见厂商调试软件为例,完成软件准备、驱动器识别、参数备份和状态监视,并明确离线仿真与真实设备调试的边界。
学习目标
- 能根据驱动器型号选择调试软件、通信接口和正确的连接方式。
- 能完成设备识别、参数读取、原始配置备份及基础状态监视。
- 能区分在线调试与离线仿真的验证范围,避免误操作导致电机意外运动。
选择软件并检查调试条件
不同品牌的伺服驱动器通常使用各自的调试软件,通信协议、参数编号和工程文件格式不能直接互换。
| 厂商与产品系列示例 | 常见调试软件 | 主要用途 |
|---|---|---|
| Siemens SINAMICS S210 | TIA Portal 中的 Startdrive | 设备组态、参数设置、诊断与调试 |
| Mitsubishi Electric MELSERVO-J5 | MR Configurator2 | 参数设置、监视、报警诊断与测试运行 |
| Yaskawa Σ-7 | SigmaWin+ | 参数编辑、状态监视与伺服调整 |
| Beckhoff AX5000 | TwinCAT 3 Drive Manager | 轴参数设置、诊断与驱动调试 |
以上为典型组合,不代表所有固件版本和型号都兼容。下载前应依据驱动器完整订货型号、固件版本及厂商兼容性说明确认软件版本、授权要求和通信接口。部分软件功能还需要相应 PLC 工程环境或授权。
首次连接前准备以下信息:
- 记录驱动器铭牌上的完整型号、硬件版本、序列号及可读取的固件版本。
- 查阅对应硬件手册,确认调试端口是 USB、以太网还是专用通信接口,使用厂商规定的线缆。
- 检查计算机操作系统、软件支持版本、USB 驱动或网卡设置。
- 确认电机与驱动器型号匹配,动力线、编码器线和保护接地已经由合格人员检查。
- 确认急停、STO(安全转矩关闭)及机械限位等安全措施按设备安全设计完成验证。
安装软件并建立通信连接
以厂商提供的正式安装包为准,在支持的 Windows 环境中安装软件及必要的通信驱动。不要使用来源不明的安装包,也不要为了连接成功而临时关闭设备安全功能。
推荐按照以下顺序完成连接:
- 安装软件,必要时安装配套 USB 通信驱动,并按安装程序要求重新启动计算机。
- 使用正确的通信线缆连接计算机与驱动器的指定调试接口,不要将外观相同的 RJ45 接口直接视为普通以太网口。
- 在符合设备操作手册及现场安全规程的条件下,给驱动器提供控制电源,使其进入可通信状态;是否需要主回路供电以具体型号为准。
- 启动调试软件,新建工程或选择在线连接,指定正确的驱动器系列及通信接口。
- 对 USB 连接检查设备识别情况;对以太网连接确认计算机与设备的 IP 地址、子网掩码及通信协议设置。
- 执行设备搜索或在线连接,核对读取到的型号、固件版本和设备标识。
例如,某驱动器调试网口使用静态地址 192.168.10.20、子网掩码 255.255.255.0,调试计算机可以配置为 192.168.10.100,并保持同一子网。地址仅为隔离调试网络的示例,实际应优先遵循现场网络规划和设备手册。
在 Windows PowerShell 中可以先检查目标 IP 的基本连通性:
# 检查目标地址是否可以响应 ICMP Echo
Test-Connection -ComputerName 192.168.10.20 -Count 2
预期结果:如果设备允许 ICMP 且网络正常,命令返回两次成功响应,通常能看到源地址、目标地址及往返时间。实际时间因网络环境而变化;若设备禁用 ICMP,即使通信服务正常,此命令也可能超时。
Source        Destination      IPV4Address      Latency
------        -----------      -----------      -------
<HOST>        192.168.10.20    192.168.10.20    <TIME>
<HOST>        192.168.10.20    192.168.10.20    <TIME>
此处 <HOST> 和 <TIME> 表示随计算机及网络状态变化的显示值;具体列名与输出格式可能因 PowerShell 版本而不同。
识别设备并备份原始参数
建立连接后,先执行只读操作。尤其要区分软件中的离线工程参数与驱动器当前实际存储的参数:打开工程文件并不代表已经读取真实设备。
推荐执行以下步骤:
- 在软件的设备信息或诊断页面核对在线设备的型号、固件版本和识别码。
- 执行类似 Read from Drive、Upload 或从驱动器读取参数的操作,以实际菜单名称为准。
- 检查电机型号、编码器类型、控制模式、电子齿轮、限位、通信参数及当前报警记录。
- 将读取到的在线参数保存为独立工程文件或参数文件,命名为
Axis01_BeforeTuning_20261013。 - 如果软件支持参数比较功能,对比在线值与备份文件,确认备份内容一致。
- 记录备份时间、设备序列号、软件版本和固件版本,保留未经修改的原始副本。
建议建立一份最小调试记录:
| 检查项目 | 示例记录 |
|---|---|
| 轴编号 | Axis01 |
| 驱动器型号 | 按铭牌完整填写 |
| 固件版本 | 按在线读取结果填写 |
| 电机型号 | 按电机铭牌及驱动器识别结果填写 |
| 当前控制模式 | 位置、速度或转矩模式,按实际读取值填写 |
| 参数备份 | Axis01_BeforeTuning_20261013 |
| 在线报警 | 记录真实代码和说明 |
| 伺服使能状态 | OFF,现场确认 |
参数文件可能不包含所有设备数据,例如安全参数、编码器绝对位置、多圈信息或固件内容。具体备份范围必须查阅软件帮助文档,不可把普通参数导出等同于整机完整备份。
配置基础状态监视
初次调试的监视目标是确认通信持续有效、设备状态可信,以及现场不存在异常运动或报警。先使用低风险的只读监视功能,不执行点动、自动整定或报警复位。
可在软件的 Monitor、Diagnostics 或状态监视界面中选择以下项目,名称以实际厂商软件为准:
| 监视项目 | 首次连接时的检查重点 |
|---|---|
| Servo ON / Enable | 是否处于预期的禁止使能状态 |
| Alarm / Warning | 是否存在报警、警告及对应代码 |
| Motor Speed | 静止轴反馈速度是否接近 0 r/min |
| Actual Position | 编码器位置是否可读,静止时是否稳定 |
| DC Bus Voltage | 与设备供电状态和手册规定范围是否一致 |
| Motor Current / Torque | 是否存在异常反馈,注意量纲及百分比基准 |
| STO / Safety Status | 安全功能状态是否与现场硬件状态一致 |
| Communication Status | 在线连接是否持续正常 |
不同驱动器对电流、转矩和位置的显示单位可能不同。例如,转矩显示为额定转矩百分比时,10% 表示约 0.1 倍额定转矩,而不是 10 N·m。部分监视项只在主回路上电、伺服使能或设备支持相应功能时有效。
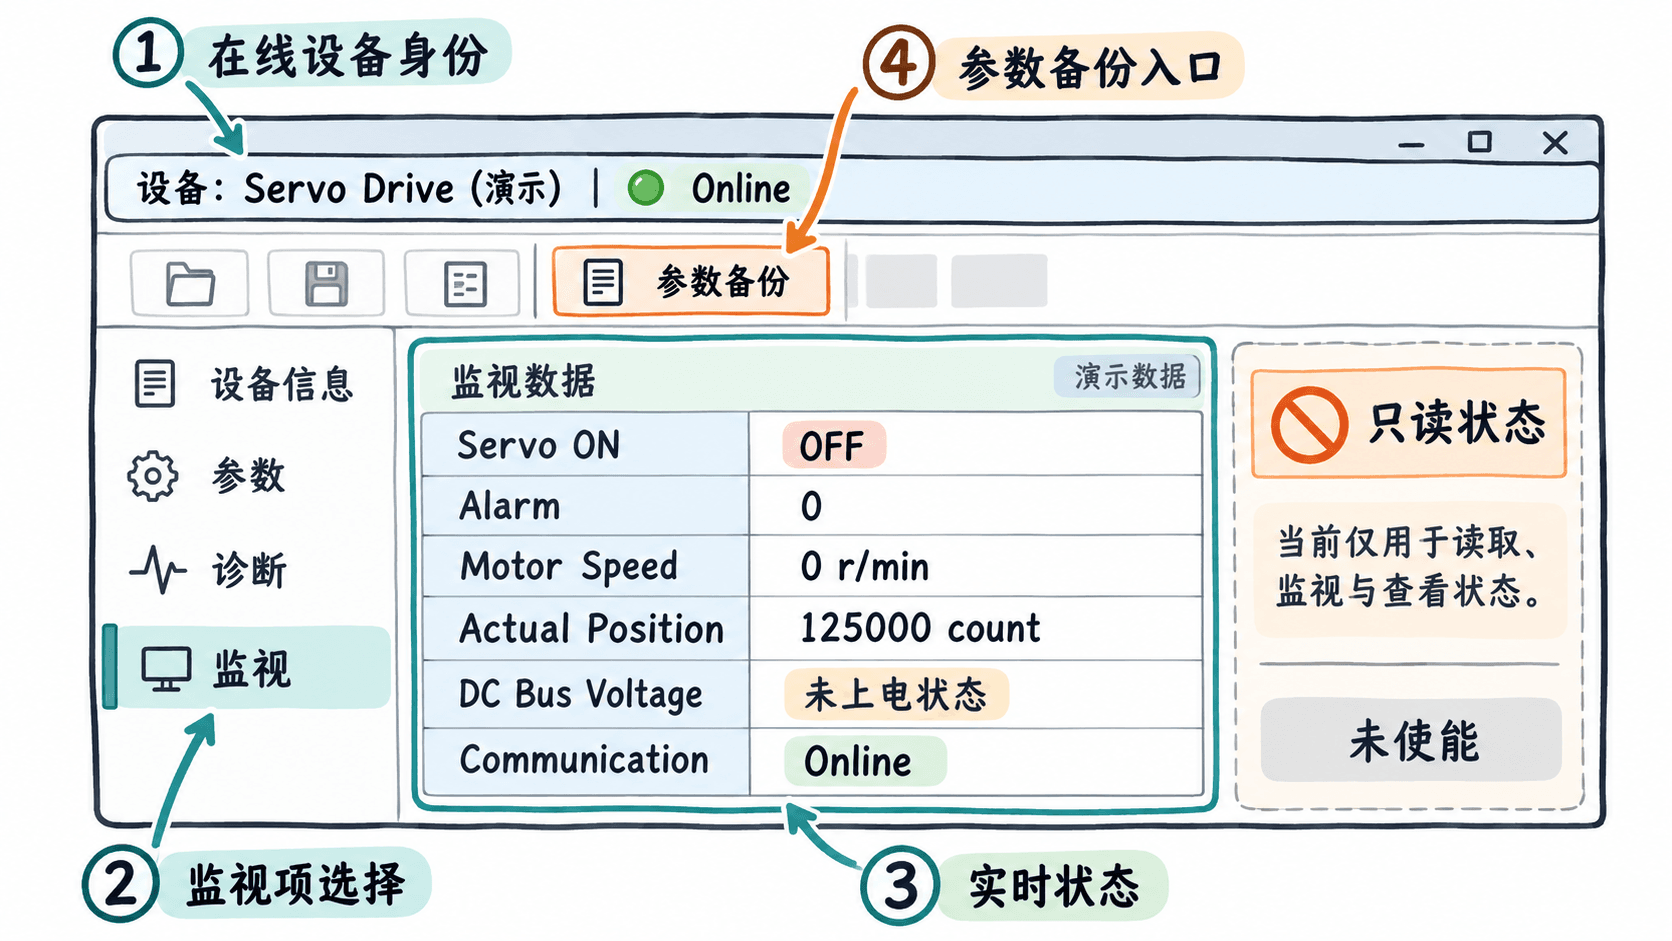
若软件支持趋势曲线,可在确认轴已安全停止的前提下添加速度反馈、实际位置和转矩反馈。初始显示窗口可选 5~10 秒,采样周期采用软件默认设置;不要把监视刷新周期误认为驱动器内部电流环或速度环的控制周期。
完成监视配置后,可保存工作区布局,但不要将仅保存监视布局误认为已经完成驱动器参数备份。
区分离线仿真与在线验证
离线工程适合检查参数填写、部分控制逻辑和配置关系,但不能证明真实驱动器的电气连接、编码器反馈、制动机构和机械负载都正确。
| 验证内容 | 离线工程或仿真 | 真实设备在线监视 |
|---|---|---|
| 参数类型与允许范围 | 软件支持时可以检查 | 可以读取真实设置 |
| 通信接口与设备身份 | 不能证明实际连接 | 可以验证 |
| 报警状态 | 通常不能代表现场状态 | 可以读取真实报警 |
| 电机实际速度与位置 | 仅能使用模型或模拟数据 | 可以读取反馈值 |
| 机械负载与摩擦 | 依赖模型准确性 | 需在安全条件下实际验证 |
| STO 等安全功能 | 不能替代现场安全验证 | 状态可监视,功能仍需按规程测试 |
例如,离线模型中速度指令为 300 r/min 时,仿真结果可能正常,但真实机械轴仍可能因接线错误、抱闸未释放或负载过大而无法运行。首次部署调试工具的验收不应包含未经风险评估的真实运动试验。
排查连接和参数读取失败
遇到故障时,按通信物理层、网络或驱动程序、软件兼容性、设备状态的顺序定位,避免直接恢复出厂参数。
| 现象 | 优先检查 | 修复方向 |
|---|---|---|
| USB 设备未识别 | 线缆、USB 驱动、调试接口 | 使用厂商规定线缆并安装匹配驱动 |
| 以太网搜索不到设备 | IP、子网、网卡、协议 | 核对地址和接口类型,检查交换机及防火墙策略 |
| 连接成功但型号不匹配 | 工程设备选型、软件版本 | 根据真实型号建立对应工程 |
| 在线监视可用但读参失败 | 权限、驱动器状态、版本兼容性 | 检查只读权限及厂商兼容性说明 |
| 状态值不刷新 | 在线连接状态、监视启动状态 | 重新确认通信及监视采集功能 |
| 显示参数与现场预期不同 | 在线参数与离线工程混淆 | 重新从驱动器读取并逐项比较 |
最终验收应满足五个条件:在线设备型号正确、连续读取参数成功、原始参数文件已保存、报警及伺服使能状态可监视、断开再连接后仍能重新读取设备信息。
当设备识别、备份与只读监视均通过检查后,才具备进入后续参数整定准备工作的基本条件;允许实际运动之前,还需要单独完成机械安全、限位、旋转方向和使能链路的现场验收。