
PLC 与工业控制 / 系统课时
定位漂移时区分机械间隙与参数错误
定位漂移时区分机械间隙与参数错误
伺服轴反复定位时,如果同一个目标位置出现不同的实际停靠点,不能立即通过提高位置增益或修改电子齿轮比解决。本篇用正反向重复定位、原点复测和位移换算核对三组测试,找出偏差来自机械传动、坐标参数还是回零过程,并建立可以复现和验收的故障证据。
学习目标
- 通过单向与双向定位数据识别反向间隙、机械松动和重复性误差。
- 使用原点复测和指令位移核对,区分回零参数与坐标换算错误。
- 建立故障记录、修复验证和定位精度验收方法。
从误差表现判断排查方向
先区分三个概念:定位准确度是实际位置与目标位置的接近程度;重复定位精度描述多次到达同一位置的离散程度;反向间隙是传动机构换向时可能出现的空行程。
以一台滚珠丝杠滑台为例:丝杠导程 10 mm,伺服电机直连丝杠,控制器指定目标位置 100.000 mm,使用独立光栅尺或百分表测量实际位置。以下数据为教学示例,并非设备标称精度。
| 测试现象 | 典型测量结果 | 优先怀疑对象 |
|---|---|---|
| 同方向多次到位稳定,反方向到位偏移 | 正向 100.002 mm,反向 99.962 mm | 联轴器、丝杠螺母或传动反向间隙 |
| 每次运行距离都按比例偏大 | 指令 100 mm,实测约 101 mm | 电子齿轮比、机械导程或传动比 |
| 重新回零后整段坐标整体偏移 | 回零前 100.002 mm,回零后 100.152 mm | 原点开关、回零方向、零点偏置或编码器基准 |
| 同方向连续运行也随机散布 | 99.95~100.07 mm | 机械松动、负载扰动或反馈异常 |
注意:这些特征只是排查线索,不能仅凭一行数据确定根因。伺服电机编码器通常测量电机轴位置,电机轴到位不等于工作台实际到位。
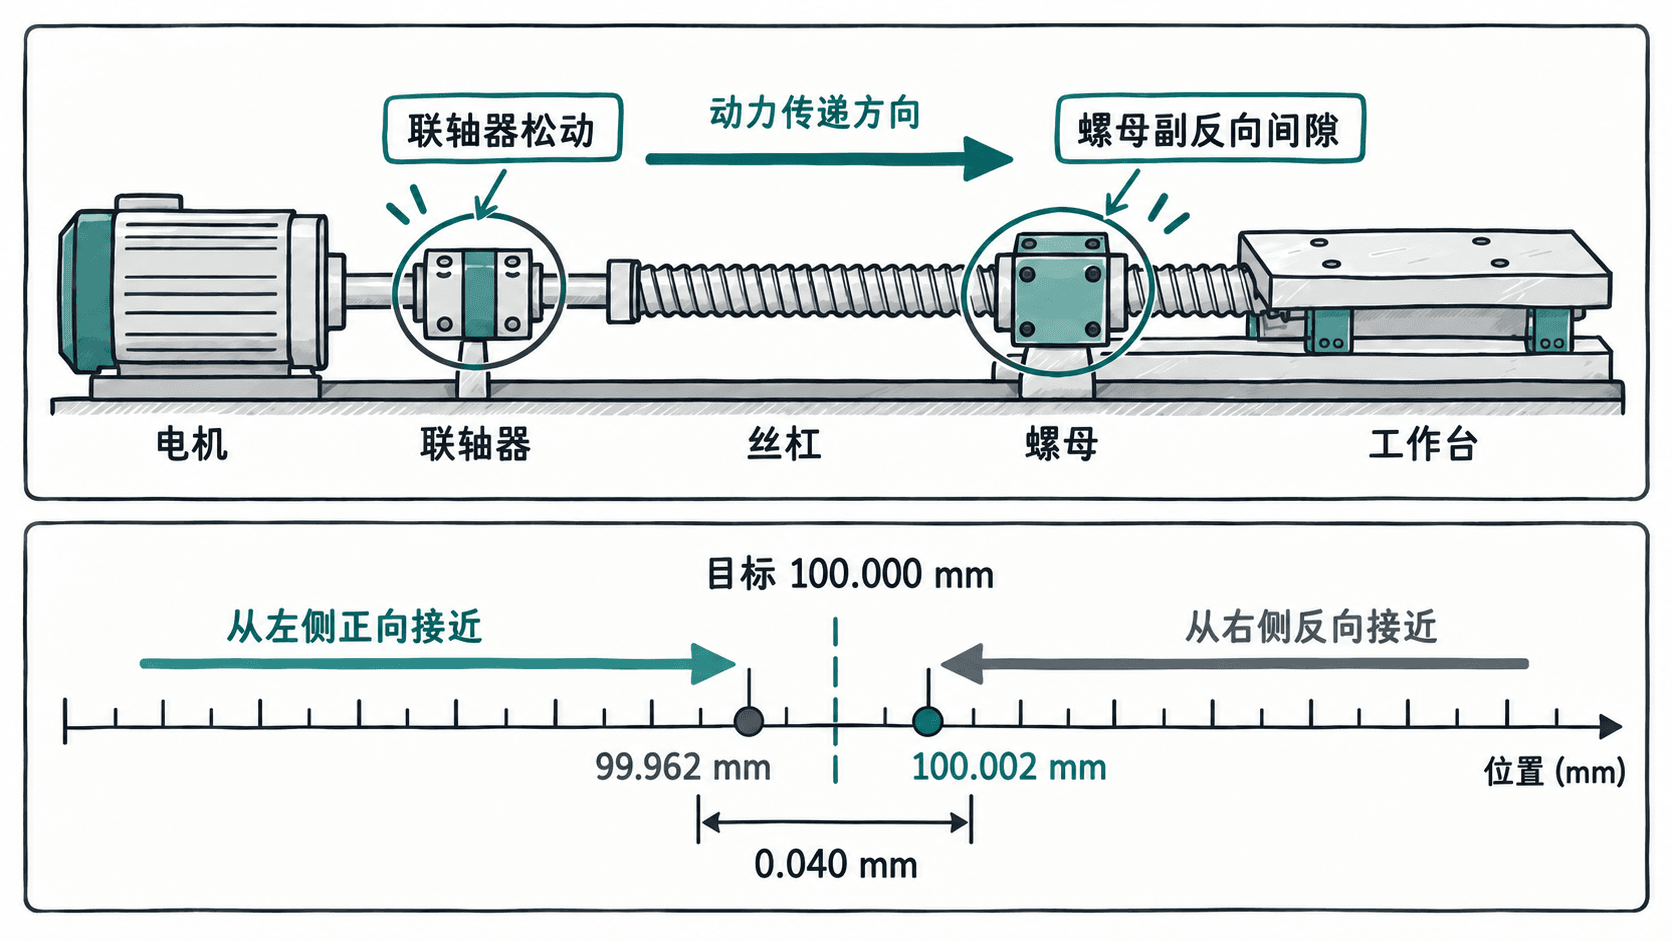
执行正反向重复定位测试
测试前确认机械行程、限位、急停和防护有效,由具备资质的人员在安全速度下执行。将滑台移至行程中部,卸除不必要的外力,等待机械温度趋于稳定。夹紧百分表支架,使测头平行于运动方向,确保量程覆盖测量偏差;优先使用经校准的外部位移测量装置。
采用以下步骤,每次都记录外部测量结果,而不是只读取驱动器的当前位置寄存器。
- 将目标定为 100.000 mm,设置低速运行,例如 10 mm/s,并采用相同加减速参数。
- 从 90 mm 位置接近目标,记录 5 次正向停靠值;每次测量后先退回 90 mm,保持最终逼近方向一致。
- 从 110 mm 位置接近同一目标,记录 5 次反向停靠值;每次测量后先返回 110 mm。
- 每次停靠后等待 1 s,确认伺服已经进入位置稳定状态,再读取测量值。
- 在相同负载和温度条件下,计算两个方向各自的均值及极差。
例如得到以下记录:
| 次数 | 正向接近 mm | 反向接近 mm |
|---|---|---|
| 1 | 100.002 | 99.961 |
| 2 | 100.003 | 99.963 |
| 3 | 100.001 | 99.962 |
| 4 | 100.002 | 99.960 |
| 5 | 100.002 | 99.964 |
| 均值 | 100.002 | 99.962 |
两方向平均停靠位置之差为 0.040 mm,而正向极差只有 0.002 mm,反向极差为 0.004 mm。这表明偏差与逼近方向明显相关,应优先检查传动空行程,而不是直接改变坐标比例。
用电机反馈与负载位移隔离机械问题
如果驱动器报告电机轴已经到达指令位置,但独立测量发现工作台在换向后落后,故障通常位于反馈测量点之外的机械传动链,也可能涉及负载弹性和测量安装问题。
可按以下顺序检查:
- 低速正反向移动,比较驱动器位置偏差监视值与外部工作台位移。确认监视值采用的是指令单位、编码器计数还是电机转角,避免直接混用。
- 停机并执行断电锁定及残余能量释放,确认垂直轴有可靠机械支撑后,检查联轴器紧固件、键连接、轴承座、丝杠固定端及螺母座。
- 按设备维修手册检测轴向窜动、连接件相对滑移及预紧状况,不随意拆卸预紧滚珠丝杠螺母。
- 排除松动后重复相同方向的定位试验,比较两方向均值差是否下降。
假设联轴器紧固后,正向均值仍为 100.002 mm,而反向均值变为 99.999 mm,则方向差由 0.040 mm 降至 0.003 mm。这是一条比单纯观察驱动器报警记录更有力的机械修复证据。
不要把反向间隙补偿作为机械松动的永久修复手段。控制器的间隙补偿一般依赖方向切换,且补偿单位、触发条件和生效方式随具体控制器而异;严重松动、磨损及变化不稳定的空行程应先机械修复。
核对电子齿轮比与坐标换算
当正反向到位值接近,但移动距离始终按固定比例偏大或偏小时,需要检查指令单位与真实机械行程的换算。
以导程 10 mm、减速比 1:1 的丝杠为例,假设控制器定义每转对应 10000 个内部指令单位,则正确的换算关系为:
因此指令移动 100 mm 应对应电机旋转 10 圈。如果实际丝杠导程为 10 mm,却错误地按照 9.9 mm 设置单位换算,控制器为完成 100 mm 指令会计算出约 10.101 圈,实际移动约 101.010 mm。
采用 20 mm、50 mm、100 mm 三个增量测试点,使用外部位移仪器记录移动量。如果测得约为 20.202 mm、50.505 mm、101.010 mm,说明误差随指令距离成比例增长,符合换算比例错误的特征。
复核时重点查看控制器的脉冲当量、每转指令单位数以及驱动器电子齿轮分子和分母,并确认是否同时在控制器和驱动器做了重复倍率换算。参数名和参数编号必须以具体品牌型号手册为准,不可照搬其他设备的编号。
通过原点复测识别回零参数错误
如果坐标比例正确,但每次回零后整段加工位置出现相似的固定偏移,应检查回零重复性,而不是继续调整位置环增益。
首先选定不会影响生产的机械参考测量点,使用外部测量装置固定基准。在安全确认后完成以下试验:
- 执行一次规定的回零程序,移动到指令位置 100.000 mm,记录外部测量值。
- 退回安全位置,按相同方式再次回零并定位,累计测试 5 次。
- 对比每次回零后的目标位置偏差,查看是否存在偶发跳变或固定方向偏移。
- 检查原点开关触发和释放位置、回零搜索方向、精定位速度、编码器零位信号及原点偏置设置。
假设五次回零后定位结果为 100.003、100.006、100.151、100.004、100.152 mm,偏差分成相隔约 0.15 mm 的两组,说明原点建立过程存在不一致,应检查原点传感器重复性、搜索逻辑及最终基准事件的捕获方式。
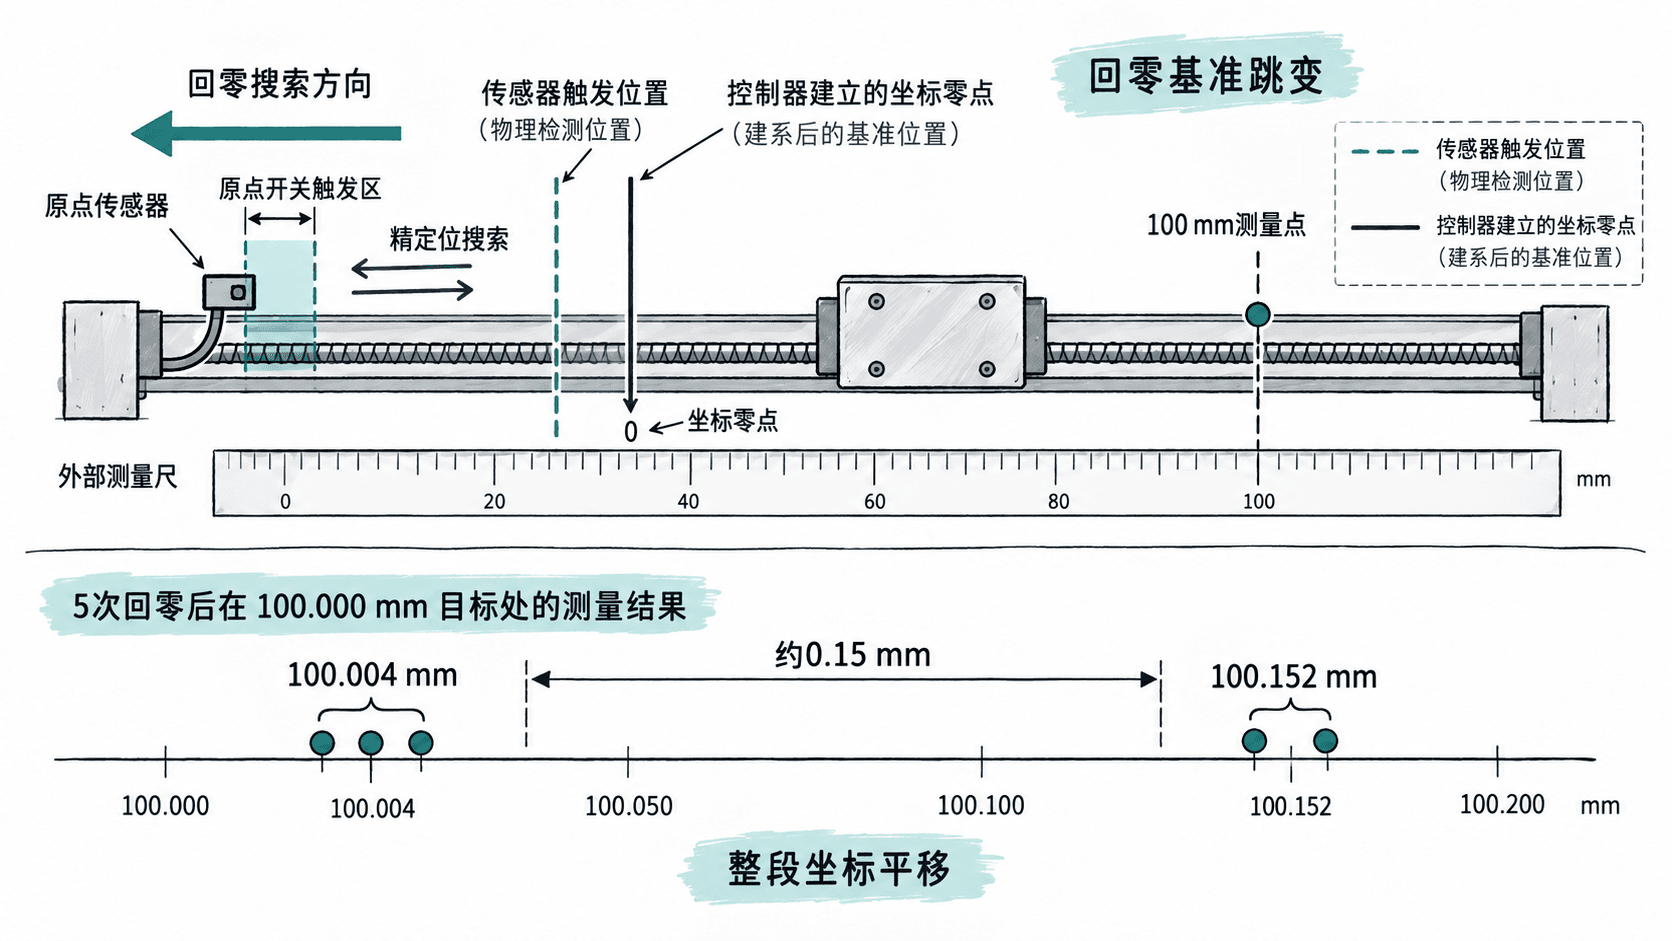
增量式编码器方案通常需要在规定条件下重新建立参考位置;绝对式编码器方案也可能因多圈数据丢失、机械位置变化或坐标偏置错误而需要重新确认基准。不能仅凭编码器类型认定回零必然可靠。
修复后进行定位验收与证据归档
为了避免只修好某一个测试点,建议沿完整工作行程选择至少 3 个代表性位置,并在每个位置测试正反向重复定位。下表是一份供教学和项目初验使用的示例要求,实际合格限值必须以图纸、公差链、设备技术协议或适用标准为准。
| 验收项目 | 示例判定限值 | 验证方式 |
|---|---|---|
| 单方向重复定位极差 | 不大于 0.010 mm | 同方向到位 5 次 |
| 正反向平均位置差 | 不大于 0.015 mm | 双方向各到位 5 次 |
| 回零后定位极差 | 不大于 0.020 mm | 独立回零 5 次 |
| 100 mm 指令位移误差 | 不大于 0.020 mm | 外部测量实际位移 |
验收时保存设备型号、固件版本、参数备份、环境温度、负载状态、目标坐标、逼近方向、测量仪器及校准状态、原始读数和修复前后对比。测量装置的分辨率、准确度及安装误差必须足以支持设定的验收公差。
最终按证据分类处理:方向相关且重复稳定的偏差先查机械空行程;与移动距离成比例的偏差先查坐标换算;重新回零后整体平移的偏差先查参考点建立;随机散布则继续检查松动、干扰、负载和反馈。只有在定位基准与机械状态确认正常后,才考虑进一步分析伺服动态整定问题。