
PLC 与工业控制 / 系统课时
将编码器计数换算为工程单位
将编码器计数换算为工程单位
PLC 读取伺服编码器位置时,得到的通常是计数值,而设备定位需要毫米、角度等工程单位。本课通过编码器分辨率、减速比和丝杠导程建立换算关系,并用实际算例完成位置、速度、零点与精度验证,避免计数单位混淆造成定位错误。
学习目标
- 区分编码器原始计数、驱动器反馈计数和 PLC 工程单位。
- 根据传动比、丝杠导程计算毫米或角度与反馈计数的换算系数。
- 在 PLC 中实现换算,并通过实际位移检查方向、比例和零点。
确认编码器计数的实际含义
换算前首先确认 PLC 收到的数值是什么。编码器物理分辨率、驱动器内部位置单位和通信对象中的反馈单位不一定相同,不能直接把电机铭牌上的编码器位数当作 PLC 的每转计数。
例如,某电机采用 23 位单圈绝对值编码器,其标称单圈分辨率为:
但驱动器可能将编码器位置转换成内部位置单位,再通过现场总线提供给 PLC。若通信对象定义为每电机转 100000 个反馈单位,就必须采用 100000,而不是 8388608 进行工程换算。
调试时应核对以下信息:
| 核对项目 | 示例值 | 核对位置 |
|---|---|---|
| 编码器单圈分辨率 | 8388608 count/rev | 电机与编码器规格书 |
| PLC 实际反馈分辨率 | 100000 count/rev | 驱动器通信对象说明 |
| 电机与丝杠转速比 | 2:1 | 减速机构参数 |
| 滚珠丝杠导程 | 10 mm/rev | 丝杠规格书 |
| 反馈计数类型 | 有符号累计位置 | 驱动器对象字典 |
表中数值是教学算例,不代表所有驱动器的默认设置。对于 CiA 402 系统,可以检查实际位置对象 0x6064 的单位定义及相关缩放配置,但不能假定所有设备都直接输出编码器原始计数。
建立计数与毫米的换算公式
假设机械传动没有打滑,丝杠每转一圈,滑台移动一个导程长度。将电机转动圈数乘以减速关系,就能得到直线位移。
定义以下参数:
- :PLC 每电机转收到的反馈计数,单位 count/rev。
- :减速比,定义为电机转数除以丝杠转数。
- :丝杠导程,单位 mm/rev。
- :相对零点的累计反馈计数,单位 count。
- :相对零点的滑台位移,单位 mm。
每毫米对应的计数为:
计数换算为毫米:
毫米换算为目标计数:
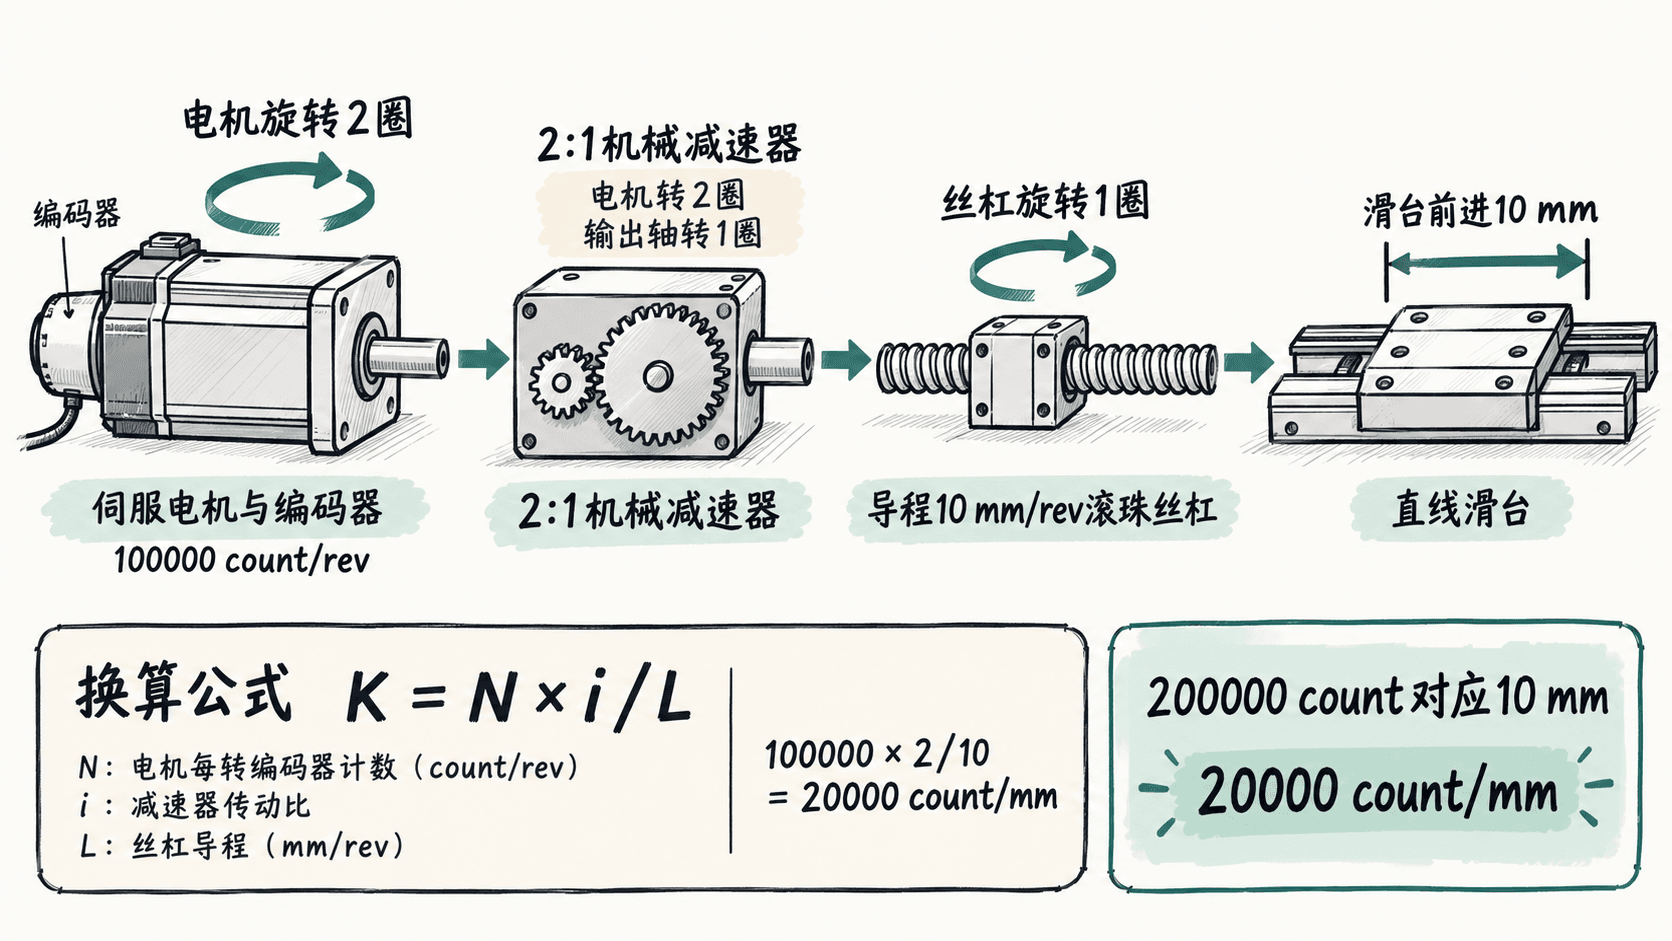
以表中的参数计算:
如果反馈计数相对零点增加 500000,则滑台移动:
若要求滑台从零点移动至 80 mm,对应目标计数为 1600000。上述计算采用正方向计数增加对应滑台正向移动的约定,反向安装时需要单独处理方向符号。
对于直连丝杠,取 ;对于皮带传动,也应按实际电机转数与从动轴转数之比计算,不能仅凭大小轮直径的视觉判断。
将旋转轴反馈换算为角度
旋转定位轴通常使用度作为工程单位。对于电机与输出轴之间存在减速器的结构,输出轴旋转角度为:
每输出轴转一圈对应的反馈计数为 ,每度对应的计数为:
例如电机反馈分辨率为 100000 count/rev,减速比为 10:1,则输出轴旋转 90° 需要:
旋转轴还要明确采用累计角度还是单圈角度:
- 累计角度:450° 表示从参考零点旋转了一圈再转 90°。
- 单圈角度:450° 归一化后显示为 90°,适合单圈显示,但不能直接替代多圈累计位置。
对于往复运动的旋转工作台,应保留累计反馈位置用于运动控制,单圈显示角度作为独立派生量,避免 359° 到 0° 的显示跳变被误判为反向运动。
在 PLC 中实现工程单位换算
以支持 IEC 61131-3 Structured Text 的 PLC 为例,以下程序采用已确认的反馈分辨率,将驱动器提供的有符号累计位置换算为毫米,同时实现毫米目标位置向反馈计数的反向换算。
片段示例:假设变量声明放在 PLC 程序组织单元的声明区,执行语句放在循环执行区;ActualCount 来自已经映射的驱动器实际位置对象,单位为 count,HomeOffsetCount 保存已建立的机械参考零点。变量类型和映射方式应按 PLC 厂商工程配置调整。
VAR
    ActualCount : DINT := 500000;
    HomeOffsetCount : DINT := 0;
    TargetMm : LREAL := 80.0;
    CountsPerMotorRev : LREAL := 100000.0;
    GearRatio : LREAL := 2.0;
    LeadMm : LREAL := 10.0;
    CountsPerMm : LREAL;
    ActualMm : LREAL;
    TargetCount : DINT;
END_VAR
循环执行区:
(* 换算比例统一使用浮点数,避免整数除法截断 *)
CountsPerMm := CountsPerMotorRev * GearRatio / LeadMm;

(* 使用累计反馈与机械参考零点计算实际位移 *)
ActualMm := DINT_TO_LREAL(ActualCount - HomeOffsetCount)
            / CountsPerMm;

(* 示例目标位置位于DINT可表示范围内 *)
TargetCount := LREAL_TO_DINT(TargetMm * CountsPerMm)
               + HomeOffsetCount;
预期结果:
| 变量 | 计算结果 |
|---|---|
CountsPerMm |
20000.0 |
ActualMm |
25.0 mm |
TargetCount |
1600000 count |
这些结果是示例变量经过计算后应得到的值,不是 PLC 自动输出的控制台日志。可以在 PLC 在线监视表中检查三个变量。
实际工程应在换算前验证 LeadMm、CountsPerMotorRev 和 GearRatio 均大于零,并在浮点值转换为 DINT 前检查目标计数是否处于设备与数据类型允许范围。不同 IEC 61131-3 平台的浮点转整数细节需要参照厂商文档,精度敏感的设备还应明确取整策略。
校验换算方向、零点和实际精度
完成 PLC 计算后,不应直接执行全行程高速定位。应先在设备允许的安全区域内,用低速、小位移和独立测量工具校验。
- 停止自动运行,确认限位、急停和防护有效,在安全状态下建立机械参考零点,记录当前反馈计数为
HomeOffsetCount。 - 以低速执行正向 10 mm 位移,检查反馈计数变化量是否接近 +200000。若约为 -200000,说明当前计数方向与工程正方向相反。
- 使用百分表或其他合适的测量工具检查实际位移。若测得 10.00 mm 且工程显示 10.00 mm,比例初步正确。
- 再执行反向 10 mm,检查工程位置是否回到零点附近,并观察实际回程误差。
- 分别测试 25 mm 和 80 mm 位置,记录目标值、实际反馈位置和独立测量位移,确认换算误差不会随行程按比例扩大。
可按下面的验收记录表进行初步检查:
| 项目 | 目标 | 示例结果 |
|---|---|---|
| 正向移动 | +10.00 mm | +10.00 mm |
| 反向返回 | 0.00 mm | +0.01 mm |
| 中间定位 | 25.00 mm | 25.01 mm |
| 较长行程 | 80.00 mm | 80.02 mm |
表中测量结果为示例,不是通用设备验收标准。实际容差应根据机械精度、测量工具和设备工艺要求制定。
还需要区分计数分辨率和实际定位精度。对于本例,每个反馈计数对应的理论位移为:
这只是工程反馈的理论计数量化间隔,不代表设备能够实现 0.00005 mm 的定位精度。丝杠螺距误差、反向间隙、机械弹性、热膨胀和伺服跟随误差都可能使实际精度明显降低。
若工程显示位移恰好是实测位移的两倍,应优先检查减速比是否漏算;若只有方向相反,检查坐标方向约定及驱动器方向设置;若正向准确而反向存在固定偏差,则应检查机械间隙和回差,不应随意修改编码器分辨率掩盖机械问题。
最后要确认设备断电重启后的参考零点是否仍有效。增量编码器系统通常需要重新建立参考,多圈绝对值系统也需要检查其多圈保持能力、机械基准关系和位置有效状态。只有比例、方向、零点与实测位移均通过验证,才能将工程单位位置正式用于 PLC 定位控制。