
PLC 与工业控制 / 系统课时
梳理伺服系统的核心部件分工
梳理伺服系统的核心部件分工
一套伺服定位系统通常由运动控制器、伺服驱动器、交流伺服电机、编码器和机械负载组成。本课以滚珠丝杠定位平台为例,拆解各部件的职责、信号与能量传递关系,并学会沿着控制链路定位常见问题。
学习目标
- 说清五类核心部件的功能,以及控制器与驱动器的职责边界。
- 识别位置指令、反馈信号、动力电缆和机械传动之间的连接关系。
- 根据定位平台的运动现象,初步判断需要检查哪个部件。
从定位平台认识五类部件
假设一台直线定位平台需要将滑台从0 mm移动到100 mm,要求到位误差不超过±0.05 mm。平台采用交流伺服电机、联轴器和导程10 mm的滚珠丝杠驱动。
这套设备中的五类部件承担不同任务。
| 部件 | 主要职责 | 典型输入与输出 |
|---|---|---|
| 运动控制器 | 规划运动轨迹,协调启停、速度和位置目标 | 输入目标位置;输出位置或速度指令 |
| 伺服驱动器 | 根据指令与反馈调节电机电流、转矩和运动状态 | 接收运动指令及编码器反馈;输出电机三相电流 |
| 交流伺服电机 | 将电能转换为旋转机械能 | 输入三相电流;输出转矩和转速 |
| 编码器 | 测量电机轴位置,并提供速度计算依据 | 测量转轴运动;输出位置反馈数据 |
| 机械负载 | 接收电机输出的机械能,完成实际运动 | 输入轴端转矩;产生滑台位移及反作用负载 |
以10 mm导程为例,忽略传动误差且电机与丝杠直接连接时,电机每转一圈,滑台移动10 mm。移动100 mm需要电机旋转10圈,即3600°。
这里必须区分电机轴位置和滑台实际位置。电机编码器只能直接测量电机轴运动;丝杠间隙、弹性变形和传动误差可能使滑台实际位置偏离理论值。要求更高的设备可另外配置直线光栅尺进行负载侧反馈。
看懂控制、动力和反馈连接
伺服系统同时存在三条不同性质的链路:指令链路负责告诉设备怎么运动,动力链路负责提供机械输出所需能量,反馈链路负责报告电机实际运动状态。
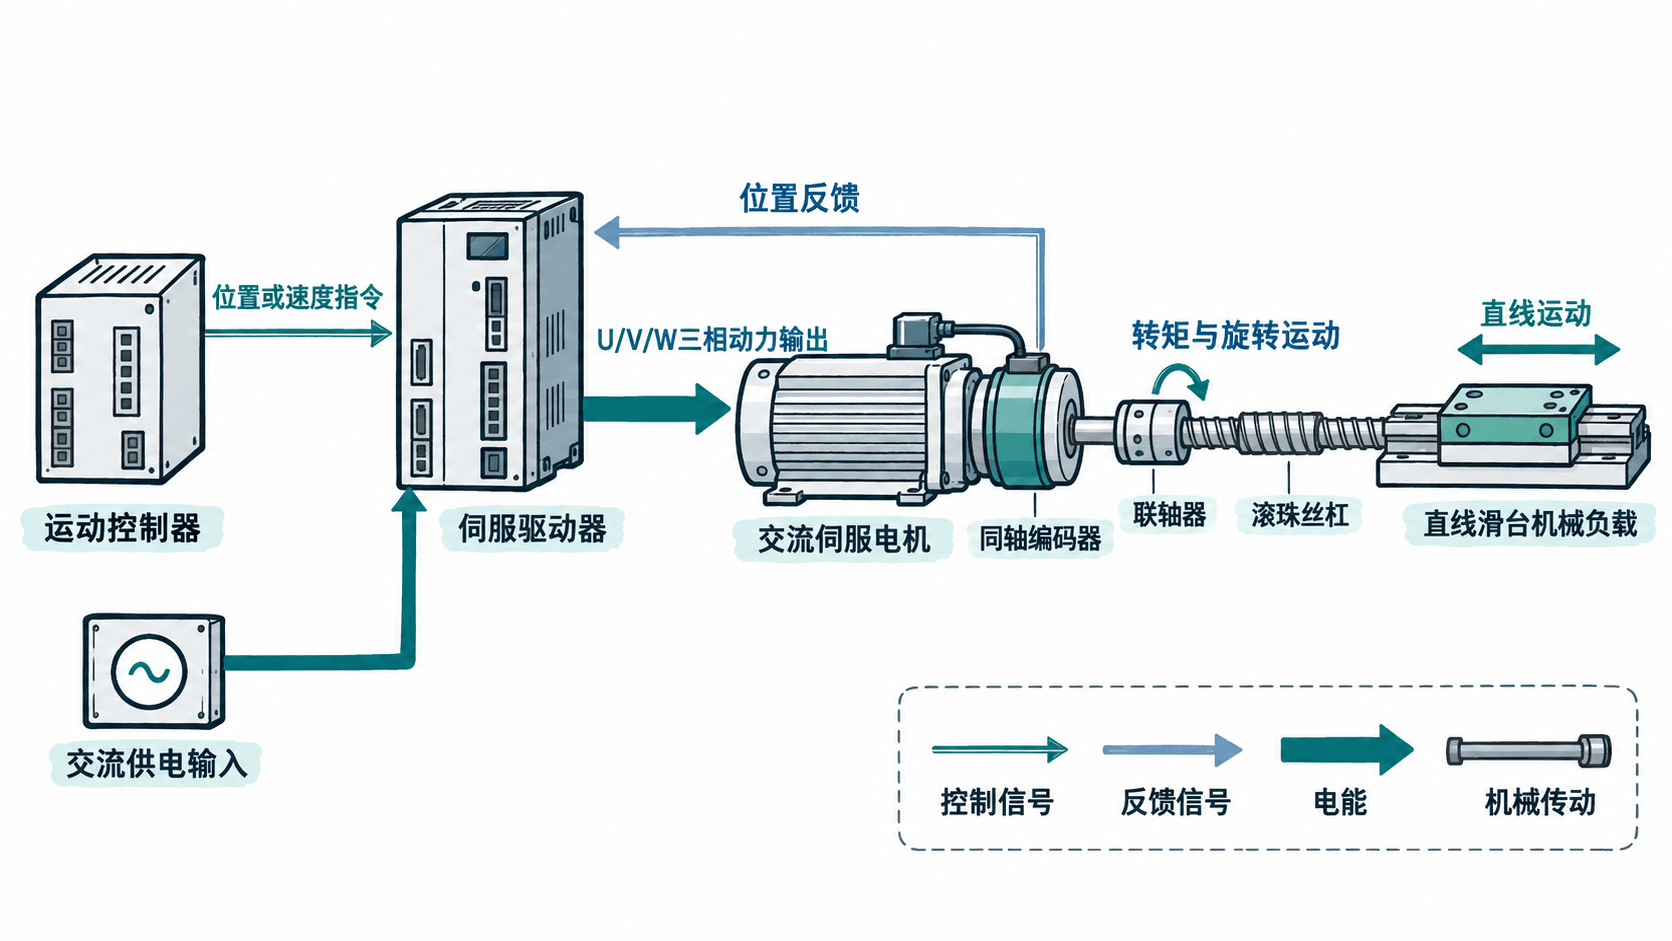
实际接线通常按以下关系理解:
- 运动控制器通过脉冲加方向、模拟量、EtherCAT等受设备支持的接口向驱动器发送运动指令。不同方案的数据形式和闭环分工并不相同。
- 伺服驱动器连接规定的交流供电及保护接地,并通过U、V、W动力端向电机输出受控三相电流。
- 电机轴带动联轴器和丝杠旋转,将旋转运动转换为滑台直线位移。
- 电机编码器通过专用反馈接口将轴位置送回驱动器。驱动器利用位置变化计算速度,并结合电流检测实现相应控制环。
- 报警、使能、限位及急停相关信号按设备的电气设计接入控制系统和安全回路。普通软件停止命令不能代替独立安全功能。
理解控制器与驱动器的分工
最容易混淆的是运动控制器和伺服驱动器。二者都可能包含位置控制功能,但处理的问题和时间尺度有所不同。
以一台单轴平台为例,运动控制器接收目标位置100 mm、最高速度200 mm/s和加速度1000 mm/s²,规划符合速度与加速度限制的运动轨迹,再按约定接口向驱动器发送指令。
伺服驱动器则利用编码器、电流传感器等反馈,调节电机实际运动。在典型级联伺服结构中,存在位置环、速度环和电流环;但实际启用哪些环路,取决于驱动模式以及控制器和驱动器之间的分工。
| 控制任务 | 通常由谁负责 |
|---|---|
| 多轴路径规划与同步 | 运动控制器 |
| 单轴轨迹规划 | 运动控制器或具备定位功能的驱动器 |
| 电机相电流调节与转矩产生 | 伺服驱动器 |
| 电机编码器反馈处理 | 伺服驱动器 |
| 机械限位检测与整机安全联锁 | 控制系统及专门的安全电路,按风险评估设计 |
例如驱动器支持内部定位模式时,上位PLC只需发送目标位置和启动命令,驱动器便可自行生成单轴运动轨迹。这种情况下,不能简单认为所有位置轨迹都由外部控制器计算。
用运动参数核对机械连接
在伺服选型和初次调试时,应当把旋转运动换算为负载实际运动,否则容易出现移动距离错误或速度超限。
对于电机与丝杠1:1直连、丝杠导程10 mm的系统,有以下关系:
- 滑台移动100 mm,需要电机转动10圈。
- 电机转速为1200 r/min时,理论滑台速度为200 mm/s。
- 电机轴转过0.01圈,对应理论滑台位移0.1 mm。
如果增加2:1减速机构,且其定义为电机转2圈、丝杠转1圈,那么移动100 mm就需要电机旋转20圈;相同电机转速下,滑台速度减半。
这说明电子齿轮参数、机械传动比和丝杠导程必须采用一致的定义,不能只根据编码器分辨率设置位置比例。
还需要注意,位置分辨率并不等于定位精度。即使反馈系统能够识别极小的轴角变化,反向间隙、丝杠导程误差、结构刚度和负载扰动仍会影响最终定位结果。
根据现象找到第一检查点
初次通电调试时,先核对驱动器与电机型号、额定电压、编码器类型、接线图和保护接地。断电后必须遵守驱动器规定的母线电容放电等待时间,并确认无危险电压;不要自行带电插拔动力线或编码器线。
下面是常见现象与优先检查方向。
| 现象 | 优先检查内容 |
|---|---|
| 控制器发出运动命令,但电机不转 | 驱动报警、使能状态、控制模式、指令接口和安全许可 |
| 电机转动正常,但滑台不移动 | 联轴器、传动连接、机械卡滞或丝杠螺母连接 |
| 电机能转,但实际位移比例不对 | 丝杠导程、减速比、电子齿轮和指令单位 |
| 电机抖动或出现跟随误差报警 | 负载卡滞、惯量匹配、环路整定、反馈异常及指令加速度 |
| 回零后重复定位有偏差 | 原点开关重复性、回零流程、机械间隙与负载侧误差 |
这些只是定位入口,不能仅凭一个现象确定故障部件。例如跟随误差报警既可能与参数整定有关,也可能由机械卡滞引起,不应直接通过提高增益或放宽报警阈值处理。
可以用一个简单的验收场景检查理解是否正确:在空载或经评估的低风险条件下,以受限速度执行10 mm正向位移,再返回起点;核对指令位置、电机反馈位置以及独立测量的滑台位移。对于10 mm导程、1:1直连机构,理论上每次10 mm直线位移对应电机旋转1圈。
如果电机反馈正确而滑台实测不正确,应优先检查机械传动与位置换算;如果电机反馈本身就没有达到指令目标,则应检查控制指令、驱动器状态和运动控制环节。这样才能把故障检查范围缩小到具体链路,而不是盲目修改参数。