
PLC 与工业控制 / 系统课时
永磁同步电机怎样产生电磁转矩
永磁同步电机怎样产生电磁转矩
永磁同步电机的转矩来自定子旋转磁场与转子永磁磁场之间的电磁作用。理解三相电流如何建立磁场、转子为什么能够持续旋转,以及转矩电流如何受控,就能看懂伺服驱动器的基本控制逻辑,并初步判断电机转矩不足的原因。
学习目标
- 解释三相定子电流、旋转磁场和永磁转子之间的关系。
- 理解磁场定向控制中 d 轴、q 轴电流的物理意义。
- 使用转矩常数和电流计算电磁转矩,识别常见的理解误区。
三相电流如何产生旋转磁场
永磁同步电机(PMSM)的定子通常具有三相绕组 U、V、W,三组绕组在空间中按电角度相差 120° 排列。当驱动器向绕组输入幅值相同、相位依次相差 120° 的平衡正弦电流时,各相产生的磁动势在空间中叠加,形成幅值近似恒定、方向连续旋转的合成磁场。
理想三相电流可写为:
其中, 是相电流峰值, 是电角速度, 是时间。三相电流满足 ,合成磁场按电角速度 旋转。
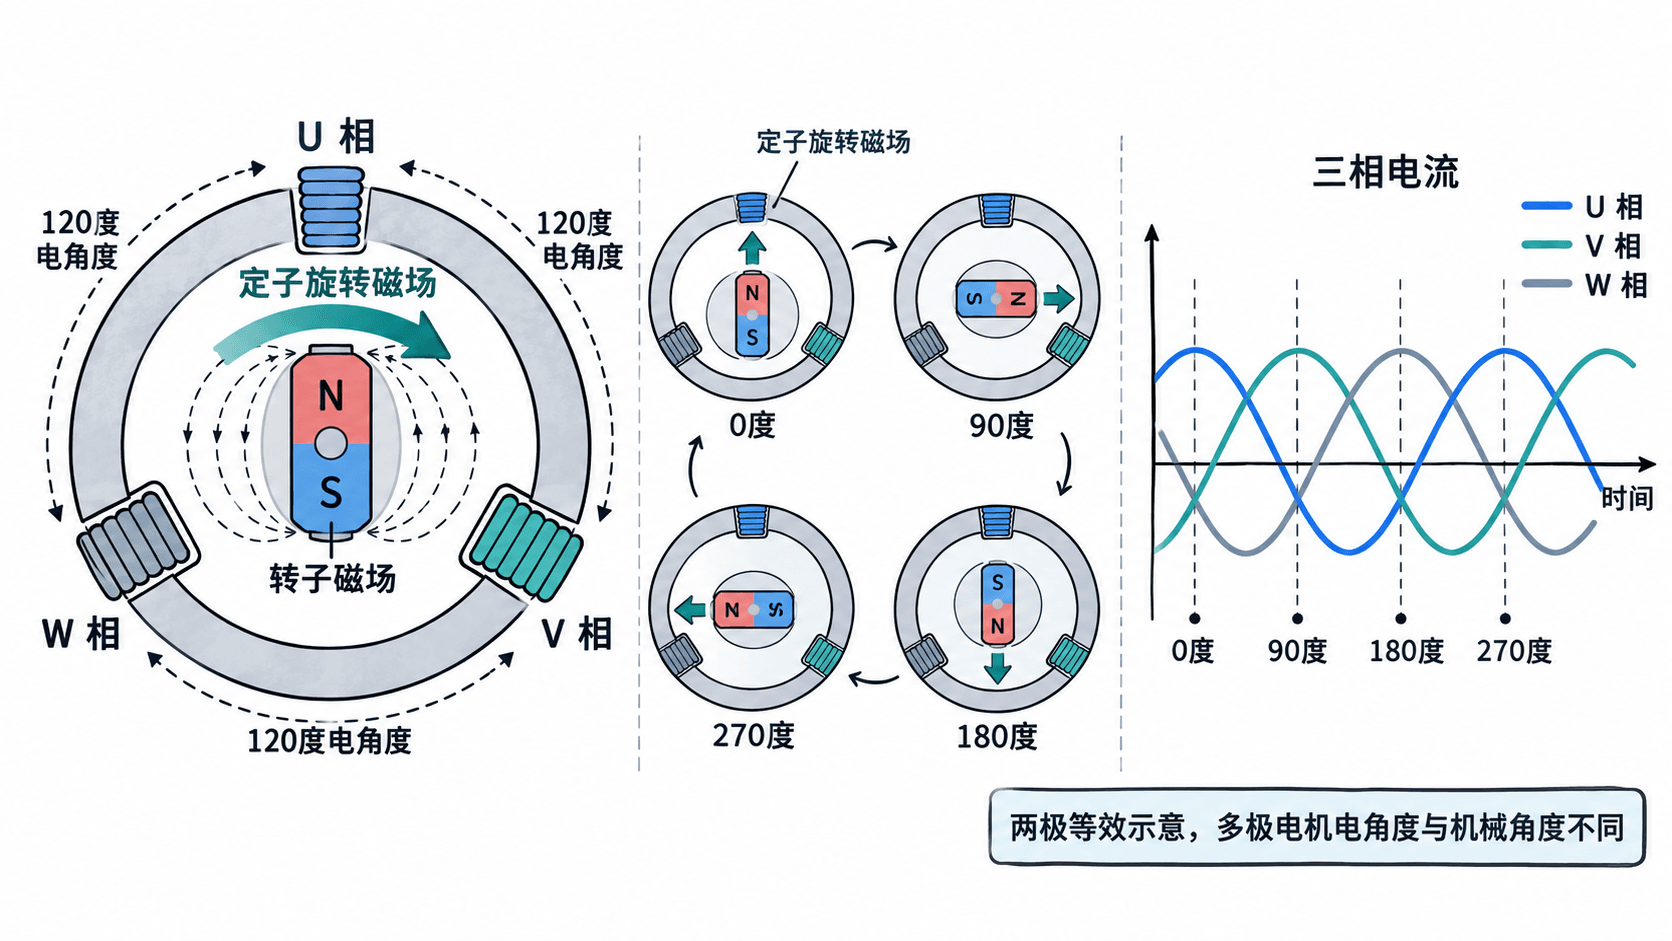
旋转磁场的机械同步转速由电源电频率与电机极对数决定:
其中 单位为 r/min, 为电频率(Hz), 为极对数。例如,4 极电机有 2 对磁极,电频率为 100 Hz 时,同步机械转速为 3000 r/min。
永磁转子为什么能够持续输出转矩
转子内嵌或表贴的永磁体产生固定于转子的磁场。当定子磁场与转子磁场存在适当的空间夹角时,电磁作用产生使转子趋向对齐定子磁场的转矩。驱动器持续改变定子磁场方向,使转子能够持续跟随旋转并带动负载。
以表贴式永磁同步电机为例,转子永磁磁链与定子电流形成的转矩,可直观理解为两者在空间中相互作用。保持合适的电流方向,比单纯增加三相电流幅值更有效。
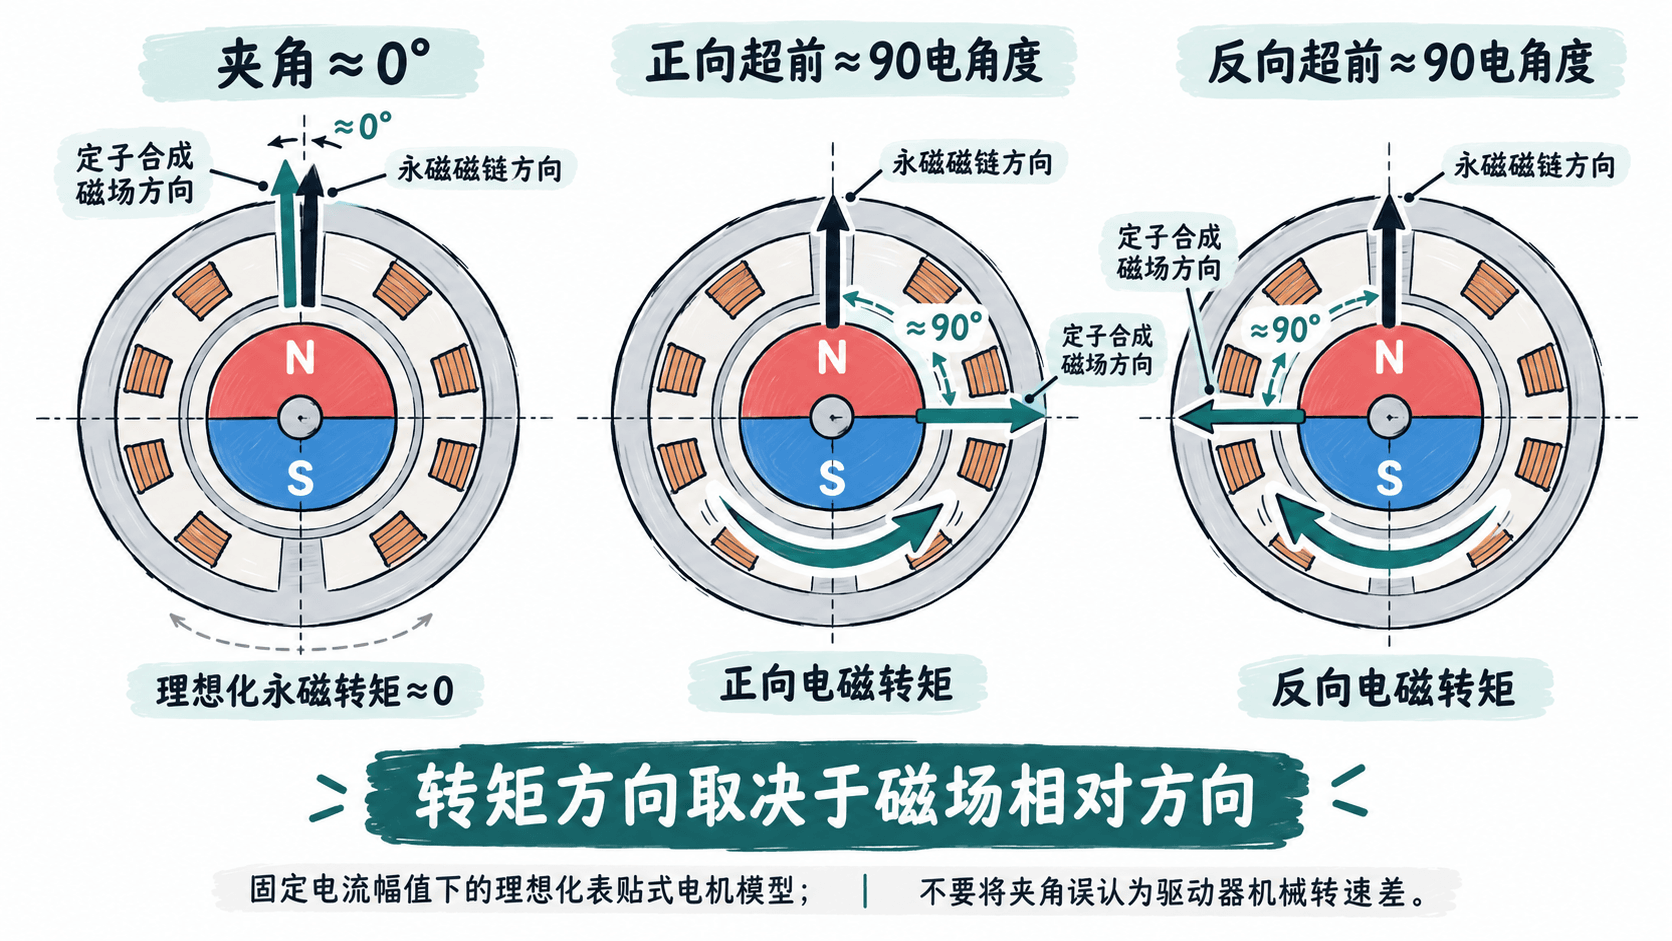
永磁同步电机正常稳态运行时,转子机械转速与旋转磁场的机械同步转速一致,但两者可以保持一定的负载角。不能把负载角理解为持续存在的转速差:如果长期失去同步关系,电机将无法按照预期产生稳定转矩。
在伺服系统中,转子位置由编码器或其他位置估计方法提供。驱动器根据实际位置调整定子电流方向,避免磁场方向与转子位置失去正确对应关系。
磁场定向控制为什么要区分 d 轴和 q 轴
磁场定向控制(FOC)把三相定子电流通过 Clarke 和 Park 变换,转换到随转子磁场同步旋转的 d-q 坐标系。d 轴沿转子永磁磁链方向,q 轴与 d 轴正交,从而能够分别控制磁链方向电流和主要产生转矩的电流。
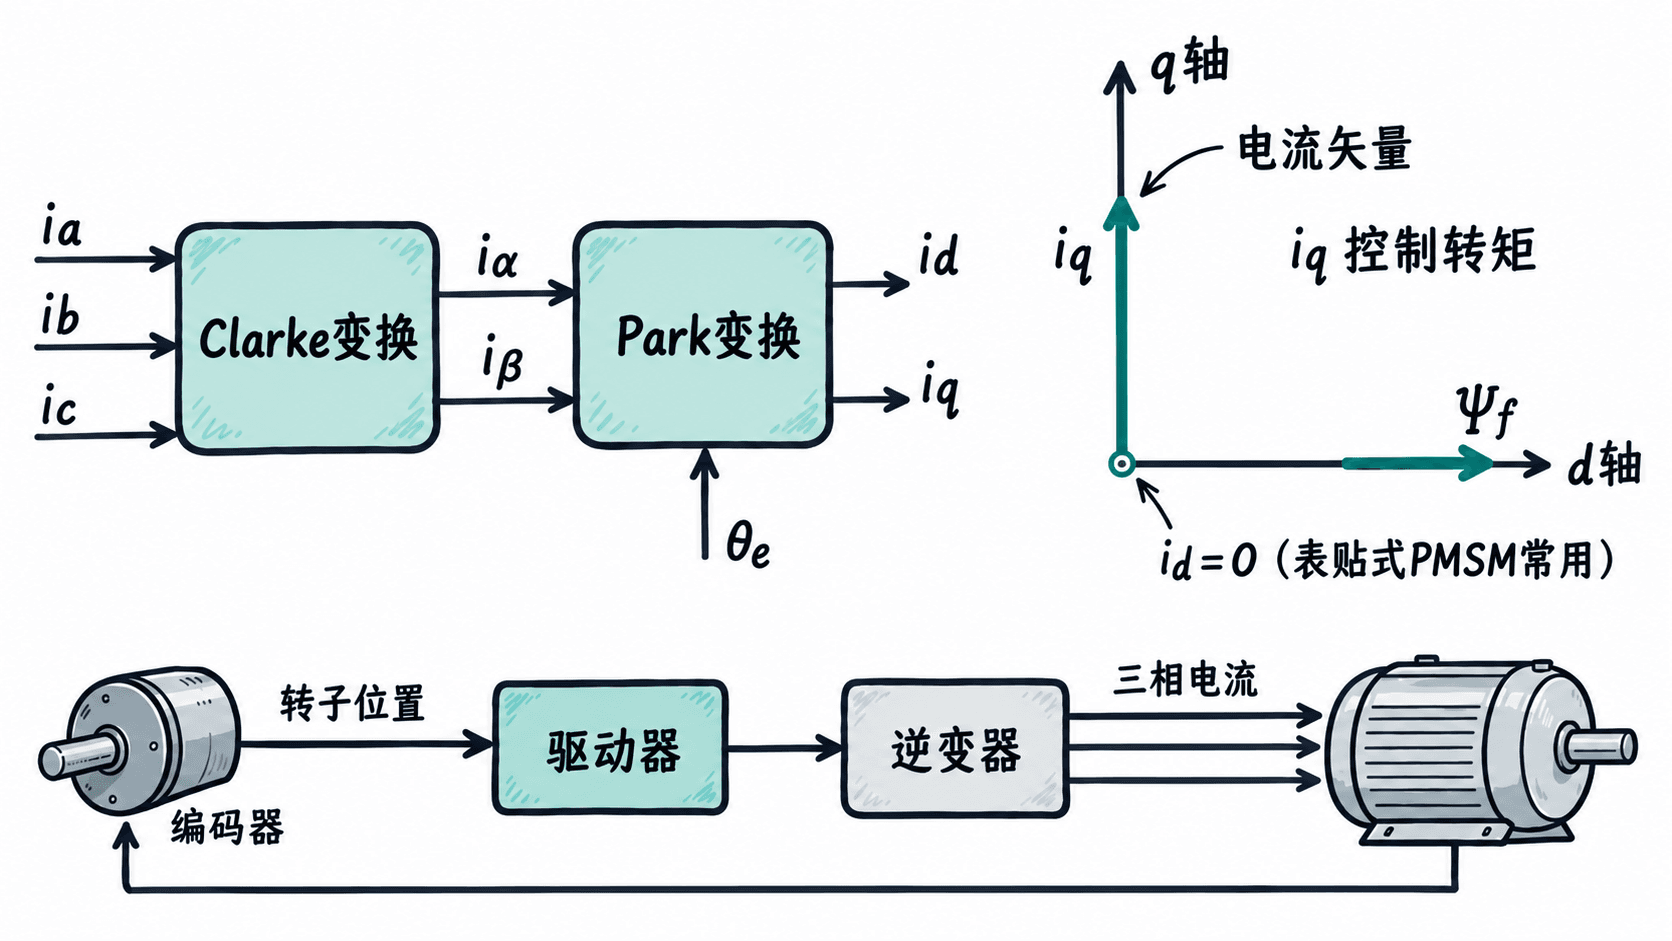
在常用的电动运行符号约定下:
- :d 轴电流,影响磁链。表贴式 PMSM 在基速以下通常采用 的控制策略。
- :q 轴电流,主要用于控制电磁转矩。正负号决定电磁转矩方向,具体方向受坐标与相序约定影响。
- :转子电角度,是将定子电流正确映射到旋转坐标系的必要输入。
对于正弦反电动势的理想 PMSM,在采用幅值不变 Park 变换、d 轴与永磁磁链对齐的约定下,电磁转矩为:
其中 为电磁转矩(N·m), 为极对数, 为永磁磁链(Wb),、 为 d、q 轴电感(H),、 为电流峰值坐标分量(A)。
对于表贴式 PMSM,通常有 ,磁阻转矩项可以近似忽略,于是:
这说明在磁链近似恒定、未触及电压及电流限制时,电磁转矩与 q 轴电流近似成正比。内置式永磁同步电机(IPMSM)通常存在明显的凸极性, 与 不同,采用最大转矩电流比控制时, 不一定为零。
根据转矩常数计算电机输出
伺服选型和调试中,驱动器或电机手册常给出转矩常数 。需要先确认其电流基准:有些手册采用相电流有效值,有些控制模型采用 q 轴峰值电流,不能直接混用。
假设某表贴式 PMSM 的参数如下:
| 参数 | 数值 |
|---|---|
| 极对数 | 4 |
| 永磁磁链 | 0.05 Wb |
| q 轴峰值电流 | 3 A |
| d 轴电流 | 0 A |
根据转矩公式计算:
此模型下,基于 q 轴峰值电流的转矩系数为 N·m/A。若电流提高至 5 A,其他条件不变,则电磁转矩近似为 1.5 N·m。
如果采用平衡正弦相电流有效值作为基准,3 A 峰值对应约 2.12 A 有效值,两种基准下得到的转矩常数数值不同,但计算得到的物理转矩应一致。
从转矩产生机制看伺服控制与故障
典型伺服控制采用位置环、速度环、电流环的级联结构。位置环生成速度目标,速度环生成转矩或 q 轴电流目标,电流环调节逆变器输出,使实际电流跟随目标。转子位置反馈同时用于坐标变换,以便实现正确的磁场定向。
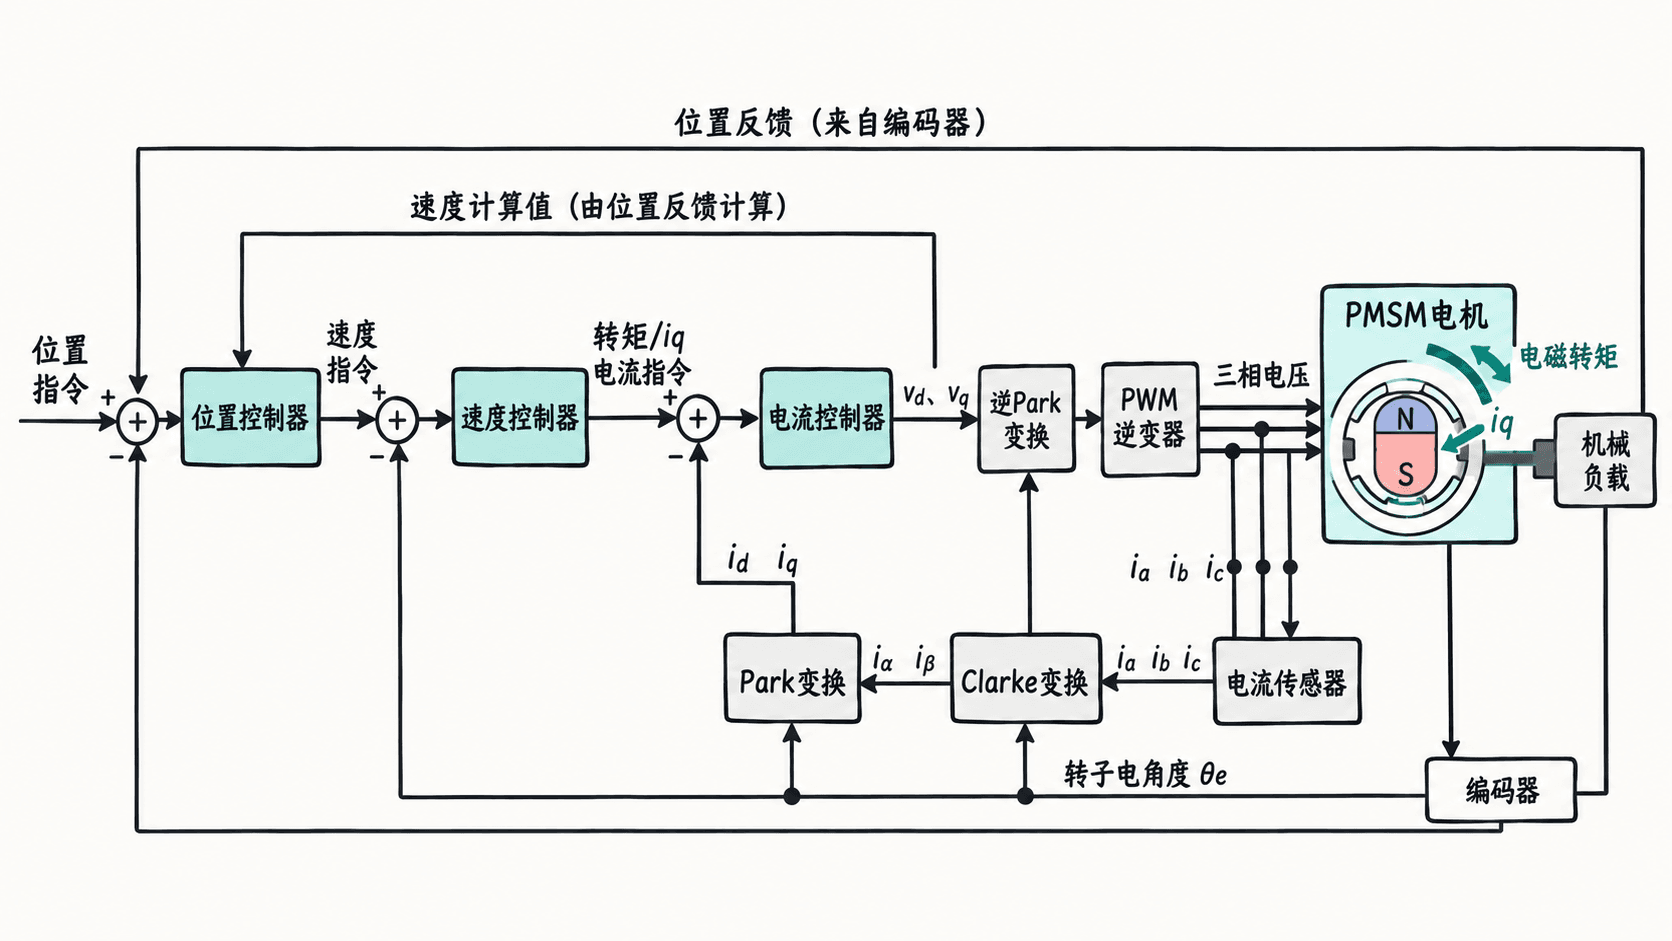
如果电机出现转矩不足或运行异常,可以按以下顺序分析:
- 检查转矩指令与实际电流:目标电流已达到限制时,继续提高速度环增益通常不会增加可用转矩。
- 检查电流单位与电机参数:核对峰值、有效值,以及铭牌额定转矩和驱动器设置的电流上限。
- 检查相序和电角度零位:位置偏置错误会使电流无法正确投影到 q 轴,严重时出现反向转矩、振动或无法启动。
- 检查母线电压与速度范围:高速时反电动势增加,电压余量不足可能导致电流跟踪能力下降,需要按电机设计使用弱磁控制。
- 检查机械负载:减速器卡滞、制动器未释放或负载过大,都可能导致电流增加而速度上不去。
例如,电机转矩常数为 0.5 N·m/A,且明确以相电流有效值定义。若该基准下的允许连续电流为 4 A,则理想连续电磁转矩约为 2 N·m。若负载持续要求 3 N·m,仅靠调整控制器增益无法弥补连续转矩能力缺口,应重新评估电机、减速比或负载要求。
实际调试时,应先完成驱动器厂商规定的电机辨识、编码器校准和低电流试运行,再逐步加载。需要先区分电流方向错误、电流饱和与真实负载过大,避免把电磁转矩问题误判为单纯的控制增益问题。