
PLC 与工业控制 / 系统课时
核对总线时钟与多轴同步条件
核对总线时钟与多轴同步条件
两根伺服轴即使收到同一条运动指令,也可能因为通信到达时间、驱动执行时刻和时钟偏差不同而产生跟随误差。本文以 EtherCAT 双轴同步运动为例,说明通信周期、分布式时钟和同步更新的关系,并给出投运前可以执行的检查方法。
学习目标
- 区分通信周期、时钟偏差、通信抖动与多轴实际运动误差。
- 理解 EtherCAT 分布式时钟 DC、参考时钟和 SYNC0 的协作方式。
- 使用具体周期参数核对双轴同步条件,并识别同步异常。
为什么同时发送指令不等于同时运动
假设 X 轴和 Y 轴组成一套龙门定位机构,控制器每 1 ms 向两台驱动器发送一次位置目标。如果驱动器完全按照各自收到报文的时刻更新目标,通信先后顺序和报文到达抖动就可能造成两轴更新时刻不一致。
需要区分四个时间指标:
| 指标 | 含义 | 双轴示例 |
|---|---|---|
| 通信周期 | 控制器交换过程数据的间隔 | 1000 μs |
| 报文到达抖动 | 报文实际到达时间相对预期的波动 | ±20 μs,假设测量值 |
| 时钟偏差 | 两台设备本地时钟之间的时间差 | 200 ns,假设测量值 |
| 同步更新偏差 | 两轴实际应用新指令时刻的差值 | 需现场测量 |
通信周期为 1 ms,只表示数据按约定频率交换,不代表两台驱动器在完全相同的时刻生效。时钟偏差较小,也不能自动证明电机机械位置完全同步。
例如某轴以 200 mm/s 匀速运动,若其指令生效时间相对另一轴晚 100 μs,理想匀速条件下对应的位移差约为:
即 20 μm。这只是由时间差估算的位移量,不包含伺服跟随误差、机械间隙和负载变形,也不表示实际驱动系统一定产生这样的误差。
EtherCAT 分布式时钟怎样统一执行时刻
EtherCAT 的 Distributed Clocks(DC)让支持该功能的从站建立共同的时间基准。主站选择参考时钟,测量传播延迟并维护从站时间同步。支持 DC 同步模式的驱动器可以根据本地同步时钟产生 SYNC0 事件,在预定时刻触发内部周期任务。
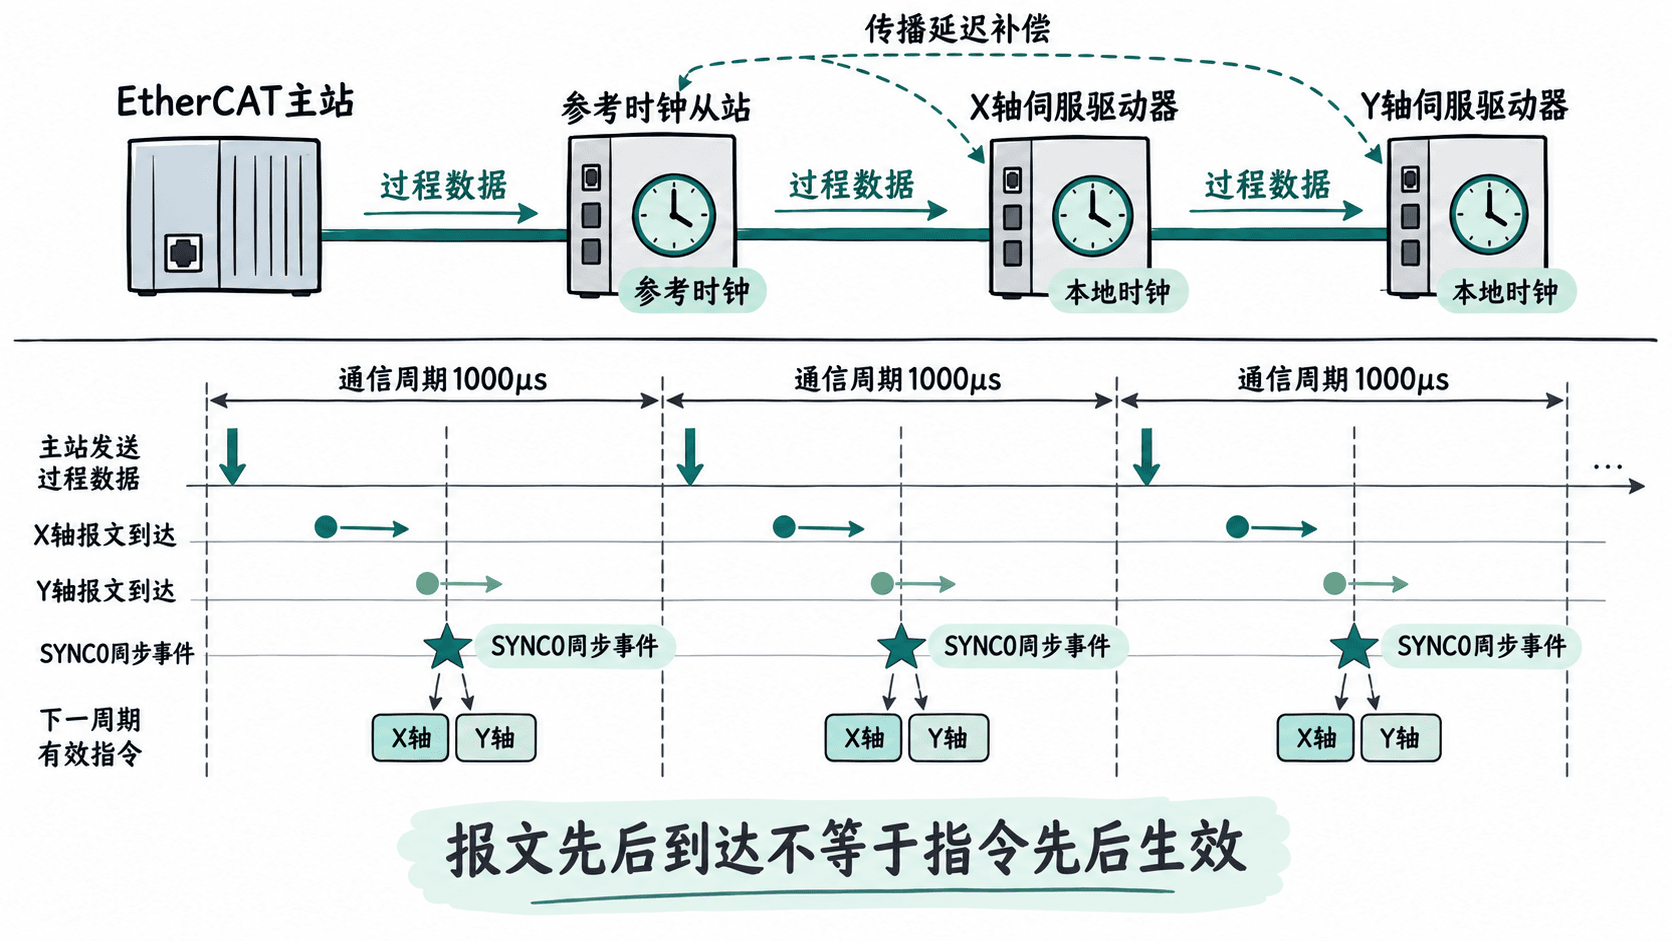
理解同步过程时,可以按以下顺序检查:
- 主站发现 EtherCAT 从站,读取设备描述并确认各驱动器支持的同步模式。
- 主站选定 DC 参考时钟,测量链路传播延迟,并配置从站的时间偏移与同步参数。
- 主站周期性交换过程数据,并执行必要的时钟同步维护。
- 驱动器在配置的 SYNC0 事件驱动下执行本地周期任务,按照设备定义的生效时序处理新的指令。
- 控制器读取各轴反馈,检查同步状态和实际跟随误差。
这里存在一个关键前提:驱动器必须支持对应的 DC 同步工作模式,而且本周期需要使用的数据必须在规定的生效截止时刻之前准备好。仅仅启用 DC,不足以保证应用层指令一定按期生效。
EtherCAT 从站常见的同步方式包括 Free Run、基于 SyncManager 事件同步以及基于 DC 的 SYNC 事件同步。Free Run 使用本地独立节拍;SyncManager 同步依赖报文处理事件;DC 同步则允许设备围绕共同时间基准安排周期操作。对于要求严格同步更新的多轴伺服,应优先确认驱动器是否提供合适的 DC 同步模式。
为双轴系统核对周期和同步参数
以两台支持 EtherCAT DC 的伺服驱动器和一台实时运动控制器为例,假设设备手册允许 1 ms 位置指令周期。下面是一个用于初次联调的参数核对样例,不代表所有驱动器的默认值或通用能力。
| 检查项目 | 示例目标 | 核对要求 |
|---|---|---|
| EtherCAT 周期 | 1000 μs | 主站能够持续按期交换数据 |
| 运动控制任务周期 | 1000 μs | 与过程数据更新关系明确 |
| X轴 SYNC0 周期 | 1000 μs | 驱动器支持该设置 |
| Y轴 SYNC0 周期 | 1000 μs | 与 X 轴使用兼容的同步节拍 |
| SYNC0 相位偏移 | 两轴采用相同的有效相位目标 | 遵循设备要求与主站调度 |
| DC 同步状态 | 两轴均正常锁定 | 无持续同步告警 |
| 过程数据有效性 | 每周期按期更新 | 无持续丢帧、超时或过期数据 |
配置时遵循以下顺序:
- 查阅主站和两台驱动器的 EtherCAT 设备描述及技术手册,确认 DC、SYNC0、支持的周期范围和同步模式。
- 在主站工程中将两台驱动器加入同一 EtherCAT 网络,核对设备识别信息及过程数据映射。
- 将实时运动任务和总线周期设为经过设备支持性检查的数值,例如 1000 μs。
- 为两轴选择对应的 DC 同步模式,配置 SYNC0 周期和相位,并确认参考时钟及主站任务的同步关系。
- 激活配置后检查从站是否进入预期运行状态,观察主站提供的 DC 同步诊断、任务超时和丢帧计数。
- 在安全条件满足后低速试运行,使用位置反馈验证实际同步效果。
某些设备允许对 SYNC0 设置 Shift Time,即相对于分布式时钟同步基准的相位偏移。相同偏移可以用于要求同时采样或更新的兼容设备,但不同厂商可能存在内部处理延迟差异,不能只比较配置数字就断定物理输出完全同时发生。
通过诊断和低速运行验证同步
可把验收拆成通信、时钟和运动三个层次。以下阈值仅是双轴教学实验的示例验收条件,实际设备应以工艺精度、驱动器指标和现场测量能力确定。
| 验收层次 | 示例检查条件 | 不满足时优先排查 |
|---|---|---|
| 通信 | 连续运行10分钟,无新增丢帧或周期超时 | 任务负载、网卡、线路、周期配置 |
| 时钟 | DC 状态正常,测得的轴间时钟偏差小于1 μs | 参考时钟、同步模式、相位设置 |
| 指令更新 | 两轴持续按预定周期使用新目标 | 报文截止时间、缓冲机制、同步事件 |
| 运动 | 低速测试下轴间位置差处于项目允许范围 | 电子齿轮、位置环、机械传动 |
如果两轴按相同轨迹作等位移测试,可定义位置差为 。例如在已完成坐标方向、原点和比例统一的条件下,采集到某时刻 X 轴为 50.010 mm、Y 轴为 49.995 mm,则位置差为 0.015 mm。
但如果两轴执行不同轨迹或者存在电子齿轮比例,应先将位置转换到共同工艺坐标系,再比较实际位置与对应的同步目标;直接相减没有意义。
现场出现双轴不同步时,建议先固定低速、低加速度工况,依次判断:
- 总线是否稳定,是否出现从站状态切换、工作计数异常或周期超时。
- 两轴是否均使用期望的 DC 同步模式,SYNC0 周期与相位是否符合设计。
- 主站运动任务是否在截止时间之前产生并发送下一周期目标。
- 两台驱动器是否采用一致的指令生效语义,是否存在不同的插补延迟或缓冲深度。
- 若时间同步正常但位置仍有偏差,再检查伺服跟随误差、刚性、传动间隙和负载差异。
最终应保存主站任务周期、各从站同步模式、SYNC0 周期与偏移、DC 诊断记录及低速位置误差曲线。只有通信按期、时钟同步、数据及时生效和运动误差同时满足要求,才能认为多轴同步条件已经通过检查。