
PLC 与工业控制 / 系统课时
用直线插补规划双轴联动轨迹
用直线插补规划双轴联动轨迹
双轴滑台从起点移动到终点时,分别给 X、Y 轴下发定位命令,不一定能走出直线。本课通过一个带具体坐标、速度和加减速时间的算例,计算两轴同步位置与速度指令,并建立可检查的路径误差和到位验收方法。
学习目标
- 根据二维起终点和路径速度计算运动距离、总时间及两轴速度分量。
- 使用统一路径参数生成双轴直线插补轨迹,并加入同步加减速。
- 区分独立轴定位与协调插补,检查路径误差、同步性和安全边界。
为什么两轴同时到位不等于走直线
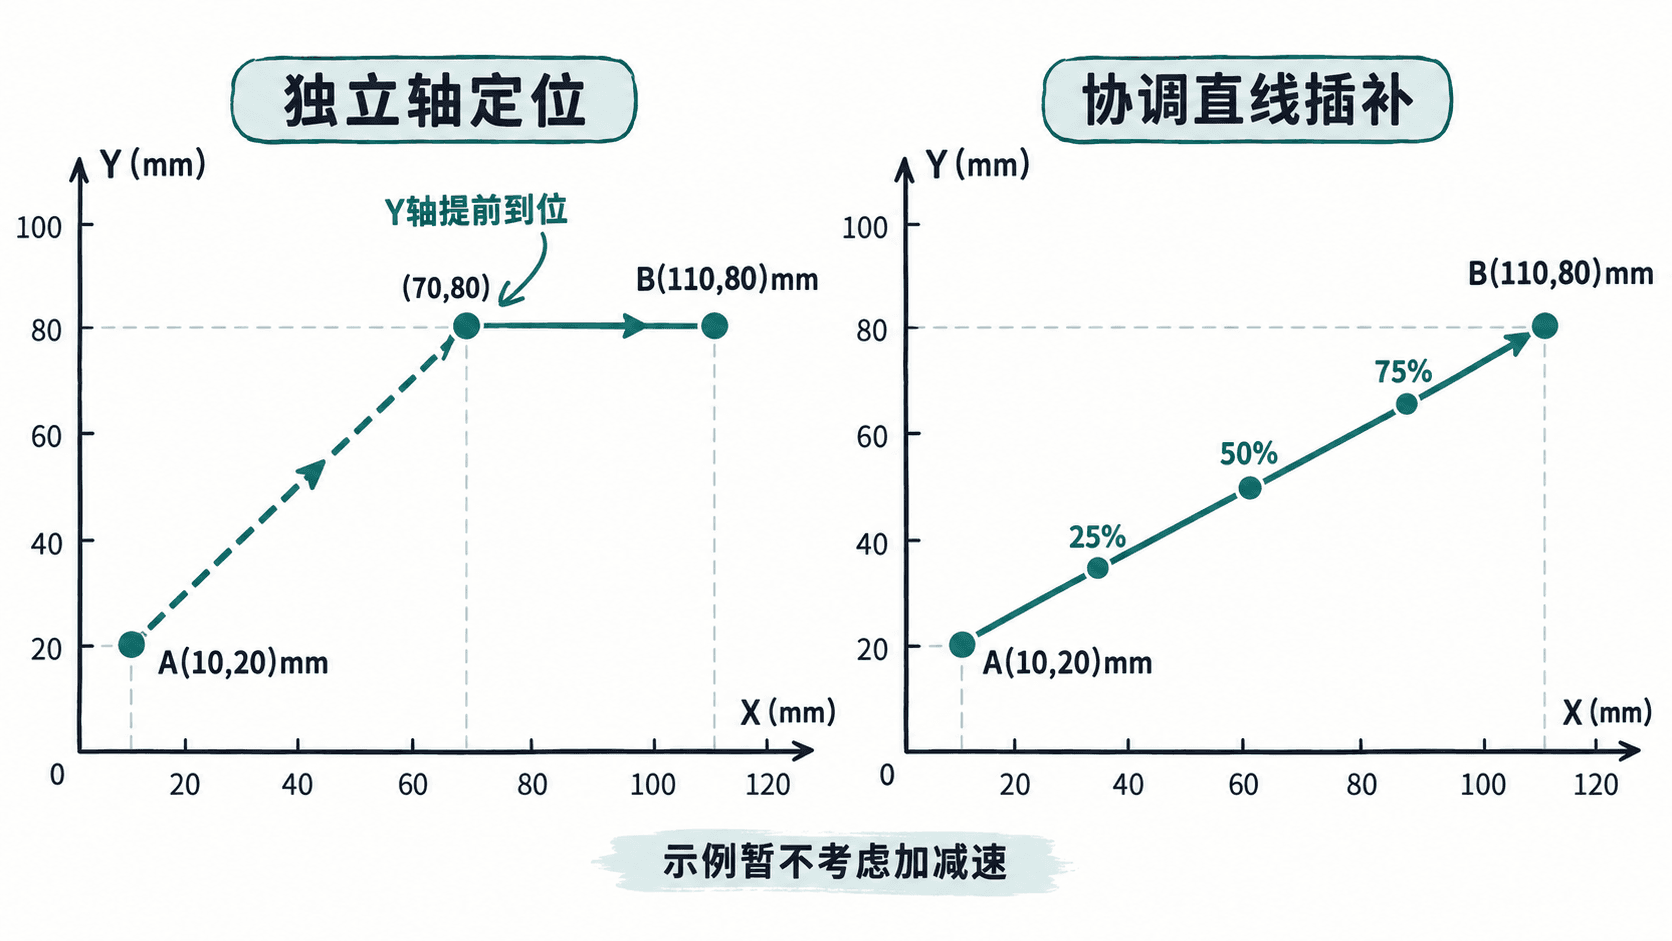
假设一台 XY 十字滑台需要从 A(10, 20) mm 移动到 B(110, 80) mm,两个轴的位移分别为 100 mm 和 60 mm。
如果 X、Y 轴都以 100 mm/s 独立运动,X 轴需要 1 s,Y 轴只需要 0.6 s。忽略加减速时,经过 0.6 s,滑台到达 (70, 80) mm,之后只剩 X 轴移动。实际轨迹由两段折线组成,而不是 A 到 B 的直线。
协调直线插补要求两轴共享同一个路径进度 ,在任意时刻满足:
其中 从 0 单调变化到 1。只要两轴使用同一进度,无论整体是匀速还是加减速,理想指令点始终位于目标直线上。
从起终点计算路径与轴速度
设起点为 ,终点为 ,路径速度为 ,单位 mm/s。首先计算位移向量和直线长度:
当 且采用匀速插补时,总运动时间 ,两轴速度为:
对本例取 mm/s,可以得到:
| 计算项目 | 结果 |
|---|---|
| X 轴位移 | 100 mm |
| Y 轴位移 | 60 mm |
| 路径长度 | 116.619 mm |
| X 轴速度 | 85.749 mm/s |
| Y 轴速度 | 51.450 mm/s |
| 匀速运动时间 | 1.16619 s |
两轴在相同的 1.16619 s 内完成各自位移,速度比例始终为 。例如运动到一半时,路径参数为 0.5,对应位置是 (60, 50) mm。
需要注意,100 mm/s 是合成路径速度,不是两轴都设为 100 mm/s。任何一轴的允许速度、加速度或行程不足,都必须重新限制整条路径,而不是单独截断该轴速度。
用统一路径参数生成同步指令
实际设备通常不能在起点瞬间达到 100 mm/s,需要规划加速、匀速和减速阶段。下面采用路径方向的对称梯形速度规划,假设合成加速度为 200 mm/s²,起止速度均为零,暂不考虑加加速度限制。
加速时间为 s,加速距离为 mm。两端合计 50 mm,小于总路径长度 116.619 mm,因此可以达到指定的最高路径速度。
匀速段长度为 66.619 mm,匀速时间约 0.66619 s,总时间约为 1.66619 s。三个阶段共用路径标量位移 ,令 ,再映射成各轴位置。
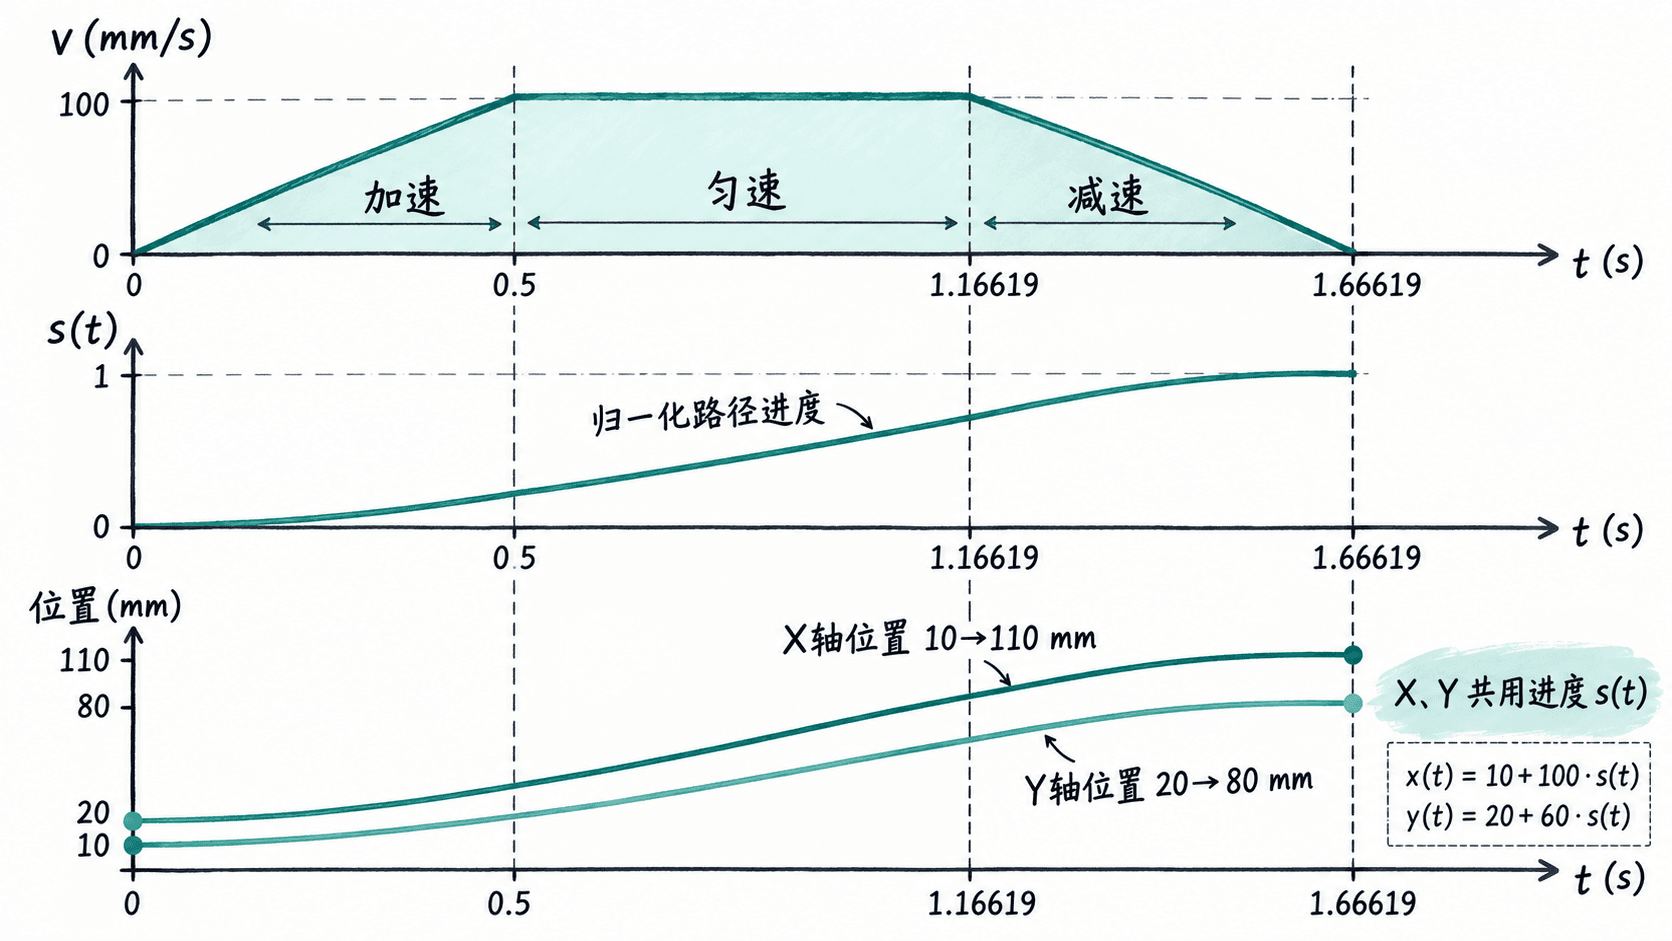
下面的 Python 3 示例可以直接执行,不依赖第三方库。它按 10 ms 周期采样轨迹,打印关键时刻的两轴位置和路径速度,并检查采样点是否落在目标直线上。
import math

x0, y0 = 10.0, 20.0
x1, y1 = 110.0, 80.0
feed, accel = 100.0, 200.0  # 合成速度与加速度,单位mm/s及mm/s²
dt = 0.01  # 双轴共享的插补采样周期,单位s

dx, dy = x1 - x0, y1 - y0
length = math.hypot(dx, dy)
if length == 0:
    raise ValueError("起点与终点相同,无需直线插补")
if feed <= 0 or accel <= 0 or dt <= 0:
    raise ValueError("速度、加速度和周期必须大于零")

# 短路径无法达到设定速度时,自动退化为三角速度规划
peak = min(feed, math.sqrt(accel * length))
ta = peak / accel
da = 0.5 * accel * ta * ta
tc = (length - 2 * da) / peak
total = 2 * ta + tc

def sample(t):
    t = min(max(t, 0.0), total)
    if t <= ta:
        q, v = 0.5 * accel * t * t, accel * t
    elif t <= ta + tc:
        q, v = da + peak * (t - ta), peak
    else:
        remaining = total - t
        q = length - 0.5 * accel * remaining * remaining
        v = accel * remaining
    ratio = q / length  # 两轴必须共享同一个归一化进度
    return x0 + dx * ratio, y0 + dy * ratio, v

count = math.ceil(total / dt)
for i in [0, count // 2, count]:
    t = min(i * dt, total)
    x, y, v = sample(t)
    error = abs(dx * (y - y0) - dy * (x - x0)) / length
    print(f"t={t:.3f}s X={x:.3f} Y={y:.3f} v={v:.3f} error={error:.6f}")
预期输出(浮点数保留三位或六位小数):
t=0.000s X=10.000 Y=20.000 v=0.000 error=0.000000
t=0.830s X=60.000 Y=50.000 v=100.000 error=0.000000
t=1.666s X=110.000 Y=80.000 v=0.000 error=0.000000
以上输出展示的是理想数学轨迹,采样程序最后一次输出会将时间限制在实际终点时间。实际控制器应使用同一插补时钟计算两轴目标点,并在最终周期明确下发终点坐标。不得依靠两个互不关联的定时任务各自累计浮点位移。
处理轴限速、短路径和离散采样
实际选型时,应先检查直线方向在各轴约束下是否可执行。设 X、Y 最大速度分别为 80、70 mm/s,最大加速度分别为 150、120 mm/s²。
路径方向单位向量为 。因此合成路径允许速度必须满足各轴限值:
同理,合成路径允许加速度为:
因此原先 100 mm/s、200 mm/s² 的规划会超过 X 轴限制,必须将两者降低至上述上限或留出工程裕量。若路径方向某分量为零,则该轴不参与对应方向的速度或加速度约束,不能直接除以零。
如果路径很短,满足 ,说明来不及加速到给定速度,应该改用三角速度曲线,其峰值为 。例如移动距离只有 20 mm、加速度 200 mm/s² 时,最高路径速度约为 63.246 mm/s。
采样周期也影响实际轨迹。10 ms、100 mm/s 时,相邻匀速采样点的路径间距为 1 mm;改用 1 ms 则为 0.1 mm。更短的周期能提高指令更新密度,但无法消除机械跟随误差,且应遵守运动控制器支持的插补周期。
用实际反馈验收直线精度
指令点位于直线上,不代表实际负载一定沿直线运动。两轴伺服带宽不同、通信更新时间不一致、机械反向间隙或跟随误差,都可能造成路径偏离。
对于本例,目标直线的单位法向量可以取 。实际反馈点 相对目标无限延长直线的垂直距离为:
例如在预期位置 (60, 50) mm 附近,实际反馈为 (60.2, 49.7) mm,则横向路径误差约为 0.360 mm。仅检查两个轴最终到位,发现不了中途出现过的这一偏差。
建议在调试阶段按以下顺序验收:
- 先核实回零完成、坐标系、软限位、驱动使能以及硬件安全回路,选择远离机械边界的测试路径。
- 在低速下执行双轴插补,使用统一时间戳记录两轴实际位置、指令位置和跟随误差。
- 逐采样点计算横向路径误差,并单独检查终点位置偏差和运动时间。
- 根据设备工艺制定阈值,例如教学测试可暂设最大横向误差不超过 0.10 mm、终点各轴误差不超过 0.05 mm;这些数值不是通用工业标准,应按机构精度和工艺需求重新确定。
- 若中途路径误差大而终点正确,优先检查两轴是否真正共享插补周期、速度前馈与跟随响应,而不是单纯收紧到位窗口。
双轴直线插补的验收必须同时覆盖路径、速度和最终位置:同一进度参数保证理想几何直线,统一运动时基与合理的轴约束保证指令协调,实际反馈数据才能证明机械系统满足路径精度。