
PLC 与工业控制 / 系统课时
用重复定位与节拍指标验收单轴
用重复定位与节拍指标验收单轴
单轴伺服能完成定位动作,并不代表已经通过设备验收。本课使用空载、额定工作负载和往返定位三组测试,测量实际位置偏差、重复定位精度、稳定时间、运动节拍及报警情况,最终形成一份能够复测、比较和签字确认的单轴验收记录。
学习目标
- 制定覆盖空载、负载与往返运行的单轴验收方案。
- 根据测量数据计算重复定位误差、稳定时间和实际节拍。
- 使用明确的合格阈值与故障证据完成验收判定。
明确验收条件与合格阈值
以滚珠丝杠驱动的水平直线滑台为例,假设有效行程为400 mm,电机采用位置控制模式,工作负载为15 kg。以下数值是一套教学用验收标准,不代表所有伺服设备的通用指标;正式项目应优先采用设备技术协议和制造商允许的运行范围。
| 验收项目 | 示例要求 | 测量方法 |
|---|---|---|
| 定位目标 | 300 mm | 外部位移测量 |
| 单向重复定位误差 | 最大值减最小值≤0.02 mm | 同方向接近目标,重复30次 |
| 定位绝对误差 | ≤±0.05 mm | 实测位置与300 mm比较 |
| 到位稳定时间 | ≤150 ms | 记录进入并持续保持位置容差带的时间 |
| 单次往返节拍 | ≤2.50 s | 从起点出发到返回起点并稳定 |
| 运行报警 | 0次 | 读取驱动器报警历史 |
| 机械异常 | 无碰撞、持续异响或明显振动 | 现场观察及记录 |
本例将位置稳定容差带设为目标位置±0.02 mm,并要求连续保持100 ms。稳定时间从位置指令结束时刻开始计量,到满足持续保持条件的起始时刻结束;因此必须记录完整位置曲线,不能仅凭驱动器的到位信号估算。
正式执行前,确认急停、限位、保护接地、机械防护及负载固定可靠。检查联轴器、丝杠支撑和导轨润滑状态,记录驱动器型号、固件版本、编码器类型、电子齿轮比与主要整定参数。测试中不得屏蔽限位和安全保护。
安排空载、负载与往返测试
验收采用先低风险、后工作负载的顺序。每轮测试保持相同的控制参数、位置指令与测量基准,避免因为临时修改增益而使结果不可比较。
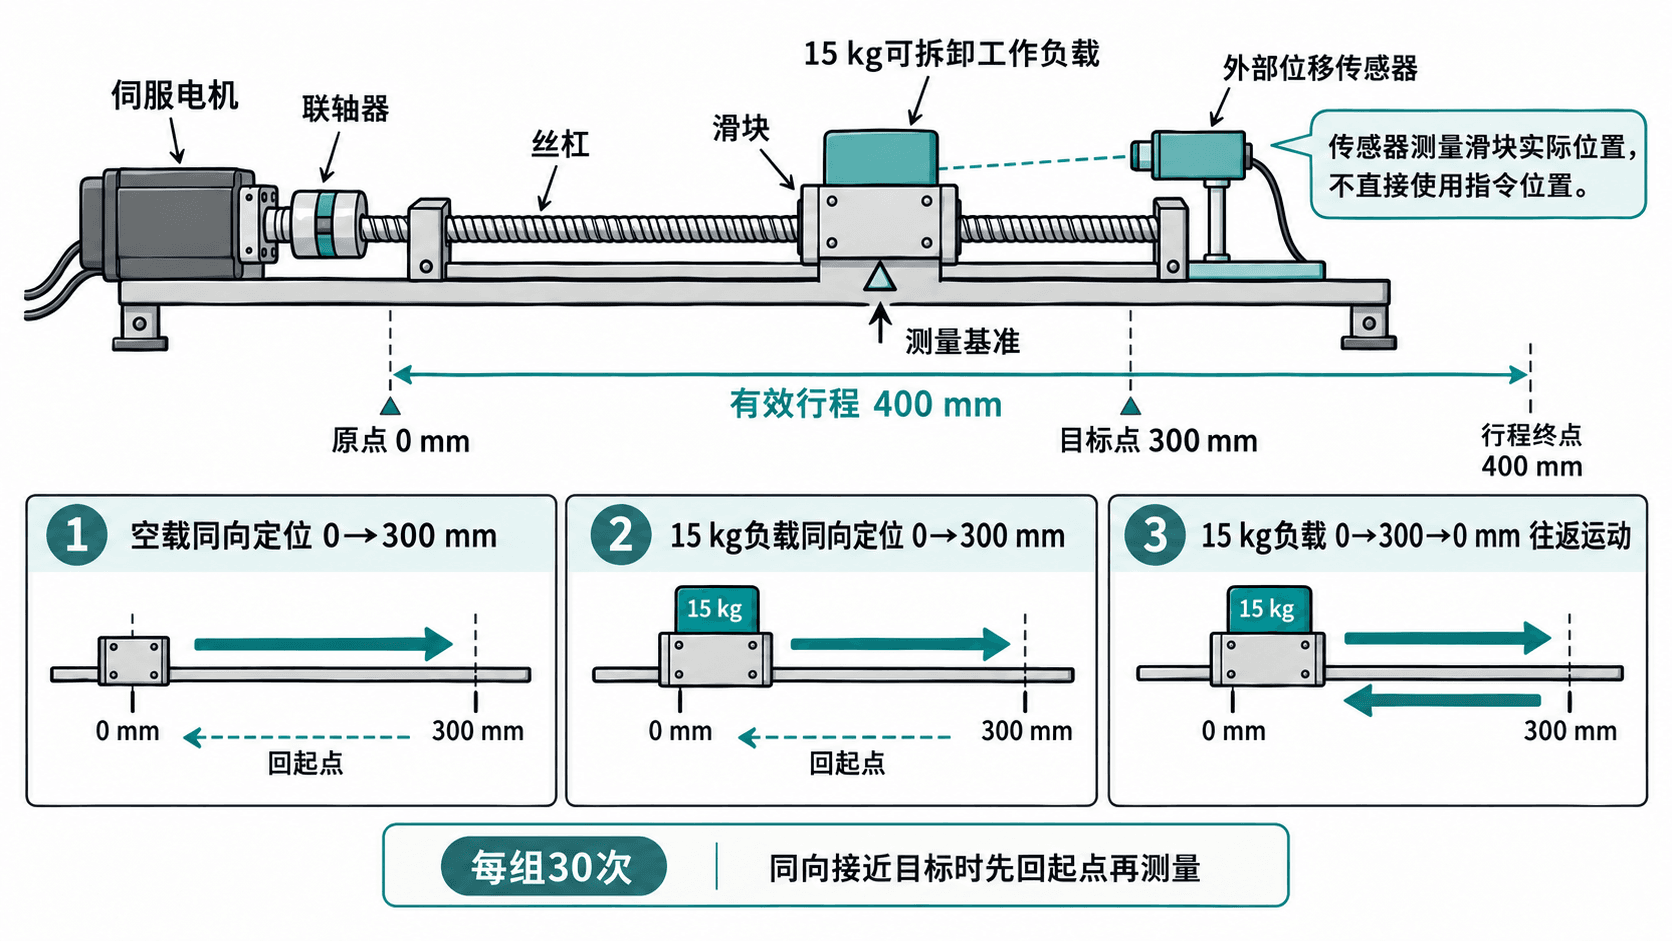
- **空载定位:**卸下可拆卸工作负载,以低速执行首次0→300 mm运动,确认方向、软限位和制动行为正常。随后恢复约定的验收速度,同方向接近300 mm,重复30次,每次测量前返回0 mm。
- **工作负载定位:**安全停机并固定15 kg负载,复查电机转矩、加速度和机械安装允许范围。保持与空载相同的运动参数,再完成30次0→300 mm定位,记录位置与稳定时间。
- **负载往返定位:**连续完成30次0→300→0 mm往返,分别记录两端稳定后的实际位置、单次周期与峰值跟随误差,并检查换向时是否振动、冲击或报警。
若需要评价双向接近同一目标时的回差,应另做正向与反向接近300 mm的测量,不能把单向重复定位误差直接解释成反向间隙。反向测试必须在机械允许行程内设置足够的越位起点。
测量工具推荐使用校准有效、分辨率优于验收容差的外部线性测量仪器。本例可选分辨率0.001 mm的位移传感器,但分辨率不等于准确度;还应核实其测量不确定度、安装刚性和温度影响。仅查看电机编码器位置,无法充分发现丝杠回差、联轴器松动或滑块实际位置偏移。
计算重复定位误差与绝对定位误差
对同方向、相同目标的30次稳定位置进行统计。单向重复定位极差定义为最大实测值减去最小实测值:
其中和分别为30次实测稳定位置的最大值和最小值。绝对定位误差为:
假设30次数据统计后,目标位置为300.000 mm,最小位置299.991 mm,最大位置300.007 mm,平均位置299.999 mm,则:
- 重复定位极差:300.007-299.991=0.016 mm,满足≤0.020 mm的示例要求。
- 最大绝对定位误差:max(0.009,0.007)=0.009 mm,满足≤0.050 mm的示例要求。
- 平均位置偏差:299.999-300.000=-0.001 mm,说明本组样本平均值略低于目标。
这里的极差是本课约定的验收统计量,不应直接等同于设备厂商按ISO 230-2等标准定义的重复定位精度。若技术协议指定标准、置信范围或测量次数,应采用协议规定的统计方法。
还应分别比较空载和负载数据。如果空载极差为0.008 mm,负载极差增至0.028 mm,虽然仍然能够到达目标位置,但负载工况已经不满足本例≤0.020 mm的验收条件。应检查负载固定、丝杠轴向窜动、机械刚性与伺服整定,而不能只根据平均误差很小就判定合格。
测量稳定时间和往返节拍
稳定时间必须结合位置随时间变化的记录来判断。示例设置:位置指令在800 ms结束,实际位置从910 ms开始进入目标±0.02 mm范围,并且连续100 ms未离开该范围,则稳定时间为910-800=110 ms,满足≤150 ms要求。
如果实际位置先在850 ms进入容差带,却在900 ms再次越界,直到960 ms才重新进入并保持100 ms,应取960 ms为有效稳定起点,稳定时间为160 ms,判定不合格。不能把第一次穿越容差带当成稳定完成。
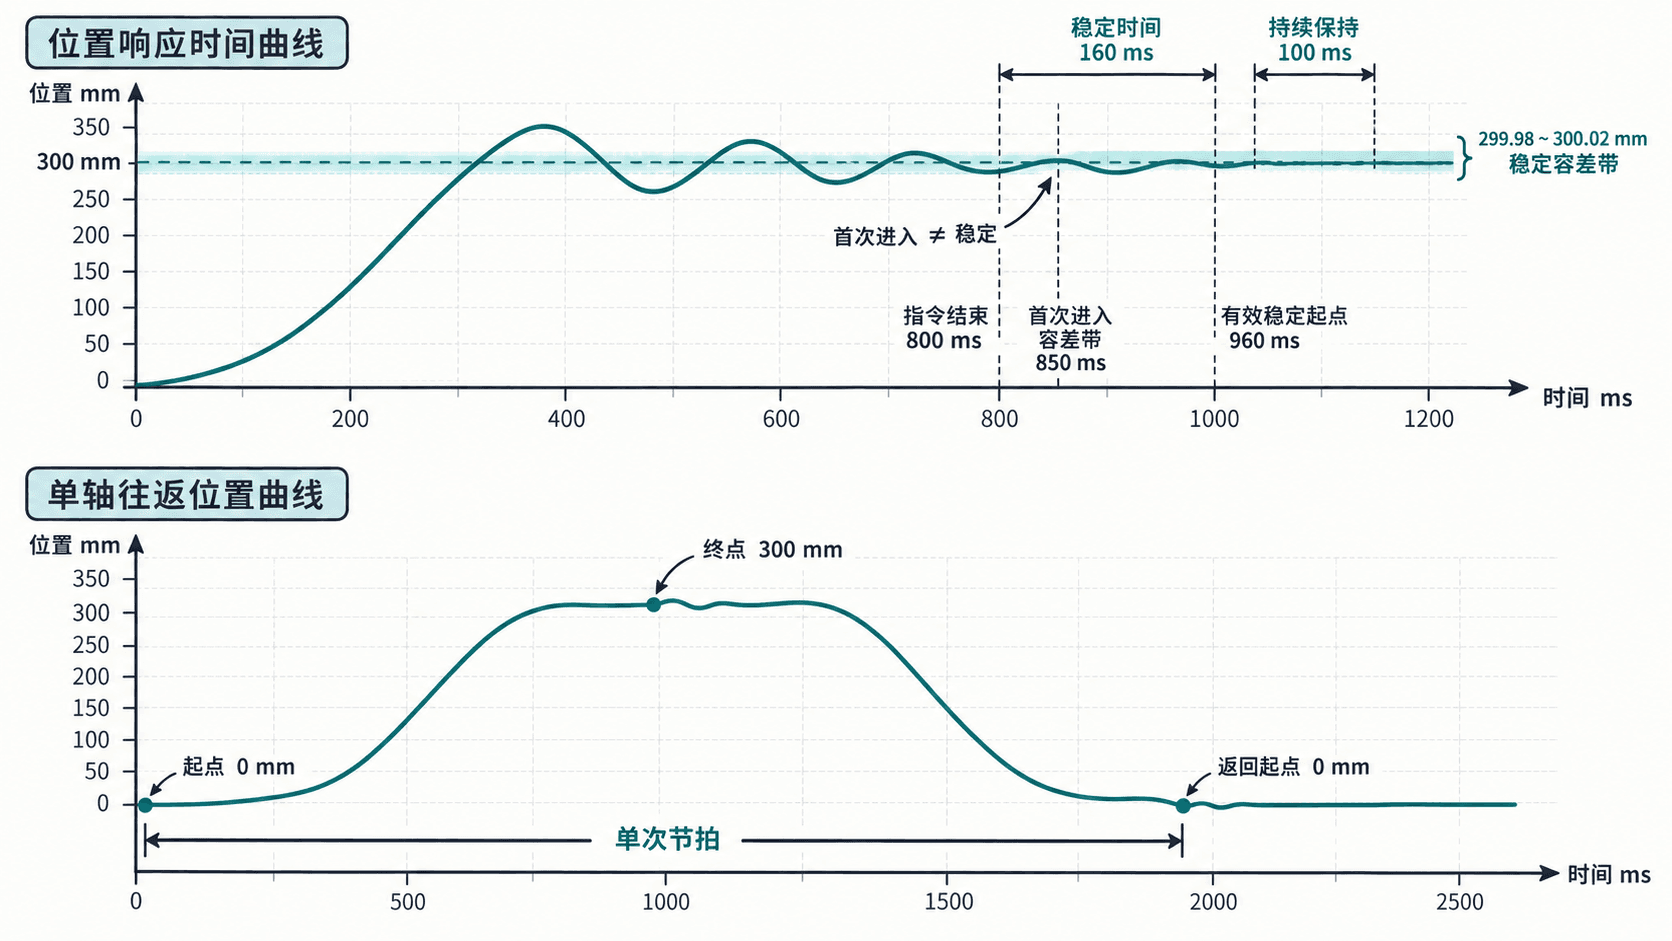
往返节拍必须使用统一起止事件。本例规定从起点发出运动指令开始,到返回起点并达到规定稳定条件时结束,包含移动、换向、等待和稳定过程,不只计算理论运动时间。
例如30次往返测得平均周期2.36 s、最大周期2.48 s,均满足2.50 s限制。若平均周期2.36 s而最大周期2.67 s,则至少存在一次超时,按本例逐次合格的规则判为不通过,并检查是否存在控制器调度延迟、偶发等待或负载扰动。
为可靠识别150 ms级稳定时间,建议位置采样周期不大于5 ms,同时使用统一时钟记录指令结束、实际位置及周期边界。采样速度需要结合设备动态特性确认;数据应保存原始时间戳,避免仅凭低频画面刷新读数下结论。
汇总验收记录并定位不合格项
验收表不能只写合格或不合格,应保留测试条件、统计指标、原始记录位置及异常证据。以下展示一台示例设备在最终验收时的汇总结果。
| 指标 | 空载 | 15 kg负载 | 验收判断 |
|---|---|---|---|
| 单向重复定位极差 | 0.008 mm | 0.016 mm | 合格 |
| 最大绝对定位误差 | 0.006 mm | 0.009 mm | 合格 |
| 最大稳定时间 | 92 ms | 138 ms | 合格 |
| 最大往返节拍 | 不测试 | 2.48 s | 合格 |
| 驱动器报警次数 | 0 | 0 | 合格 |
| 机械异常 | 无 | 无 | 合格 |
表中各项只是说明记录方法的示例数据,并非实际设备测试结论。正式验收还应注明测试日期、环境温度、设备编号、负载质量、速度与加速度设定、测试次数、测量仪器及其校准信息。最大稳定时间取有效样本中的最大值,不得用平均值掩盖偶发超限。
不同异常对应的排查起点也不同:
- **重复定位极差超限:**优先排查联轴器松动、丝杠轴向间隙、导轨阻力变化、负载固定及测量装置安装。
- **定位偏差整体偏向同一侧:**检查原点基准、脉冲与位移换算、机械传动比和测量基准,不要直接提高位置环增益掩盖比例或零点错误。
- **稳定时间过长:**同步查看位置误差、速度反馈及转矩波形,检查振荡、过冲、机械共振和加减速参数。
- **节拍偶发超时:**核对控制器指令时间戳、总线通信、到位等待条件及异常重试记录。
- **出现报警:**保存报警代码、发生时刻、运动方向、负载和故障前后的反馈波形,再按驱动器手册排查;不得清除报警后直接记为零次。
任何一次涉及安全保护动作、机械碰撞或超出设备允许负载的情况,都应立即停止相应测试,排除原因后再按已批准的条件复测。
完成验收判定与证据归档
本例采用全部指标同时满足的验收规则:空载和负载各30次定位均通过误差与稳定时间检查,负载30次往返均不超过2.50 s,全程零报警且无机械异常,方可签署单轴验收通过。
建议归档以下材料:
- 验收条件表:设备、负载、行程、速度、加速度、容差与测量仪器。
- 原始采样数据:至少包含时间戳、位置指令、外部实际位置、驱动器反馈位置、测试编号及报警事件;有条件时同步记录速度和转矩。
- 统计结果表:各工况的最大值、最小值、极差、最大绝对误差、最大稳定时间和最大周期。
- 异常与复测记录:故障代码、波形、处理措施、参数变更及重新测试结果。
- 验收签署记录:测试人员、复核人员、日期和最终结论。
参数调整或机械修复后,应重新执行受影响的测试项目;如果变更会影响整轴动态性能,例如修改位置环增益、速度环增益或加减速规划,建议完整重做三组测试。只有保留同一测量定义和可追溯的原始证据,不同批次的单轴验收结果才具有比较价值。