
PLC 与工业控制 / 系统课时
位置速度电流三层闭环如何嵌套
位置速度电流三层闭环如何嵌套
伺服电机既要准确到达目标位置,又要在负载变化时保持速度和输出转矩。三层闭环通过位置环产生速度指令、速度环产生转矩指令、电流环执行转矩控制,实现分层调节。理解信号传递、反馈来源和带宽关系,就能判断位置超调、速度波动及电流振荡分别应从哪一层排查。
学习目标
- 说明位置环、速度环、电流环各自控制的物理量及反馈信号。
- 根据三层闭环结构追踪指令、反馈与限幅的传递过程。
- 理解内外环带宽配合,并利用数值案例判断整定方向。
三层闭环分别控制什么
典型永磁同步伺服系统采用位置、速度、电流级联控制。外环不直接驱动功率器件,而是向内环发送目标值;内环执行得足够快,外环才能把它近似看作可靠的执行单元。
| 控制环 | 输入与反馈 | 控制器输出 | 主要作用 |
|---|---|---|---|
| 位置环 | 目标位置与编码器位置 | 目标速度 | 减小位置跟随误差 |
| 速度环 | 目标速度与估计或测量速度 | 目标转矩或q轴电流 | 抑制负载扰动、调节转速 |
| 电流环 | 电流指令与电流采样值 | 电压指令 | 快速调节电磁转矩 |
位置环常采用P控制并配合速度前馈;速度环常采用PI控制;电流环在磁场定向控制(FOC)中通常使用d、q轴PI控制。这是常见工程结构,并非所有驱动器必须采用相同算法。
对表贴式永磁同步电机,在通常采用的控制策略下,转矩可近似表示为:
其中为电磁转矩,为按电流定义对应的转矩常数,为q轴电流。实际驱动器还需要考虑电流峰值、磁饱和、弱磁控制及电机类型。
指令与反馈如何逐层传递
以目标位置从0°变化到90°为例,假设驱动器采用典型级联结构,位置环首先发现位置偏差,并生成正向速度指令;速度环将速度偏差转换为转矩需求;电流环快速调整逆变器输出,使电机产生对应转矩。
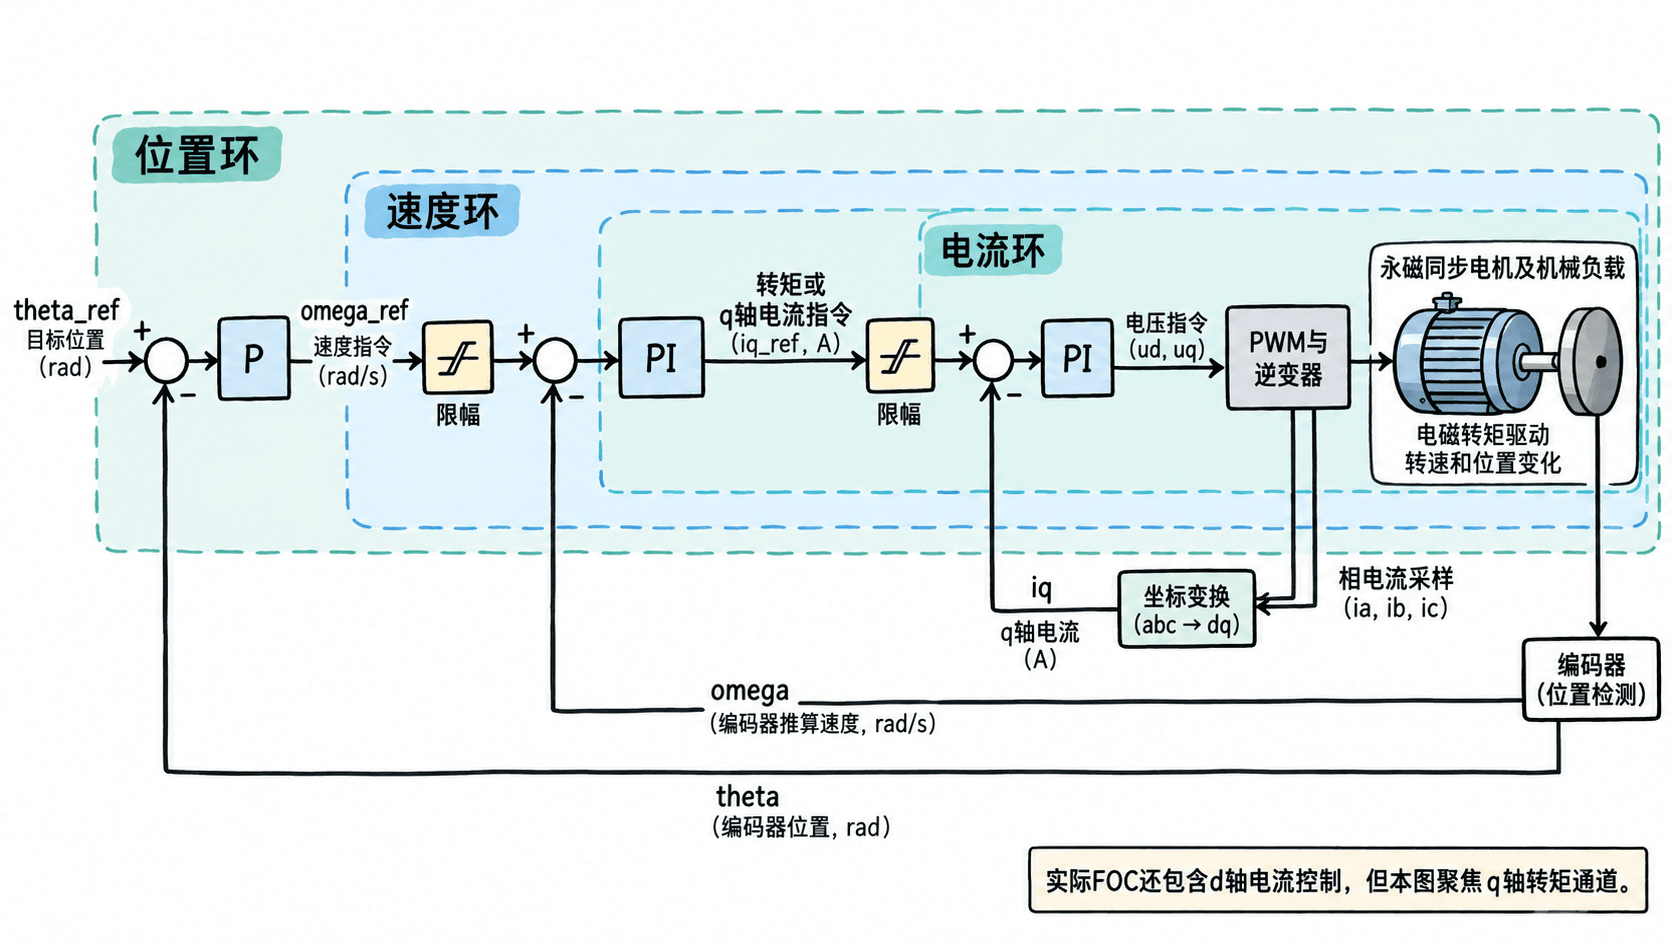
从控制器执行顺序看,可以将一次运动过程拆成四步:
- 位置环计算位置偏差,生成速度给定,并限制最大速度。
- 速度环比较速度给定和速度反馈,计算转矩或q轴电流给定,并限制最大转矩。
- 电流环比较目标电流与采样电流,通过电压指令和PWM调节绕组电流。
- 编码器和电流传感器持续更新反馈,三个控制环按各自周期反复执行。
假设负载突然增大,电机首先出现减速趋势,速度环检测到速度偏差后提高转矩指令,电流环随即增加实际转矩电流。位置环则根据累积的位置跟随误差调整速度指令。
用一个数值案例理解三个控制器
设一台伺服电机满足以下示例条件:编码器已换算到电机轴角度;速度环给定为600 r/min;实际速度为540 r/min;额定附近的示例转矩常数为0.5 N·m/A。以下电流统一采用与该转矩常数匹配的q轴电流定义。
速度偏差为:
假设速度PI在这一时刻根据比例项和积分状态计算出2 N·m的转矩指令,且尚未触及限幅,则q轴目标电流为:
如果电流反馈仅为3 A,电流环就会调整q轴电压指令,促使实际电流向4 A靠近。最终电流能否达到目标,还取决于母线电压、反电动势、电流限制以及电机电气参数。
再看位置环。假设电机轴目标位置为90°、实际位置为87°,位置偏差为3°。采用仅用于演示的比例增益,位置控制器给出的速度指令为:
换算为100 r/min。若驱动器速度限幅为80 r/min,实际发送给速度环的指令就应限制为80 r/min。注意这个位置环算例与前面600 r/min的速度环算例是两组独立工况,不应混为同一时刻的信号。
工程实现中还会采用速度前馈、加速度前馈、转矩限幅及积分抗饱和,避免外环持续要求内环无法实现的动作。
为什么电流环必须比位置环快
带宽反映控制环能够有效跟随和抑制扰动的频率范围。典型级联伺服系统要求内环响应明显快于外环,避免外环在内环尚未建立输出时再次大幅修改指令。
例如一套机械刚性较好、传感器与功率器件满足要求的系统,可将以下数值作为初步设计示例,而不是通用整定参数:
| 控制环 | 示例闭环带宽 | 示例控制周期 |
|---|---|---|
| 电流环 | 1000 Hz | 50 μs |
| 速度环 | 100 Hz | 500 μs |
| 位置环 | 10 Hz | 1 ms |
这里的带宽是闭环动态性能指标,控制周期是算法更新间隔,二者不能视为同一个参数。例子中电流环与速度环带宽相差10倍,速度环与位置环也相差10倍,有利于形成时间尺度分离。
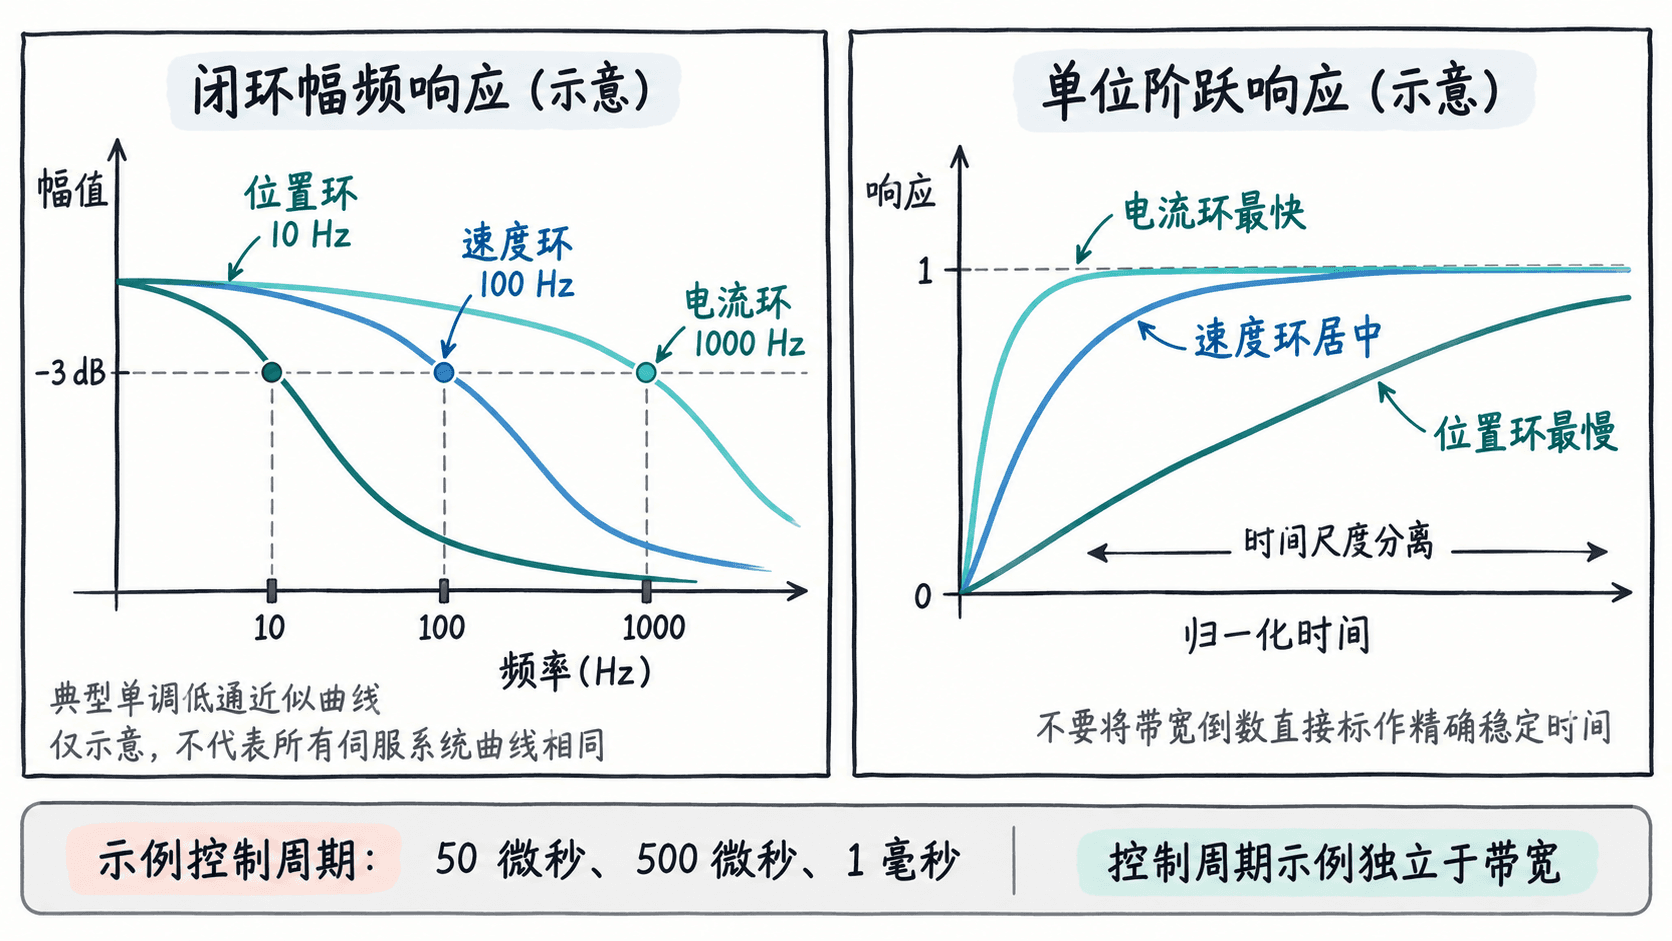
实际可实现的带宽还受电机电感、功率级延迟、电流采样噪声、编码器分辨率、机械共振和负载惯量限制。机械系统存在低频柔性共振时,速度环可能不能达到100 Hz,更不能直接套用上述比例。
根据异常表现定位对应控制环
整定时通常先保证电流环稳定,再整定速度环,最后调整位置环。每一步都应限制转速和转矩,并记录阶跃响应或跟踪误差;机械设备首次调试应确保行程、急停及安全限位有效。
| 观察现象 | 优先检查 | 判断与处理 |
|---|---|---|
| 电流指令变化后电流剧烈振荡 | 电流环 | 检查采样极性、参数、PI增益及电压饱和 |
| 速度指令恒定但转速周期性波动 | 速度环及机械共振 | 检查速度PI、反馈噪声、联轴器与负载共振 |
| 定位明显超调但速度控制基本平稳 | 位置环 | 检查位置增益、轨迹减速度及速度前馈 |
| 加速期间持续存在较大位置误差 | 转矩与加速度能力 | 检查电流限幅、负载惯量、轨迹规划和饱和状态 |
一个可执行的诊断方法是同时采集位置指令、位置反馈、速度指令、速度反馈、转矩指令和实际电流六条曲线。若位置环要求持续加速,但转矩指令长期卡在限幅值,继续提高位置增益通常无法提升加速能力,反而可能加剧超调。
三层闭环可以用一句工程判断来区分:位置环决定往哪里走和还差多少,速度环决定如何跟随目标速度,电流环决定电磁转矩能否及时建立。整定时沿着位置指令、速度指令、转矩指令向内追踪,再沿反馈路径检查实际响应,通常比直接修改增益更容易找到问题。