
PLC 与工业控制 / 系统课时
区分正常停止与驱动器快速停止
区分正常停止与驱动器快速停止
伺服轴接到停止指令后,不同停止方式可能产生完全不同的减速过程。本课用一台水平丝杠滑台比较控制器正常停止、驱动器快速停止和安全转矩关断 STO,计算停止距离,并建立可用于设备调试的停止策略与验收方法。
学习目标
- 区分三种停止方式的执行主体、减速能力与安全边界。
- 根据速度、减速度和响应延迟估算停止时间与距离。
- 为正常停机、故障停机和人员安全事件选择合理的停止策略。
三种停止方式有什么区别
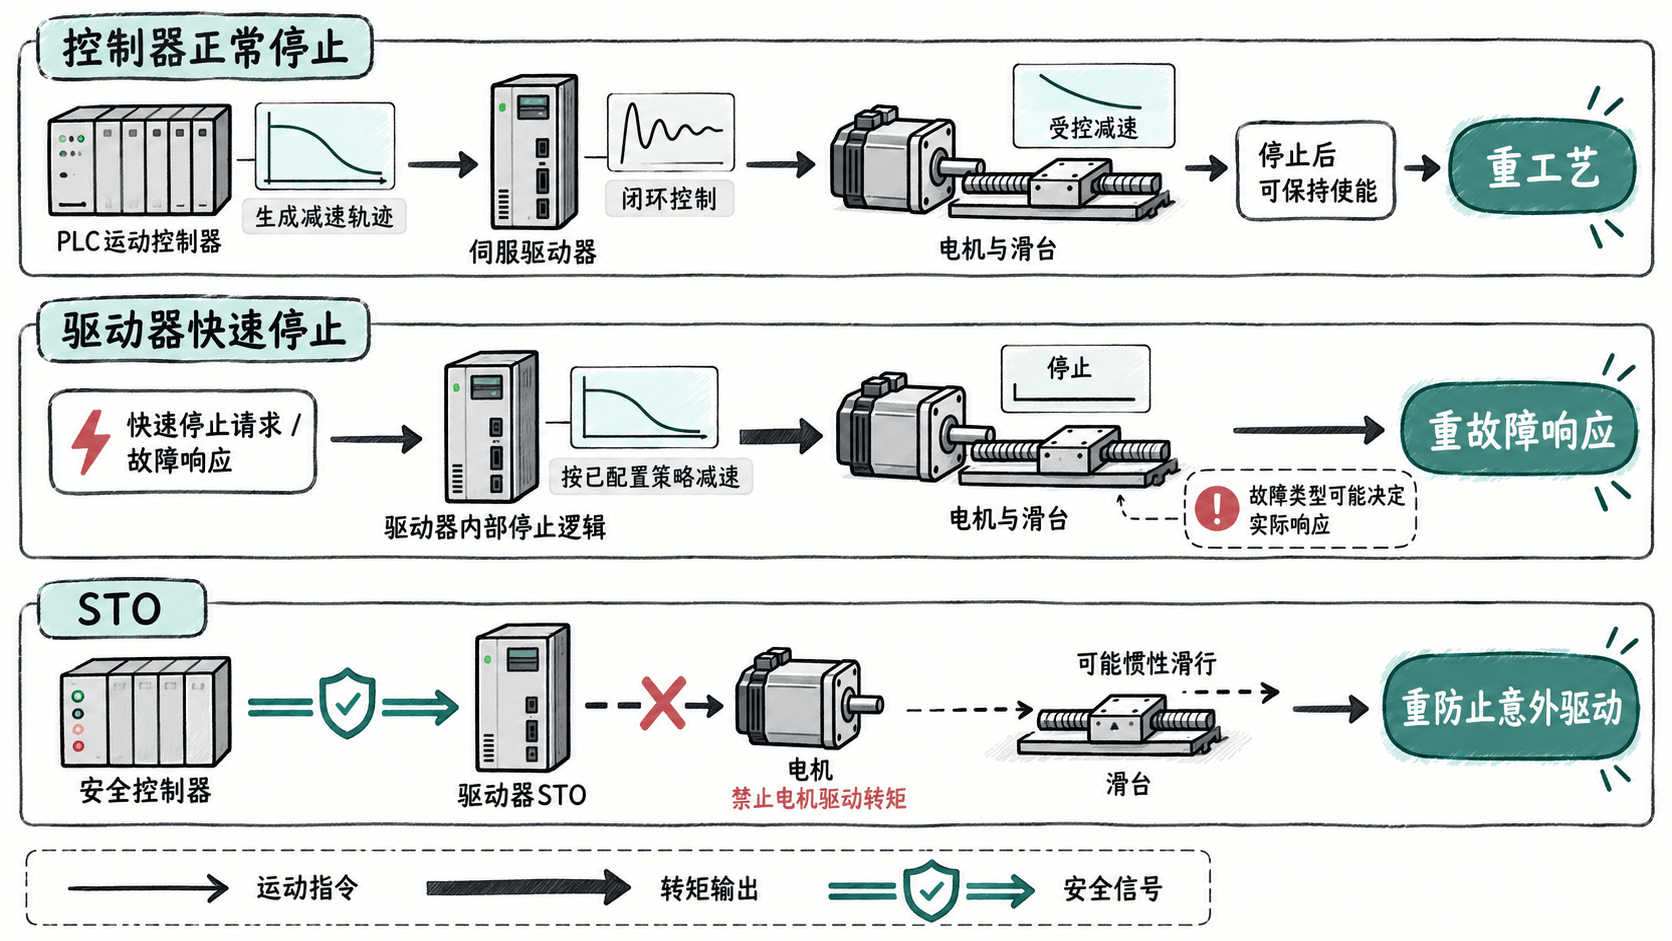
正常停止、快速停止和 STO 不是同一层级的功能。前两者通常需要驱动系统继续输出电磁转矩,STO 则用于防止电机继续产生驱动转矩。
| 比较项 | 控制器正常停止 | 驱动器快速停止 | STO |
|---|---|---|---|
| 执行主体 | PLC 或运动控制器 | 伺服驱动器 | 安全功能电路 |
| 典型触发 | 程序停止、工艺暂停 | 驱动故障响应、专用快速停止请求 | 安全系统请求 |
| 减速方式 | 按规划轨迹减速 | 按驱动器配置或实际支持的快速停止策略处理 | 不主动控制减速 |
| 减速期间转矩 | 通常保持输出 | 受控减速期间通常保持输出 | 安全功能生效后禁止驱动转矩 |
| 最终状态 | 可能保持伺服使能 | 取决于驱动器参数和故障类型 | 无驱动转矩,不等于机械制动 |
| 是否天然属于安全功能 | 否 | 否 | 是,须符合具体安全设计与认证条件 |
控制器正常停止通常采用梯形或 S 曲线减速,让机械系统平稳结束运动。例如水平搬运轴以 600 mm/s 运行,正常减速度设为 2000 mm/s²,可以减少冲击并避免物料滑移。
驱动器快速停止通常让驱动器直接执行预设的停止响应,不必等待控制器完成正常轨迹规划。例如现场总线运动指令中断后,驱动器可能依据故障响应参数采用快速减速、立即禁止输出或其他策略,具体行为必须查阅对应型号手册。
STO 是 Safe Torque Off(安全转矩关断)。它不是更大的减速度,也不保证电机在固定时间内停下。STO 生效后,运动部件可能因惯性继续滑行,垂直轴还可能因重力下坠。
用停止距离判断能否及时停下
以水平滚珠丝杠滑台为例,假设运动方向上没有外部持续驱动力,电机和负载能够提供恒定减速度。设定参数如下:
| 参数 | 数值 |
|---|---|
| 初始线速度 | 600 mm/s |
| 正常减速度 | 2000 mm/s² |
| 快速停止减速度 | 5000 mm/s² |
| 控制器停止响应延迟 | 20 ms |
| 驱动器快速停止响应延迟 | 5 ms |
若减速度为常数,减速时间与距离分别为:
其中 为初速度, 为减速度的正值。若响应延迟期间仍以原速度运动,还需要计算延迟距离:
正常停止计算结果:
- 减速时间:600 ÷ 2000 = 0.30 s。
- 减速距离:600² ÷ (2 × 2000) = 90 mm。
- 响应延迟距离:600 × 0.020 = 12 mm。
- 总停止距离:102 mm,总时间约 320 ms。
快速停止计算结果:
- 减速时间:600 ÷ 5000 = 0.12 s。
- 减速距离:600² ÷ (2 × 5000) = 36 mm。
- 响应延迟距离:600 × 0.005 = 3 mm。
- 总停止距离:39 mm,总时间约 125 ms。
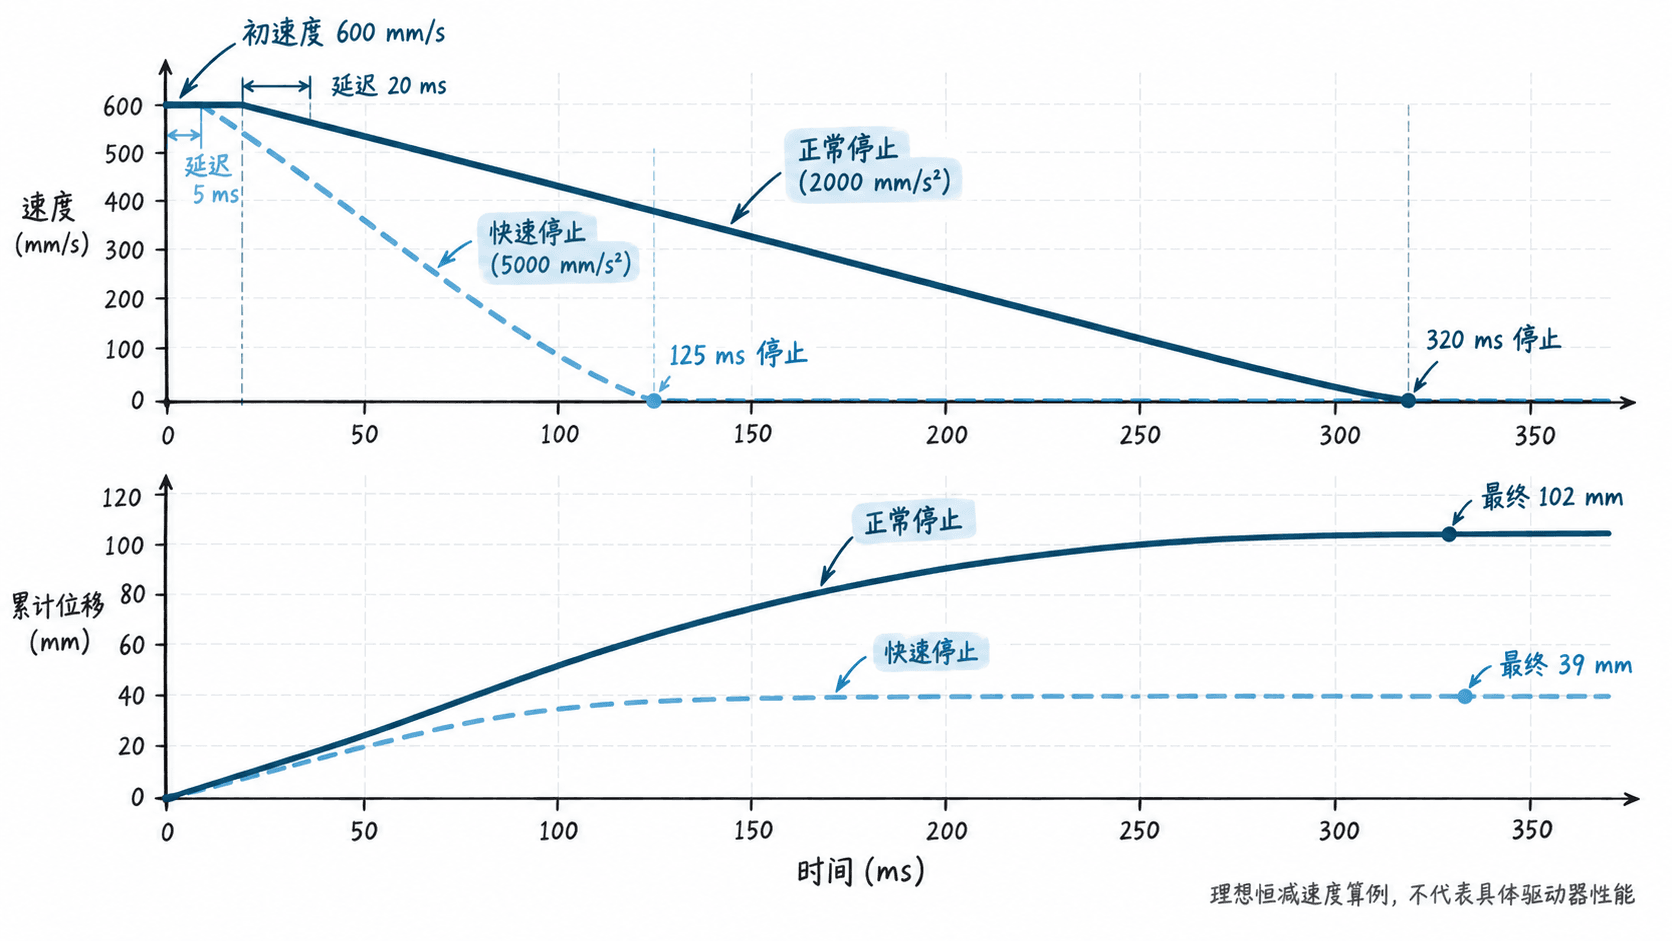
这个算例说明,在相同初速度下,更高的可实现减速度通常可以缩短停止距离。但 5000 mm/s² 只有在电机峰值转矩、驱动器电流限制、机械强度、负载摩擦及再生制动能力均允许时才可能实现。
对于 STO,不应直接套用上述快速停止距离。因为 STO 不负责实施受控减速,滑行距离由惯量、摩擦、重力和外部作用力决定,可能显著超过 39 mm。
怎样给不同停机事件选择策略
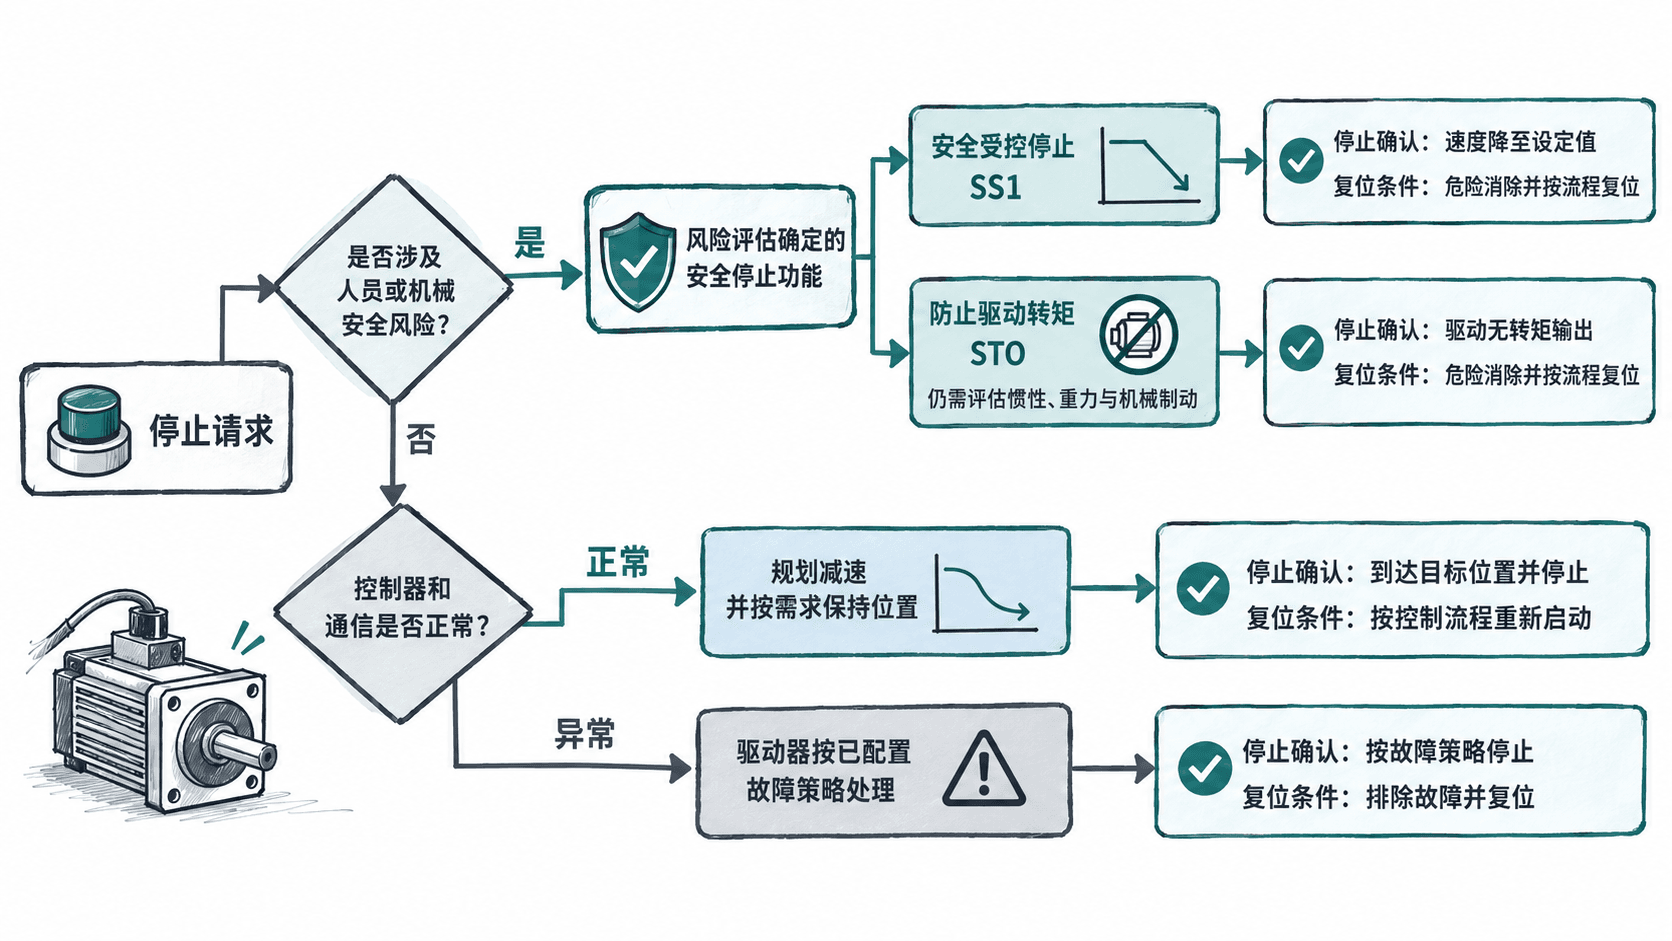
实际项目不宜把所有停止请求都映射到同一个驱动器输入。可以先明确停止事件的性质,再确定由哪个系统执行。
| 现场事件 | 推荐处理方向 | 必须满足的条件 |
|---|---|---|
| 操作员按下普通停止按钮 | 控制器正常减速 | 控制器、通信和驱动闭环正常 |
| 工艺暂停或等待物料 | 正常停止并保持位置 | 负载允许持续保持转矩 |
| 普通限位预警 | 提前按规划轨迹减速 | 剩余行程大于最坏停止距离 |
| 通信故障或运动控制器异常 | 驱动器预设故障停止策略 | 驱动器仍有能力执行该策略 |
| 人员进入危险区域 | 由安全风险评估确定停止功能 | 不能仅依赖普通快速停止命令 |
| 需要防止意外电机驱动 | STO 或相应安全功能 | 已确认机械残余运动风险得到控制 |
工业机械常用的停止类别包括 IEC 60204-1 中的类别 0、1、2。类别 0 为立即切除执行机构动力的非受控停止;类别 1 为先受控停止、随后切除动力;类别 2 为受控停止且保持动力。这些类别描述停止行为,不能简单按名称等同于驱动器的某个快速停止参数。
当风险评估要求先受控减速、再安全切除转矩时,可采用满足所需安全完整性要求的 SS1(Safe Stop 1)方案。具体监控方式、停止时限与 STO 配合取决于安全驱动或安全控制器的实现,普通 PLC 发出减速命令后再延时触发 STO,不能自动视为合格的 SS1 安全功能。
调试时怎样验证停止行为
以一台水平伺服轴为对象,在厂家允许的调试条件下,从低速度和低负载开始验证,逐步提高到设计的最不利工况。不要通过制造真实危险或短接安全回路来测试。
- 核对驱动器说明书,确认正常停止命令、快速停止请求、故障响应参数、STO 输入和反馈状态的实际含义。特别检查故障响应是减速停机还是立即禁止输出。
- 记录正常减速度、快速停止减速度、速度上限、峰值转矩限制、再生电阻配置及机械制动器动作条件。不同型号的参数名称不能直接照搬。
- 在控制系统中采集停止请求时刻、实际速度、实际位置、驱动器状态及故障码,采样周期建议在设备能力允许时选择 1~5 ms,并记录实际采样周期。
- 使用普通停止命令测量从请求到速度接近零的时间,记录停止距离以及最终位置保持情况。
- 在设备厂家规定的安全测试方法下验证快速停止响应,检查减速过程中是否出现过电压、过电流、跟随误差过大或机械冲击。
- 按经过批准的安全验证程序检查 STO,确认安全功能状态反馈以及重新使能条件;同时观察是否存在惯性滑行、重力运动或机械抱闸延迟。
验收表至少记录以下数据:
| 检查项 | 记录内容 |
|---|---|
| 测试工况 | 速度、负载、运动方向 |
| 实际停止时间 | 从请求发出到定义的停止判据成立 |
| 实际停止距离 | 停止前后位置差 |
| 最大跟随误差 | 减速期间记录的峰值 |
| 驱动器最终状态 | 使能、禁止输出、故障或 STO 激活 |
| 再启动条件 | 是否需要手动复位、重新使能和新的运动命令 |
验收阈值应来自设备设计、驱动器能力及风险评估,不能直接拿教学算例的 39 mm 作为合格标准。尤其要测试最大运行速度、最大允许负载以及可能产生反向驱动力的运动方向。
哪些情况下快速停止也不能保证停住
高惯量负载快速减速时,电机可能进入再生发电状态。如果驱动器直流母线电压上升且制动能量无法及时消耗,可能触发过电压保护,导致受控减速提前中断。处理方法是核查制动电阻选型、驱动器再生能力和减速参数,而不是单纯继续提高减速度。
垂直升降轴还存在重力风险。STO 消除驱动转矩后,如果机械制动器尚未建立足够制动力,负载可能下落。必须结合符合风险评估要求的保持与制动措施;普通电机抱闸不能未经验证就当作人员安全制动器。
另外,停止后速度为零不等于设备已经进入安全状态。维修人员接近轴系前,仍需按照设备的隔离、锁定、验电及残余能量释放程序处理。STO 本身也不等于电气隔离。
实际工程应把正常停止用于工艺控制,把驱动器快速停止作为经过验证的异常响应手段,把 STO 及必要的安全停止功能纳入独立风险评估。三者可以协同,但不能相互替代。