
PLC 与工业控制 / 系统课时
调整位置环增益与前馈补偿
调整位置环增益与前馈补偿
伺服轴定位时,即使最终能到达目标,也可能出现运动中跟随误差过大、停止后过冲或迟迟无法稳定的问题。本课使用同一条往返定位轨迹,分别调整位置环比例增益与速度前馈,记录峰值跟随误差、超调量和稳定时间,并判断参数是否真正改善定位性能。
学习目标
- 区分位置环比例增益与速度前馈对跟随误差、超调和稳定性的影响。
- 按固定轨迹和统一测量口径进行分步整定,避免同时修改多个参数。
- 使用实测数据判断增益和前馈的合理范围,并识别机械共振与控制饱和。
位置增益和速度前馈分别解决什么问题
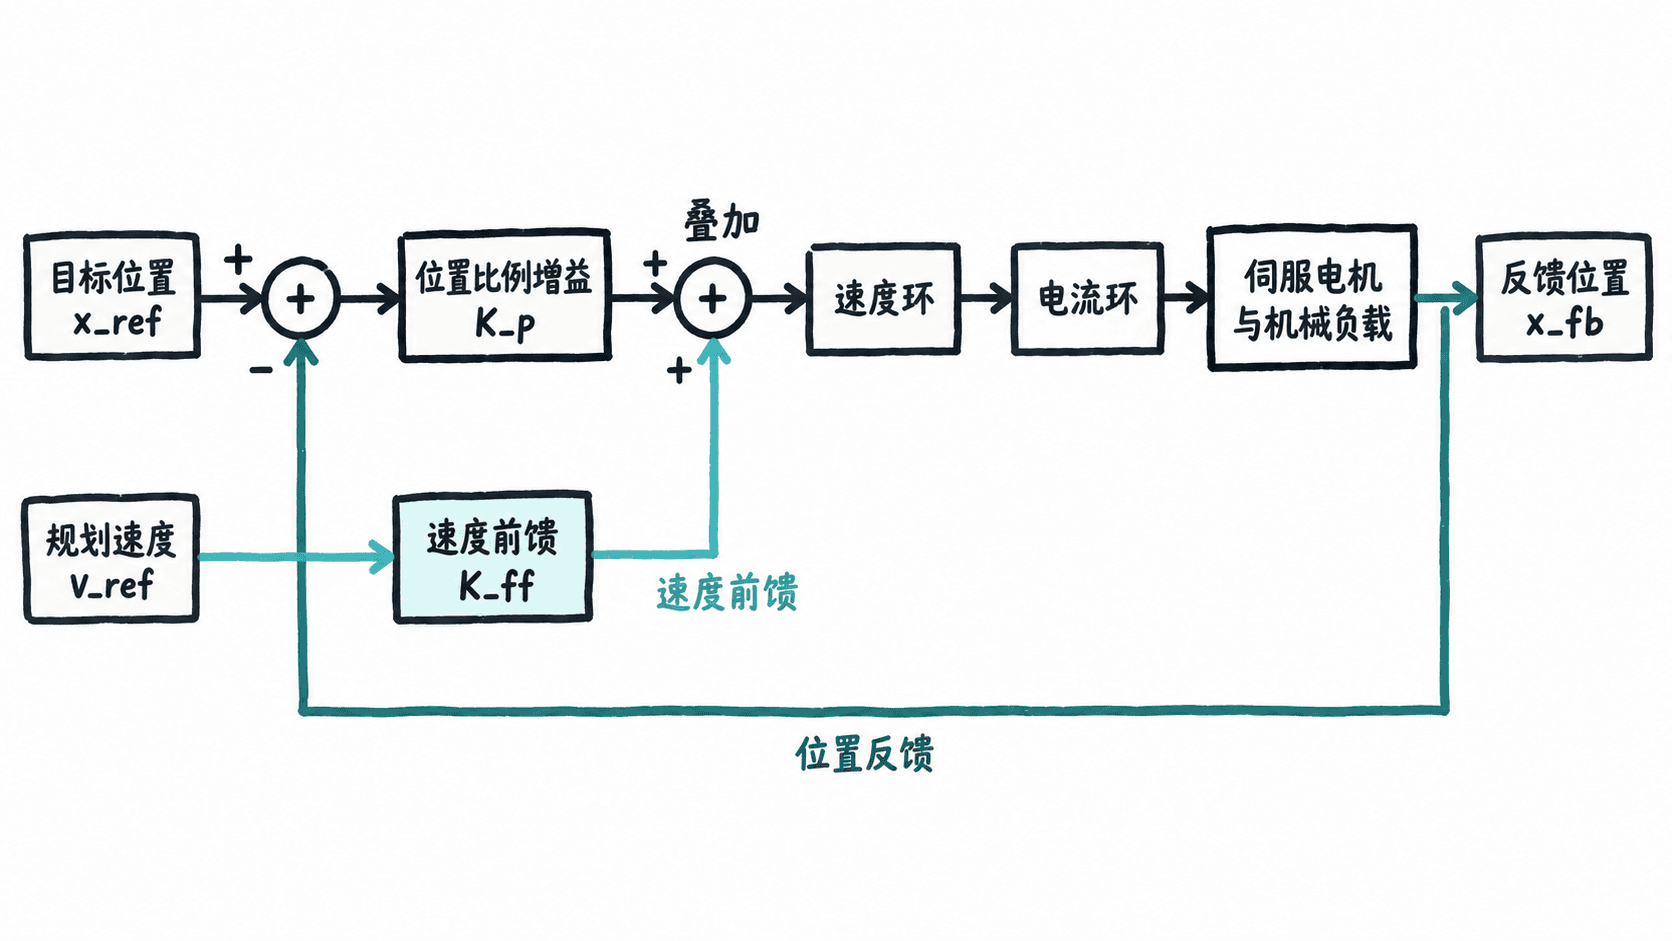
位置环根据目标位置与反馈位置的差值产生速度修正指令。对典型位置外环、速度内环结构,可用简化关系理解其作用:
其中, 是目标位置, 是反馈位置, 为位置比例增益, 为速度前馈系数。上式要求位置单位一致, 采用 , 为无量纲系数;真实驱动器可能使用 Hz、百分比或内部标度,不能直接照搬数值。
- 提高位置增益:相同位置偏差下产生更大的纠正速度,通常可以降低跟随误差,但过高会放大振动、激发机械共振,甚至造成失稳。
- 增加速度前馈:根据规划速度提前提供运动指令,减少系统必须依靠位置偏差产生的修正量;前馈过高或与实际传动比例不匹配时,可能产生反向跟随误差和超调。
- 两者不能互相替代:前馈不负责消除扰动引起的所有误差,位置反馈仍然承担偏差修正。
固定测试轨迹和评价指标
本例使用水平滚珠丝杠滑台,行程允许范围为 0~200 mm,编码器反馈已完成位置单位换算,速度环已经整定且运行无明显振动。试验时采用低风险负载,确认软限位、急停和安全停止功能有效。
固定以下测试条件,调参过程中不得随意更换轨迹:
| 项目 | 测试取值 |
|---|---|
| 起点与终点 | 20 mm → 120 mm → 20 mm |
| 单程位移 | 100 mm |
| 最大速度 | 100 mm/s |
| 加速度、减速度 | 均为 500 mm/s² |
| 轨迹类型 | 梯形速度规划 |
| 每组重复次数 | 5 次 |
| 记录间隔 | 建议不大于 1 ms |
| 到位误差带 | ±0.02 mm |
| 稳定保持时间 | 连续 100 ms |
单程加速时间为 0.2 s,加速距离为 10 mm,减速距离同样为 10 mm,匀速段距离为 80 mm,因此理想单程运动时间为 1.2 s,不包含端点停留和指令通信延迟。
统一记录三个指标:
- 峰值跟随误差:运动期间 的最大值,同时保留带符号误差曲线,区分滞后和超前。
- 超调量:指令停止在终点后,实际位置越过目标位置的最大距离。正向到达 120 mm 时,如果最高达到 120.06 mm,超调为 0.06 mm;反向运动应按运动方向重新判断。
- 位置稳定时间:从规划运动结束时刻开始,到反馈位置进入 ±0.02 mm 误差带并持续保持至少 100 ms 的最早时刻所经历的时间。若发生再次越界,必须重新计算。
示波记录至少包含目标位置、反馈位置、跟随误差和实际速度;驱动器若允许,再增加转矩指令与速度指令。采样间隔 1 ms 可以观察约数十毫秒的到位过程,但不能据此准确评估高频机械振动,怀疑共振时应采用更高带宽的采集方式。
先调整位置环增益
第一轮保持速度前馈为 0,速度环增益、滤波器、加减速和负载全部固定,只修改位置比例增益。以下数值采用前述简化模型的 单位,仅用于展示整定方法,不对应任何特定品牌驱动器的参数编号。
- 从能够稳定运行的低增益开始,例如 ,采集 5 次完整往返轨迹。
- 增加到 ,观察匀速段跟随误差以及减速停止后的超调。
- 如果没有持续振动、异常噪声和明显转矩饱和,再试 。发现振铃明显增加时停止上调。
- 选择满足误差和稳定时间要求、且保留稳定裕量的增益,不以允许范围内的最高数值为目标。
下面是一组教学用模拟测量数据,假设每组均取 5 次测试中的最差指标,不代表设备的实际测量结果:
| 位置增益 | 峰值误差 | 超调量 | 稳定时间 |
|---|---|---|---|
| 20 s⁻¹ | 4.90 mm | 0.01 mm | 170 ms |
| 30 s⁻¹ | 3.30 mm | 0.02 mm | 120 ms |
| 40 s⁻¹ | 2.50 mm | 0.09 mm | 240 ms |
在这个例子中,40 s⁻¹ 虽然降低了峰值跟随误差,却导致超调增大、稳定时间延长。如果项目的超调上限为 0.05 mm,应该先选 30 s⁻¹,而不是继续提高增益。
在稳定增益下增加速度前馈
将位置增益固定为上一轮选定的 30 s⁻¹,再单独调整速度前馈。下表采用归一化前馈系数,0 表示关闭,1 表示理论上的完整规划速度前馈;部分驱动器将对应范围显示为 0%~100%,实际意义必须以厂家手册为准。
- 将前馈从 0 增加到 0.5,在完全相同的轨迹下记录误差曲线。
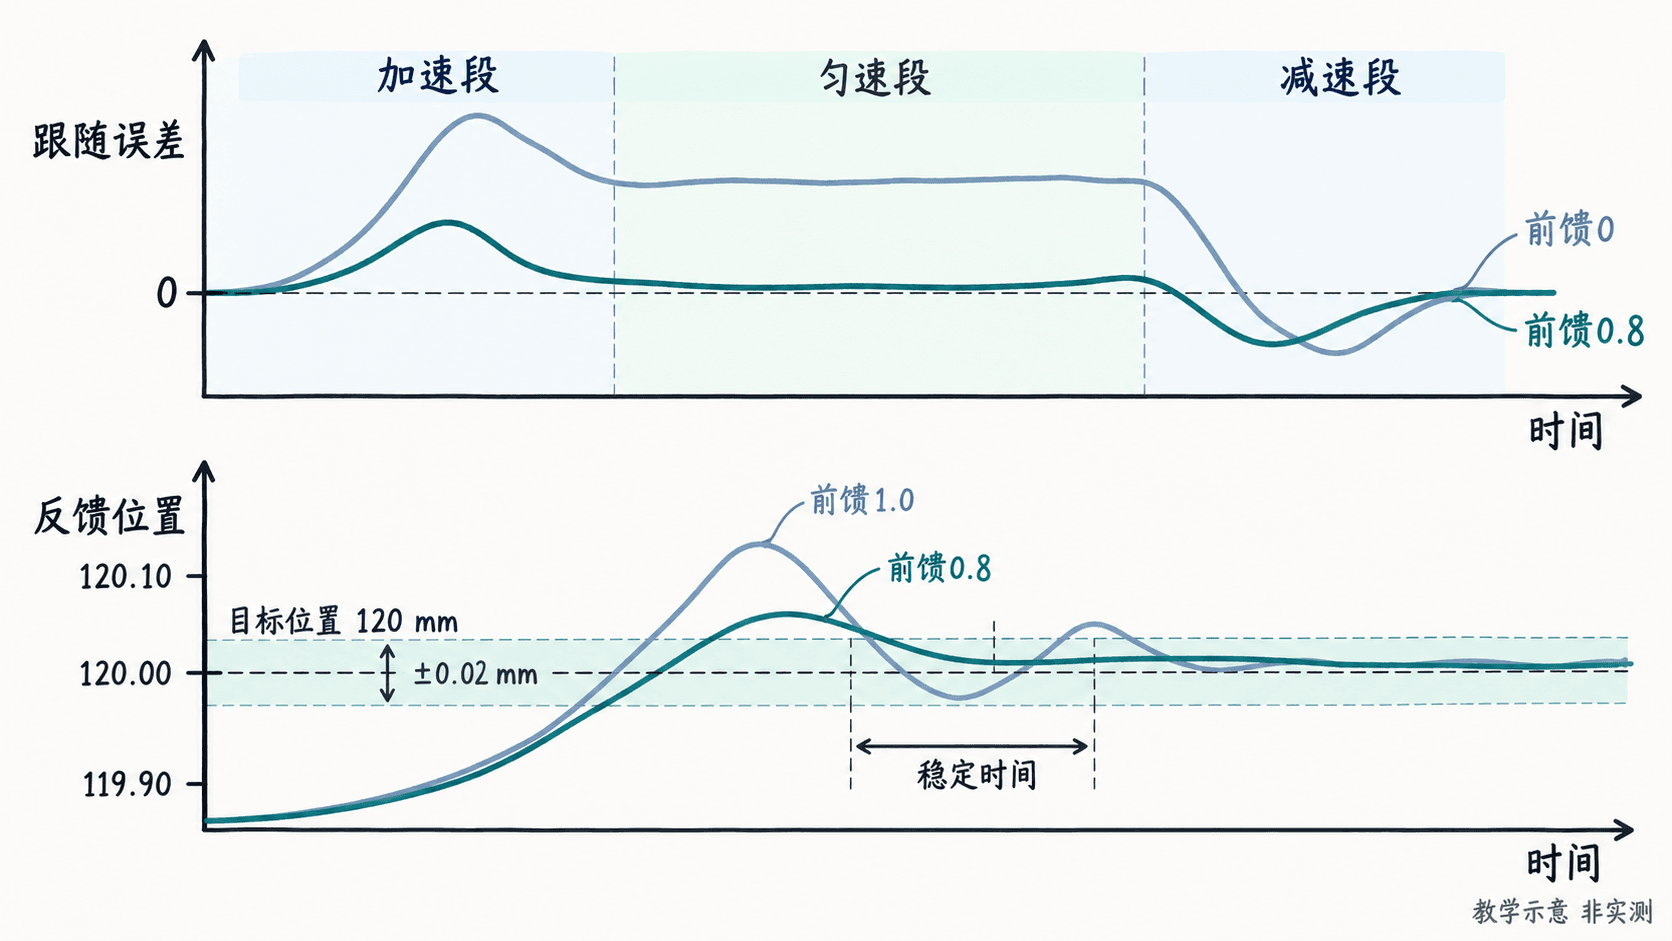
- 继续尝试 0.8,重点比较匀速段跟随误差、加减速交界处的误差尖峰和到位超调。
- 仅在响应仍然平稳时测试 1.0,检查是否出现实际位置超前、停止后回摆或噪声增大。
- 每次调整后执行 5 次往返,以最差值判断是否符合工艺验收要求。
以下是同样用于教学的模拟数据,位置增益始终保持 30 s⁻¹:
| 速度前馈系数 | 峰值误差 | 超调量 | 稳定时间 |
|---|---|---|---|
| 0 | 3.30 mm | 0.02 mm | 120 ms |
| 0.5 | 1.80 mm | 0.02 mm | 105 ms |
| 0.8 | 0.90 mm | 0.03 mm | 90 ms |
| 1.0 | 0.70 mm | 0.12 mm | 210 ms |
若验收要求峰值跟随误差不超过 1.0 mm、超调不超过 0.05 mm、稳定时间不超过 100 ms,则 0.8 是这组候选值中唯一同时满足全部要求的设置。1.0 虽然进一步降低峰值误差,但超调和稳定时间不合格。
速度前馈改善的是对规划运动的跟随能力,不等于静态定位精度必然提高。如果终点仍有持续静差,应检查积分控制、静摩擦、重力负载、编码器和机械传动,不能只靠增加前馈解决。
复测边界工况并锁定参数
参数选定后,不能只用一次空载往返证明合格。至少增加额定工作负载、正反方向和冷机热机两种状态的复测;实际测试范围应受设备额定转矩、最高速度、有效行程和安全评估约束。
建议把每组结果记录为同一格式:参数版本、负载质量、运动方向、峰值误差、超调量、稳定时间、最大转矩利用率、是否报警。所有指标都应注明单位与测量窗口。
按以下情况决定后续处理:
- 峰值误差合格但停止振铃:不要继续增加位置增益;先检查速度环带宽、机械间隙及共振频率。
- 匀速段误差较大但到位平稳:在保持位置增益不变的前提下,小步增加速度前馈并比较误差符号。
- 加减速段误差突出:检查指令加速度、速度环跟随能力和转矩限幅;加速度前馈只在设备支持且验证安全时再考虑。
- 空载合格而满载不合格:检查惯量比、峰值转矩、传动刚性和速度环稳定性,不能直接将空载最优参数用于全部工况。
正式保存前,将选定参数与调参前的参数文件分别备份,并确认断电重新上电后参数仍然生效。最终验收应以最差工况满足全部限值为准,而不是以某一条响应曲线最平滑为准。