
PLC 与工业控制 / 系统课时
计算等效负载惯量与惯量比
计算等效负载惯量与惯量比
伺服电机选型不能只看负载重量和运行速度,还要判断电机能否在规定时间内完成加减速。本课以丝杠直线平台和减速机旋转负载为例,将机械负载折算到电机轴侧,计算等效惯量与惯量比,并用结果判断电机选型和控制整定风险。
学习目标
- 掌握旋转负载、直线负载及减速机构的惯量折算公式。
- 根据实际机械参数计算电机轴侧总负载惯量与惯量比。
- 结合加速转矩、允许惯量比和机械刚性判断选型是否合理。
先明确惯量与折算基准
转动惯量 描述物体抵抗角加速度变化的能力,国际单位为 。同样的角加速度下,惯量越大,所需加速转矩越大:
其中 是加速转矩,单位为 ; 是角加速度,单位为 。
机械系统通常同时存在电机、联轴器、减速机、丝杠和移动平台。计算时必须统一折算到电机轴侧,不能直接将不同转速轴上的转动惯量相加,也不能将负载质量直接当作转动惯量。
以电机轴为基准,记电机转子惯量为 ,电机轴侧等效外部负载惯量为 ,则:
工程中常用的负载惯量比定义为:
例如 ,,得到 ,通常称为负载惯量比 4:1。这里的 不包含电机转子本身,否则会重复计算。
将旋转与直线负载折算到电机轴
旋转机构与直线机构的折算关系不同,需要根据机械传动方式选择公式。
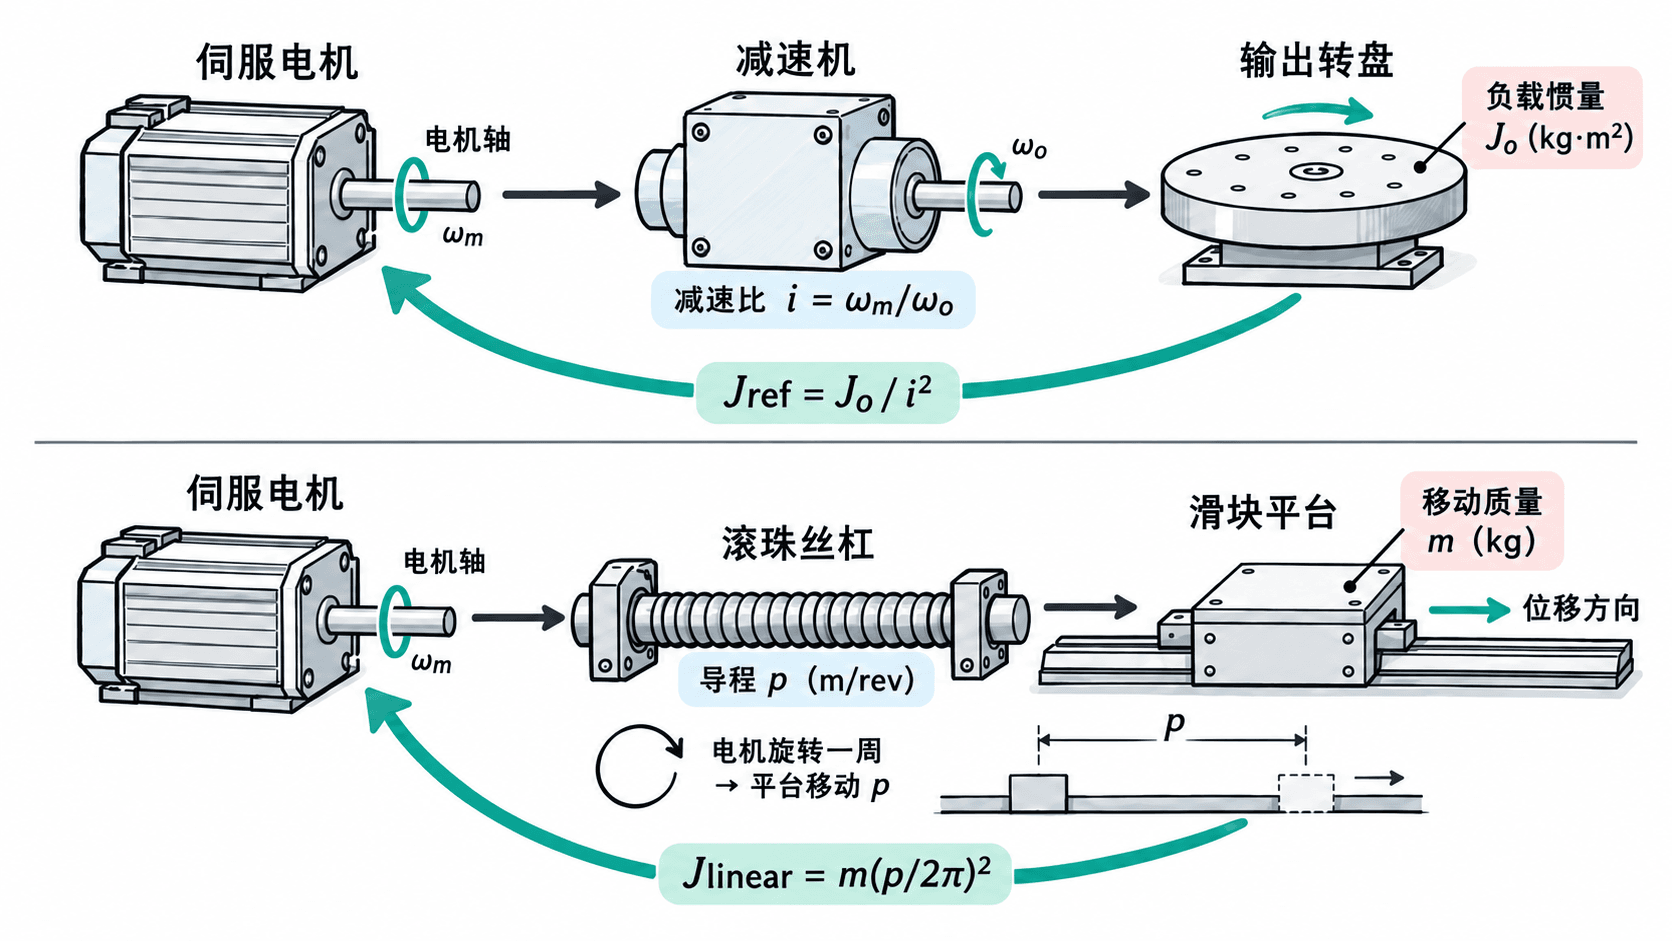
旋转负载经过减速机
设减速比 ,即电机转速除以输出轴转速。理想刚性传动条件下,输出轴负载惯量折算到电机轴为:
例如输出端转盘惯量为 ,使用 5:1 减速机,则电机轴侧等效惯量为:
减速机能够降低电机感受到的输出负载惯量,但减速机输入轴、内部齿轮、联轴器等自身惯量还要依据厂家提供的惯量数据和参考轴位置单独计入,不能忽略。
丝杠驱动直线平台
对于导程为 的理想滚珠丝杠,丝杠转动一圈,平台移动距离为 。移动质量 折算到丝杠轴的等效惯量为:
其中 必须使用米每转,不能直接把毫米数值代入。若丝杠由电机直接驱动,该结果就是电机轴侧的移动负载惯量;若经过减速机,还需要除以减速比平方。
计算丝杠平台的完整等效惯量
假设一套水平直线定位平台采用电机与丝杠直联,已知参数如下:
| 参数 | 数值 |
|---|---|
| 平台及工件移动总质量 | 80 kg |
| 丝杠导程 | 10 mm/rev |
| 丝杠自身转动惯量 | kg·m² |
| 联轴器转动惯量 | kg·m² |
| 电机转子惯量 | kg·m² |
| 传动方式 | 直联,传动比 1:1 |
首先将导程转换为 ,计算移动质量折算惯量:
因为丝杠与电机同速旋转,丝杠自身及联轴器的惯量无需再进行传动比折算:
因此得到:
电机轴侧总惯量为:
该平台的负载惯量比约为 1.91:1。若厂家对当前电机及控制方式给出的允许惯量比覆盖该值,可以进入加减速转矩与速度校核;仅凭惯量比不能直接宣布选型完成。
用惯量比检查加减速能力
继续沿用上面的平台,假设电机需要在 0.10 s 内从静止匀加速到 3000 r/min。其角速度变化量为:
因此平均角加速度为:
对应的理论惯性加速转矩:
这个 1.83 N·m 只包含惯性项,不包括丝杠摩擦、导轨阻力和外部工作载荷。水平丝杠若存在轴向阻力 、正向机械效率 ,相应电机转矩近似为:
在该恒定阻力近似下,加速阶段所需电机转矩为 。还必须确认电机在目标转速及直流母线电压条件下能够实际输出这一转矩,不能只引用零速峰值转矩。
惯量比偏大时怎样调整方案
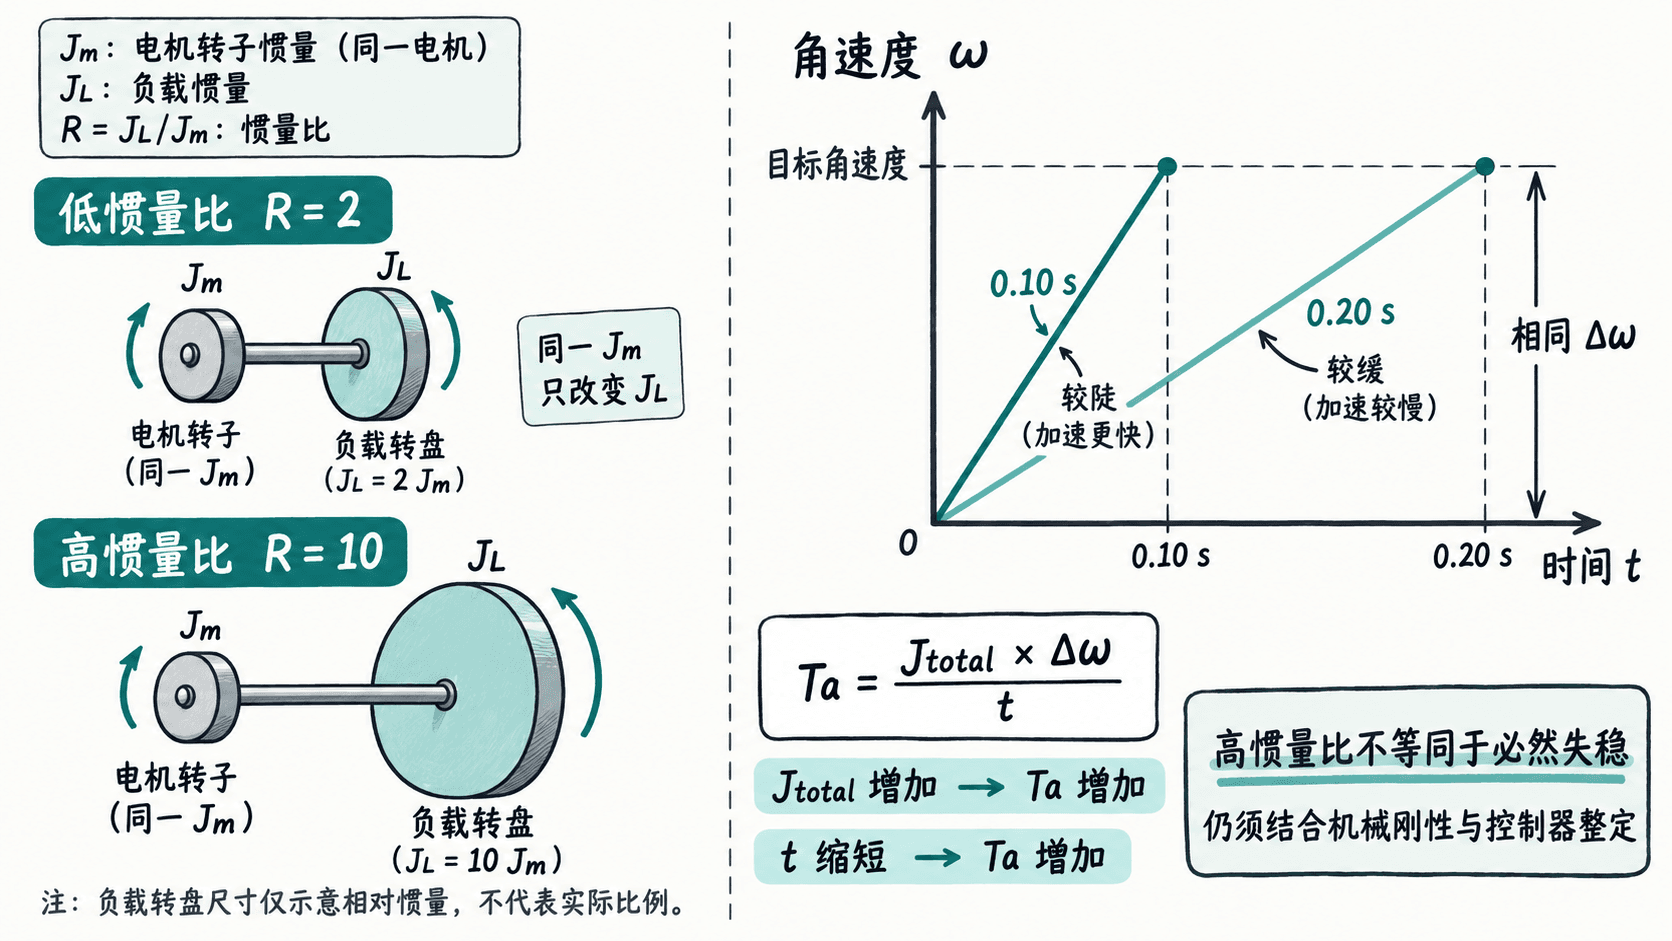
惯量比偏大可能使速度环整定更敏感,尤其在长轴、同步带、柔性联轴器或存在间隙的机械结构中,高增益可能激发扭转共振。不过,真正决定伺服性能的还包括电机转矩能力、控制带宽、摩擦、负载扰动及传动刚度。
遇到惯量比超出厂家推荐范围时,可以按以下顺序评估:
- 核对参数与参考轴。 检查丝杠导程是否由 mm 转成 m、减速比定义是否正确、质量是否包含工件,以及丝杠和联轴器是否漏算或重复计入。
- 复核运动要求。 将加速时间由 0.10 s 延长为 0.20 s,在相同总惯量及目标速度下,惯性加速转矩约减半;但定位节拍可能变长,且需要重新校核行程。
- 比较合适的减速比。 对输出端旋转惯量,5:1 减速比可将理想折算惯量降为原来的 ,但输出速度也变为电机速度的 ,还要计入减速机自身惯量、效率、间隙与额定转矩。
- 选择不同转子惯量的电机。 提高 可以降低数值上的惯量比,却也增加总惯量;必须重新计算加速转矩、转矩均方根值及运行速度。
- 验证真实机械响应。 在安全限速和受控负载条件下记录速度指令、反馈速度、跟随误差和转矩电流,检查振荡、超调、温升及驱动器报警。
对于完整的伺服选型,还应使用实际运动周期计算转矩均方根值:
其中 为各阶段电机转矩, 为阶段持续时间。需要同时满足电机连续转矩、峰值转矩、转速及驱动器电流限制,并考虑实际冷却和运行工况。
最终提交的选型记录至少应包含 、、惯量比、最大运行速度、加减速时间、峰值需求转矩和周期 RMS 转矩。这样既能说明负载怎样折算,也能说明所选伺服电机为什么能够完成指定运动。