
PLC 与工业控制 / 系统课时
配置PLC与伺服驱动器通信映射
配置PLC与伺服驱动器通信映射
PLC连接伺服驱动器后,必须确认设备识别、通信状态与控制数据映射正确,才能安全地进行单轴定位。本课以支持CiA 402的EtherCAT伺服系统为例,完成从站扫描、PDO映射、PLC变量绑定和在线诊断,最终建立可验证的通信基准。
学习目标
- 区分脉冲控制与EtherCAT现场总线控制,选择合适的通信方式。
- 完成EtherCAT从站识别、过程数据映射和PLC变量绑定。
- 根据EtherCAT状态、CiA 402状态字及实际位置反馈验证通信质量。
区分脉冲控制与现场总线控制
脉冲控制通常使用脉冲加方向信号表达运动指令。PLC输出一定数量的脉冲控制位移,通过脉冲频率控制速度。其接线直观,但控制器需要专用高速脉冲输出,驱动器的运行状态和故障信息通常还需要独立信号或通信接口读取。
EtherCAT通过工业以太网交换周期性过程数据,可以在同一网络中传输位置指令、控制字、状态字及反馈数据。使用分布式时钟DC时,还可以协调多轴设备的采样和同步时刻。
| 比较项目 | 脉冲控制 | EtherCAT控制 |
|---|---|---|
| 指令传输 | 脉冲、方向或CW/CCW信号 | 周期性过程数据PDO |
| 位置反馈 | 通常需要独立反馈通道 | 可以通过PDO读取 |
| 参数诊断 | 依赖独立接口或I/O | 可使用SDO等对象访问方式 |
| 多轴同步 | 依赖控制器脉冲输出能力 | 支持同步周期与分布式时钟 |
| 适合场景 | 简单单轴、少量轴定位 | 多轴联动、状态监控与复杂运动控制 |
本课采用一个支持EtherCAT主站功能的PLC、一个支持CiA 402的伺服驱动器和配套电机。示例将主站周期设置为1 ms,但该数值不是所有设备都支持的通用标准,必须先核对PLC、驱动器和网络的周期能力。
识别EtherCAT从站并建立通信
典型EtherCAT工程需要将设备描述文件、实际扫描设备和工程配置关联起来。设备描述文件通常采用ESI XML格式,包含设备身份信息、同步管理器和PDO等配置能力。
不同PLC开发环境的菜单名称不完全一致,下面采用常见EtherCAT工程操作路径,不将其当作某个品牌的固定菜单。
- 检查PLC以太网接口是否支持EtherCAT主站功能,驱动器是否启用了EtherCAT通信接口及CiA 402控制功能。
- 在PLC工程的设备库或设备描述文件管理功能中导入驱动器对应型号、固件版本的ESI XML文件。
- 在网络配置中添加EtherCAT主站,并选择实际连接驱动器的专用端口。
- 使用扫描设备或扫描从站功能发现驱动器,将扫描结果与工程中的设备进行匹配。
- 核对Vendor ID、Product Code及Revision Number。部分主站允许兼容版本匹配,但必须根据设备厂商说明判断。
- 选择驱动器支持的PDO配置,设置通信周期,编译并下载PLC硬件配置。
- 进入在线诊断,检查从站是否能够稳定进入OP状态。
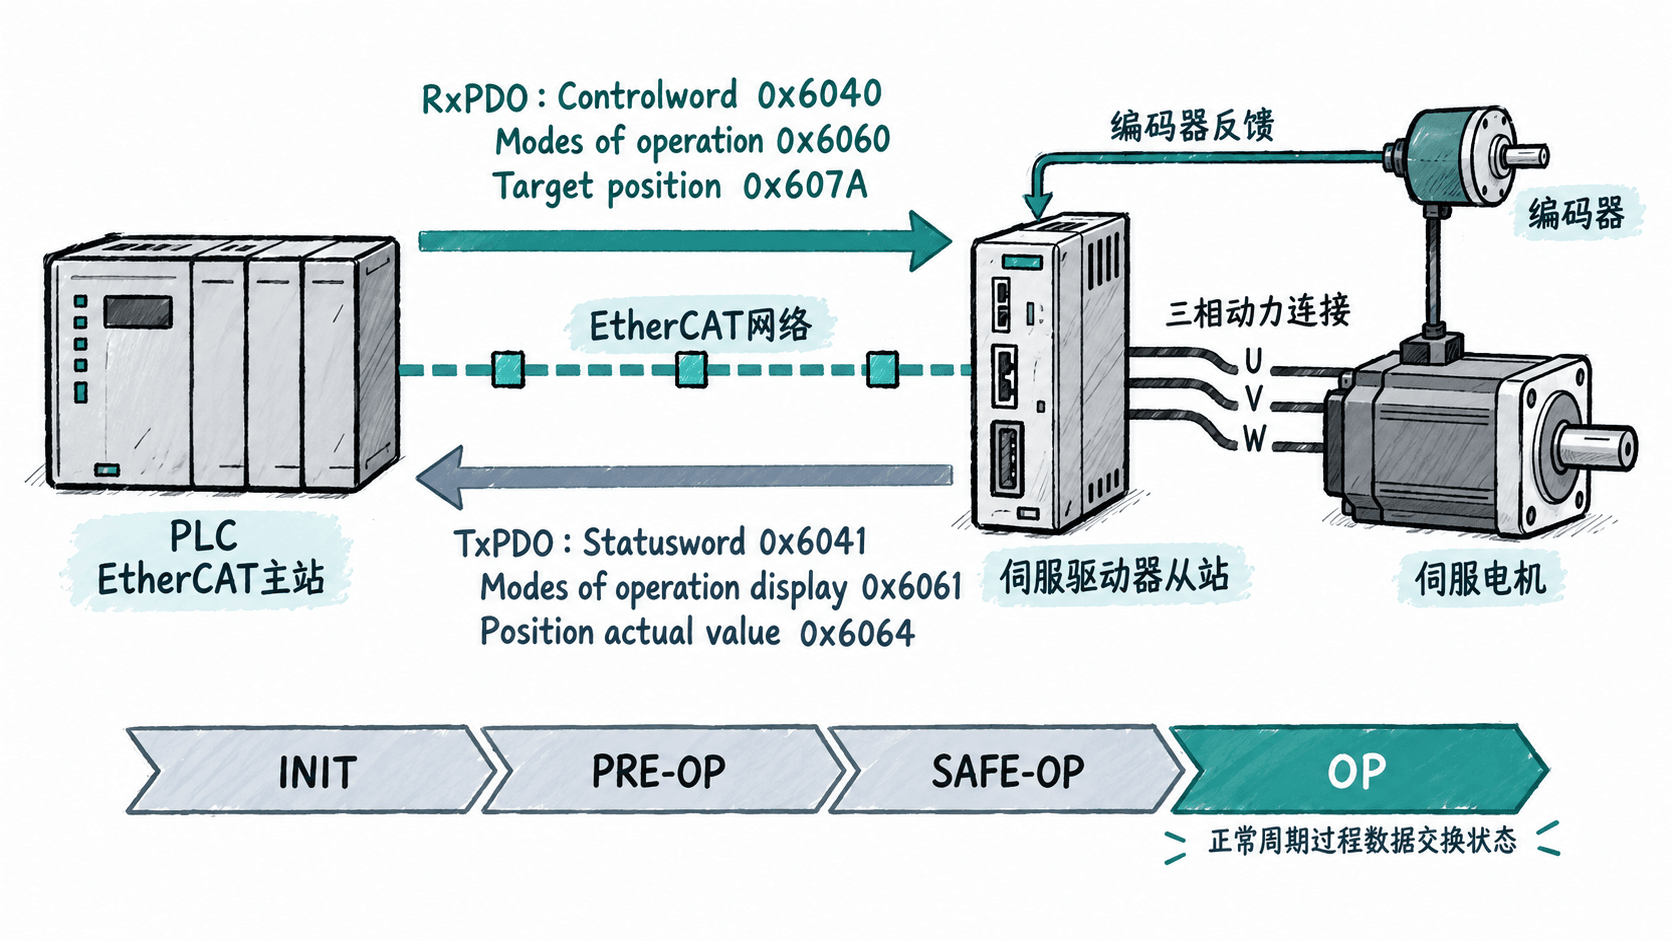
EtherCAT设备常见状态包括INIT、PRE-OP、SAFE-OP和OP。PRE-OP主要用于邮箱通信及参数配置,SAFE-OP允许有效输入过程数据,正常输出过程数据交换通常要求进入OP。不能把网络扫描成功直接等同于驱动器已经可以执行运动。
配置CiA 402过程数据映射
PDO用于周期性传输实时控制数据。EtherCAT命名采用从站视角:RxPDO表示从站接收的数据,即PLC发送给驱动器;TxPDO表示从站发送的数据,即驱动器反馈给PLC。
以CiA 402循环同步位置模式CSP为目标,可以检查以下对象是否已经包含在所选择的PDO映射中。
| 方向 | 对象索引 | 对象名称 | 常见数据类型 |
|---|---|---|---|
| PLC到驱动器 | 0x6040 | Controlword | UINT,16位 |
| PLC到驱动器 | 0x6060 | Modes of operation | SINT,8位 |
| PLC到驱动器 | 0x607A | Target position | DINT,32位 |
| 驱动器到PLC | 0x6041 | Statusword | UINT,16位 |
| 驱动器到PLC | 0x6061 | Modes of operation display | SINT,8位 |
| 驱动器到PLC | 0x6064 | Position actual value | DINT,32位 |
CSP模式的CiA 402模式编号为8。实际设备可能要求通过启动参数SDO设置0x6060,也可能支持将其放入RxPDO。不是所有伺服驱动器都允许自由修改PDO,必须以其ESI文件和对象字典为准。
配置时重点检查三个位置:
- 在从站PDO配置中选择支持目标控制模式的RxPDO和TxPDO集合。
- 检查每个映射条目的对象索引、子索引、数据长度与排列顺序。
- 将过程数据映射到PLC的相应变量,确认输入和输出方向没有颠倒。
EtherCAT中的0x1C12通常对应RxPDO分配,0x1C13通常对应TxPDO分配。常见系统使用同步管理器SM2处理输出过程数据、SM3处理输入过程数据,但实际分配应由设备描述文件和厂商文档决定,不能机械地套用固定PDO编号。
尤其不要把0x607A与0x6064交换:前者是控制器发送的目标位置,后者是电机编码器经驱动器处理后的实际位置。两者数值接近也不能说明接线或映射方向正确,必须核对对象索引。
在PLC程序中监视通信变量
完成PDO绑定后,可以用IEC 61131-3结构化文本ST读取状态字和实际位置,先验证通信数据,不直接下发运动命令。
以下为完整的PLC程序逻辑示例,遵循IEC 61131-3 ST语法。实际工程需要在PLC设备I/O映射界面中将DriveStatusword、DriveModeDisplay和DrivePositionActual绑定至相应TxPDO数据,并根据具体PLC运行环境创建和调用程序。
PROGRAM ServoCommMonitor
VAR
    DriveStatusword : UINT;
    DriveModeDisplay : SINT;
    DrivePositionActual : DINT;
    AxisOperationEnabled : BOOL;
    AxisCspMode : BOOL;
    PositionSnapshot : DINT;
END_VAR

// 屏蔽与状态判定无关的状态位
AxisOperationEnabled :=
    (DriveStatusword AND 16#006F) = 16#0027;

// CiA 402的CSP模式编号为8
AxisCspMode := DriveModeDisplay = 8;

// 保存本扫描周期收到的实际位置
PositionSnapshot := DrivePositionActual;
END_PROGRAM这段程序不会自动启动EtherCAT主站、配置PDO或使能驱动器。三个输入变量必须由工程中的真实过程数据映射更新,不能仅依靠同名变量实现通信。AxisOperationEnabled仅表示状态字匹配CiA 402的Operation Enabled状态,不代表安全回路已经满足全部运动条件。
预期结果:在设备已进入OP、PDO映射有效,但轴尚未使能时,在线监视表可以观察到状态字、模式显示和位置反馈。如果状态字为16#0040、模式显示为8、位置反馈为125000,则示例程序的计算结果为:
DriveStatusword       = 16#0040
DriveModeDisplay      = 8
DrivePositionActual   = 125000
AxisOperationEnabled  = FALSE
AxisCspMode           = TRUE
PositionSnapshot      = 125000
这里的数值是用于核对逻辑的测试样例,并非实际连接设备的固定反馈。真实状态字和位置值取决于驱动器状态、原点设置与编码器计数。位置数据的单位还可能受到厂商缩放参数影响,不能未经确认就解释为毫米。
监视通信状态并定位映射故障
PLC下载配置后,应分别检查网络状态、驱动器状态和数据有效性。只看到主站在线,无法证明PDO已经正确更新。
建议记录以下验收项目:
| 检查项 | 合格条件 | 异常时优先检查 |
|---|---|---|
| 从站识别 | 设备身份与工程配置匹配 | ESI版本、设备型号、扫描结果 |
| EtherCAT状态 | 从站稳定处于OP | 启动参数、同步管理器、周期配置 |
| 工作计数器WKC | 达到主站计算的预期值并保持正常 | 从站掉线、PDO配置、链路质量 |
| 状态字 | 读取值与驱动器面板状态一致 | 0x6041映射及数据类型 |
| 模式显示 | 0x6061与实际生效模式一致 | 0x6060设置、支持模式及启动参数 |
| 实际位置 | 安全条件下缓慢转动时反馈方向和变化连续、合理 | 0x6064映射、编码器及缩放参数 |
WKC的预期值取决于网络拓扑和过程数据读写方式,不应直接规定所有单轴系统都等于某一个常数。优先使用主站诊断页面提供的Expected WKC与Actual WKC进行比较。
如果从站一直停留在SAFE-OP,应先读取主站和从站的诊断信息,重点检查PDO长度、同步管理器配置、看门狗和分布式时钟要求。若主站报告应用层错误,应依据实际AL状态码定位,不要通过反复下载配置掩盖原因。
如果已经进入OP但状态字始终不更新,检查PLC变量是否真正绑定到TxPDO、程序是否处于运行状态,以及监视变量是否被错误地绑定到输出方向。必要时与驱动器调试软件显示的状态进行交叉验证。
如果状态字有效而位置数值异常,重点检查32位有符号类型、字节布局、位置计数单位及原点设置。不要仅凭一个位置数字判断伺服电机接线或编码器故障。
完成这些检查后,工程中应保存正确的ESI版本、PDO映射、通信周期以及PLC变量对应关系。只有网络正常、状态字可信、位置反馈与实际机械运动相符,才能把这条通信链作为后续单轴使能、回零和定位调试的基础。