
PLC 与工业控制 / 系统课时
用趋势日志复现间歇性伺服故障
用趋势日志复现间歇性伺服故障
伺服轴偶发跟随误差报警、运行中突然停机或定位超差时,单看报警代码往往无法定位原因。本课以一条间歇性报警的丝杠滑台为例,建立驱动器、PLC、运动曲线和负载工况的统一时间证据,完成故障复现、假设验证、参数回退与复测记录。
学习目标
- 选择有效的趋势变量、采样周期和触发条件,捕获故障前后的关键数据。
- 关联报警、PLC 状态、位置速度和负载变化,提出可验证的故障假设。
- 通过单变量试验、参数回退与重复测试,形成可追溯的排障记录。
确定故障现象与采集范围
假设一台水平滚珠丝杠滑台使用位置控制伺服,正常运行时完成往复定位,连续生产约 20~40 分钟后偶发跟随误差超限。报警后复位可以重新运行,空载点动又没有明显异常。
这种情况首先应记录故障发生时的运动阶段,而不是立即提高跟随误差报警阈值。后者可能暂时减少报警,却掩盖机械卡滞、负载突变或控制响应不足。
建议建立以下采集清单。表中采样周期为本例的初始方案,实际应根据 PLC 扫描周期、驱动器趋势功能和信号变化速度调整。
| 信号 | 记录内容 | 建议周期 |
|---|---|---|
| 驱动器状态 | 报警代码、报警事件时间、伺服使能 | 事件记录 |
| PLC 状态 | 自动运行、运动命令、急停与互锁状态 | 10 ms |
| 指令位置 | 位置给定值,mm | 2 ms |
| 反馈位置 | 编码器反馈换算值,mm | 2 ms |
| 实际速度 | 速度反馈值,mm/s | 2 ms |
| 转矩反馈 | 驱动器报告的转矩百分比 | 2 ms |
| 负载工况 | 工件类型、夹紧状态、运行方向 | 按事件记录 |
若控制器无法以相同周期采集全部变量,可以由驱动器高速趋势记录运动量,PLC 单独记录状态变化,再用共同触发事件进行对齐。不能把低速 PLC 轮询得到的数据误认为驱动器内部高速采样。
采集前确认设备防护、急停、限位和安全联锁有效。重复试验应在批准的工况内进行,不得旁路安全功能或通过反复强行复位扩大故障。
配置触发采样并统一时间轴
对于短暂故障,持续保存全部高速数据既浪费存储空间,也不容易找到关键瞬间。更合适的方法是设置环形缓存,并利用报警或跟随误差接近阈值作为捕获触发条件。
本例采用 2 ms 采样周期、触发前 5 s、触发后 3 s,共约 4000 个采样点。记录变量包括指令位置、反馈位置、实际速度和转矩反馈。是否支持预触发缓存、可记录通道数和采样上限,需要以具体驱动器或运动控制器手册为准。
- 在驱动器调试软件的趋势或 Trace 功能中选择上述运动变量。
- 将跟随误差达到预警值或对应驱动器报警事件设为触发源;不支持条件触发时使用 PLC 事件标记。
- PLC 同时记录自动运行、运动命令、互锁变化及当前工件标识。
- 保留原始报警历史,导出趋势数据,附上参数备份与机械工况说明。
- 将全部数据转换到同一事件相对时间轴,标记触发时刻为 0 ms。
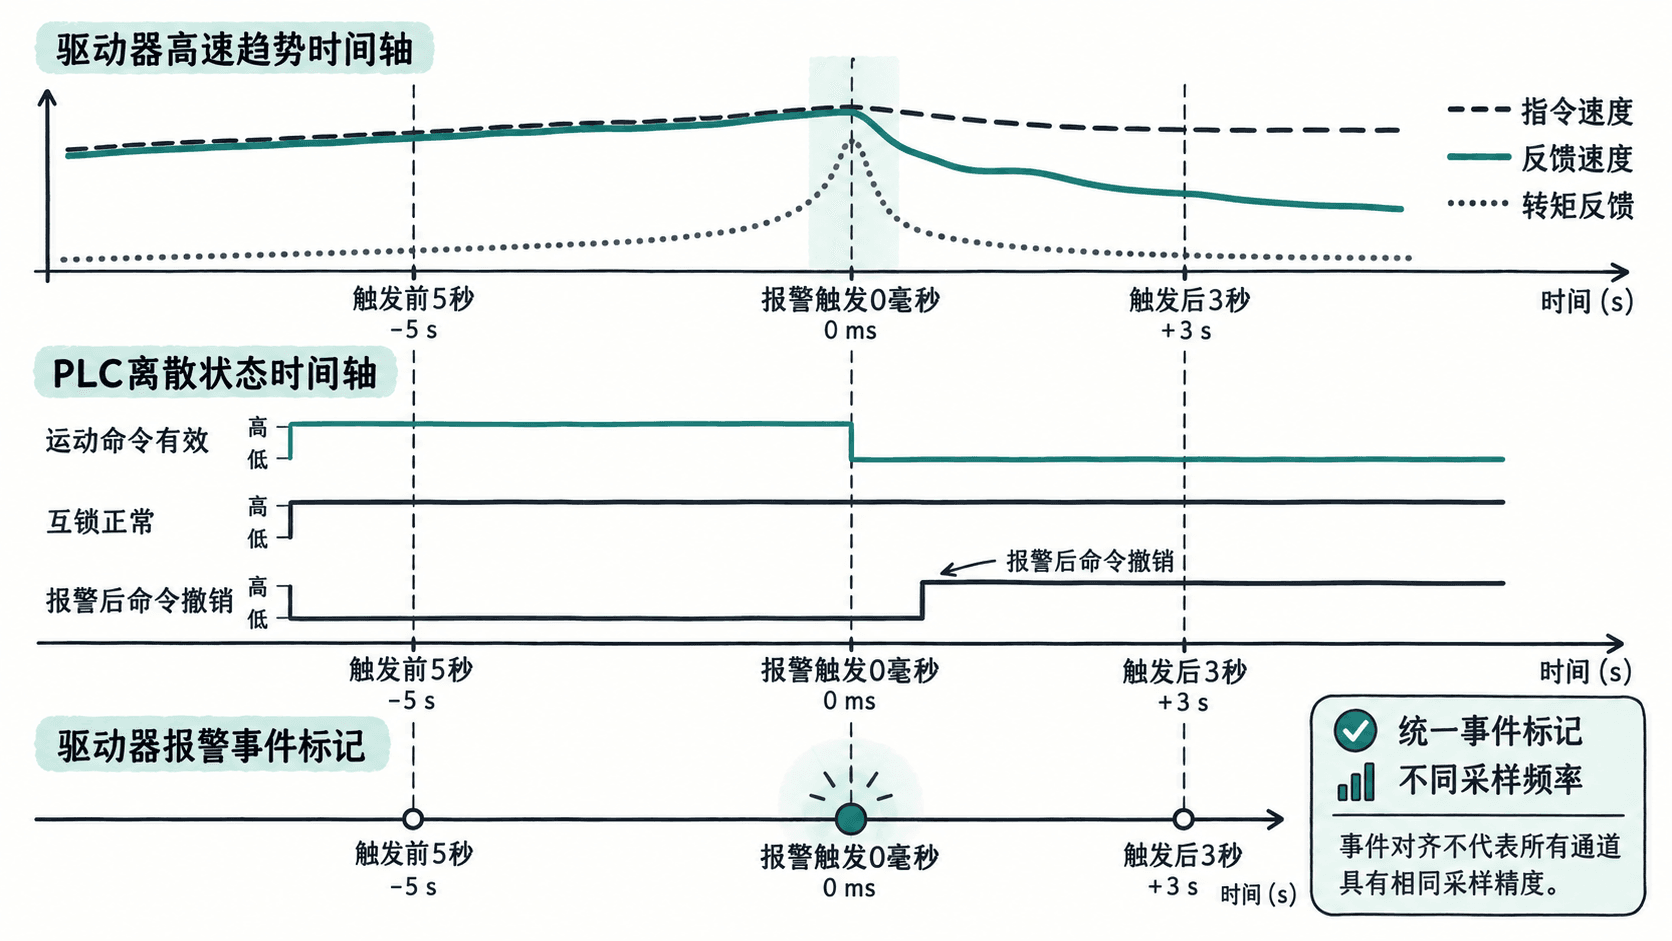
不同设备的系统时钟可能存在偏差。例如 PLC 报警记录时间为 14:32:10.128,驱动器本地时间为 14:32:10.104,不应直接断定驱动器事件提前 24 ms。应优先使用控制器支持的同步时钟或共同硬件事件;否则记录估计的时间偏移及同步误差范围。
对于需要判断数毫秒先后关系的场景,如果时间同步误差已经达到 10~20 ms,普通报警日志只能帮助定位大致阶段,不能作为精确事件先后顺序的证据。
从曲线中提取可验证的故障证据
将一次故障记录统一到报警触发时刻后,得到以下示例数据。数值用于演示分析方法,并非某个品牌驱动器的实测日志。
| 相对时间 | 指令速度 | 反馈速度 | 转矩反馈 | 跟随误差 |
|---|---|---|---|---|
| -200 ms | 200 mm/s | 199 mm/s | 32% | 0.04 mm |
| -80 ms | 200 mm/s | 195 mm/s | 58% | 0.12 mm |
| -40 ms | 200 mm/s | 183 mm/s | 86% | 0.38 mm |
| -10 ms | 200 mm/s | 160 mm/s | 96% | 0.92 mm |
| 0 ms | 200 mm/s | 152 mm/s | 98% | 1.10 mm |
本例假定报警阈值为 1.00 mm,且报警前指令处于恒速段。实际跟随误差的计算方向、滤波方式、报警判定延迟和阈值单位应以驱动器配置为准。
从数据可观察到:指令速度保持 200 mm/s,实际速度逐渐下降,转矩反馈持续升高,跟随误差随后扩大并触发报警。这支持负载阻力增加或驱动能力受限的假设,但不能单凭转矩百分比判定电机已达到真实电流限幅。
优先检查三个方向:
- 机械负载:导轨润滑不足、丝杠局部阻力、联轴器异常或夹具与其他机构发生干涉。
- 驱动限制:加速及负载需求是否接近允许转矩、电流或热限制,检查对应状态位与驱动器限幅记录。
- 控制响应:位置环与速度环参数、指令滤波、机械共振以及运动轨迹是否导致误差扩大。
如果报警前 PLC 已撤销运动命令,或安全输入首先发生变化,则应优先分析命令链和联锁链,不应沿着机械负载假设继续排查。
用导出的趋势数据计算异常区间
驱动器或控制器通常可以导出 CSV。为了重复检查不同批次,可以使用 Python 标准库对统一采样周期的数据进行分析,筛选转矩反馈较高且速度偏差明显的时间点。
下面是可独立运行的教学示例,使用 Python 3.10 及以上版本。数据直接写在程序内,不依赖真实设备;现场使用时需先按导出文件的字段名称、方向和单位转换数据。
from dataclasses import dataclass

@dataclass
class Sample:
    time_ms: int
    command_speed: float
    actual_speed: float
    torque_pct: float
    following_error_mm: float

samples = [
    Sample(-200, 200, 199, 32, 0.04),
    Sample(-80, 200, 195, 58, 0.12),
    Sample(-40, 200, 183, 86, 0.38),
    Sample(-10, 200, 160, 96, 0.92),
    Sample(0, 200, 152, 98, 1.10),
]

# 阈值仅用于教学筛选,不等于设备的安全或报警设定。
for s in samples:
    speed_error = abs(s.command_speed - s.actual_speed)
    if s.torque_pct >= 80 and speed_error >= 15:
        print(
            f't={s.time_ms}ms, '
            f'speed_error={speed_error:.0f}mm/s, '
            f'torque={s.torque_pct:.0f}%, '
            f'following_error={s.following_error_mm:.2f}mm'
        )
预期输出:
t=-40ms, speed_error=17mm/s, torque=86%, following_error=0.38mm
t=-10ms, speed_error=40mm/s, torque=96%, following_error=0.92mm
t=0ms, speed_error=48mm/s, torque=98%, following_error=1.10mm
筛选结果显示,从报警前 40 ms 开始,采样点已同时满足高转矩与较大速度偏差条件。这里不能把三个离散采样点之间的变化解释为连续测量,也不能由此证明最早异常恰好发生在 -40 ms。
对实际 2 ms 等间隔趋势,可进一步计算异常连续持续时间、峰值跟随误差和报警前转矩上升斜率。若原始数据存在丢样、不规则采样或时间戳跳变,应先检查数据质量,避免将采集问题当成运动故障。
单变量验证与参数回退
故障假设需要通过受控试验验证。先保留报警时的全部驱动器参数、PLC 程序版本、机械状态以及日志文件,再制定每次只改变一个因素的测试方案。
本例选择检查负载工况与异常是否相关。示例测试条件为相同的行程 300 mm、最高速度 200 mm/s、相同加减速设置和环境条件,每组运行 30 次;若原故障通常 20~40 分钟才出现,测试还必须覆盖相近的连续运行时长和热状态。
| 测试组 | 唯一变化因素 | 异常次数 | 初步解释 |
|---|---|---|---|
| A | 原负载、原参数 | 4/30 | 基线仍可复现 |
| B | 降低工件负载 | 0/30 | 提示与负载相关,但未证明根因 |
| C | 恢复原负载 | 3/30 | 支持负载相关性 |
这里的结果同样是教学假设数据。低负载时不报警,可能来自摩擦、夹具干涉、驱动限幅或机械变形等多个原因,还需要结合导轨检查、润滑记录、温升及驱动器状态继续缩小范围。
若需要验证速度或加速度影响,应另起测试组,只改变一个设定;调整前由设备负责人确认机械行程、安全距离及工艺允许范围。禁止通过直接增大报警阈值、取消保护或持续提高增益来证明故障已经解决。
每次修改驱动器参数都要记录原值、新值、修改理由、测试批次和操作人员。若出现振动加剧、异常声响、温度异常或新的报警,立即按设备安全规程停机,并恢复已备份的有效参数组。恢复后应读取参数进行核对,不能只依赖软件显示操作成功。
建立故障闭环与复测验收记录
最终交付的排障结论应能回答:发生了什么、证据在哪里、改变了什么,以及故障在什么工况下不再复现。
建议对每次故障建立唯一编号,例如 SERVO-20261013-001,并保存以下记录:
| 字段 | 本例填写方式 |
|---|---|
| 故障现象 | X 轴恒速段跟随误差超限 |
| 首次异常证据 | 报警前转矩上升、速度反馈下降 |
| 工况条件 | 300 mm 行程、200 mm/s、原工件负载 |
| 故障假设 | 负载阻力异常或驱动能力受限 |
| 验证方法 | 原负载与低负载交替复测 |
| 参数变更 | 本轮不修改伺服控制参数 |
| 原始资料 | 报警记录、PLC 事件、趋势 CSV、参数备份 |
| 待确认事项 | 机械阻力具体来源及驱动限幅状态 |
如后续发现丝杠局部润滑异常,并经停机检修、润滑恢复及机械检查确认,才进入修复验收阶段。验收时建议保持原负载、原生产节拍和安全保护设置,连续运行至少覆盖此前故障出现的最长典型时间,并复现多个完整生产周期。
可将验收条件设为:连续运行 120 分钟无相关报警,完成不少于 100 个运动循环;定位误差满足项目既定公差,跟随误差峰值低于设备批准的控制限值,转矩曲线没有重复出现修复前的异常峰值。120 分钟和 100 次是本案例的建议测试量,不代表所有设备通用的合格标准。
复测还应保存修复前后同工况曲线、PLC 事件记录、报警历史和最终参数校验结果。如果仍出现故障,保留新证据并重新制定假设;如果通过验收,也应注明测试覆盖的负载、速度、环境温度和运行时长,避免将有限次数的无故障运行表述为永久不会再发生。
一次有效的间歇故障排查,应最终形成可重放的趋势数据、能够被试验支持或否定的故障假设,以及能按相同工况重复执行的验收标准。