
PLC 与工业控制 / 系统课时
使用CiA 402状态机控制驱动使能
使用CiA 402状态机控制驱动使能
PLC已经与伺服驱动器建立通信,并不代表电机可以立即运动。支持CiA 402的驱动器需要按照规定的状态顺序完成使能。本课通过状态字判定、控制字写入和故障复位,建立一套可以在PLC中验证的单轴使能逻辑,避免盲目发送运动指令。
学习目标
- 识别CiA 402典型状态及其迁移条件,区分通信就绪与运动使能。
- 使用0x6041状态字判断驱动状态,并通过0x6040控制字完成使能。
- 实现PLC侧的故障复位与状态确认逻辑,识别使能失败的常见原因。
识别驱动状态与使能路径
CiA 402定义了驱动器的设备状态机。PLC作为控制主站,通过写入控制字0x6040请求状态迁移,驱动器通过状态字0x6041报告实际状态。两者都是16位对象,可通过支持相应对象映射的PDO周期交换,也可以在调试时使用设备支持的对象访问方式读取。
正常上电后,驱动器通常先完成内部初始化,再进入Switch On Disabled状态。典型使能过程包含以下状态:
| 状态 | 含义 | 是否允许正常运动 |
|---|---|---|
| Not Ready to Switch On | 驱动器仍在初始化 | 否 |
| Switch On Disabled | 禁止投入功率级 | 否 |
| Ready to Switch On | 已接受准备使能命令 | 否 |
| Switched On | 已完成接通状态转换 | 否 |
| Operation Enabled | 正常运行使能完成 | 满足其他条件后允许 |
| Quick Stop Active | 正在执行快速停止 | 不允许正常运行 |
| Fault Reaction Active | 正在执行故障响应 | 否 |
| Fault | 故障锁存,等待排除与复位 | 否 |
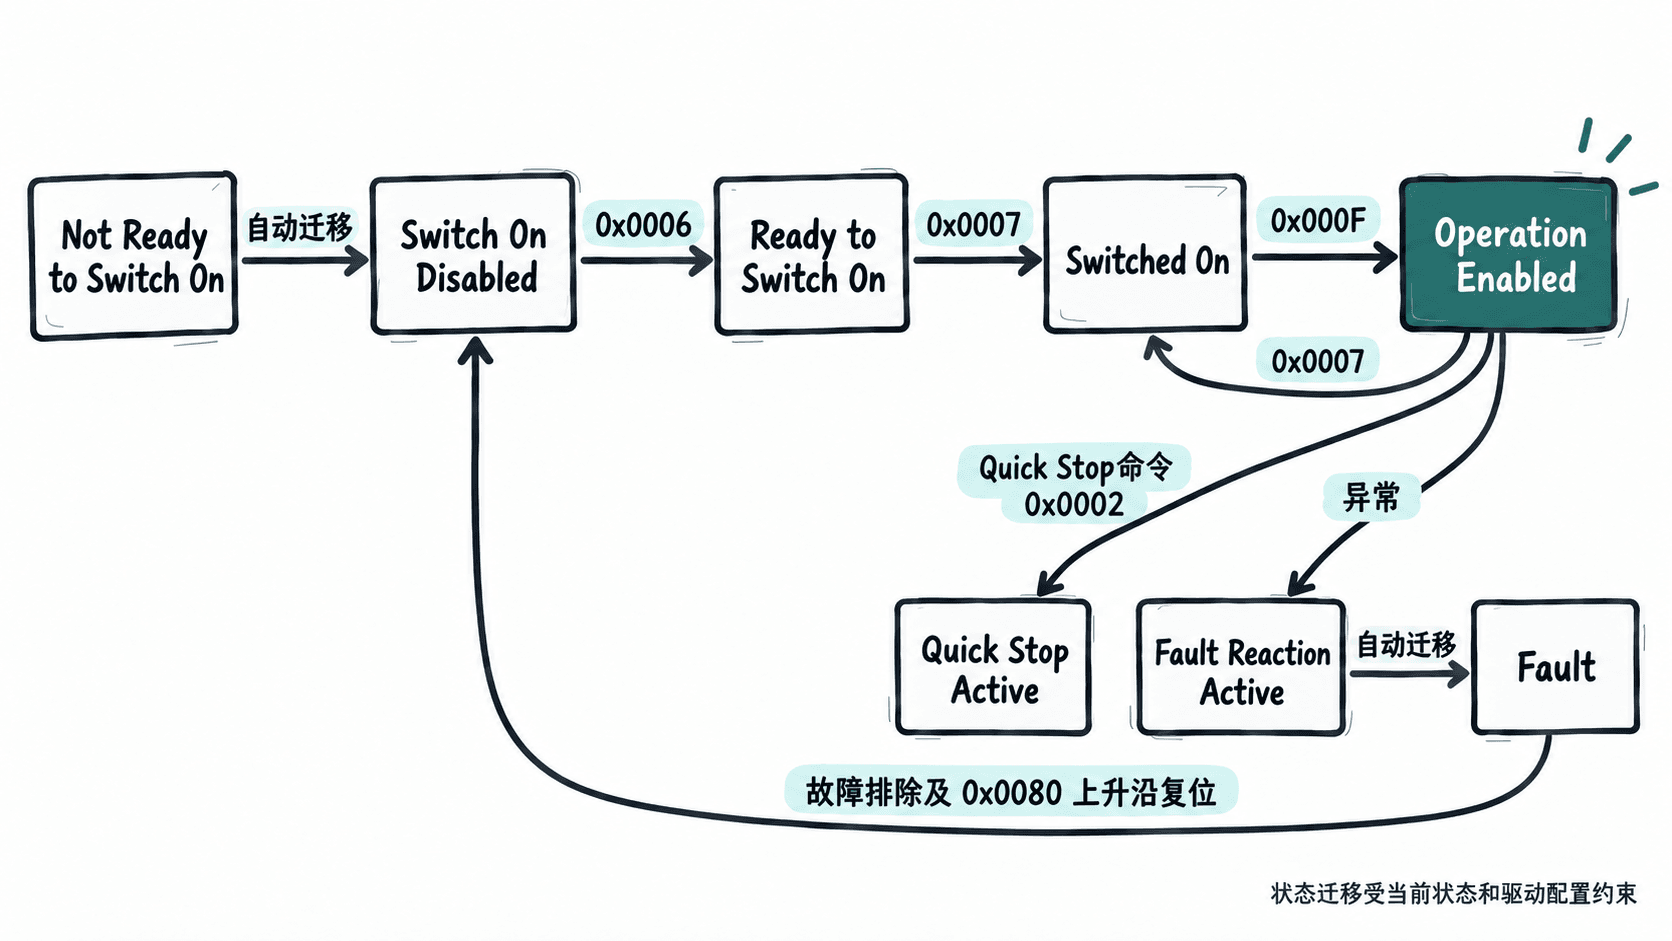
注意,Operation Enabled只表示驱动器已经具备执行相应控制模式命令的条件,不代表轴已经完成回零、位置有效或机械安全检查。实际允许运动还需要确认安全回路、控制模式、指令源与机械条件。
读取状态字并准确识别状态
状态字0x6041包含多个状态位,不能仅凭某一位判断整个状态。例如bit 2为1表示Operation Enabled状态特征成立,但仍应结合其他相关位,避免误把故障响应状态判成正常使能。
| 位 | 名称 | 判断要点 |
|---|---|---|
| bit 0 | Ready to switch on | 准备接通状态标志 |
| bit 1 | Switched on | 接通状态标志 |
| bit 2 | Operation enabled | 运行使能状态标志 |
| bit 3 | Fault | 故障相关状态标志 |
| bit 4 | Voltage enabled | 电压状态标志,不代表安全断电 |
| bit 5 | Quick stop | 0表示快速停止条件处于激活状态 |
| bit 6 | Switch on disabled | 禁止接通状态标志 |
| bit 7 | Warning | 警告标志,不一定导致故障停机 |
不同驱动器可能同时设置bit 4、bit 9或模式相关状态位,因此不应直接要求完整状态字等于0x0027。应先用掩码过滤与状态机有关的位。
| 目标状态 | 掩码 | 掩码后的值 |
|---|---|---|
| Switch On Disabled | 0x004F | 0x0040 |
| Ready to Switch On | 0x006F | 0x0021 |
| Switched On | 0x006F | 0x0023 |
| Operation Enabled | 0x006F | 0x0027 |
| Quick Stop Active | 0x006F | 0x0007 |
| Fault Reaction Active | 0x004F | 0x000F |
| Fault | 0x004F | 0x0008 |
例如状态字读取为0x0237,执行位与操作后,0x0237 AND 0x006F得到0x0027,因此可以判定Operation Enabled。多出的bit 4和bit 9不影响状态识别。
使用控制字完成逐级使能
控制字0x6040不是一个简单的启动开关。其bit 0至bit 3组合用于状态转换,bit 7用于故障复位。PLC应依据当前状态发出对应命令,并等待反馈确认后再进入下一阶段。
| 控制字 | 命令 | 典型作用 |
|---|---|---|
| 0x0006 | Shutdown | 进入Ready to Switch On |
| 0x0007 | Switch On | 进入Switched On |
| 0x000F | Enable Operation | 进入Operation Enabled |
| 0x0007 | Disable Operation | 从Operation Enabled退回Switched On |
| 0x0002 | Quick Stop | 从运行使能状态请求快速停止 |
| 0x0000 | Disable Voltage | 请求禁止功率级 |
| 0x0080 | Fault Reset | 产生故障复位上升沿 |
同一个控制字可能在不同当前状态触发不同转换。例如0x0007既能用于Switch On,也能用于Disable Operation,不能只根据写出的命令推测驱动器当前状态。
在PLC调试软件中,可按以下顺序进行无运动使能测试:
- 先确认机械防护、STO输入、制动器和负载支撑符合设备调试要求,禁止未经评估的带载试运行。
- 将控制字写入0x0006,读取状态字,等待满足
(StatusWord AND 16#006F) = 16#0021。 - 写入0x0007,等待状态字匹配0x0023。
- 写入0x000F,等待状态字匹配0x0027。
- 保持目标速度或位置指令处于安全状态,不发送实际运动请求。随后写入0x0007,验证驱动退回Switched On。
在PLC中实现状态反馈驱动的使能逻辑
下面使用IEC 61131-3 Structured Text编写一个最小单轴使能示例。适用于支持该语言、能够将CiA 402控制字和状态字映射为16位WORD变量的PLC环境。示例不依赖特定厂商运动控制函数块,实际工程需要将输入输出变量映射到真实的过程数据。
PROGRAM PLC_PRG
VAR
    AxisStatusWord : WORD; // 映射驱动器0x6041输入
    AxisControlWord : WORD; // 映射驱动器0x6040输出
    EnableRequest : BOOL := FALSE;
    AxisEnabled : BOOL;
    AxisFault : BOOL;
END_VAR

// 故障相关状态优先于正常使能命令
AxisFault := (AxisStatusWord AND 16#0008) <> 16#0000;
AxisEnabled := (AxisStatusWord AND 16#006F) = 16#0027;

IF AxisFault THEN
    AxisControlWord := 16#0000;
ELSIF NOT EnableRequest THEN
    // 仅用于受控调试的取消使能,不承担安全停止功能
    AxisControlWord := 16#0007;
ELSIF (AxisStatusWord AND 16#004F) = 16#0040 THEN
    AxisControlWord := 16#0006;
ELSIF (AxisStatusWord AND 16#006F) = 16#0021 THEN
    AxisControlWord := 16#0007;
ELSIF (AxisStatusWord AND 16#006F) = 16#0023 THEN
    AxisControlWord := 16#000F;
ELSIF AxisEnabled THEN
    AxisControlWord := 16#000F;
ELSE
    AxisControlWord := 16#0000;
END_IF;
预期结果:在驱动器已准备就绪、没有故障且EnableRequest为TRUE的测试条件下,PLC随状态反馈依次写出0x0006、0x0007、0x000F,最终AxisEnabled变为TRUE。示例的典型观测记录为:
StatusWord(masked)    ControlWord    AxisEnabled
0x0040                0x0006         FALSE
0x0021                0x0007         FALSE
0x0023                0x000F         FALSE
0x0027                0x000F         TRUE
这是一段完整的最小PLC程序,但并不是完整的生产设备轴控制器。代码没有实现状态迁移超时、Quick Stop恢复、外部安全联锁和故障复位授权。特别是EnableRequest变为FALSE时,对不同当前状态写入0x0007的结果取决于状态机规则,不能视为通用停机策略。生产工程应增加独立的停止状态管理。
故障复位与使能失败的处理
当状态字匹配(StatusWord AND 16#004F) = 16#0008时,驱动器已经处于Fault状态。应先读取制造商定义的报警码,排除过流、编码器异常、限位或安全输入等故障原因,再申请复位。
故障复位需要0x6040的bit 7产生从0到1的变化,并在复位请求结束后清零。下面是独立的复位片段示例,依赖PLC已经实现的故障确认按钮、复位请求沿检测以及0x6040输出仲裁逻辑:
// 片段示例:只在故障状态且复位获得授权时调用
IF ResetPulse AND ((AxisStatusWord AND 16#004F) = 16#0008) THEN
    AxisControlWord := 16#0080;
ELSE
    AxisControlWord := 16#0000;
END_IF;
其中ResetPulse必须是来自经过授权的复位操作的单次脉冲,不能通过故障持续存在来自动重复触发。该片段和前面的使能程序不能同时直接写同一个输出变量,应由统一状态控制器决定最终控制字。若设备要求复位脉冲持续多个通信周期,还应按制造商规定设置保持时间。
故障解除后,状态机通常返回Switch On Disabled,再从0x0006重新执行使能序列。不要在Fault状态反复写入0x000F,也不要在没有定位故障原因时无限自动复位。
当使能停留在中间状态时,可按以下顺序定位:
| 现象 | 优先检查 | 处理方法 |
|---|---|---|
| 一直是Switch On Disabled | STO、安全联锁、主电源及控制字映射 | 检查安全条件与0x6040实际写入值 |
| 停留在Ready to Switch On | 0x0007是否真正发送 | 检查bit 0及通信周期更新 |
| 停留在Switched On | 0x000F及模式和设备限制条件 | 检查bit 3与厂商诊断信息 |
| 进入Quick Stop Active | bit 2、快速停止输入或配置 | 排除停止请求,按设备规定恢复 |
| 进入Fault | 报警码、反馈和功率异常 | 排除根因,人工授权复位 |
建议为每个使能阶段设置500~2000 ms的初始调试超时观察窗口,再根据实际驱动器启动时间、总线周期和厂家手册修正,不能把这个范围当作通用标准。超时后停止自动推进,保存控制字、状态字、故障码和状态持续时间,供现场分析。
最终验收应同时满足:PLC准确识别0x6041状态、状态迁移逐级得到确认、故障复位只能在授权条件下触发、取消使能后状态反馈符合预期。只有这些条件成立并完成设备级安全检查,才允许进入后续单轴定位调试。