
PLC 与工业控制 / 系统课时
区分绝对相对与连续速度运动
区分绝对相对与连续速度运动
同一台伺服电机可以执行绝对定位、相对定位和连续速度运动,但三者的目标定义、完成条件与重复下发行为不同。选错模式可能导致滑台重复位移、目标位置偏移,甚至持续运动无法自行停止。本课通过一台丝杠滑台的数值案例,建立运动指令选择、状态切换和安全停止的判断方法。
学习目标
- 根据目标坐标、位移量和速度要求选择运动方式。
- 计算连续指令下的目标位置,判断运动完成条件。
- 识别运动中重发、切换和停止指令的风险。
三种运动方式分别控制什么
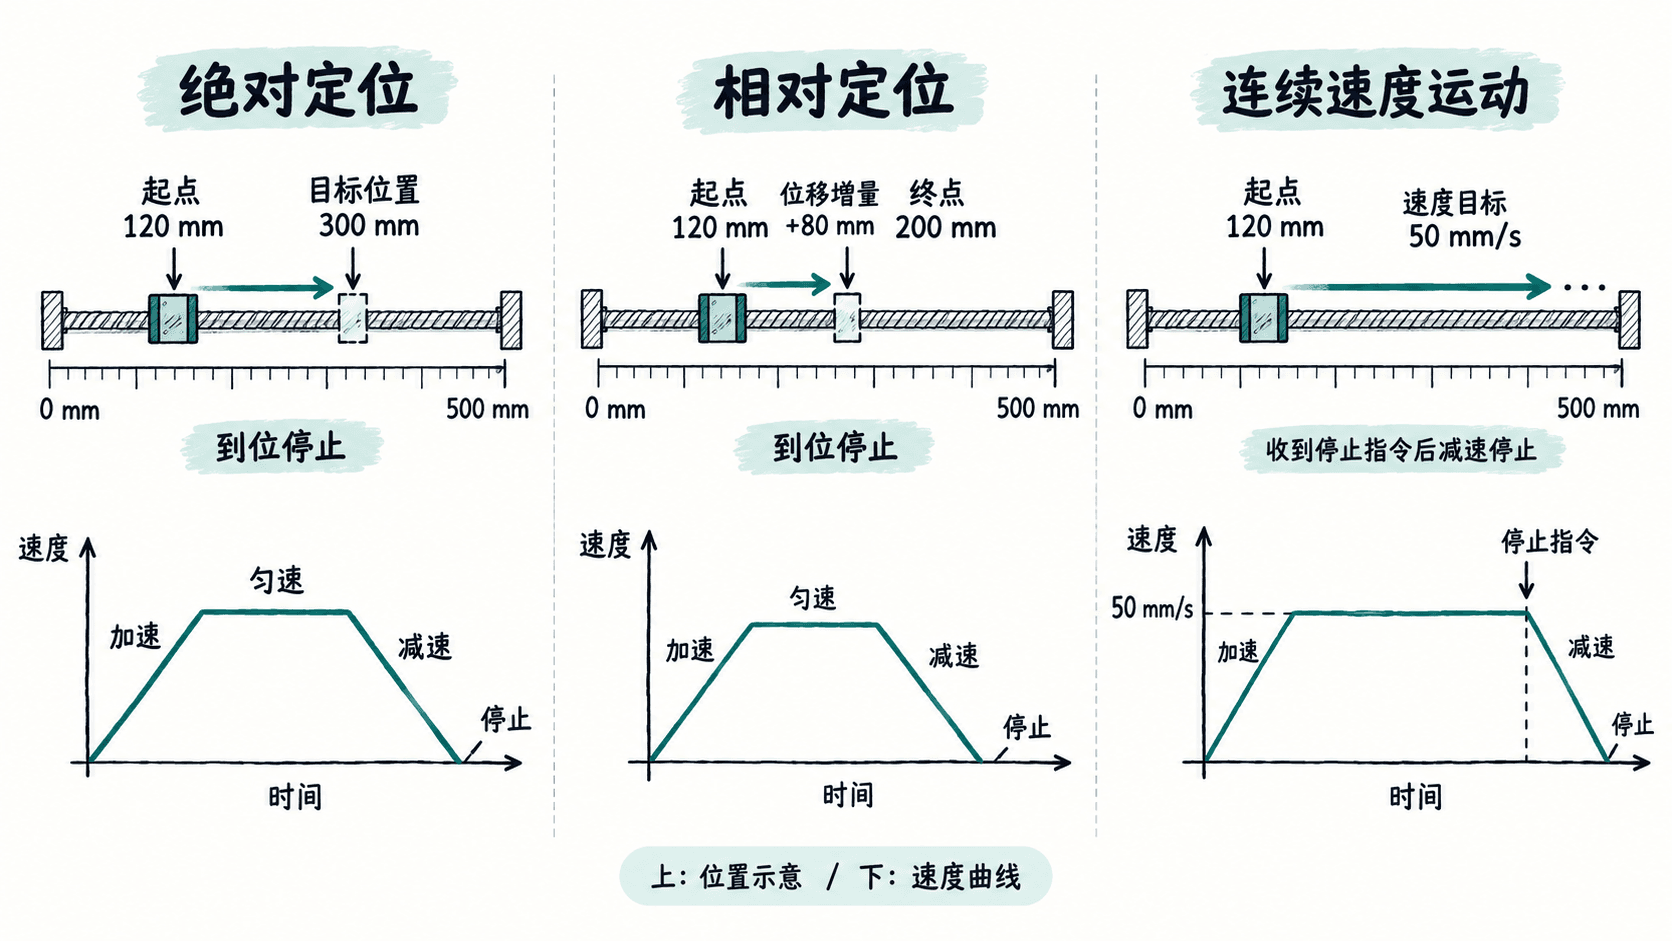
假设一台水平滚珠丝杠滑台已完成回零,机械有效行程为 0~500 mm,正方向指向行程增大的一侧,当前位置为 120 mm。
| 运动方式 | 指令定义 | 示例 | 典型完成条件 |
|---|---|---|---|
| 绝对定位 | 指定轴坐标系中的目标位置 | 移动到 300 mm | 到达目标位置且满足到位判定 |
| 相对定位 | 指定相对于某个位置基准的位移量 | 正向移动 80 mm | 完成本次增量位移且满足到位判定 |
| 连续速度运动 | 指定运动方向和目标速度 | 以 50 mm/s 正向运行 | 通常持续到收到停止、覆盖或其他终止指令 |
绝对定位的目标在统一坐标系中定义。无论当前位置为 120 mm 还是 260 mm,绝对目标 300 mm 都指向同一个坐标。
相对定位的目标由基准位置与增量共同决定。若以接收指令时的当前位置 120 mm 为基准,正向移动 80 mm 后目标为 200 mm;若以当前已规划的终点为基准,计算结果可能不同,必须检查控制器文档。
连续速度运动没有固定的位置终点。例如设定正向 50 mm/s,并不表示只移动 50 mm,而是控制轴加速至目标速度后持续运动,直到发生指定的终止条件。
用具体坐标计算运动结果
采用以下统一条件:位置单位为 mm,当前位置 120 mm,最大允许位置 500 mm;以下计算暂不考虑加减速过程中的中间位置。
绝对定位
依次下发绝对目标 300 mm、180 mm、300 mm,且每条指令均在前一条运动完成后执行。
| 指令 | 起点 | 终点 | 实际位移 |
|---|---|---|---|
| 绝对 300 | 120 | 300 | +180 |
| 绝对 180 | 300 | 180 | -120 |
| 绝对 300 | 180 | 300 | +120 |
绝对定位适用于固定工位,例如取料位 100 mm、检测位 300 mm、放料位 450 mm。重复指定同一绝对坐标,目标不会因为执行次数而累加。
相对定位
假设每条指令均以上一条运动完成后的实际位置为基准,连续执行三次正向 80 mm。
| 次数 | 起点 | 位移增量 | 终点 |
|---|---|---|---|
| 第一次 | 120 | +80 | 200 |
| 第二次 | 200 | +80 | 280 |
| 第三次 | 280 | +80 | 360 |
相对定位适用于等距步进、点动距离控制和按节距送料。不过,若通信重试造成同一增量指令重复执行,滑台可能多走一个节距。
连续速度运动
若以恒定 50 mm/s 从 120 mm 向正方向运行,忽略加减速,运行 4 s 后位置为:
这个 320 mm 只是根据时间估算的位置,不是控制器内部的定位终点。实际运动需要计入加速、减速和速度跟踪误差,并通过位置反馈确认。
连续下发指令为什么容易出错
轴在运动时收到下一条指令,不能简单认为一定会等上一条完成。结果取决于控制器的缓冲、覆盖、抢占和忙碌状态处理规则。
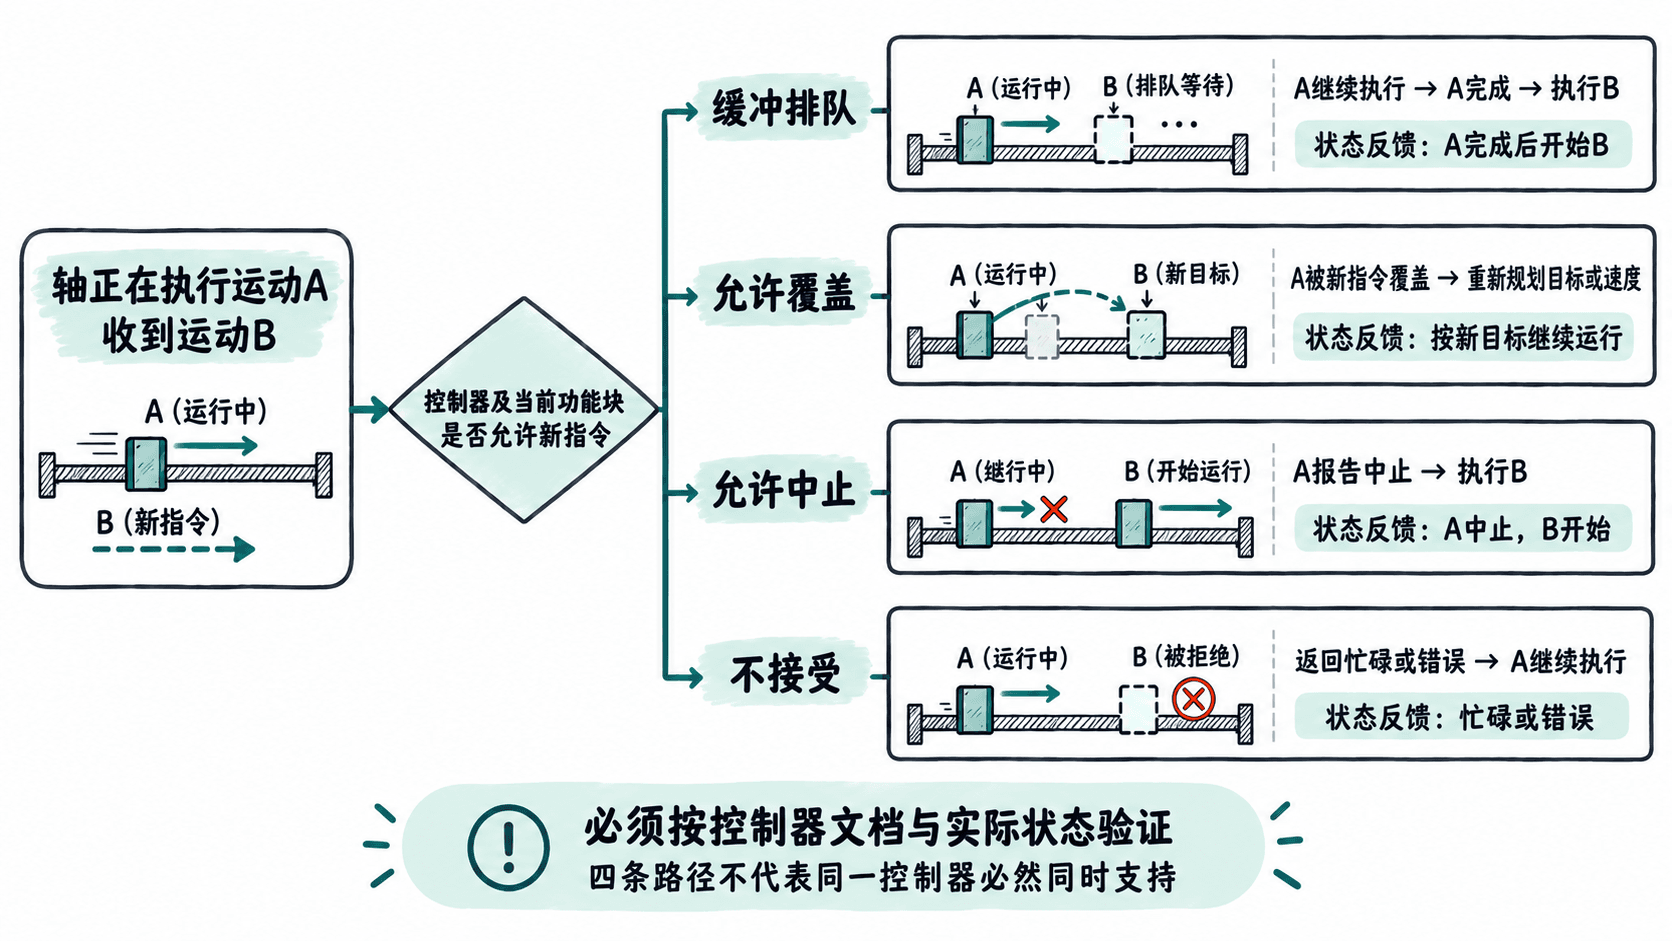
以滑台从 120 mm 正在向绝对目标 300 mm 运动为例,在实际位置到达 180 mm 时接收第二条命令。
| 新指令 | 可能的行为 | 必须确认的条件 |
|---|---|---|
| 绝对定位到 400 mm | 覆盖目标、排队或被拒绝 | 缓冲模式与功能块执行规则 |
| 相对正向 80 mm | 目标可能按当前位置或已规划终点计算 | 相对基准与指令接收时刻 |
| 连续速度 -50 mm/s | 可能减速、反向,再达到负向目标速度 | 方向切换及加减速约束 |
| 停止运动 | 按配置的减速度执行受控停止 | 停止优先级和减速度限制 |
例如,相对正向 80 mm 若以接收时的实际位置 180 mm 为基准,目标是 260 mm;若以原规划终点 300 mm 为基准,目标是 380 mm。两种结果相差 120 mm,不能未经验证就假定设备采用哪一种。
对于 IEC 61131-3 PLCopen 风格的运动控制接口,常见名称包括 MC_MoveAbsolute、MC_MoveRelative、MC_MoveVelocity 和 MC_Stop。它们描述不同类型的运动请求,但实际的重触发、缓冲参数、方向约束和中止行为仍以具体控制器实现为准。调用这些功能块时还应区分 Done、Busy、Active、CommandAborted 与 Error 等状态,不应把所有功能块的完成信号理解为相同含义。
如何定义完成与可控停止
定位运动通常要同时考虑轨迹执行结束与真实位置到位。假设目标位置 300 mm,到位容差设为 ±0.05 mm,速度阈值设为 0.5 mm/s,则一个应用层验收条件可以写为:
- 轨迹规划已结束,控制器未报告错误或中止。
- 实际位置处于 299.95~300.05 mm。
- 实际速度绝对值小于 0.5 mm/s,并持续保持 50 ms。
这些是教学用的应用层判定参数,并非所有伺服驱动器的固定标准。控制器的 Done 信号是否已经包含到位窗口和保持时间,需要查阅对应手册。
连续速度运动通常没有自然的目标位置完成事件。部分实现会在达到目标速度时给出速度已达到或 InVelocity 状态,但这不表示轴已停止。正常结束需要明确发出停止请求,并等待静止状态得到确认。
假设滑台正以 100 mm/s 运行,计划用恒定减速度 500 mm/s² 停止,不考虑控制延迟及机械扰动,则减速时间为:
减速距离为:
因此,当滑台距离正向软限位仅剩 6 mm 时才发出这一停止请求,即使立即按设定减速度执行,也无法在限位前停下。工程中还必须预留检测周期、通信延迟、减速度误差及安全裕量。
上机前怎样验证指令行为
建议先在仿真环境或脱离负载、限速并设置有效软硬限位的试验轴上完成以下测试。任何时候都应确保运动范围内无人,且停止与安全保护功能已单独验证。
- 将运动坐标统一为 mm,设定试验软限位 0~500 mm,回零后移动到 120 mm,并记录实际位置。
- 以低速执行绝对定位到 200 mm,确认实际位置到位;再次指定 200 mm,确认不存在额外的累计位移。
- 在 200 mm 处执行相对正向 20 mm 两次,每次等待完成,核对终点依次为 220 mm 和 240 mm。
- 从 240 mm 开始执行正向连续速度 10 mm/s,运行约 2 s 后发出受控停止指令,记录停止后的实际位置,不把 260 mm 当作必然终点。
- 在安全行程内以低速测试运动期间接收新命令的行为,记录新指令是否被接受、排队、覆盖或拒绝,并核查
Busy、完成、中止和错误反馈。 - 验证停止后实际速度接近零,再允许新的反向或定位任务。若新命令与当前状态不兼容,应由上层状态机拒绝,而不是依赖驱动器报错。
验收时至少记录指令类型、指令目标、下发前位置、实际终点、运动状态和异常信息。连续速度模式还应记录停止请求时刻及停止距离。
对于固定工位,优先使用绝对定位;对于明确的增量动作,使用相对定位并防止重复触发;对于输送、点动和调速过程,使用连续速度运动,同时定义独立的停止条件与限位保护。运动中切换指令前,必须先明确当前控制器采用的排队、覆盖或中止规则。