
PLC 与工业控制 / 系统课时
设置软限位和工作坐标偏置
设置软限位和工作坐标偏置
PLC 控制伺服轴完成回零后,还需要限制可运动范围,并把设备机械零点转换为工艺使用的工作零点。本课通过一条有效行程为 500 mm 的丝杠轴,配置正负软限位、建立坐标偏置,并验证修改工作零点后仍能正确拦截越界指令。
学习目标
- 根据机械行程和安全余量设置正负软件限位。
- 区分机械坐标与工作坐标,正确计算工作零点偏置。
- 使用边界测试验证坐标转换、限位判断与异常恢复。
确定软限位的坐标基准
软限位是控制器在软件中设置的位置边界,用于阻止超出允许范围的定位指令。它依赖可靠的位置反馈和坐标基准,不能替代机械挡块、硬限位开关、STO 或经过风险评估设计的安全功能。
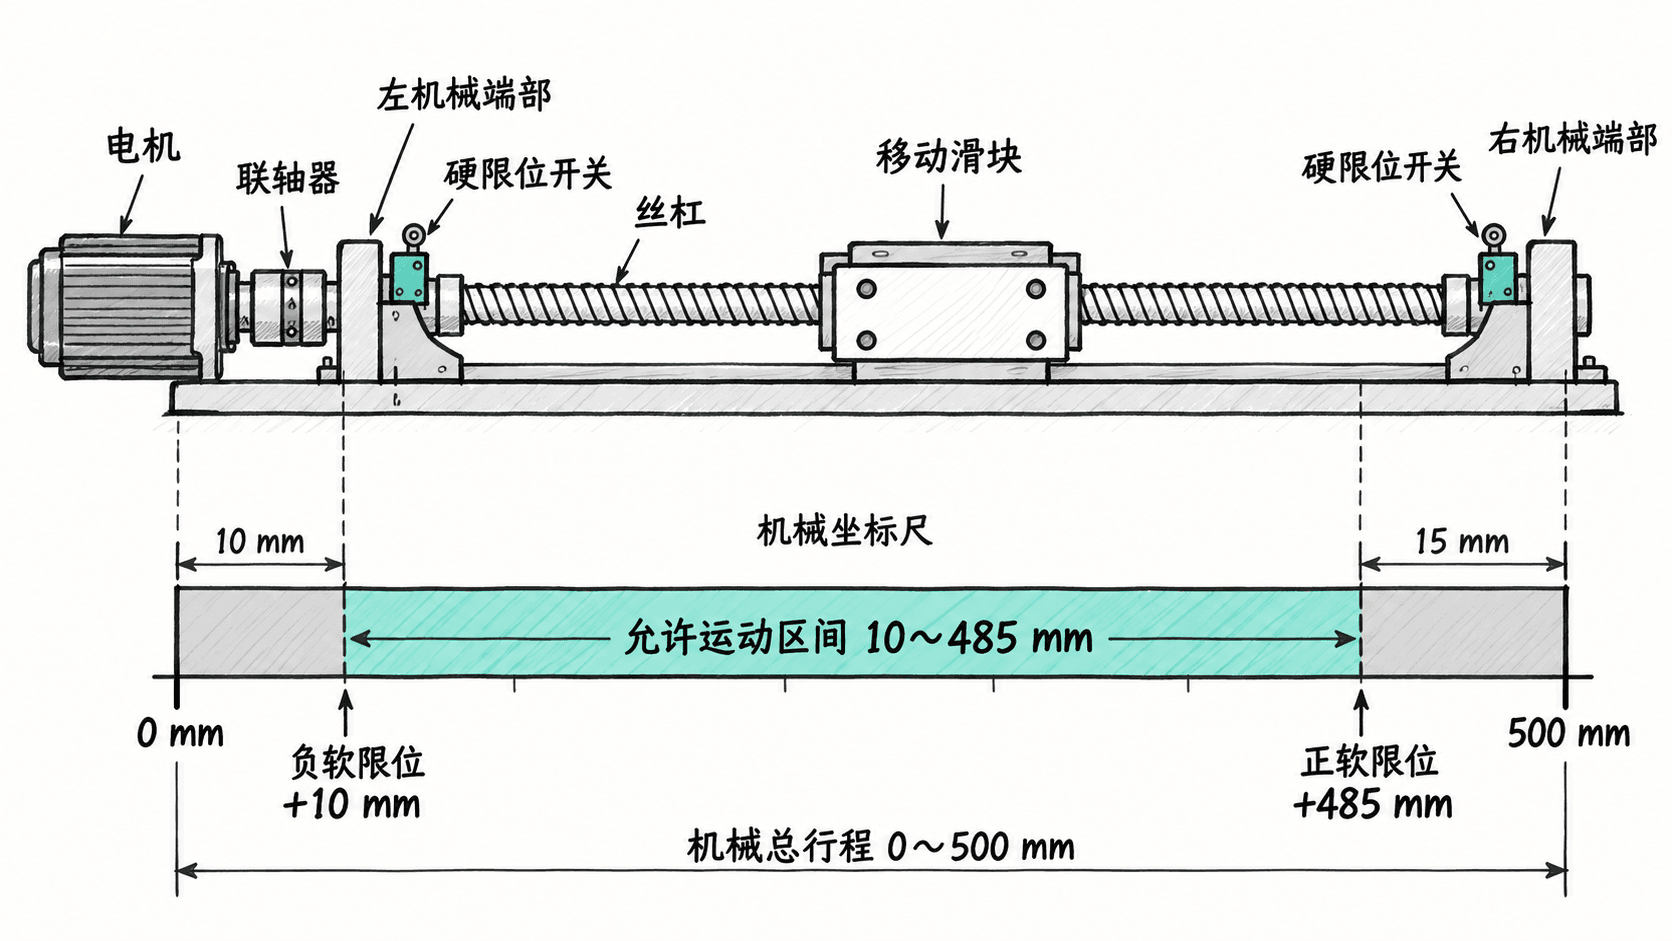
假设一条水平滚珠丝杠滑台的参数如下:
| 项目 | 数值 |
|---|---|
| 机械零点 | 回零建立的机械坐标 0 mm |
| 标称有效行程 | 0~500 mm |
| 左端预留距离 | 10 mm |
| 右端预留距离 | 15 mm |
| 负软限位 | +10 mm |
| 正软限位 | +485 mm |
| 最终允许区间 | 10~485 mm |
因此,指令位置必须满足:
其中 为机械坐标,单位为 mm。负软限位是允许区间的下边界,不意味着数值必须小于零;正负名称表示行程方向或边界角色。
以上是教学算例,实际设备必须根据图纸、制动距离、传感器位置、机械公差和实测安全余量确定限位值。高速轴还要考虑减速所需距离,不能简单认为到达软件边界时能够瞬间停止。
建立机械坐标与工作坐标的转换
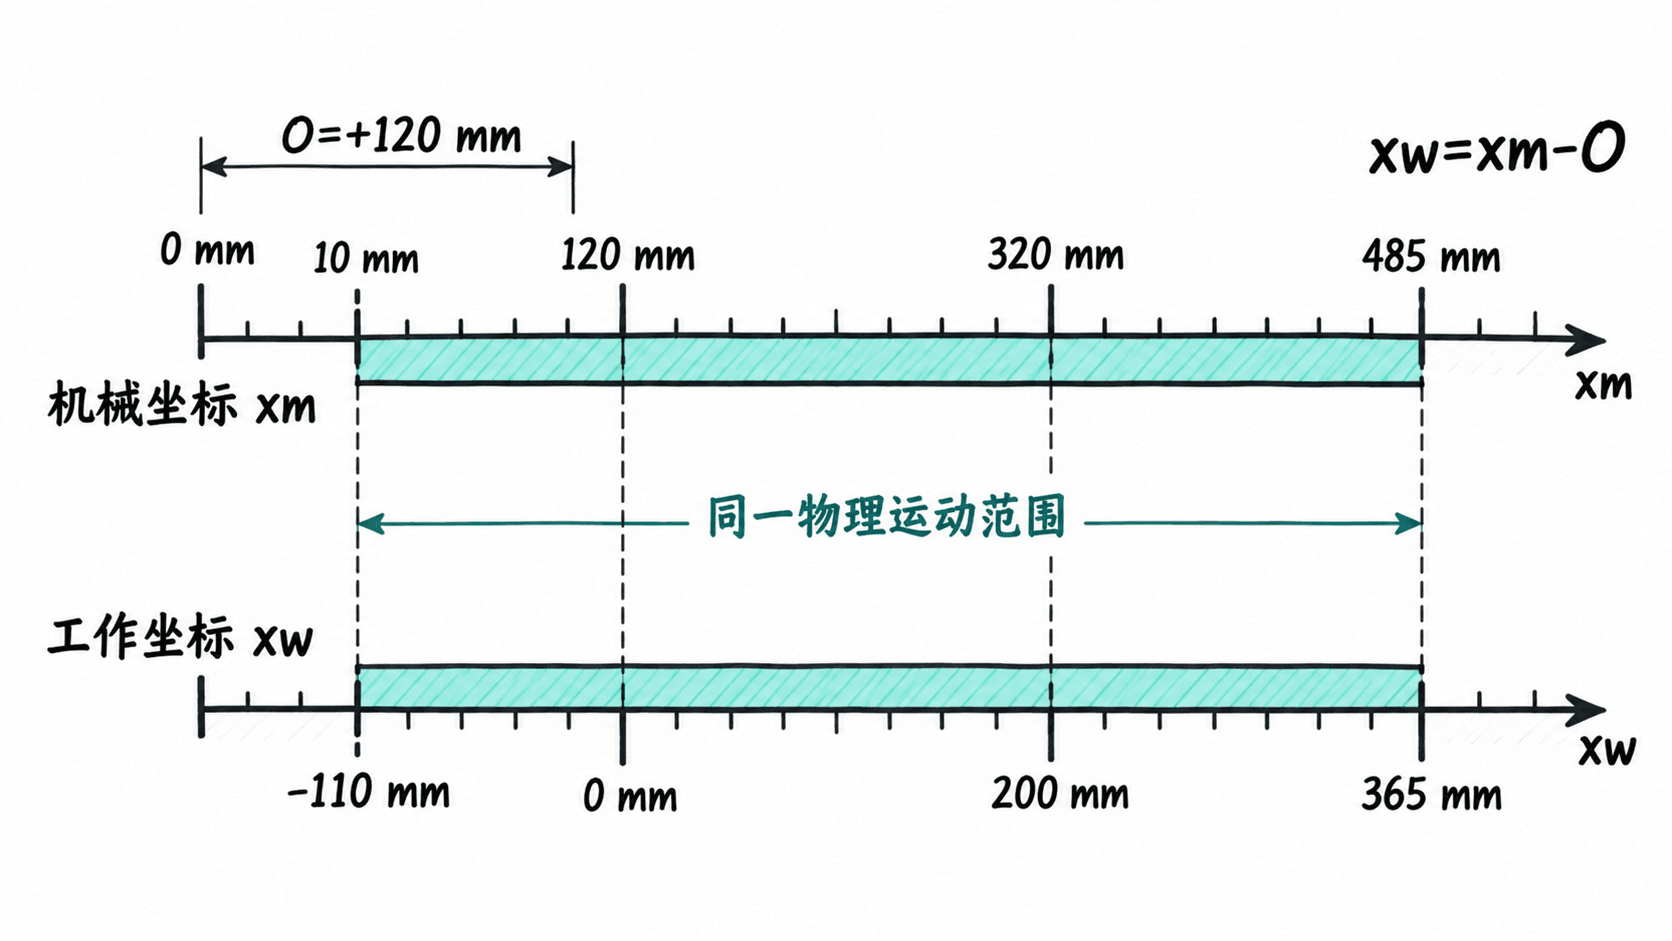
机械坐标以回零后的固定参考点为基准;工作坐标以工艺指定的位置为零点。例如把机械位置 120 mm 定义为工位 A 的工作零点,则偏置量为 +120 mm。
采用以下坐标约定:
其中 是工作坐标, 是工作零点在机械坐标中的位置。这里的偏置符号遵循上述公式,不同 PLC 或运动控制平台可能采用相反的偏置参数定义,必须核对手册。
| 目标位置 | 工作坐标 | 机械坐标 |
|---|---|---|
| 左侧软限位 | -110 mm | 10 mm |
| 工位 A 零点 | 0 mm | 120 mm |
| 工位 A 前方位置 | 200 mm | 320 mm |
| 右侧软限位 | 365 mm | 485 mm |
工作坐标下的允许区间因此为 -110~365 mm。偏置只改变位置的表达方式,不改变滑台真实的机械行程。
配置 PLC 轴参数与坐标偏置
以下操作采用通用 PLCopen 单轴运动控制模型。实际工程中,轴的软限位参数可能位于 PLC 轴技术对象、运动控制器或伺服驱动器中,参数名称、坐标单位及生效条件均以对应设备手册为准。
- 停止自动循环,将轴置于安全调试状态,确认机械挡块、硬限位和急停回路已经完成独立检查。
- 检查丝杠导程、传动比和位置单位,确保控制器中 1 mm 对应的实际移动距离正确。
- 在轴配置界面启用软件位置限制,将机械坐标下限设置为 10 mm,上限设置为 485 mm;下载配置后确认参数已生效。
- 按设备规定的回零流程建立机械零点,读取实际机械位置,并检查回零重复性。
- 将工艺工作零点设置在机械坐标 120 mm 处。若控制平台具有专用坐标系偏置功能,按照其符号定义配置;若没有,则由 PLC 在发出绝对定位指令前执行坐标转换。
- 在 HMI 同时显示工作位置、机械实际位置、偏置量和软限位状态,避免操作员把两种坐标混淆。
PLC 中进行坐标转换与边界检查
以下为 IEC 61131-3 Structured Text 片段示例,假定 WorkTargetMm、OffsetMm、MechTargetMm、MoveAllowed 和 LimitViolation 已在程序变量表中声明,数值类型为 LREAL,布尔量为 BOOL。该片段仅进行定位目标合法性判定,不直接驱动电机。
(* 将工艺工作位置转换为机械位置 *)
MechTargetMm := WorkTargetMm + OffsetMm;

(* 始终在固定机械坐标系中检查行程 *)
LimitViolation := (MechTargetMm < 10.0) OR (MechTargetMm > 485.0);
MoveAllowed := NOT LimitViolation;
预期结果:当 WorkTargetMm = 200.0、OffsetMm = 120.0 时,机械目标为 320.0 mm,MoveAllowed = TRUE;当工作目标为 370.0 mm 时,机械目标为 490.0 mm,LimitViolation = TRUE,应拒绝提交本次运动指令。
实际接入 PLCopen MC_MoveAbsolute 时,应在目标检查通过、轴已回零且运动条件满足后,才向运动功能块发出有效执行请求。如果轴技术对象要求绝对定位值采用机械坐标,就传入 MechTargetMm;若轴本身已经应用工作坐标偏置,就直接使用相应工作坐标,禁止重复加偏置。
验证偏置变化后限位仍然有效
配置完成后,应采用低速、无干涉风险的测试方式先进行静态目标检查,再依据设备安全操作规程开展实际移动测试。不要为验证软限位而故意高速冲向机械端部。
| 测试工作目标 | 偏置 | 换算机械目标 | 预期判定 |
|---|---|---|---|
| -110 mm | +120 mm | 10 mm | 允许,恰好下边界 |
| -111 mm | +120 mm | 9 mm | 拒绝,越过下边界 |
| 365 mm | +120 mm | 485 mm | 允许,恰好上边界 |
| 366 mm | +120 mm | 486 mm | 拒绝,越过上边界 |
| 0 mm | +400 mm | 400 mm | 允许,新工作零点 |
| 100 mm | +400 mm | 500 mm | 拒绝,超过上边界 |
这里将偏置从 +120 mm 改为 +400 mm,目的是验证工作坐标变化后,限位仍以机械坐标 10~485 mm 为准。修改偏置前应停止运动,确认轴的实际位置不会因重新定义坐标而发生未预期的运动;变更后要重新检查程序中的位置目标。
对于允许端点值的判断,以上示例采用包含边界的区间。如果具体控制器在限位点触发停止、报警或设置内部保护余量,必须遵循其实际判定规则,不能强行要求设备运动到端点。
处理软限位报警与坐标异常
如果轴尚未到达机械端部就发生软件限位报警,优先按以下顺序检查:
- 检查轴是否已正确回零。断电后使用增量反馈的轴可能需要重新建立有效机械位置;未建立位置基准时不要依赖软限位进行绝对定位。
- 对比 HMI 工作位置、机械位置和偏置值,手工核算
机械位置 = 工作位置 + 偏置,排除偏置方向写反、单位错误或重复转换。 - 核对软限位上下界是否配置在正确坐标系中。例如把工作坐标 -110 mm 误写成机械下限,会扩大可运动范围。
- 检查设定目标及实际运动方向。若控制器启用了超程减速、预测限位或轨迹检查,报警可能提前于边界位置发生。
- 故障解除后,按照设备手册和现场安全规程复位报警,确认位置反馈有效,再以低速向允许区间内部恢复;不得简单通过关闭软限位或增大行程值来消除报警。
验收时至少保存机械零点定义、软限位上下界、工作偏置、测试目标、实际判定和操作日期。最终应保证:不论工艺工作零点设置在哪里,所有可执行定位目标都处于经安全余量校核的机械允许区间内。