
PLC 与工业控制 / 系统课时
按控制目标选择三种伺服模式
按控制目标选择三种伺服模式
面对定位平台、连续送料和恒张力收卷三种任务,不能只看伺服电机能否转动,还要判断系统究竟需要控制位置、转速还是输出转矩。本课用具体工况、参数算例和模式切换检查项,帮助你选出合适的控制方式,并识别切换时的安全边界。
学习目标
- 根据控制目标区分位置、速度和转矩模式的适用条件。
- 用定位、送料和收卷算例确定控制量、反馈量及限制参数。
- 制定模式切换前后的使能、限幅和安全验证步骤。
三种模式分别控制什么
伺服驱动器通常通过电流环、速度环和位置环实现闭环控制。选择模式,实质上是在确定外部指令直接控制哪个物理量,以及由谁负责更外层的调节。
| 控制模式 | 主要指令 | 主要反馈 | 典型任务 |
|---|---|---|---|
| 位置模式 | 目标位置或位置增量 | 编码器位置 | 定位平台、分度转盘、点到点搬运 |
| 速度模式 | 目标转速 | 编码器速度估计值 | 连续送料、输送带、恒速旋转 |
| 转矩模式 | 目标电磁转矩 | 电流反馈及转矩估计值 | 张力控制、压紧力控制、加载试验 |
位置模式一般由位置环产生速度给定,再由速度环和电流环驱动电机。速度模式通常不由驱动器内部位置环进行定位,而是由速度环产生转矩电流指令。转矩模式主要控制产生转矩的电流分量,速度不再由内部速度环维持恒定。
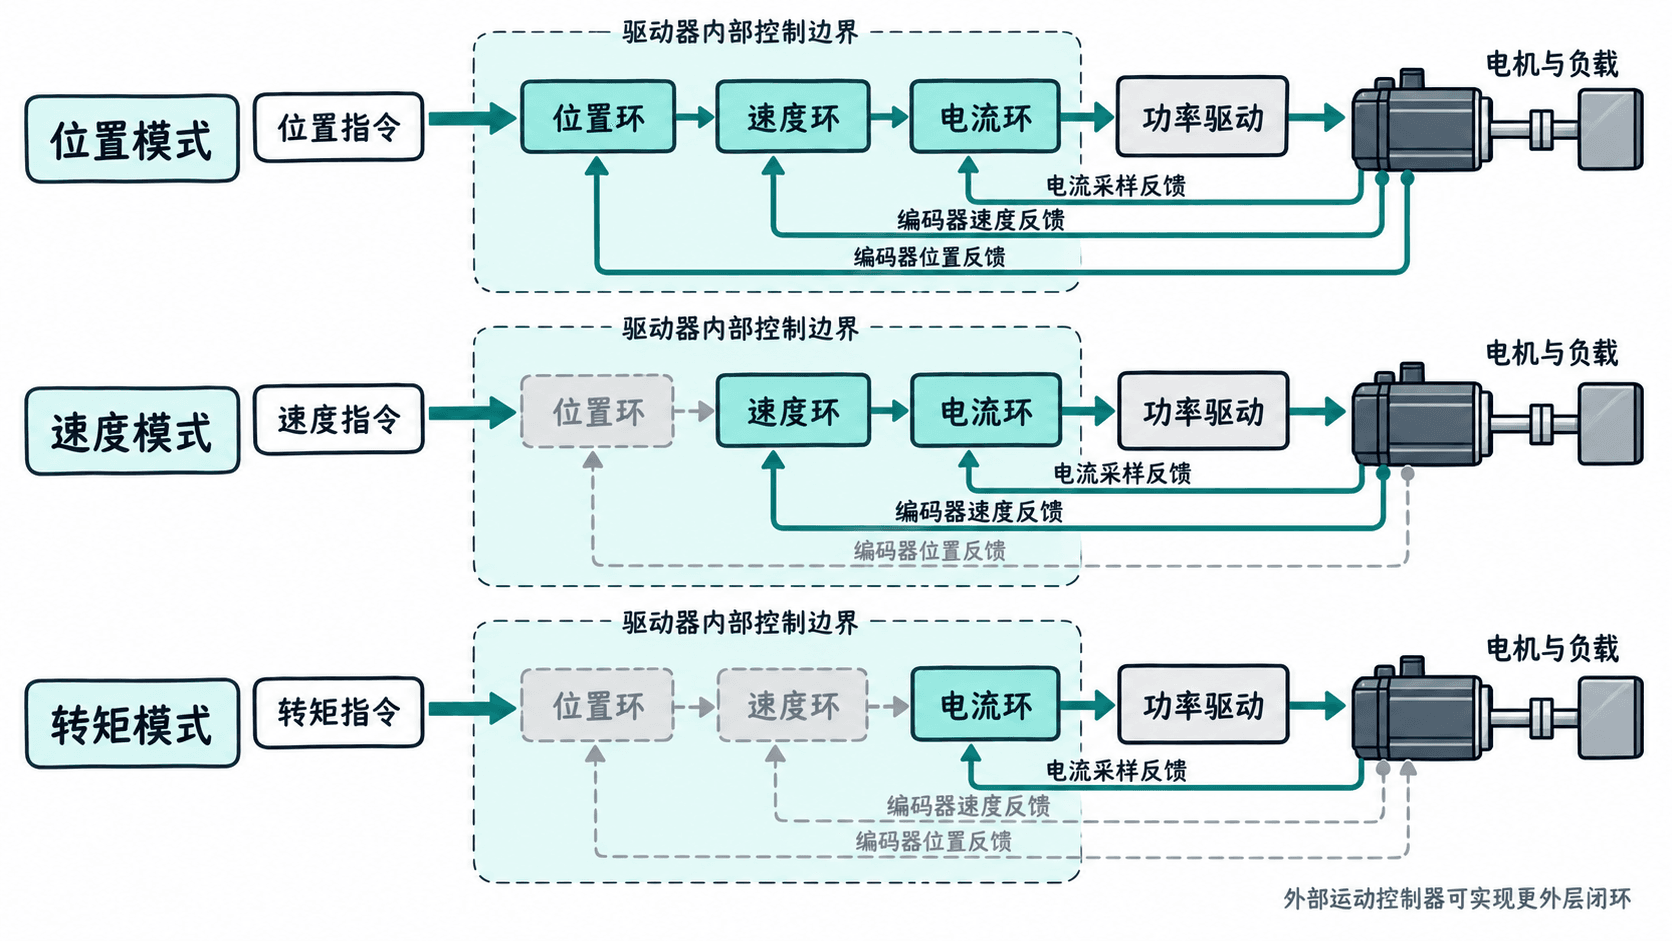
这里的转矩模式并不等于直接测得轴端负载转矩。驱动器通常根据电机参数和电流估算电磁转矩,轴端实际输出还会受到摩擦、传动损耗和动态加速转矩影响。
定位平台优先选择位置模式
假设滚珠丝杠平台采用5 mm导程,电机与丝杠直连,需要从当前位置移动100 mm,并在停止后保持位置。
电机需要转动的圈数为:
对应电机转角为7200°。如果采用17位单圈编码器,每转具有131072个原始计数,20圈对应2621440个累计计数;这是理论换算值,实际指令单位还取决于驱动器电子齿轮比和位置单位配置。
位置模式适合该任务,因为控制器可以给出目标位置和运动轨迹,驱动器根据位置偏差持续修正电机运动,并在到位后维持位置。
建议先设定以下调试条件,数值仅作为低风险空载试运行示例,并非通用驱动器默认值:
| 参数 | 示例值 | 用途 |
|---|---|---|
| 试运行移动距离 | 10 mm | 先验证方向与位置单位 |
| 平台移动速度 | 20 mm/s | 限制初次测试速度 |
| 平台加速度 | 100 mm/s² | 减少启动冲击 |
| 到位允许误差 | ±0.05 mm | 定义任务侧验收标准 |
以5 mm导程计算,20 mm/s的平台速度对应240 r/min电机转速。到位误差±0.05 mm对应电机侧±0.01圈;控制器需要据此设置或换算实际位置窗口参数。
连续送料优先选择速度模式
一台送料机构采用直径80 mm的主动辊,要求材料以12 m/min匀速通过。假设材料与辊面无滑移,减速机构传动比为电机转速与辊轴转速之比3:1。
送料辊每转输送长度约为:
送料辊目标转速约为47.75 r/min,电机目标转速约为143.24 r/min。
此时驱动器应主要维持目标转速,负载阻力增加时通过提高输出转矩补偿扰动。送料长度不需要逐次准确定位时,速度模式比逐段下发位置指令更直接。
初次试运行可采用143 r/min左右的电机速度给定,并设置合理的加减速斜坡、转矩限制和超速保护。具体限制值必须结合电机额定转矩、驱动器能力、辊轴惯量和机械强度确定,不能直接照搬另一台设备的参数。
验证时至少记录稳定转速、实际送料速度和材料打滑情况。如果电机转速达到143 r/min,但实际送料速度低于12 m/min,应优先检查辊径、传动比和滑移,而不是直接增大速度环增益。
张力收卷为什么常用转矩模式
假设收卷轴需要维持20 N的材料张力,当前卷料半径为0.10 m,忽略摩擦和加速影响,所需轴端转矩为:
当卷料半径增长到0.15 m,如果张力仍需保持20 N,则所需转矩升至3 N·m。固定转矩给定无法在卷径变化时保持恒定张力,因此收卷系统通常需要根据卷径估算或张力传感器反馈动态调整转矩指令。
| 卷料半径 | 目标张力 | 理论轴端转矩 |
|---|---|---|
| 0.10 m | 20 N | 2.0 N·m |
| 0.125 m | 20 N | 2.5 N·m |
| 0.15 m | 20 N | 3.0 N·m |
如果电机经过减速器驱动卷轴,还需要按照传动比及效率换算电机侧转矩。例如减速比为3:1、效率为90%时,轴端需要3 N·m,对应电机侧约1.11 N·m。
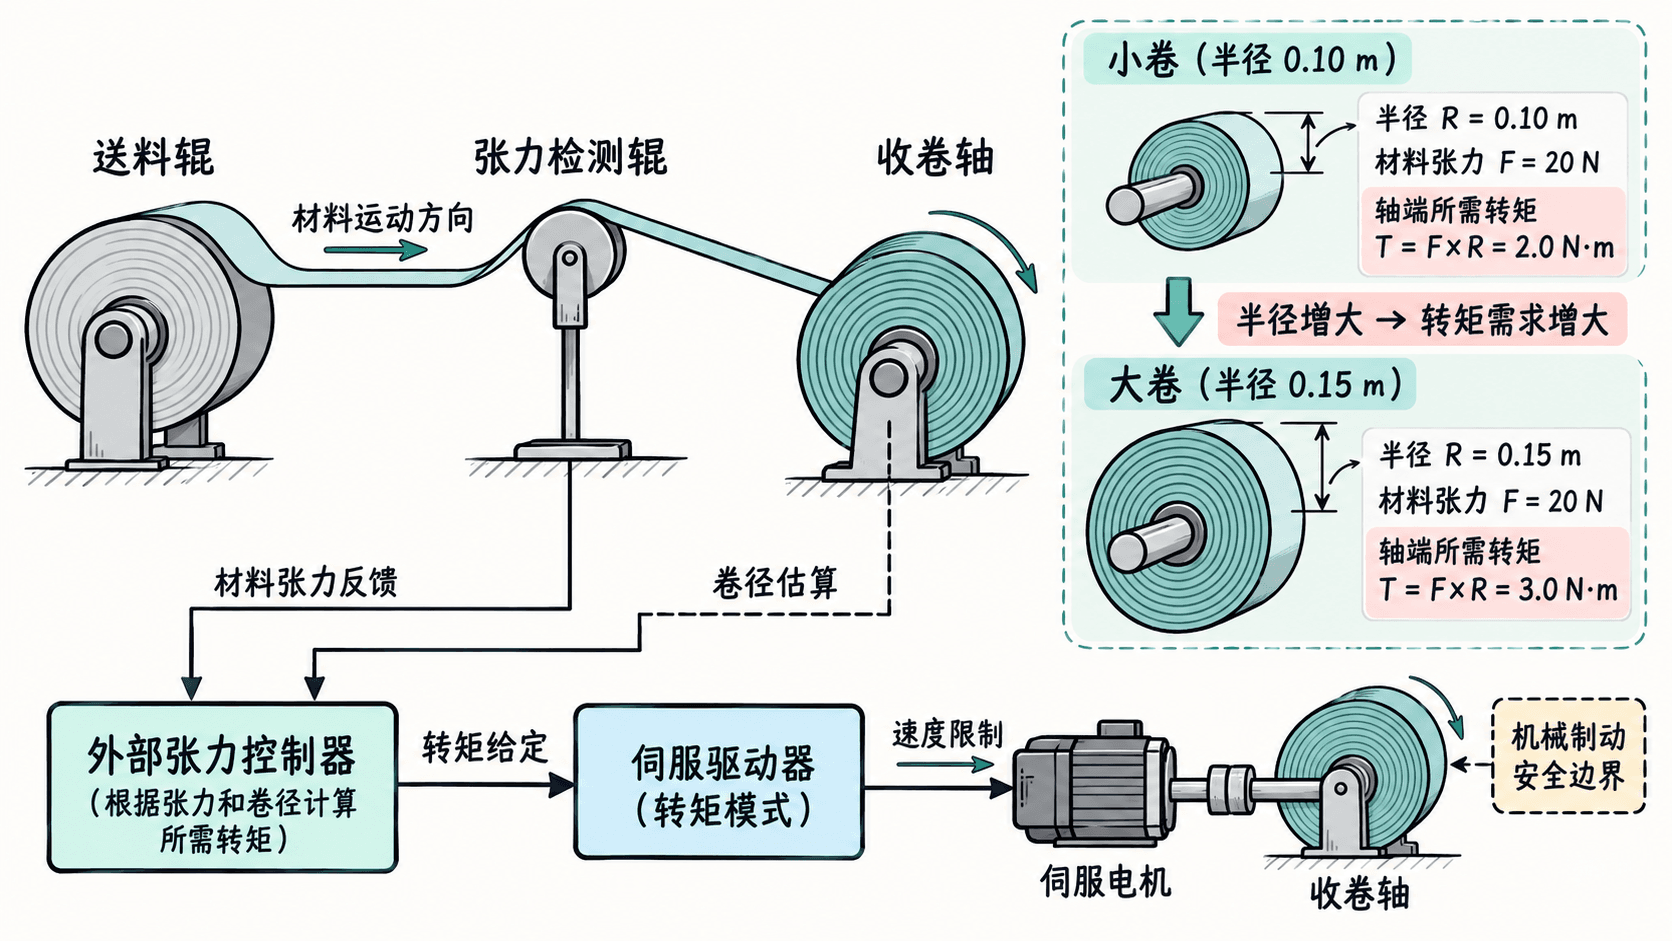
转矩模式存在一个必须正视的风险:如果材料突然断裂或负载脱离,电机仍按给定转矩输出,可能持续加速。必须配置独立的速度限制和超速保护,必要时通过张力闭环、外部制动装置和安全控制系统共同约束。
模式切换必须检查哪些控制边界
控制模式切换不只是修改一个参数。不同模式下,位置指令、速度指令和转矩指令的单位、来源与有效性不同;若带着旧指令直接启用新模式,可能产生突跳、意外转动或跟随误差。
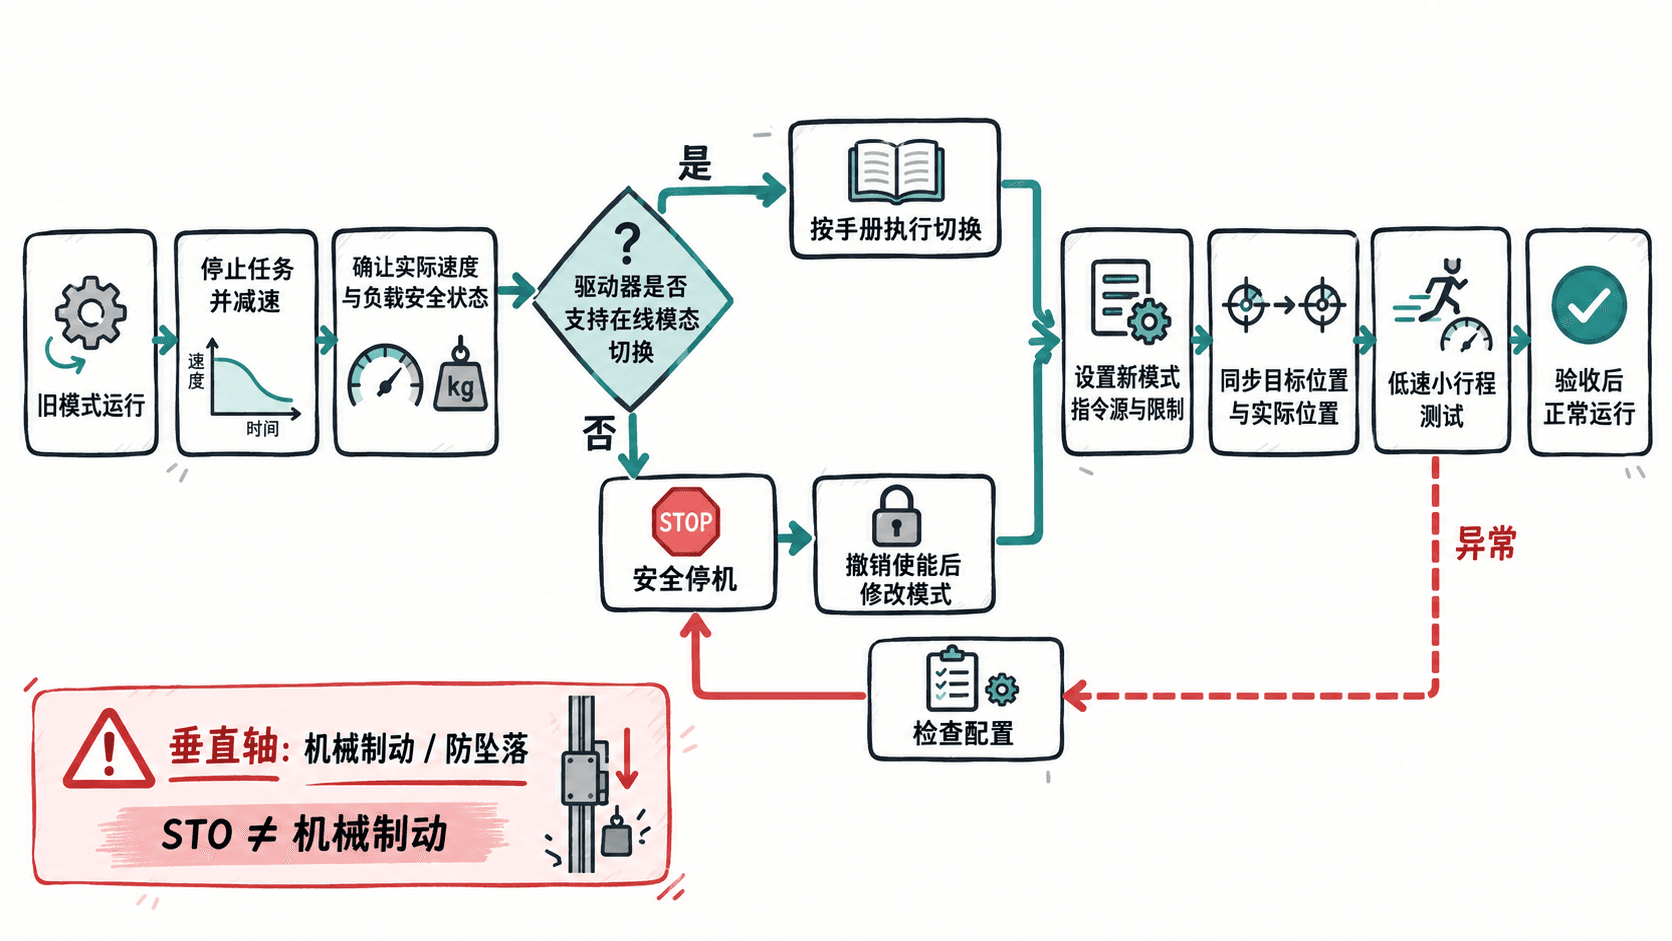
以设备从速度送料切换到位置定位为例,推荐采用以下工程检查顺序:
- 先由上位控制器停止送料任务,按受控减速斜坡降低转速,并确认实际速度进入允许切换范围。
- 确认机械负载已安全保持。垂直轴或悬挂负载必须先按设备设计完成制动和承载措施,不能仅依靠撤销伺服使能。
- 按驱动器手册确认切换机制。部分驱动器支持数字输入或通信指令在线切换,部分需要撤销使能,甚至修改参数后重新上电。
- 如果需要撤销使能,应先完成安全停机;随后配置新模式的指令源、单位、限速、限转矩和报警阈值。
- 进入位置模式时,将目标位置与当前实际位置正确对齐,或使用厂商定义的当前位置保持、指令同步功能,防止旧位置给定造成位置突跳。
- 以低速、小位移重新使能测试,确认方向、运动距离、实际转速、转矩和跟随误差均符合预期,然后再恢复正常任务。
用任务指标检查模式选择是否正确
模式选定后,用实际任务指标验收,而不是只看驱动器是否显示运行正常。
| 任务 | 建议模式 | 主要验收指标 | 优先排查的问题 |
|---|---|---|---|
| 丝杠定位平台 | 位置 | 目标位置误差≤0.05 mm | 指令单位、机械间隙、跟随误差 |
| 连续送料 | 速度 | 稳态送料速度接近12 m/min | 辊径、打滑、传动比、速度波动 |
| 恒张力收卷 | 转矩配合外部张力控制 | 张力围绕20 N稳定 | 卷径估算、传动损耗、张力反馈 |
表中的误差和张力数值是上述三个示例任务的设计目标,并非所有伺服系统都必须达到的统一标准。验收前还应明确采样时间、允许波动范围、负载条件和测量工具。
实际项目中也可能采用复合控制:例如收卷设备外层使用张力控制器,内部使用转矩模式;高精度连续送料则可能通过位置同步控制实现速度匹配。最终应以谁需要被直接约束、由哪一级控制器闭环,以及失控时如何安全停止作为选择依据。