
PLC 与工业控制 / 系统课时
用S曲线限制加加速度冲击
用S曲线限制加加速度冲击
伺服轴即使没有超过额定转矩,也可能在加速和减速切换时产生明显振动。本课通过同一段定位行程,对比梯形速度规划与S曲线规划,计算加加速度、峰值加速度和运动时间,并给出实际调试时可采用的参数与验收方法。
学习目标
- 理解加加速度与机械冲击、残余振动之间的关系。
- 能够计算对称七段S曲线的关键参数与定位节拍。
- 根据负载振动和节拍要求调整S曲线平滑时间,并检查驱动器跟随能力。
为什么梯形速度曲线仍然会产生冲击
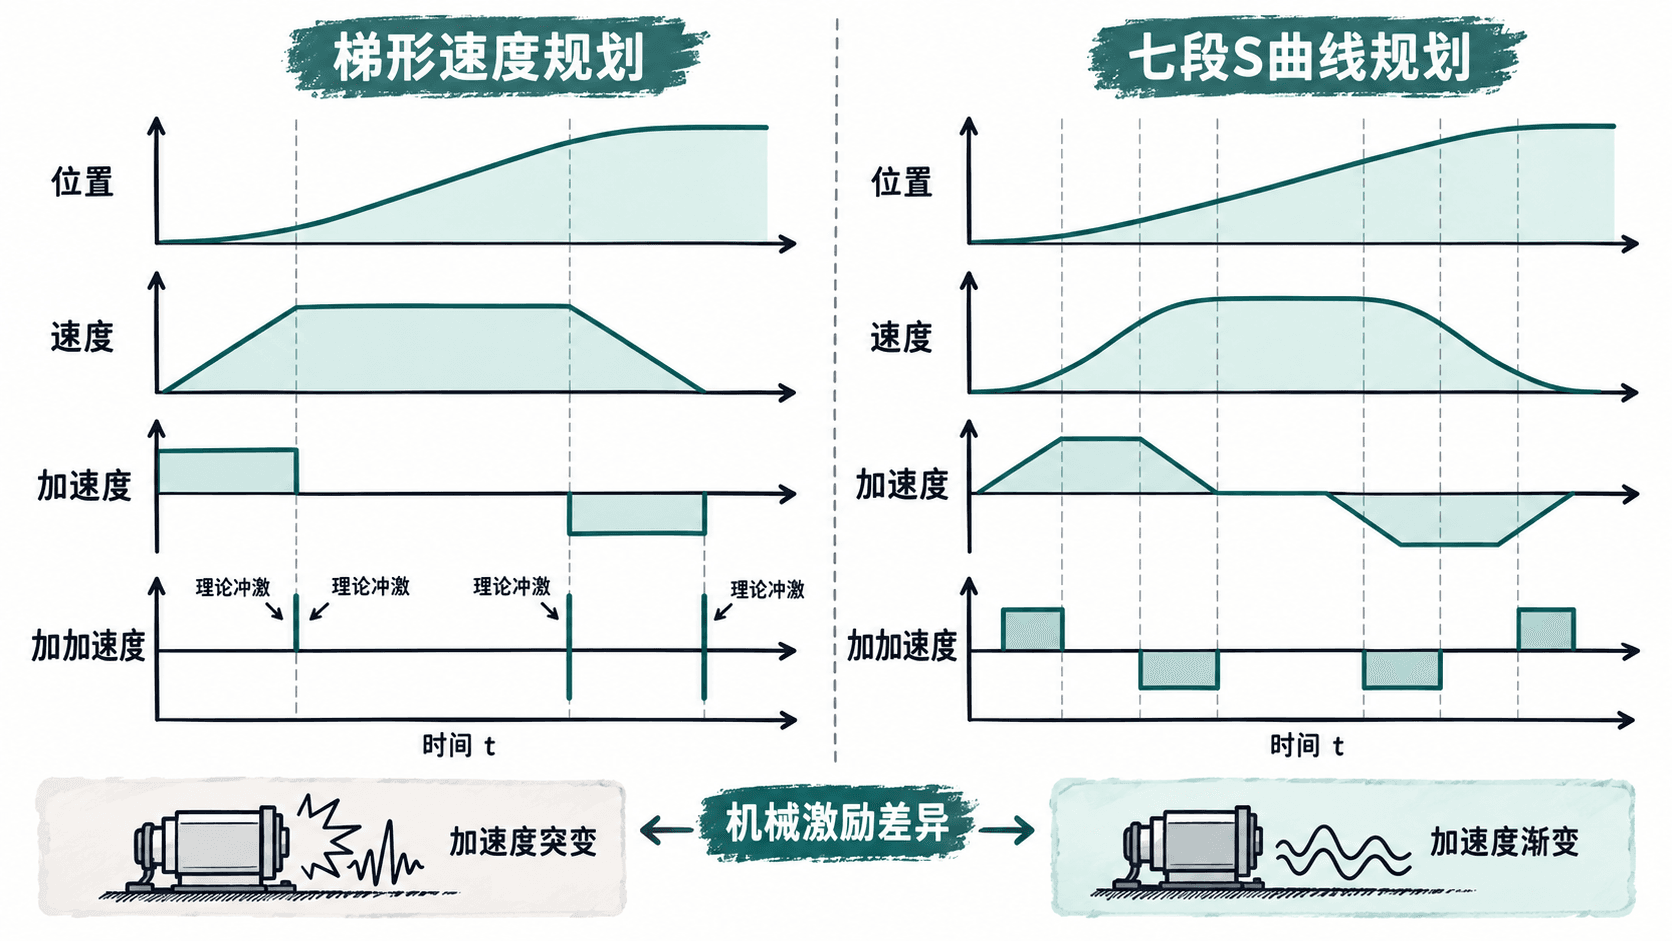
梯形速度规划通常由匀加速、匀速和匀减速组成。它的速度连续,但加速度在运动开始、达到最高速度以及进入减速阶段时发生突变。
例如,滑台从静止进入加速度为2000 mm/s²的匀加速阶段。在理想数学模型中,加速度由0瞬间变成2000 mm/s²,其加加速度趋于无穷大。
加加速度又称跃度,英文为Jerk,定义为加速度对时间的变化率:
实际伺服系统受到电流环、机械刚度与执行带宽限制,不可能实现无限大的跃度。突变的加速度指令会激发机械结构的弹性振动,尤其容易影响长悬臂、皮带传动、低刚度联轴器和存在背隙的机构。
对于质量为20 kg的水平直线负载,加速度从0变成2000 mm/s²,相当于惯性力从0快速变化至40 N,因为。这里仅计算平动惯性力,不包含摩擦及传动阻力。
S曲线通过增加加速度的过渡时间,使惯性力逐渐建立和释放,减少对机械固有振动模态的激励。但它不能消除摩擦、背隙或共振,也不能保证所有工况下的振动都更小。
七段S曲线怎样限制加加速度
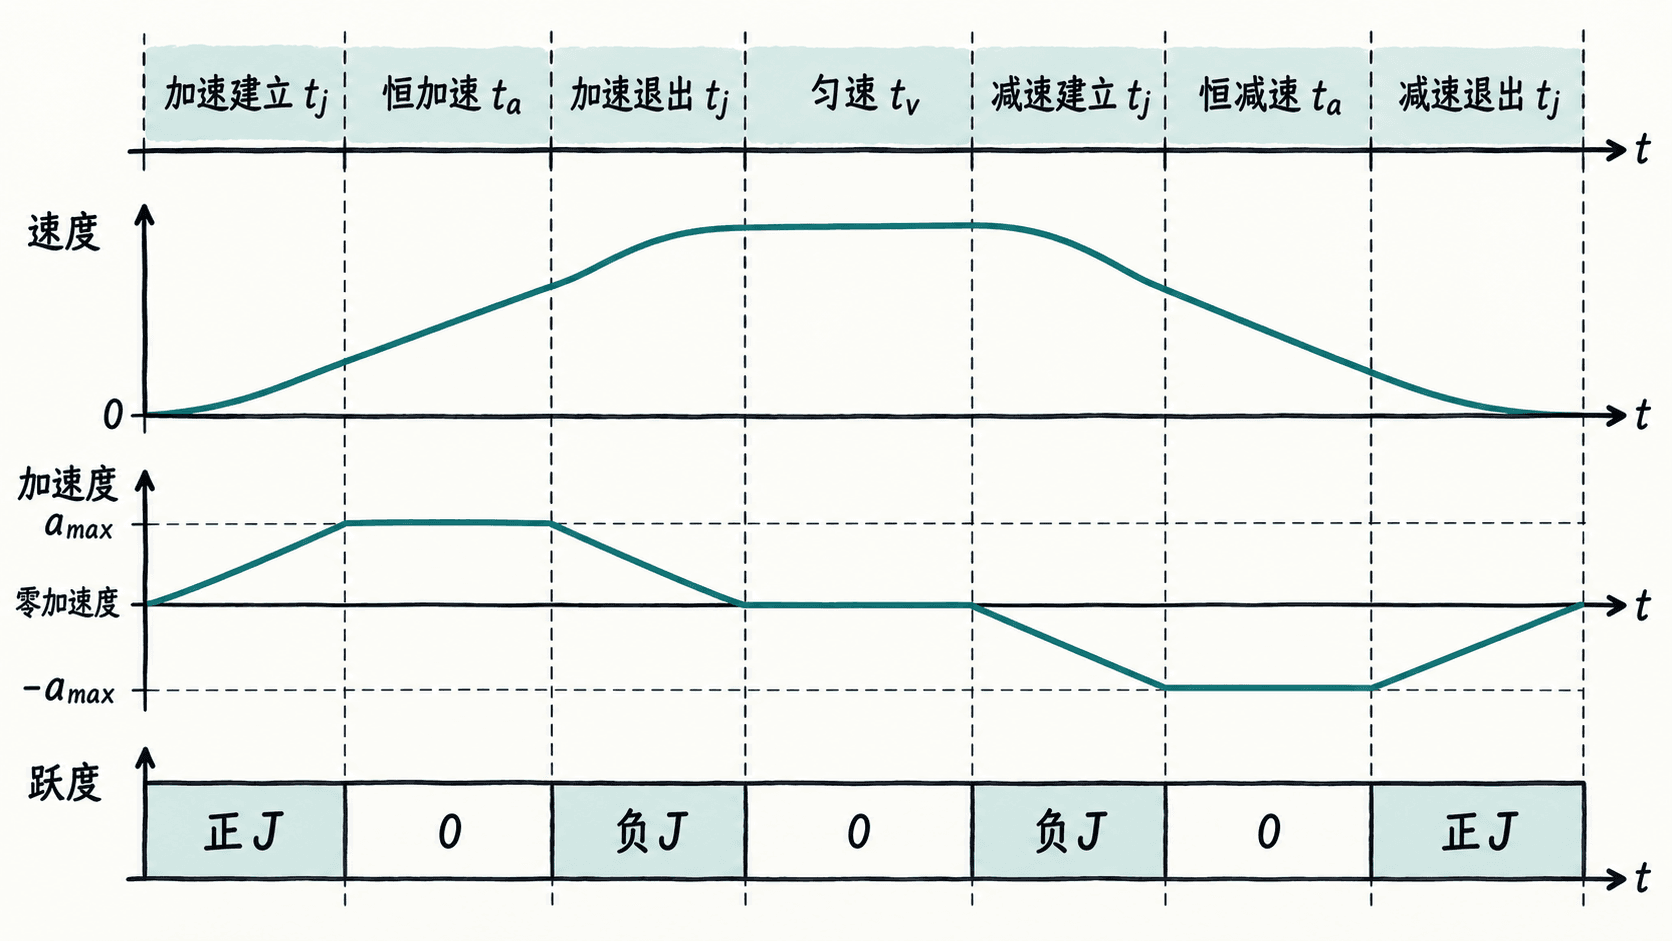
常用的对称七段S曲线具有七个阶段。这里假设初末速度均为0,正反向加速度幅值相同,并使用分段恒定的跃度。
| 阶段 | 加速度变化 | 跃度 |
|---|---|---|
| 加速建立 | 0增至正峰值 | |
| 恒加速 | 保持正峰值 | 0 |
| 加速退出 | 正峰值降至0 | |
| 匀速 | 保持0 | 0 |
| 减速建立 | 0降至负峰值 | |
| 恒减速 | 保持负峰值 | 0 |
| 减速退出 | 负峰值回到0 |
其中表示允许的最大跃度幅值。实际规划器也可能使用五段、四段或其他退化形式,因为短行程下未必有足够距离达到设定的加速度或速度上限。
加速度从0线性增加至峰值所需的时间为:
假设加速度上限为2000 mm/s²,跃度上限为20000 mm/s³,则加速度建立时间为0.1 s。
这意味着加速度不再瞬间跳变,而是在100 ms内由0连续升至2000 mm/s²。需要注意,这一阶段只是加速过程的一部分,并不等于整个加速时间。
用同一定位任务计算S曲线节拍
设水平丝杠滑台进行一次100 mm点到点定位,初末速度为0,忽略运动前后的通信和到位等待时间。约束为:
| 参数 | 数值 |
|---|---|
| 定位距离 | 100 mm |
| 速度上限 | 200 mm/s |
| 加速度上限 | 2000 mm/s² |
| S曲线跃度上限 | 20000 mm/s³ |
先计算梯形速度规划。达到200 mm/s需要0.1 s,加速阶段位移为10 mm;对称减速同样需要10 mm,余下80 mm匀速运行0.4 s。
因此,理想梯形速度规划总时间为:
对于S曲线,计算得到 s。如果在达到加速度上限后设置恒加速阶段,则完整加速阶段的速度增量为:
然而,仅两个跃度过渡阶段就需要200 mm/s的速度增量,因此。此时速度刚好达到200 mm/s,属于没有恒加速平台的退化S曲线。
从静止到200 mm/s需要0.2 s,加速位移为20 mm;减速阶段同样占用20 mm。剩余60 mm匀速运动0.3 s。
最终得到:
| 比较项目 | 梯形速度规划 | S曲线规划 |
|---|---|---|
| 理论总运动时间 | 600 ms | 700 ms |
| 加速阶段时间 | 100 ms | 200 ms |
| 峰值速度 | 200 mm/s | 200 mm/s |
| 峰值加速度 | 2000 mm/s² | 2000 mm/s² |
| 加速度过渡 | 理想瞬间跳变 | 每次100 ms |
| 节拍变化 | 基准 | 增加100 ms,约16.7% |
这些结果仅适用于本例的对称运动约束,不能推广为S曲线必然增加16.7%的时间。对于较长行程,新增的时间占总节拍比例通常会降低;对于短行程,实际轨迹还可能达不到设定的速度上限和加速度上限。
如何选择跃度并逐步调试
实际控制器可能直接提供跃度上限,也可能提供S曲线平滑时间、Jerk Time或平滑比例。不同厂商对于平滑时间的定义并不完全一致,不能直接把某个百分比换算成统一的跃度值。
如果控制器支持独立设置最大跃度,可以在加速度上限固定时使用以下数据作为第一轮测试:
| 跃度上限 | 理论加速度建立时间 | 主要取舍 |
|---|---|---|
| 40000 mm/s³ | 50 ms | 响应较快,冲击较明显 |
| 20000 mm/s³ | 100 ms | 本例基准配置 |
| 10000 mm/s³ | 200 ms | 更平滑,可能显著延长短行程时间 |
这些时间根据计算,前提是轨迹实际达到设定加速度上限。如果短行程触发约束退化,实际峰值加速度和过渡时间可能由规划器重新计算。
建议按照下面的顺序进行现场整定:
- 确认轴已完成回零或位置基准确认,检查软限位、硬限位、急停及安全停止功能,并在无干涉、低风险条件下试运行。
- 设置本例的速度和加速度上限,先使用较低速度、较短安全行程检查运动方向和机械余量。
- 在设备允许且参数含义明确时,设置跃度上限20000 mm/s³,执行100 mm往返测试。
- 用驱动器Trace或运动控制器趋势记录采集位置指令、实际位置、速度、跟随误差和转矩或电流反馈。
- 若运动中或停止后仍有明显振动,可逐步降低跃度上限,例如从20000降到10000 mm/s³,每次重新检查峰值速度、峰值加速度、实际节拍与跟随误差。
- 若节拍超标,则逐步增大跃度,并确认停止后振动仍在允许范围内,最终保存经测试的参数版本。
可以先为样机制定临时验收标准:完成100 mm定位的运动时间不超过0.8 s、停止后100 ms内实际位置进入并持续保持在目标位置±0.05 mm范围内,同时无机械撞击声、持续振荡或驱动器报警。这些是示例项目指标,必须根据机械精度、编码器分辨率与真实工艺要求重新确认。
区分规划更平滑与真实定位更好
调试中经常出现指令曲线已经平滑,但实际滑台依旧振动的情况。原因可能是伺服增益不匹配、负载惯量过大、传动背隙、结构共振或反馈延迟,而不是S曲线算法失效。
判断改动是否有效,应同时比较三类数据:
- 指令侧: 检查速度、加速度变化是否符合设置,确认规划器有没有自动降低峰值速度或加速度。
- 反馈侧: 比较最大跟随误差、停止后的超调量及进入位置允差带的时间,不只查看驱动器是否显示到位。
- 机械侧: 观察轴端振动、负载摆动与可重复出现的异响,必要时使用加速度传感器记录振动幅值。
例如,梯形规划运动时间为600 ms,但停止后还需要200 ms才能稳定进入允差带,其有效定位时间实际为800 ms。若S曲线运动时间700 ms、停止后50 ms稳定进入允差带,则有效定位时间为750 ms,虽然规划运动更慢,整机节拍反而缩短50 ms。
这组数字用于说明验收口径,不代表所有机械系统都具有同样改善。实际验收应固定负载、行程、位置允差和采样条件,至少重复多次双向运动,并比较最差一次的稳定时间。
S曲线的取值最终应由真实到位时间、允许跟随误差和机械振动共同决定,而不是单纯追求最小跃度。