
PLC 与工业控制 / 系统课时
用电子齿轮建立主从运动比例
用电子齿轮建立主从运动比例
当输送轴转动一圈,从轴究竟应该转多少圈?电子齿轮通过主轴位置变化计算从轴目标位置,使两根伺服轴按指定比例联动。本课用送料与牵引机构为例,完成比例计算、方向设置、跟随验证和安全切换,并说明怎样避免同步突跳。
学习目标
- 根据主从轴的机械参数计算电子齿轮比例和运动方向。
- 理解主轴位置增量、从轴目标位置及跟随误差之间的关系。
- 按安全顺序建立、验证和解除电子齿轮关系。
电子齿轮怎样计算从轴运动
电子齿轮(Electronic Gearing)是一种主从同步控制方式。控制器读取主轴实际位置或规划位置的变化,再乘以电子齿轮比例,得到从轴应当产生的位置变化。具体使用哪一种主轴位置,取决于控制器的同步模式和配置。
对于采用增量位置关系的电子齿轮,可以写成:
其中, 为主轴位置增量, 为从轴目标位置增量, 为带符号的电子齿轮比例。主从位置必须先统一为机械圈数、角度或其他约定单位,不能直接把不同分辨率的编码器原始计数混用。
假设主轴转动 3 圈,从轴要求转动 2 圈,两轴正方向定义一致,则电子齿轮比例为:
当主轴正向移动 1.5 圈时,从轴目标应正向移动 1 圈。如果从轴机械安装方向相反,且必须反向旋转才能产生正确的工艺运动,就需要使用负比例或通过经过验证的轴方向参数实现反向,不能同时反转两次。
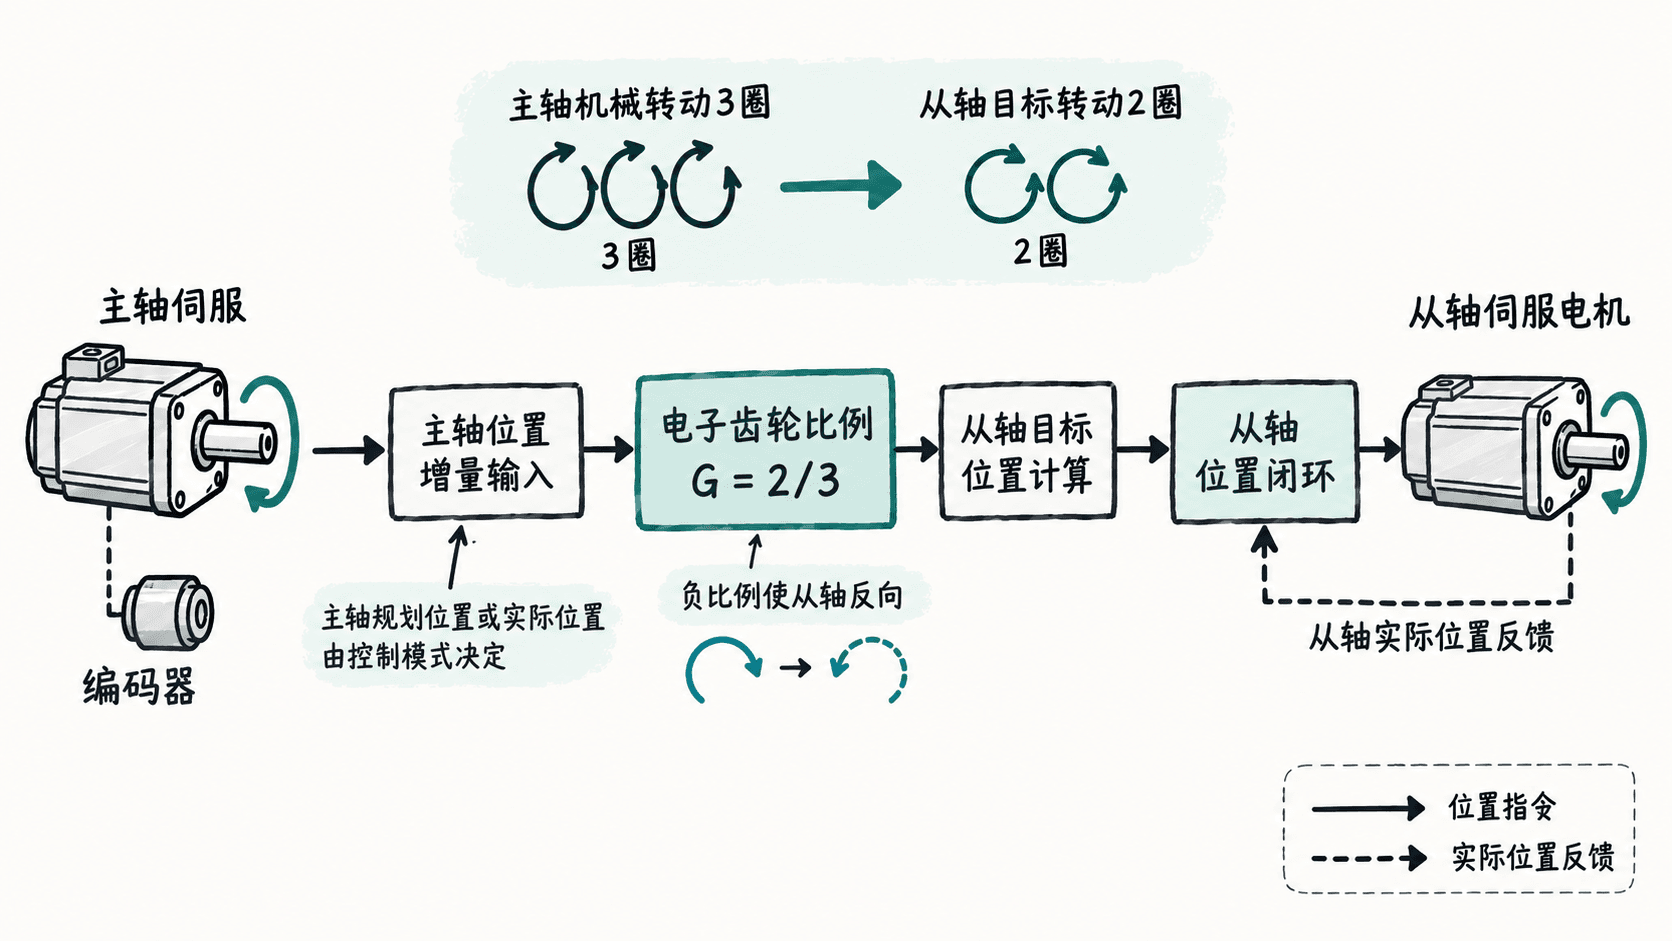
电子齿轮控制的是位置比例关系,不意味着两轴实际位置永远没有误差。加减速时,从轴还会受到驱动器带宽、转矩限制、机械惯量和通信延迟影响。
根据机械行程计算比例
以两条需要保持相同线速度的输送机构为例:主轴每转一圈带动材料前进 100 mm,从轴每转一圈带动材料前进 80 mm。两轴没有额外减速机构,且约定电机正转均代表材料向前运动。
为使材料同步前进 400 mm,需要:
- 主轴转动: 圈。
- 从轴转动: 圈。
- 电子齿轮比例:。
因此主轴每转一圈,从轴应转 1.25 圈。主轴达到 600 r/min 时,从轴稳态目标转速为 750 r/min,前提是设备转速、加速度与驱动能力均允许。
| 检查项目 | 主轴 | 从轴 |
|---|---|---|
| 每电机圈对应位移 | 100 mm | 80 mm |
| 完成 400 mm 行程所需圈数 | 4 | 5 |
| 同步目标转速 | 600 r/min | 750 r/min |
| 行程验证 | 400 mm | 400 mm |
这里的 100 mm 和 80 mm 是用于教学的等效位移参数,实际设备应根据有效辊径、减速比或丝杠导程计算,并通过测量确认。若存在打滑,电机轴同步不等于材料位置同步,需要增加材料位置反馈或张力控制。
如果控制器使用整数分子、分母设置电子齿轮,可在统一为电机圈数后采用分子 5、分母 4。若控制器以脉冲计数为单位,还必须把两轴计数分辨率纳入换算,不能直接照搬 5:4。
例如主轴每圈 10000 计数、从轴每圈 20000 计数,则从轴指令计数与主轴计数增量的比例为:
具体参数名称、整数比例范围和计数单位以所用控制器手册为准。
建立主从关系并进入跟随
工业运动控制器通常通过电子齿轮同步功能块或专用同步指令建立主从关系。例如,PLCopen Motion Control 体系中的 MC_GearIn 用于启动电子齿轮同步,MC_GearOut 用于解除电子齿轮关系;实际可用功能块、接口及行为依赖控制器厂商实现。
以下是采用 PLCopen 风格接口的片段示例,依赖已完成轴配置、使能、安全联锁和周期性运动任务调用的 PLC 环境。它仅说明接口关系,不是可以直接移植到任意 PLC 的完整工程。
GearInCmd(
    Master := MasterAxis,
    Slave := SlaveAxis,
    Execute := StartGear,
    RatioNumerator := 5,
    RatioDenominator := 4
);

GearOutCmd(
    Slave := SlaveAxis,
    Execute := LeaveGear
);
其中 GearInCmd、GearOutCmd 是工程中预先声明的 MC_GearIn、MC_GearOut 功能块实例;MasterAxis 和 SlaveAxis 为已配置的轴引用。部分实现还要求配置加速度、同步动态参数或指定主轴位置来源,因此应以目标平台的实际函数签名为准。
生效行为与验证方法:当 StartGear 出现有效执行沿后,控制器开始建立比例关系。只有实际进入同步状态,才能认为齿轮啮合成功;不能把功能块启动、忙碌和同步完成视为同一个事件。检查该平台的 InGear、Busy、Active 或等价状态,以及错误码和轴状态。
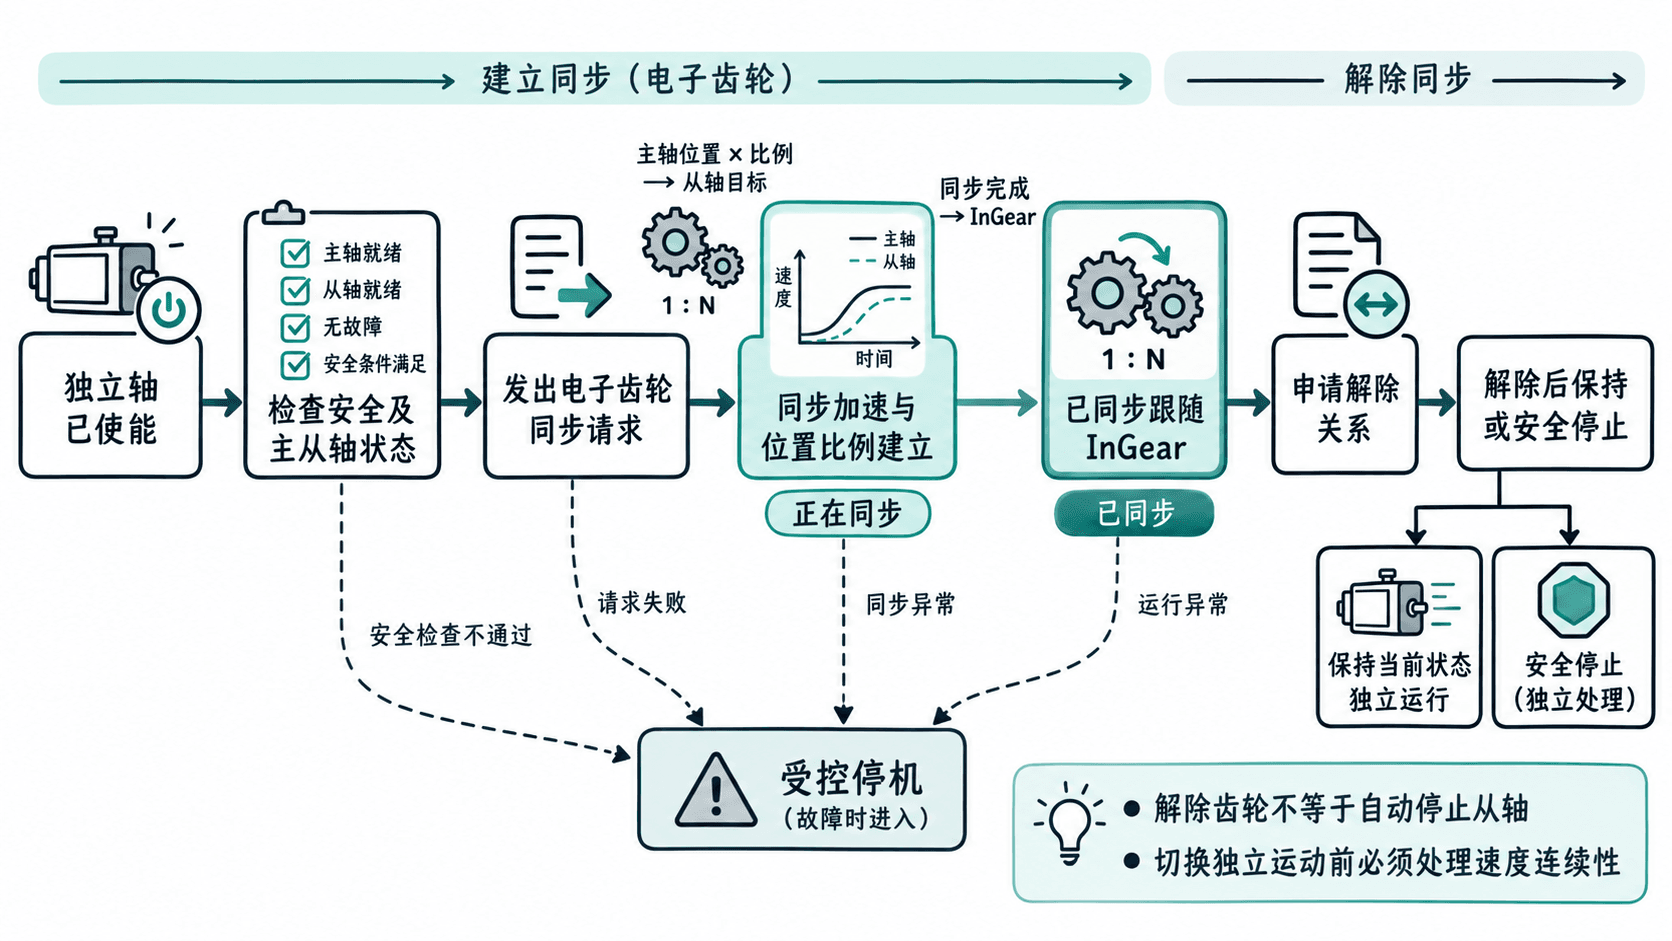
推荐按以下顺序操作:
- 检查两轴已完成回零或有效绝对位置确认,通信正常,安全门、限位与驱动报警状态允许运动。
- 核算从轴最大转速、加速度和转矩,确认主轴全速度范围内不会要求从轴超限。
- 在低速空载条件下设置电子齿轮比例 5:4,核对主从运动方向。
- 启动同步指令,等待控制器报告已经完成同步,而不是仅检查指令已接受。
- 读取两轴位置及从轴跟随误差,先完成小位移验证,再逐步提高速度。
用跟随误差验证同步效果
单看两轴电机是否同时旋转,无法判断电子齿轮是否正确。至少需要检查运动比例、方向、同步状态和从轴跟随误差。
在同步参考点记录主从轴位置 、,并采用已统一的电机圈数作为单位。理想从轴位置为:
若主轴从 10 圈运动至 14 圈,从轴同步起点为 20 圈,比例为 1.25,则从轴目标位置应为 25 圈。
假设从轴反馈为 24.998 圈,那么相对于该同步参考轨迹的位置偏差为 0.002 圈;若从轴每圈驱动材料前进 80 mm,对应线位移偏差为 0.16 mm。实际诊断时,还应同时读取驱动器自身报告的跟随误差,因为驱动器内部目标值可能包含通信延迟、同步补偿与指令插补。
建议的首次低速验收条件如下,这些数值是示例项目自定的测试门槛,并非通用设备安全标准:
| 检查项 | 示例验收条件 |
|---|---|
| 主轴测试位移 | 正向 4 圈、反向 4 圈 |
| 从轴目标位移 | 分别为正向 5 圈、反向 5 圈 |
| 同步状态 | 全程保持有效,且无同步错误 |
| 稳态等效线位移偏差 | 不超过 0.2 mm |
| 运行状态 | 不触发限速、过转矩或位置偏差报警 |
若从轴位移方向错误,先检查电机旋转方向、机械传动方向和电子齿轮比例符号;若比例正确但加速阶段误差大,应检查驱动器转矩余量、加速度、位置环整定和总线同步周期。
安全解除与切换主从关系
解除电子齿轮后,从轴不一定自动停止。有些控制器会让从轴维持当前速度,有些会交给后续运动命令处理。因此不能假设执行解除指令就已经满足停机条件。
对于需要从同步送料切换为从轴独立定位的设备,建议使用以下可检查的切换条件:
- 停止上游新增运动请求,确认工件处于允许切换的位置或工艺窗口。
- 根据控制器能力对主从轴执行受控减速,或使用支持平滑退出的同步功能。
- 确认从轴已达到允许的切换速度,并核对当前目标位置和实际位置。
- 执行解除齿轮请求,确认同步关系已解除,再将从轴交给独立定位功能。
- 新运动以当前有效位置为起点,规划速度、加速度和方向,避免指令突跳。
若需要更换主轴,例如从轴原本跟随送料轴 A,随后改为跟随虚拟主轴 B,还要保证新主轴的比例、方向及参考位置偏移可计算。直接以绝对位置建立新关系可能造成目标位置跳变;应使用控制器提供的平滑切换、相位补偿功能,或先安全退出旧关系再建立新关系。
当主从轴机械行程比经过实测、正反方向正确、同步完成状态可靠、全过程跟随误差满足设备工艺要求,并且退出同步时没有速度或位置指令突跳,才可以将该电子齿轮配置用于设备自动运行。