
PLC 与工业控制 / 系统课时
用梯形速度曲线计算加减速时间
用梯形速度曲线计算加减速时间
伺服滑台需要在指定行程内完成定位,但设定的目标速度不一定能够达到。本课通过速度、加速度和行程三个参数,计算加速、匀速、减速时间,并判断何时应将梯形速度曲线改为三角形速度曲线,最终得到可以用于运动控制器参数设置的运动时间与峰值速度。
学习目标
- 根据行程、目标速度和加减速度计算梯形速度曲线的三个阶段。
- 判断短行程是否能够达到目标速度,并计算三角形曲线的峰值速度。
- 根据计算结果设置运动参数,检查定位时间和加减速约束。
梯形速度曲线的三个阶段
假设滑台从静止开始运动,到目标位置后完全停止,加速和减速过程均采用恒定加速度。理想速度曲线分成三个阶段:
- 加速阶段:速度从 0 增加到目标速度 ,持续时间为 。
- 匀速阶段:以速度 运行,持续时间为 。
- 减速阶段:速度从 降低到 0,持续时间为 。
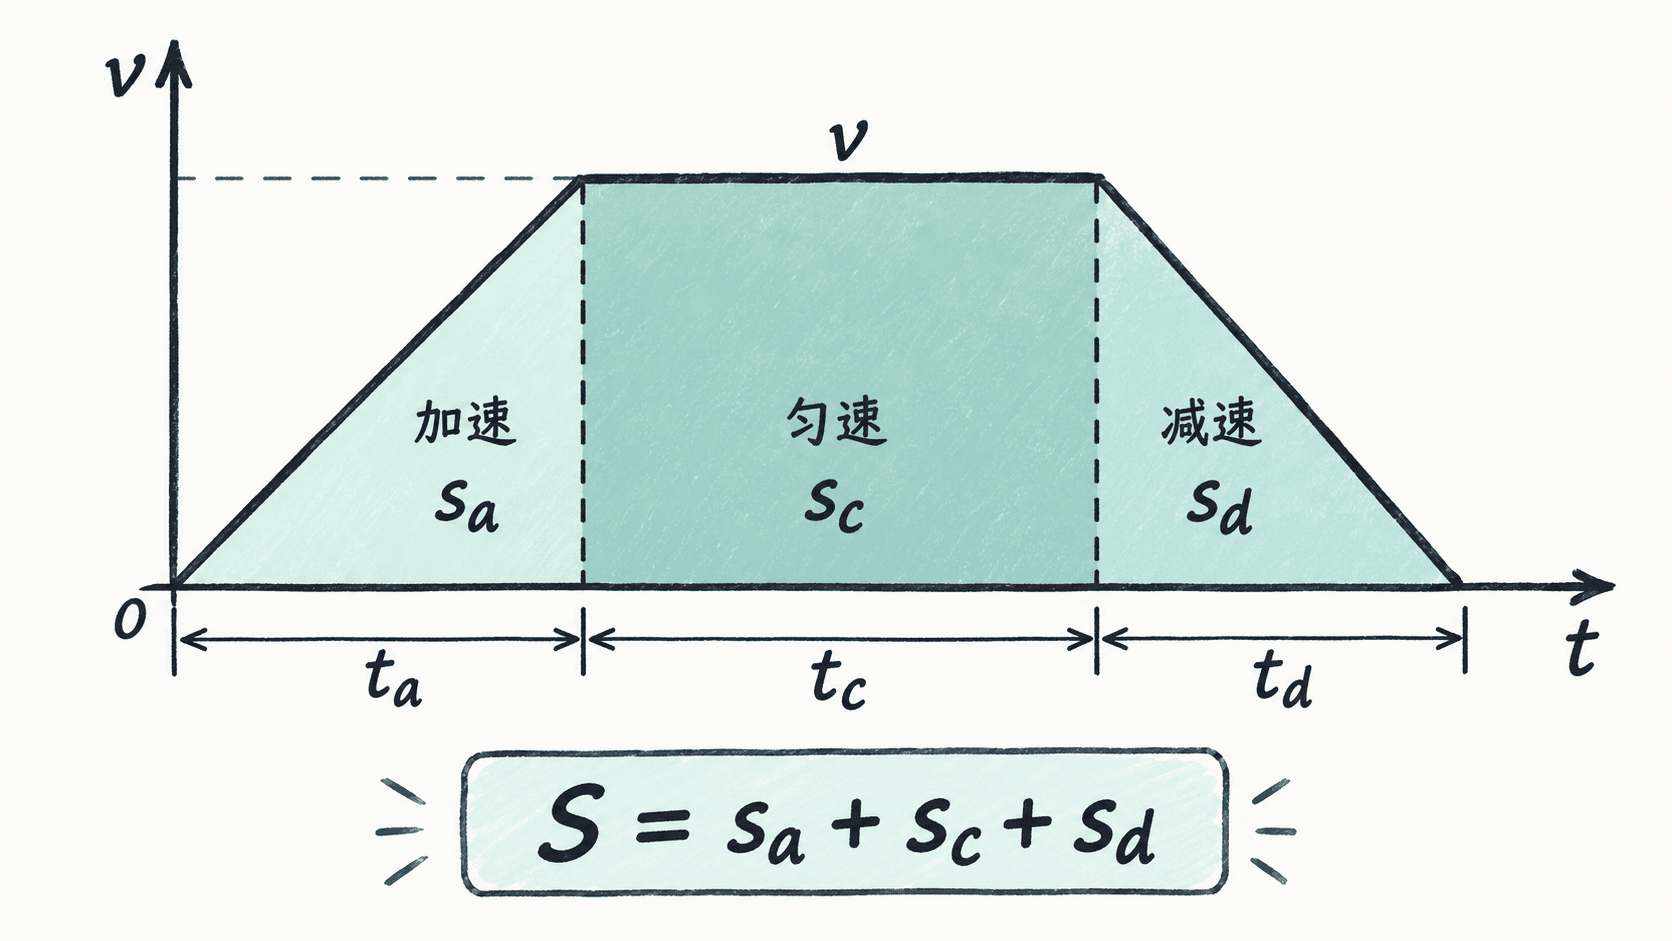
速度—时间曲线下方的面积等于运动位移。加速和减速阶段形成两个三角形,匀速阶段形成一个矩形。因此,总行程必须满足:
其中, 的单位为 mm, 为 mm/s,各阶段时间为 s。下面统一采用线速度和线加速度计算。若控制器使用电机转速、脉冲数或用户单位,需要先根据丝杠导程与电子齿轮比换算。
计算加减速时间与最短所需行程
设加速度大小为 ,减速度大小为 ,两者均为正数,单位为 mm/s²。由于初速度和末速度都是 0,根据匀加速运动公式:
对应的加速位移和减速位移为:
只有当总行程不小于两个阶段的位移之和时,滑台才能达到目标速度:
其中 是达到目标速度后立即减速所需的最短行程。当 时,匀速时间恰好为 0,梯形退化为三角形。
例如,一套水平丝杠滑台采用以下运动参数:
| 参数 | 数值 |
|---|---|
| 目标行程 | 300 mm |
| 目标速度 | 200 mm/s |
| 加速度 | 1000 mm/s² |
| 减速度 | 1000 mm/s² |
| 起点与终点速度 | 0 mm/s |
首先计算加速时间和减速时间,均为 s。两个阶段各移动 mm,因此达到目标速度至少需要 40 mm 行程。
由于 300 mm 大于 40 mm,能够形成完整梯形。剩余匀速位移为 260 mm,匀速时间为 s。
总时间为:
这里的 1.7 s 是理想轨迹运行时间,不包括控制器指令延迟、伺服使能准备、定位到位确认和工艺等待时间。
短行程改用三角形速度曲线
假设保持速度和加速度设置不变,但行程缩短为 25 mm。加速到 200 mm/s 再减速至少需要 40 mm,因此原目标速度不可达。
正确做法不是强行保持 200 mm/s,而是在不超过加减速度限制的条件下,降低本次运动的实际峰值速度 ,使加速位移与减速位移之和刚好等于行程。
求解得到:
当加速度与减速度相同,即 时,可以简化为:
代入 mm、 mm/s²:
加速和减速时间均约为 0.1581 s,匀速时间为 0,总运动时间约为 0.3162 s。
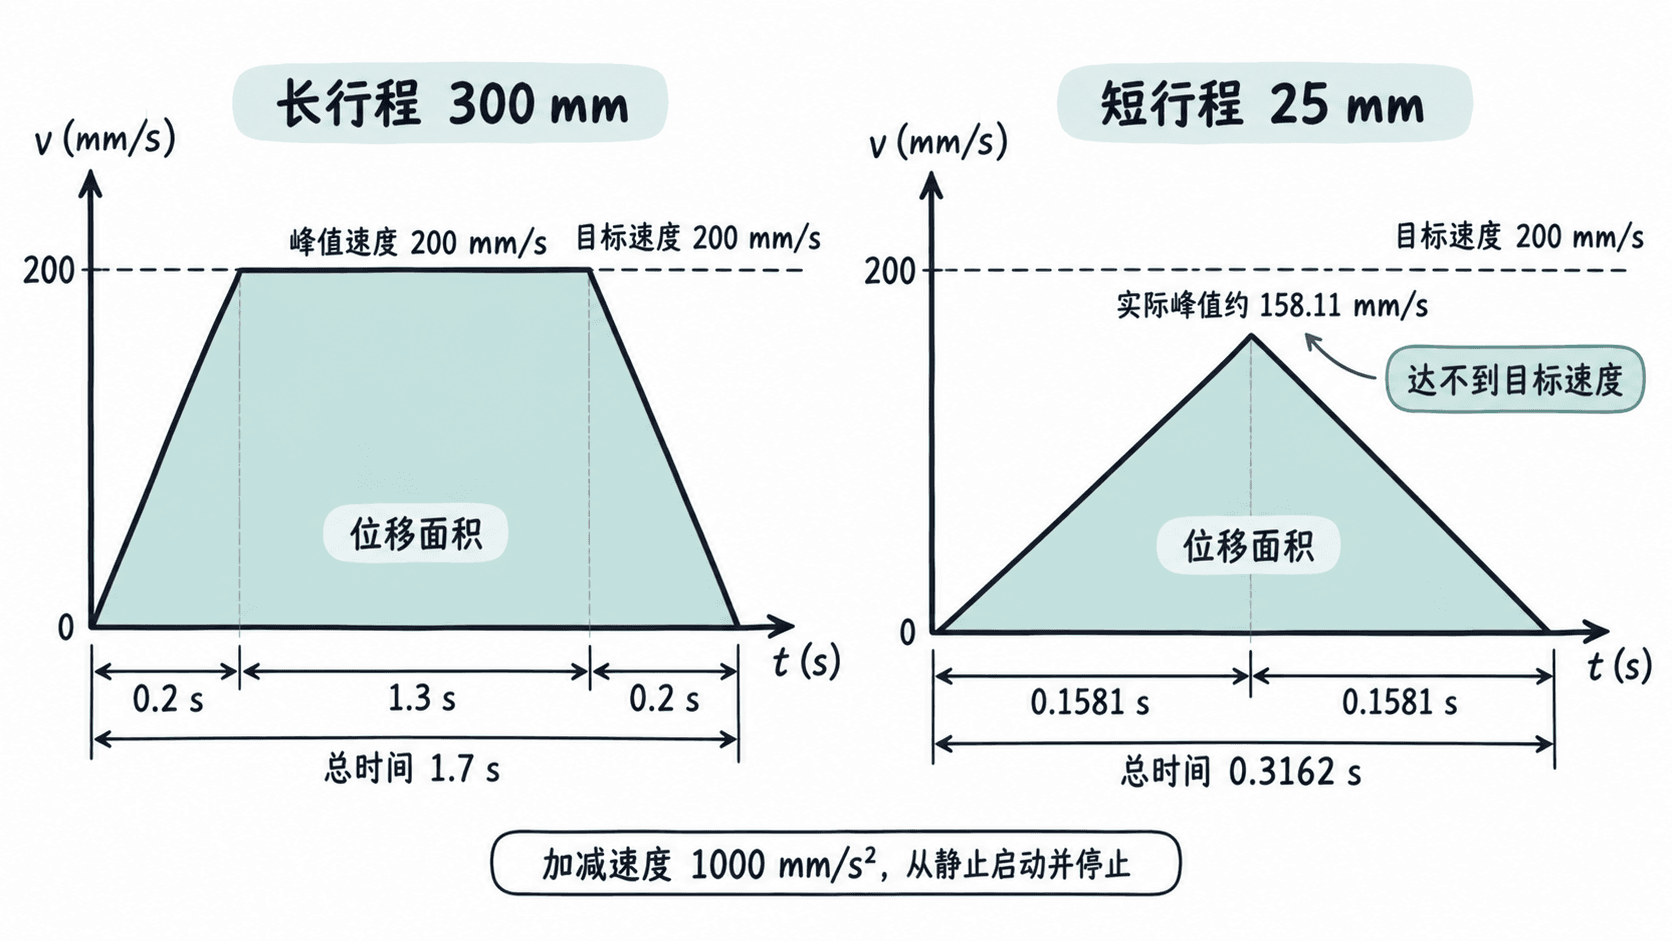
三角形曲线并不表示控制器运行异常,而是短距离定位时满足速度与加速度限制的正常规划结果。如果加速与减速能力不同,峰值速度仍用通用公式计算,两侧斜率和时间也不相同。
用计算程序自动选择曲线
手工计算适合理解原理,实际调试时可以使用 Python 3 编写一个小工具,根据输入行程自动选择梯形或三角形,并计算三个阶段的时间。
import math


def plan_motion(distance, target_speed, acceleration, deceleration):
    # 本示例要求起点和终点速度均为零,距离取非负值
    if distance < 0 or target_speed <= 0 or acceleration <= 0 or deceleration <= 0:
        raise ValueError("参数范围无效")

    if distance == 0:
        return "静止", 0.0, 0.0, 0.0, 0.0

    required = target_speed**2 / (2 * acceleration) + target_speed**2 / (2 * deceleration)
    if distance >= required:
        peak = target_speed
        cruise_distance = max(0.0, distance - required)
        kind = "梯形" if cruise_distance > 1e-9 else "三角形"
    else:
        # 短行程按加速与减速位移之和反求峰值速度
        peak = math.sqrt(2 * distance * acceleration * deceleration / (acceleration + deceleration))
        cruise_distance = 0.0
        kind = "三角形"

    t_acc = peak / acceleration
    t_cruise = cruise_distance / peak
    t_dec = peak / deceleration
    return kind, peak, t_acc, t_cruise, t_dec


for distance in (300.0, 25.0):
    kind, peak, ta, tc, td = plan_motion(distance, 200.0, 1000.0, 1000.0)
    print(f"行程={distance:.0f} mm 曲线={kind} 峰值={peak:.2f} mm/s")
    print(f"加速={ta:.4f} s 匀速={tc:.4f} s 减速={td:.4f} s 总时间={ta + tc + td:.4f} s")
预期输出:
行程=300 mm 曲线=梯形 峰值=200.00 mm/s
加速=0.2000 s 匀速=1.3000 s 减速=0.2000 s 总时间=1.7000 s
行程=25 mm 曲线=三角形 峰值=158.11 mm/s
加速=0.1581 s 匀速=0.0000 s 减速=0.1581 s 总时间=0.3162 s
程序对零行程单独处理,避免计算匀速时间时除以零。等于最短所需行程时虽然达到目标速度,但没有匀速平台,因此按三角形分类。以上结果采用连续时间理想模型,尚未计入控制周期离散化与驱动器跟踪误差。
将计算结果用于伺服调试
多数运动控制器要求设置目标位置或行程、目标速度、加速参数和减速参数,但具体参数单位可能不同。部分控制器填写加速度,部分填写从零加速到指定速度所需的时间;还有的使用脉冲频率或电机转速。不能把 1000 mm/s² 直接填入单位为 ms 的加速时间字段。
以 300 mm 行程的算例为例,如果控制器使用线性工程单位,可参考以下设置:
| 配置项目 | 参考值 |
|---|---|
| 相对定位距离 | 300 mm |
| 目标速度 | 200 mm/s |
| 加速度 | 1000 mm/s² |
| 减速度 | 1000 mm/s² |
| 理论运动时间 | 1.700 s |
调试时按以下顺序验收:
- 确认丝杠导程、电子齿轮比和工程单位换算正确,检查软限位与机械行程。
- 先以低速空载运行,观察运动方向、实际位置与停止点,再逐步提高速度和加速度。
- 读取控制器的规划速度或指令速度曲线,检查 300 mm 行程是否存在约 1.3 s 的匀速段。
- 改为 25 mm 行程,确认峰值速度约为 158.11 mm/s,而不是强制达到 200 mm/s。
- 对照指令位置、实际位置、跟随误差和到位信号,检查是否存在超调、振动或停止后持续调整。
这里的曲线计算以恒定加减速度、零起止速度、无转矩饱和为前提。如果设备要求限制冲击和振动,可能需要采用 S 曲线并增加加加速度限制;S 曲线的实际时间不能直接照搬本课的梯形公式。
判断运动时间时,先用 检查能否达到目标速度,再选择梯形或三角形计算。对于定位节拍优化,缩短短行程运动时间往往需要评估允许加速度,而不只是提高目标速度。