
PLC 与工业控制 / 系统课时
采样延迟与反馈滤波怎样影响响应
采样延迟与反馈滤波怎样影响响应
伺服轴出现位置跟随滞后、速度反馈抖动或整定后振荡,不一定是控制器增益设置错误。采样周期、通信更新周期和反馈滤波都会改变闭环能够感知和修正误差的速度。本篇通过时间预算和数字算例判断延迟来源,并给出安全的调试顺序。
学习目标
- 区分采样周期、通信更新周期、计算延迟和反馈滤波的作用。
- 计算采样频率、低通滤波截止频率及其引入的响应滞后。
- 根据速度和位置响应记录调整滤波参数,并识别过度滤波的风险。
采样周期决定反馈更新的时间尺度
数字伺服控制器不是连续读取反馈信号,而是在离散时刻采样电流、速度或位置,并计算下一次控制输出。
假设速度环周期为 ,对应采样频率:
如果速度在两次采样之间突然变化,控制器只能在后续采样时刻获得新信息。对于理想周期采样,事件发生到下一次采样的等待时间介于 0 和 之间;若变化时刻均匀分布,平均约为 。
工程中通常还有编码器处理、控制计算及输出保持延迟。它们会进一步消耗闭环的相位裕度,不能只看驱动器标称的采样频率。
以一个假设配置为例:
| 环节 | 周期或延迟 | 作用 |
|---|---|---|
| 电流环 | 125 μs,8 kHz | 快速调节电机电流 |
| 速度环 | 1 ms,1 kHz | 更新速度控制指令 |
| 位置环 | 2 ms,500 Hz | 修正位置跟随误差 |
| 通信指令更新 | 4 ms,250 Hz | 向驱动器提供新的目标 |
这些数值只是教学假设,不代表任何具体厂商的固件配置。不同驱动器的环路频率、同步策略和内部插补方式可能不同。
如果位置指令每 4 ms 才更新,而位置环每 2 ms 执行一次,那么位置环可能连续两次使用相同的外部目标。提高位置环增益无法凭空补出尚未到达的新指令。
通信与滤波如何叠加为响应滞后
伺服控制链可能同时存在指令延迟与反馈延迟。前者影响目标何时到达控制器,后者影响控制器何时知道电机已经运动。
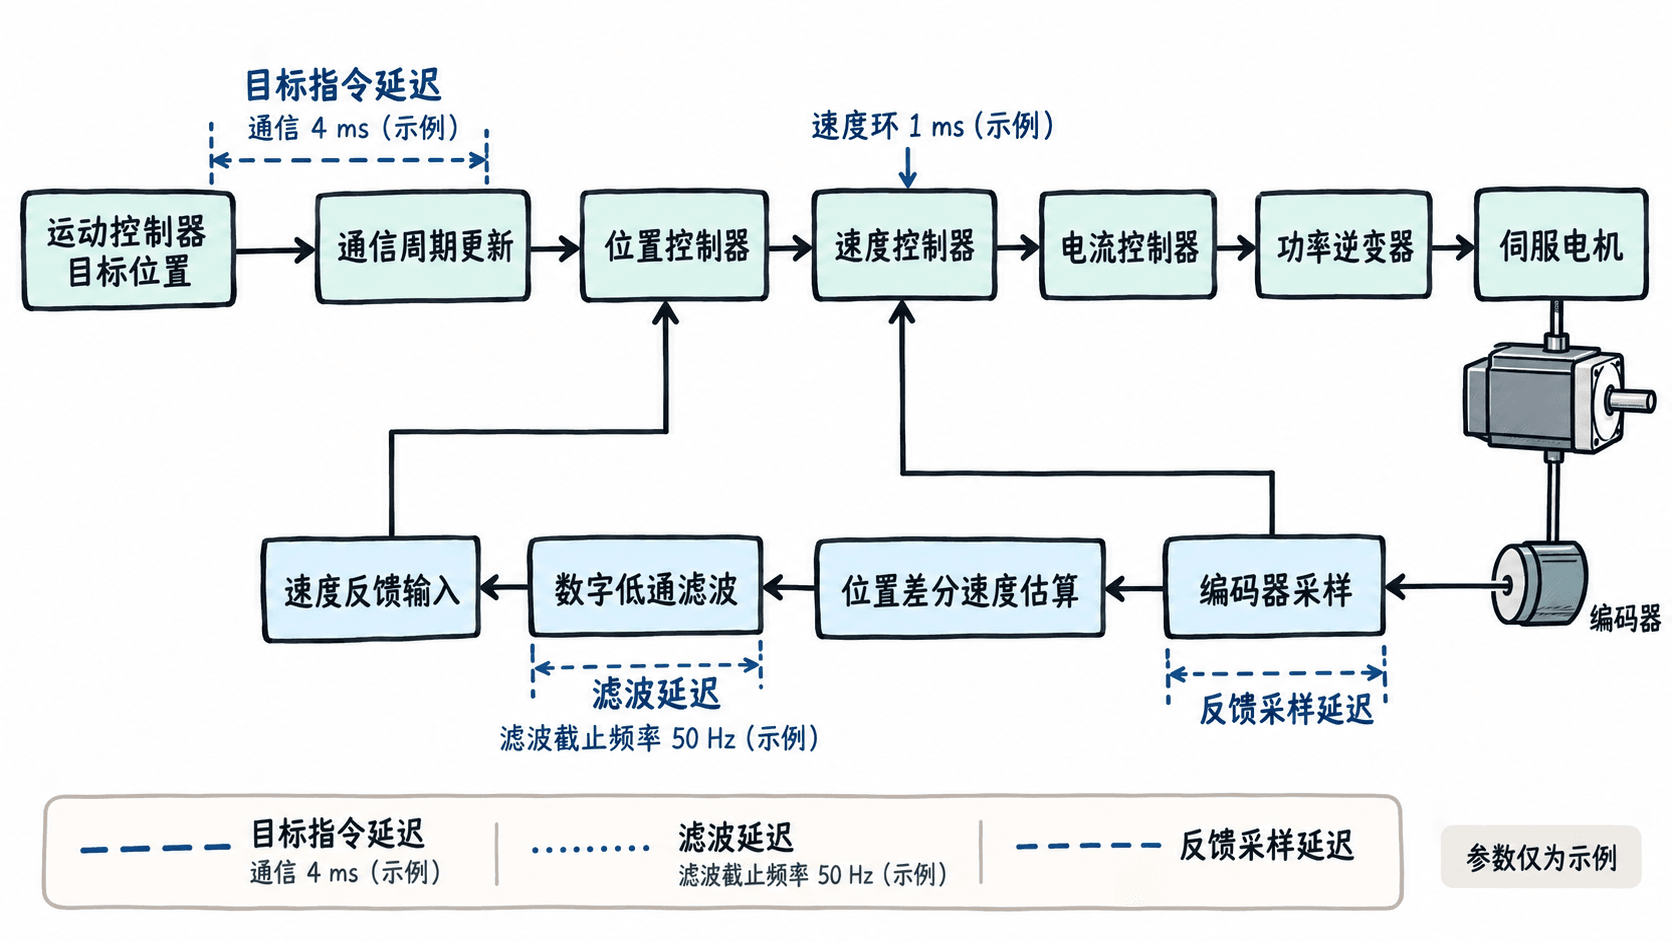
可以建立一份简化延迟预算,用于识别主要瓶颈。假设通信更新周期为 4 ms、反馈采样周期为 1 ms,事件时刻相对于两个更新时钟近似均匀分布,则平均等待时间分别约为 2 ms 和 0.5 ms。
若再假设计算及传递耗时 0.2 ms,则三个环节的平均等待与处理时间之和约为 2.7 ms。它仅是分项时间预算,不是严格的闭环总延迟,因为指令与反馈属于不同路径,且实际等待时间受同步关系影响。
通信周期还会影响轨迹连续性。对于 4 ms 更新一次的目标位置,如果驱动器没有内部轨迹插补,目标可能呈阶梯变化;如果支持同步插补,电机实际参考轨迹可以更加平滑。因此必须检查驱动器的目标插补机制,而不能仅根据通信周期预测机械振动。
低通滤波为何能减噪却让控制变慢
编码器位置通常经过差分或观测器得到速度。以位置差分为例:
其中 是角位置, 是采样周期。位置量化误差经过除以 的差分运算,可能表现为明显的速度反馈跳动,尤其在低速、低分辨率或采样周期很短时。
一种常用处理方法是一阶低通滤波:
其中 为原始速度估计, 为滤波后的速度, 越接近 1,平滑越明显,但响应也越慢。
对于按模拟一阶低通精确离散化的实现,可使用:
是截止频率,单位 Hz。这个公式适用于上述特定离散滤波形式,不应直接套用到厂商的任意滤波参数编号。
以 为例:
| 截止频率 | 系数 | 时间常数 | 典型表现 |
|---|---|---|---|
| 200 Hz | 0.285 | 0.80 ms | 响应较快,平滑较弱 |
| 50 Hz | 0.730 | 3.18 ms | 平滑增强,滞后增加 |
| 10 Hz | 0.939 | 15.92 ms | 响应明显迟缓 |
这里 ,代表对应连续一阶低通模型的时间常数。阶跃信号经过该滤波器约一个时间常数达到最终变化量的 63.2%,约三个时间常数达到 95%。这些时间不包括采样等待及其他控制环节延迟。
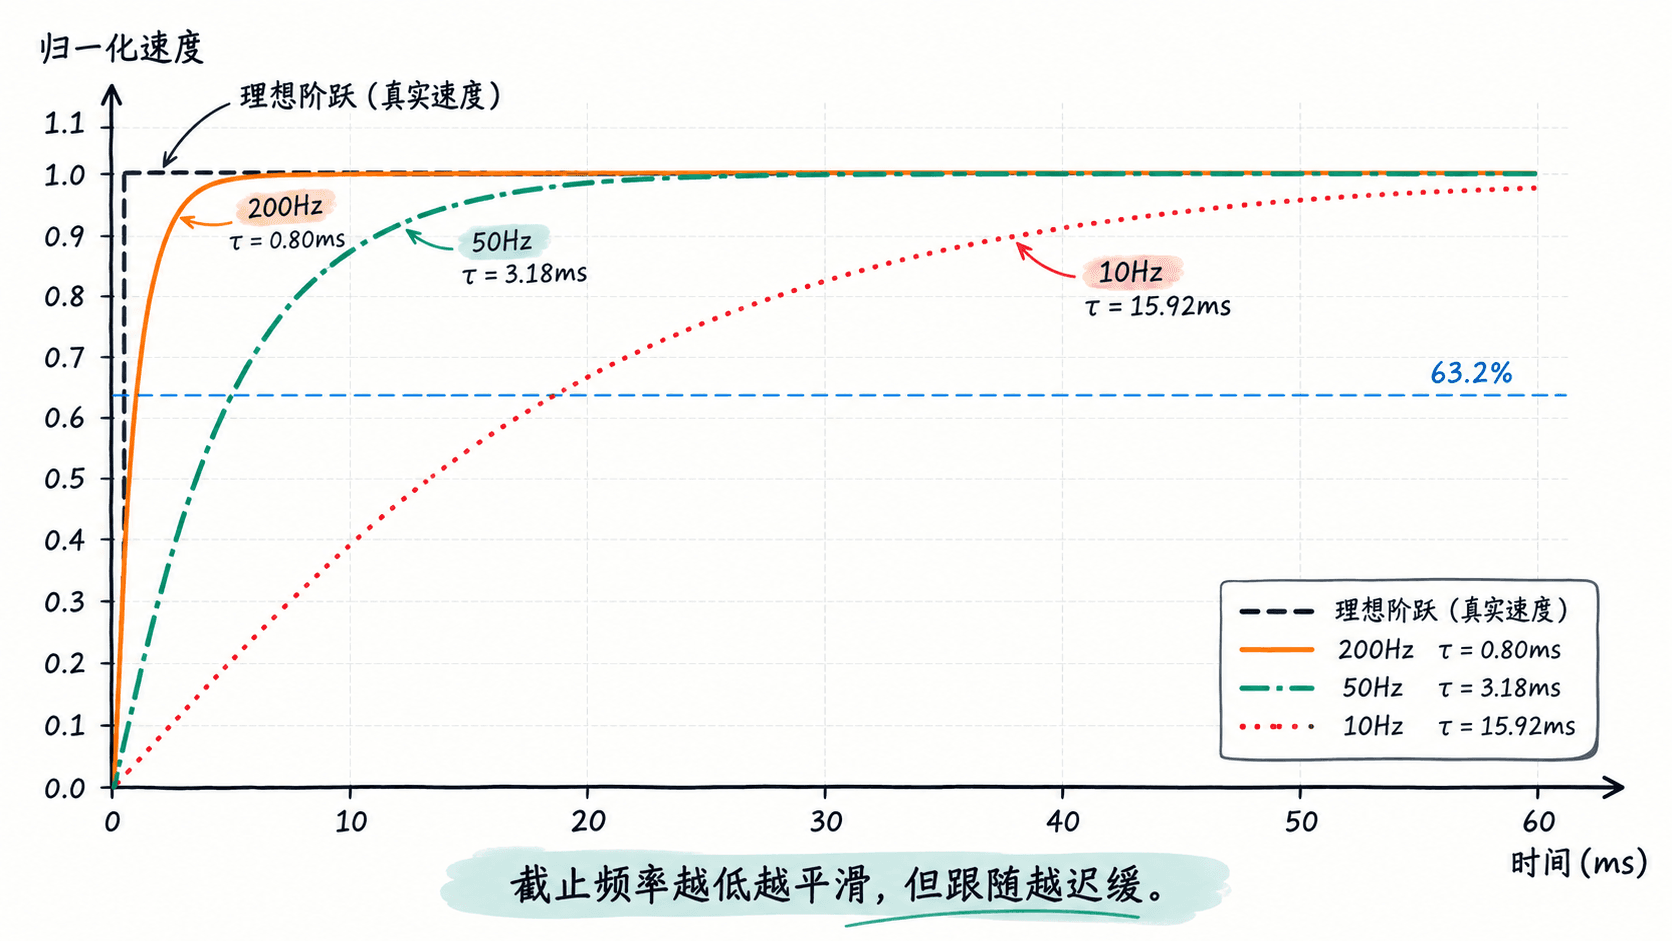
滤波滞后还会改变相位。对于连续一阶低通,在频率 处产生的相位滞后为:
例如滤波截止频率 50 Hz,在 20 Hz 处的相位滞后约为 21.8°。如果速度环交越频率接近这一范围,额外相位滞后就可能削弱稳定裕度。上述角度是连续模型的近似分析;数字系统应结合实际离散实现、采样延迟和完整环路进行验证。
用离散算例判断滤波是否过强
假设速度反馈每 1 ms 更新一次,采用截止频率 50 Hz 的一阶数字低通,初始滤波输出为 0,随后原始速度测量从 0 突变到 1000 r/min。
取 ,前几个采样点的滤波结果为:
| 距阶跃时间 | 原始速度 | 滤波速度 |
|---|---|---|
| 1 ms | 1000 r/min | 270 r/min |
| 2 ms | 1000 r/min | 467 r/min |
| 3 ms | 1000 r/min | 611 r/min |
| 5 ms | 1000 r/min | 793 r/min |
| 10 ms | 1000 r/min | 957 r/min |
表中使用四舍五入后的系数 0.730 计算,首个滤波更新位于阶跃后 1 ms。它表示一个独立滤波器的输出,不代表真实电机会瞬间完成速度阶跃,也不是完整闭环响应。
如果控制器把滞后的速度反馈当作当前速度,实际电机已经加速时,速度环仍可能认为转速偏低而继续增加转矩指令。增益偏高时,这种额外滞后可能导致超调甚至振荡。
与之相反,滤波太弱时,噪声可能通过速度反馈进入转矩控制,使电流指令频繁波动。对一个原本稳定的系统,滤波过强和滤波不足都可能造成不良运动表现,必须结合测量数据判断。
按响应记录进行安全整定
实验应选择空载或受控轻载、可限制行程且具备可靠急停和机械防护的轴。垂直负载必须先确认制动器和防坠措施有效,不能依靠关闭伺服使负载自然停止。
建议一次只改变一个变量,保持负载、运动幅度、速度指令和增益设置一致。
- 保存驱动器原始参数,并记录速度环周期、位置环周期、通信更新周期和当前反馈滤波设置。不能确认内部环路周期时以厂商手册或诊断工具提供的信息为准。
- 设置受控的小幅速度变化,例如从 100 r/min 到 300 r/min,在制造商允许的安全速度及行程范围内执行,并记录速度指令、原始速度反馈、滤波后速度、实际位置及转矩或电流指令。
- 若滤波器可调,从当前厂商推荐设置开始,在允许范围内逐步提高截止频率,例如从 50 Hz 调至 100 Hz。每次修改后重新运行同一段轨迹,不同时提高环路增益。
- 比较速度上升时间、峰值超调、位置跟随误差及稳态电流波动。若提高截止频率后滞后减小但转矩噪声显著上升,应考虑编码器质量、估算方法及机械振动问题,而不是无限提高截止频率。
- 恢复或保留经过验证的设置,并测试加减速、停稳以及负载变化工况。任何持续振荡、异常噪声或跟随误差报警都应立即停止试验。
可以采用同一套验收口径:速度 10% 到 90% 上升时间、相对于目标速度变化量的峰值超调百分比、停稳后 200 ms 内的速度波动峰峰值,以及运动中的最大位置跟随误差。比较这些指标时,采样记录频率应足够高,避免监控软件的显示刷新率掩盖短时振荡。
如果改变滤波频率几乎不影响跟随误差,应优先检查通信更新、目标插补、指令平滑和位置环参数。如果速度反馈变得平滑但实际位置响应仍很慢,则需要进一步检查速度或转矩限制、加速度规划及机械负载。
可靠的整定结果应同时满足响应时间、位置误差、电流波动和稳定性要求,而不是只让监控曲线看起来平滑。