
PLC 与工业控制 / 系统课时
估算减速再生能量与制动容量
估算减速再生能量与制动容量
伺服电机快速减速或驱动重物下降时,机械系统可能反过来向驱动器输送能量。如果再生能量不能及时吸收,直流母线电压就可能升高并触发过压报警。本课通过惯量、转速、下降高度和工作节拍计算再生能量,进一步估算制动电阻的功率、阻值与热容量,形成可用于选型核对的计算结果。
学习目标
- 判断减速、垂直下降和外力拖动时是否发生再生制动。
- 根据转速、惯量与负载条件估算单次再生能量和平均制动功率。
- 区分制动电阻的阻值、瞬时承受能力、连续功率与驱动器内部吸收能力。
哪些工况会产生再生能量
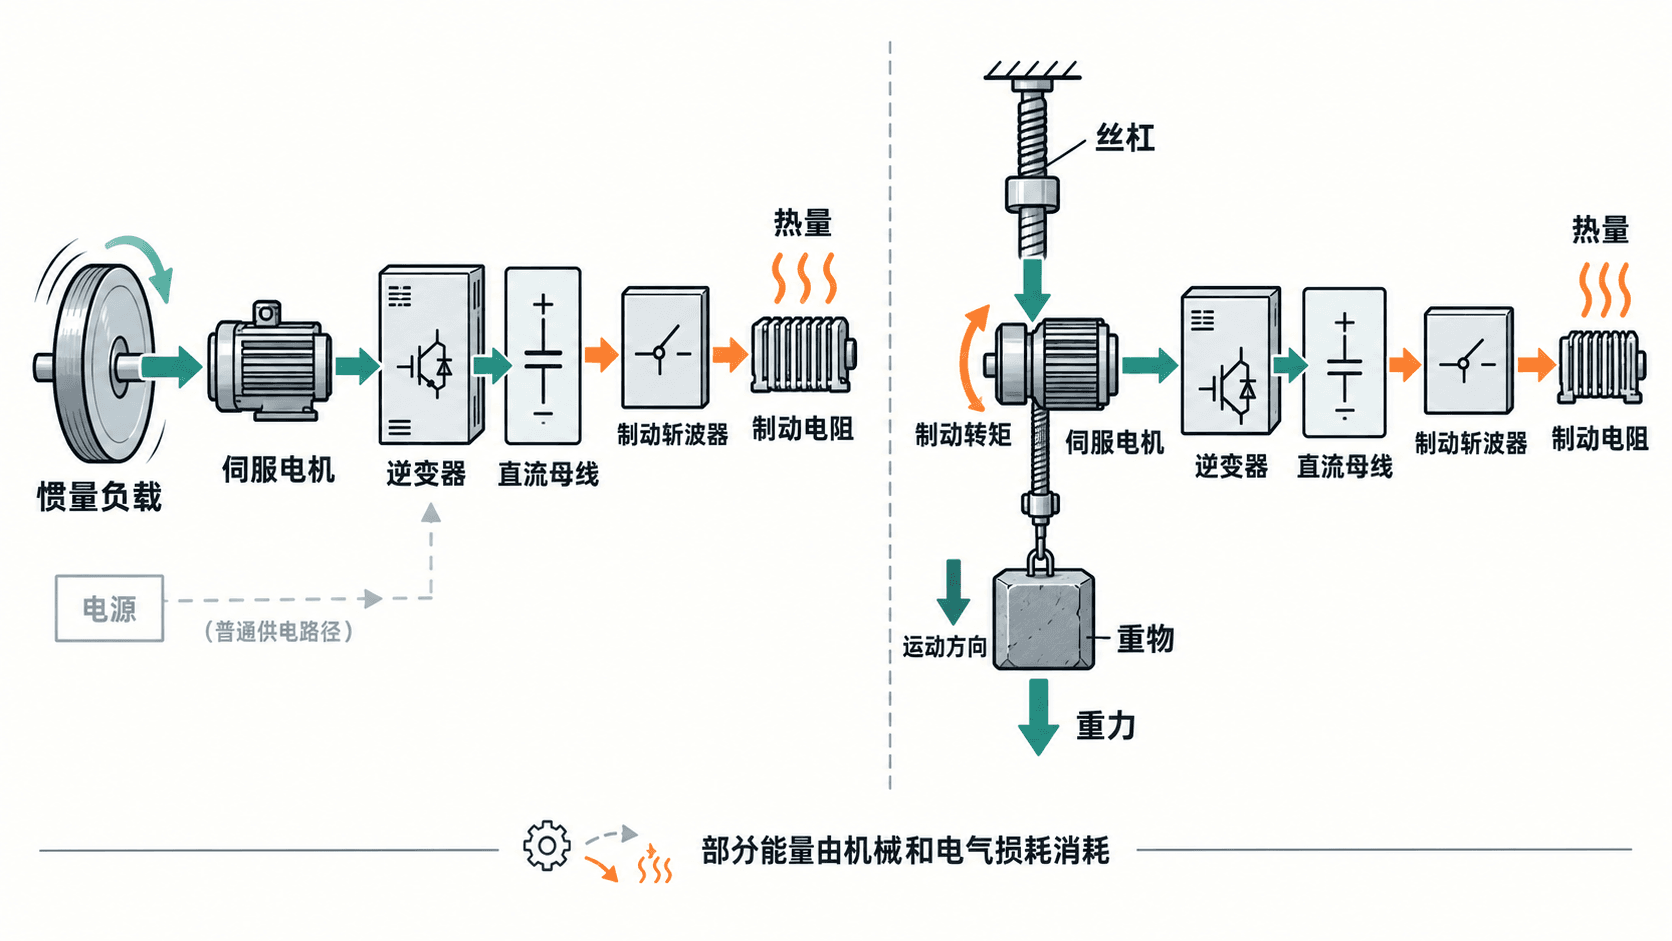
伺服系统发生再生的直接条件是机械侧向电机提供能量,电机产生与运动方向相反的制动转矩,进入发电运行状态。对于旋转轴,可以用机械功率的符号作初步判断:
其中, 为电机电磁转矩, 为机械角速度。采用电动运行功率为正的约定时, 表示机械侧向电机回馈能量。这里忽略了机械损耗,实际进入直流母线的能量还会受到电机、逆变器与系统效率影响。
典型工况如下:
| 工况 | 再生判断 | 计算时需要关注的量 |
|---|---|---|
| 水平滑台快速减速 | 通常可能再生 | 总等效惯量、初末转速 |
| 垂直重物受控下降 | 重力可能持续提供能量 | 质量、下降高度、速度、摩擦 |
| 收卷轴被材料拖动 | 可能持续再生 | 张力、卷径、转速 |
| 电机加速提升重物 | 通常从电源吸收能量 | 加速转矩、重力转矩 |
| 急停时直接切断转矩 | 不保证受控再生 | 停机方式及机械制动能力 |
计算减速释放的机械动能
对于已经折算到电机轴的转动惯量,单次减速释放的动能为:
其中, 单位为 ,必须包含电机转子惯量以及折算到电机轴的负载惯量; 单位为 , 单位为 J。若已经计算总惯量,不要再重复叠加转子惯量。
假设水平旋转负载参数如下:
| 参数 | 数值 |
|---|---|
| 电机转子惯量 | |
| 轴侧折算负载惯量 | |
| 总等效惯量 | |
| 初始转速 | |
| 终止转速 | |
| 减速时间 |
初始角速度约为 ,得到:
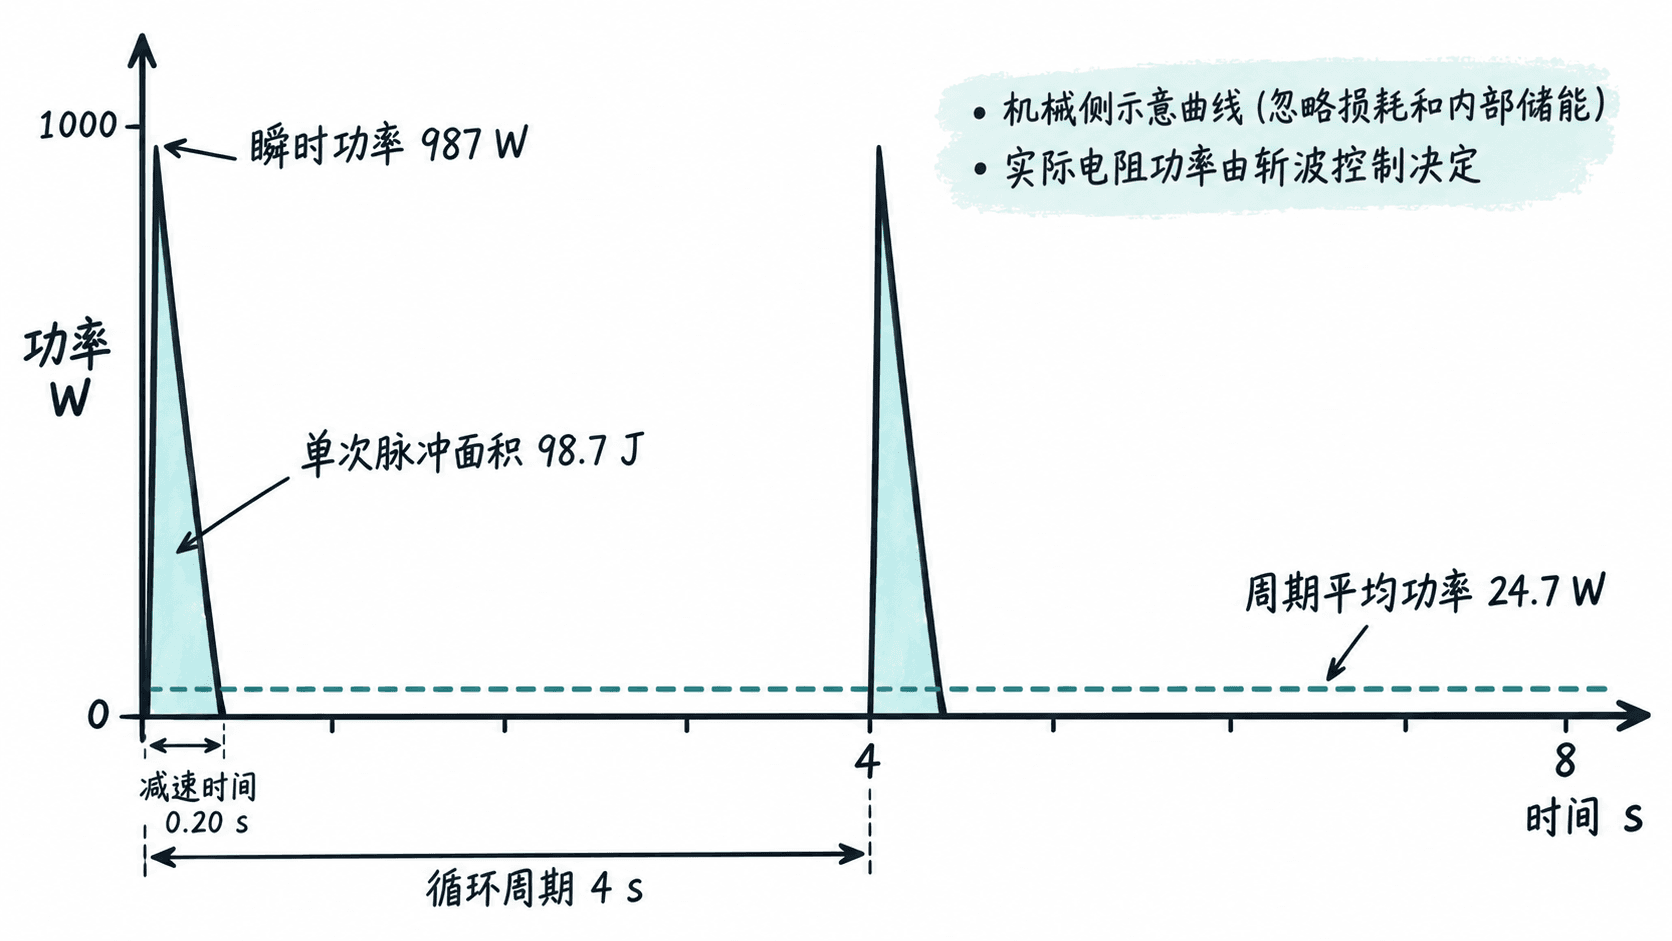
机械系统在这次减速中释放约 98.7 J 动能。如果理想化地认为全部能量需要在 0.20 s 内消耗,对应减速阶段平均功率为:
注意这不是制动电阻的额定连续功率,也不是减速期间的峰值功率。在恒定角减速度、惯量转矩占主导的理想条件下,机械制动功率随转速降低而减小,初始瞬间的机械制动功率约为平均值的两倍,即 987 W。
如果工况存在明显摩擦、外部驱动力或传动效率损失,应根据转矩与速度的实际曲线积分,而不能简单认为全部动能都进入电阻。
把垂直下降的势能计入计算
垂直负载受控下降时,重力释放势能:
假设提升机构承载质量为 40 kg,下降高度为 0.50 m,取 ,则:
如果下降的起止速度均为零,负载整体动能变化为零,但下降过程仍释放约 196.2 J 重力势能。假设这次下降历时 1.0 s,则重力释放的平均机械功率为 196.2 W。
对同时发生高度变化与速度变化的机构,可以建立机械能量预算:
该表达式适用于转动惯量已经包含相应平动负载折算惯量的情况;若单独使用平动动能,应避免对同一负载重复计算。实际电阻需要吸收的能量还需减去摩擦、电机及驱动器损耗,以及驱动器或系统能够吸收的部分。
工程中可以先用忽略耗散的释放能量进行保守筛查,再通过厂商容量计算工具、驱动器监视量和实测运行周期校核。尤其是垂直轴,即使速度不高,连续下降也可能构成明显的再生负载。
按工作节拍估算平均制动功率
制动电阻发热取决于一段时间内实际吸收的总能量,而不是仅取减速瞬间功率。设每个周期有 次相同再生动作,周期时间为 ,则:
其中, 是每次实际进入制动电阻的能量,不能直接与机械释放能量画等号。
沿用水平旋转负载的 98.7 J 算例,先作保守假设:每次机械释放的动能都由电阻吸收,不计驱动器内部可吸收能量。设备每 4 s 发生一次这样的减速:
因此单次减速阶段的机械平均制动功率约为 493.5 W,而整个工作周期的理想化平均耗散需求仅为 24.7 W。两者不能混为一谈。
对多段运动或多个轴共享直流母线的系统,应按完整工艺周期汇总再生和耗能过程。若其他轴恰好在再生时加速,可能直接使用部分回馈能量;但不能在没有运行时序证据的情况下,假设所有轴都能互相抵消。
核对制动电阻的阻值和热容量
选配再生电阻至少需要同时满足三个不同约束。
| 校核项目 | 检查依据 | 不能忽略的问题 |
|---|---|---|
| 电阻阻值 | 驱动器允许的外接阻值范围 | 阻值过低可能使斩波器过流 |
| 平均耗散功率 | 电阻吸收能量与工作周期 | 长期运行温升超限 |
| 单次脉冲能量与峰值功率 | 电阻制造商的脉冲负载曲线 | 平均功率合格仍可能瞬时损坏 |
若驱动器具备制动斩波器,可用母线斩波动作时的电压近似估计导通期间电阻功率:
例如,假设某专用驱动器手册明确允许使用 100 Ω 外接制动电阻,斩波导通时电阻两端电压约为 400 V,则导通期间功率约为:
这是条件化的计算示例,不代表任何通用驱动器的实际斩波电压或推荐阻值。由于斩波器通常采用间歇导通方式,1600 W 不能直接视为连续发热功率,也不能据此忽略单次脉冲承受能力。
继续使用周期平均 24.7 W 的理想化算例,若按 2 倍功率裕量初筛,则连续功率参考值至少为约 49.4 W。即使候选电阻标称为 100 W,也还必须取得制造商关于 98.7 J 单次能量、脉冲持续时间、4 s 重复周期以及实际安装散热条件的允许值,不能仅因 100 W 大于 49.4 W 就判定合格。
此外,必须从对应驱动器手册核对:
- 是否内置再生电阻与制动斩波器,能否外接电阻,以及需要设置的厂家专用参数。
- 最小允许阻值、推荐阻值、驱动器制动晶体管的允许功率与占空比。
- 内部再生能量吸收能力、外部电阻的连续功率及允许重复脉冲能量。
- 电阻的温度降额、安装间距、耐热布线、接地要求和过热保护接入方法。
用实际运行数据完成选型验收
计算得到的是选型起点。真正能否持续运行,需要覆盖设备最高转速、最大负载、最短减速时间和最高动作频率。
建议按以下顺序验收:
- 记录驱动器型号、供电电压、制动配置、总惯量和完整运动节拍。
- 计算各减速段的动能变化,以及下降段释放的重力势能,形成一个完整周期的机械能量预算。
- 使用厂家选型工具或手册规定的方法扣除可被内部吸收和其他负载利用的能量,核算外接电阻实际负荷。
- 分别核对阻值范围、平均热功率、单次脉冲能量、重复脉冲能力以及制动斩波器限制。
- 在完成安全评估和防护后逐级增加转速与负载,检查母线电压、再生负载率、过压记录和制动电阻温升;具体可监视项目以驱动器支持情况为准。
- 按最不利连续生产节拍运行到热状态稳定,确认电阻、安装环境和驱动器均未超出厂家允许限值。
如果仅在缩短减速时间后发生母线过压,应优先查看再生处理能力和斩波器是否正确工作,而不是直接换成更低阻值的电阻。减速时间变短不改变相同初末转速对应的理想动能差,却会提高制动功率需求。
如果短时测试正常、连续运行后才出现再生过载,则重点检查周期平均功率、累计脉冲能量、环境温度及散热条件。解决方法可能是增加经认证匹配的制动容量、拉长工作节拍、改变运动曲线或使用具备电网回馈功能的驱动方案。
在本课的水平负载算例中,应同时保留三个选型数据:单次机械释放能量约 98.7 J、0.20 s 减速阶段平均机械制动功率约 493.5 W、4 s 周期下的理想化平均功率约 24.7 W。最后仍须依据实际进入电阻的能量及厂家脉冲曲线完成校核,才能确认制动容量足够。