
PLC 与工业控制 / 系统课时
验证负载变化下的超调与稳定时间
验证负载变化下的超调与稳定时间
伺服在空载、低速时运行平稳,不代表满载、高速时仍然合格。本课建立一套重复定位测试,记录不同负载和速度组合下的跟随误差、超调量与稳定时间,并通过最不利工况判断当前增益参数是否具有足够的运行余量。
学习目标
- 建立覆盖轻载、额定负载及不同运动速度的重复定位测试矩阵。
- 从位置响应曲线计算跟随误差、超调量和稳定时间。
- 根据最差工况的测试结果判断增益是否合格,并制定复测条件。
建立可重复的负载与速度测试
以水平滚珠丝杠定位轴为例,设单次运动距离为100 mm,最高测试速度为300 mm/s,目标定位允许误差为±0.05 mm。驱动器已经完成初步增益整定,当前任务是验证参数在实际负载范围内是否仍然可靠。
先确认机械额定载荷、丝杠临界转速、电机连续与峰值转矩、驱动器速度上限。以下数值是教学测试条件,不可直接当作其他设备的额定参数。
测试矩阵如下:
| 工况 | 移动负载 | 最高速度 | 重复次数 |
|---|---|---|---|
| A | 5 kg | 100 mm/s | 10 |
| B | 5 kg | 300 mm/s | 10 |
| C | 15 kg | 100 mm/s | 10 |
| D | 15 kg | 300 mm/s | 10 |
所有工况保持相同的100 mm位移、运动方向和终点位置,采用相同的加速度与减速度,例如600 mm/s²。短行程可能达不到设定最高速度,必须从实测曲线确认实际峰值速度;本例100 mm行程在上述设置下可以达到300 mm/s。
每组连续运行10次,记录位置指令、编码器反馈位置、实际速度、转矩或电流监视值,以及驱动器报警状态。推荐使用驱动器内置示波器功能,并优先采用同一采样周期,例如1 ms,确保比较结果具有一致性。
从响应曲线提取三个指标
对定位运动,至少同时观察跟随误差、超调量和稳定时间。仅凭终点最终停准,无法发现运动中的过大误差以及停止后的反复振荡。
定义位置指令为,实际反馈位置为,跟随误差为:
峰值跟随误差取整个运动过程中的最大绝对值:
超调量只统计首次到达目标后,实际位置超过目标的最大距离。对于本例正方向100 mm定位,目标位置为100 mm,若实际峰值为100.12 mm,则超调量为0.12 mm,相对于100 mm指令位移的超调百分比为0.12%。反方向运动应按运动方向统一符号,避免将尚未到达目标的欠调误判成超调。
稳定时间定义为:从位置指令到达最终目标并保持不变的时刻开始,到反馈位置进入并持续保持在指定误差带内所需的时间。这里采用±0.05 mm误差带,持续观察至少100 ms;如设备节拍或振动周期较长,应适当延长观察窗口。
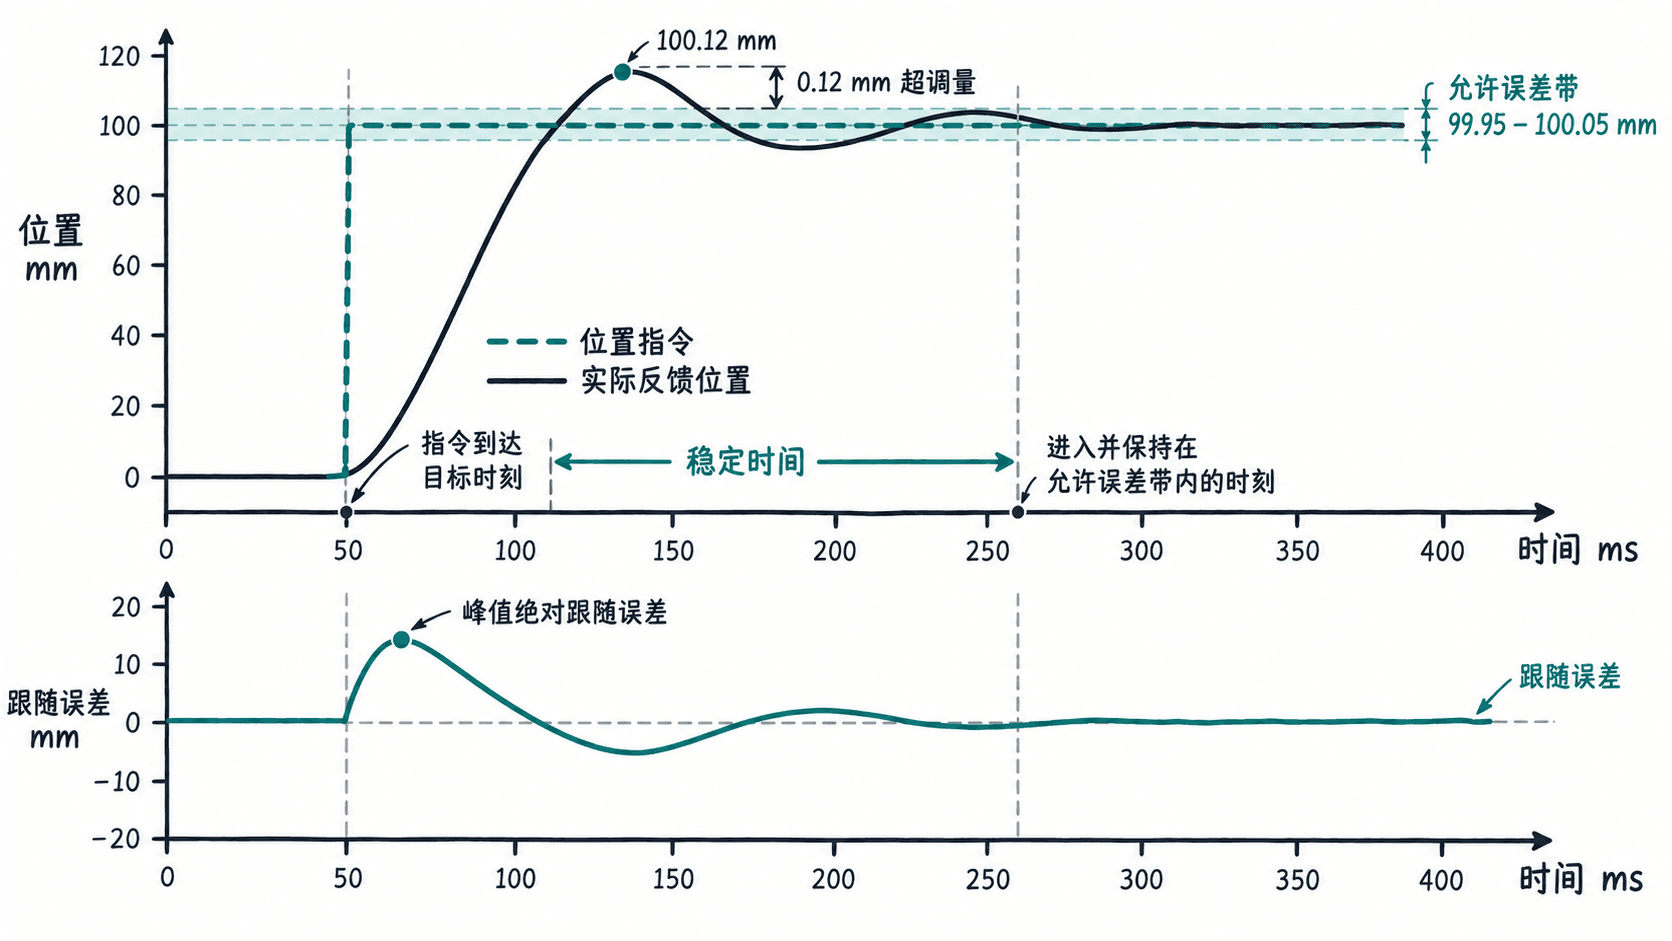
例如指令在420 ms达到100 mm,实际反馈在432 ms后进入99.95~100.05 mm范围,直到至少532 ms均未再次越界,则稳定时间为12 ms。如果在470 ms短暂越界,就必须重新寻找最后一次进入误差带的时刻,不能使用432 ms作为最终稳定时刻。
对比不同工况的实测结果
下面是一组用于演示判定方法的假设数据。每个数值均取该工况10次重复测试中的最不利值,不代表特定伺服产品的实测性能。
| 工况 | 峰值跟随误差 | 最大超调 | 最长稳定时间 |
|---|---|---|---|
| A | 0.08 mm | 0.02 mm | 8 ms |
| B | 0.18 mm | 0.05 mm | 15 ms |
| C | 0.13 mm | 0.06 mm | 18 ms |
| D | 0.31 mm | 0.12 mm | 42 ms |
假设项目验收条件为:峰值跟随误差不超过0.30 mm,超调量不超过0.10 mm,稳定时间不超过30 ms。这些阈值来自本例工艺需求,并非伺服行业统一标准。
工况A、B、C全部满足要求,但工况D同时超出三个限制:峰值跟随误差超出0.01 mm,超调超出0.02 mm,稳定时间超出12 ms。由此可判定这组增益参数尚不能覆盖全部目标工况,即使轻载时曲线非常漂亮,也不能直接验收。
还应计算运行余量。对于存在上限的指标,可定义:
其中为允许上限,为测试最差值。例如工况C的超调量为0.06 mm,上限为0.10 mm,余量为40%;工况D的超调余量为-20%,表示已经超限。余量为正只能说明满足当前阈值,是否足够还需要结合负载波动、机械老化及测量不确定度判断。
判断问题来自增益还是运行条件
当满载高速时出现超调或稳定时间超限,不应立即提高全部增益。先结合电流、速度和位置曲线区分原因。
- 检查加减速阶段的转矩或电流监视值。如果长时间触及驱动器限幅,先核对选型和运动加速度;转矩已经饱和时,继续提高位置增益通常不能消除跟随误差。
- 如果高速阶段误差明显增大,而停止后没有持续振荡,检查速度前馈、加减速曲线、传动间隙和负载惯量匹配。前馈调整必须依据驱动器实际支持的功能进行。
- 如果停止后反复越过目标位置,且反馈曲线呈衰减振荡,检查位置环增益与速度环响应的匹配情况,同时排查联轴器松动、丝杠间隙和机械共振。
- 如果轻载曲线平稳、满载曲线振荡明显,检查负载惯量变化、机械刚度和共振频率变化。必要时在制造商允许范围内重新整定,并评估陷波滤波或增益切换功能。
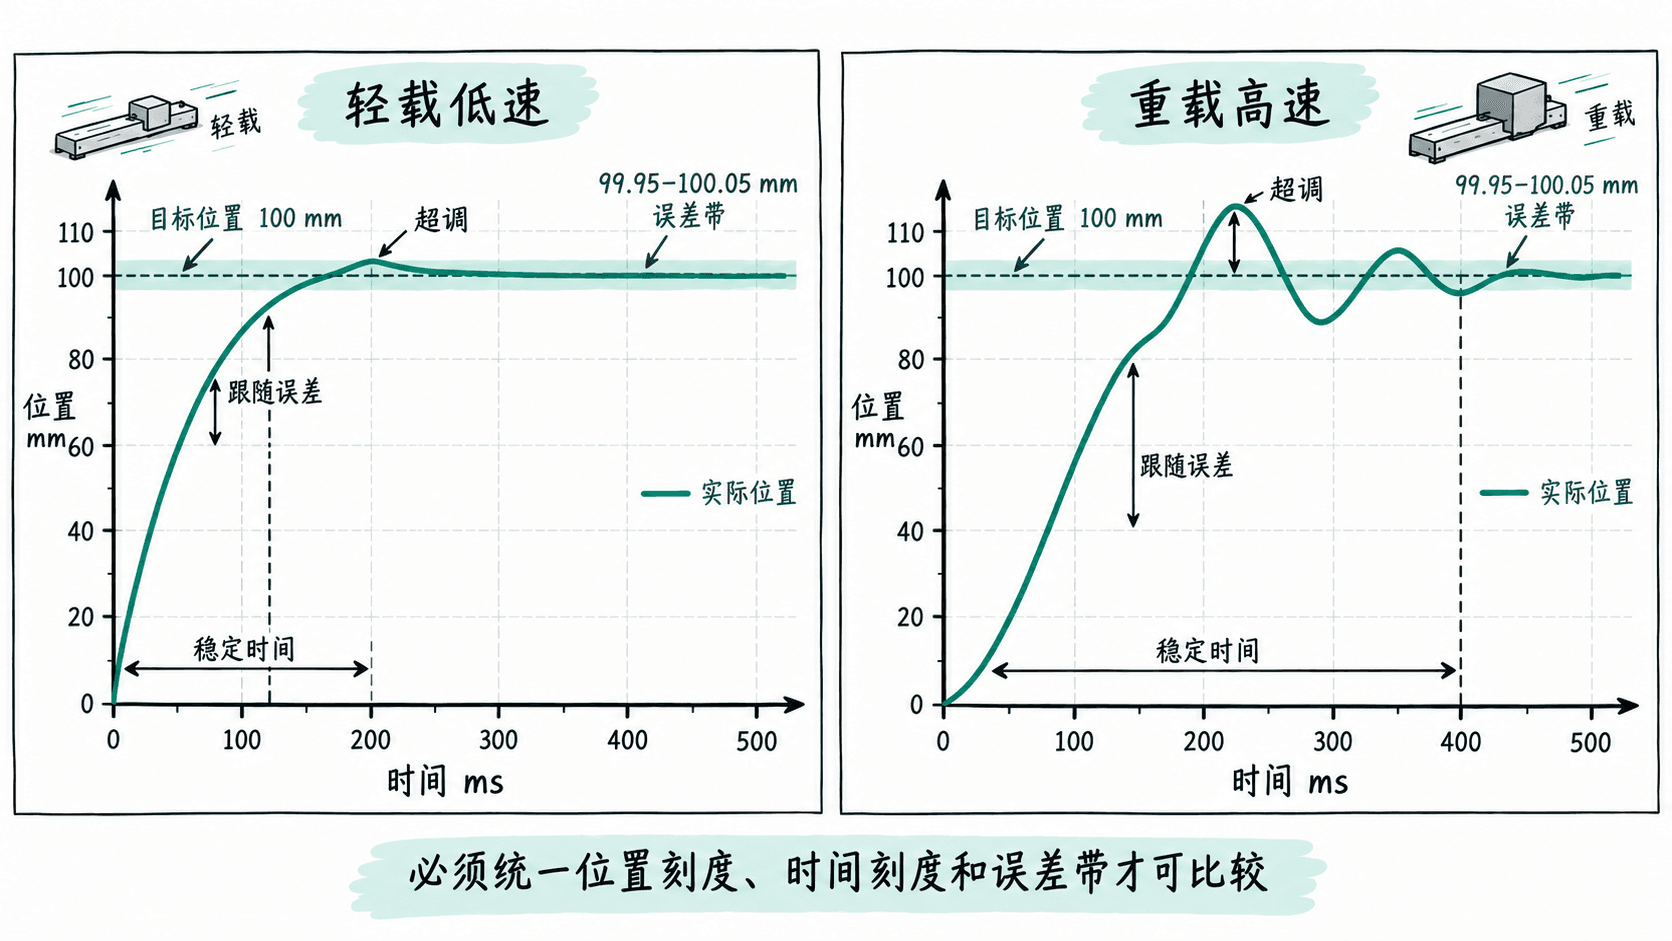
每次修改只调整一个主要参数或一组有明确关联的参数,保存原始参数备份,并按A到D顺序重新测试。不能只复测原先失败的D组,因为改善满载响应的调整可能使轻载系统发生振荡。
制定验收标准并保留测试证据
正式验收建议增加负载和运动方向覆盖,例如正向与反向各10次,检查传动间隙或单方向摩擦带来的不对称结果。若设备要求连续生产,还应在冷机及达到正常工作温度后分别测试。
记录表至少保留:负载质量、运动方向、实际峰值速度、加速度、增益参数版本、采样周期、最大跟随误差、最大超调、最长稳定时间、峰值转矩或电流比例、报警代码及曲线文件编号。
验收时按最不利结果执行,不使用平均值掩盖偶发超限。例如10次定位有9次在20 ms内稳定,但另1次达到38 ms,在30 ms限制下仍判为不合格。
对于本例,只有全部工况满足0.30 mm跟随误差、0.10 mm超调、30 ms稳定时间的要求,且转矩、电流、温升和机械运行均未触及不允许的限制,才能进入下一阶段连续节拍验证。若项目要求额外运行余量,还必须事先明确余量阈值,不能在测试后临时改变判定标准。