
PLC 与工业控制 / 系统课时
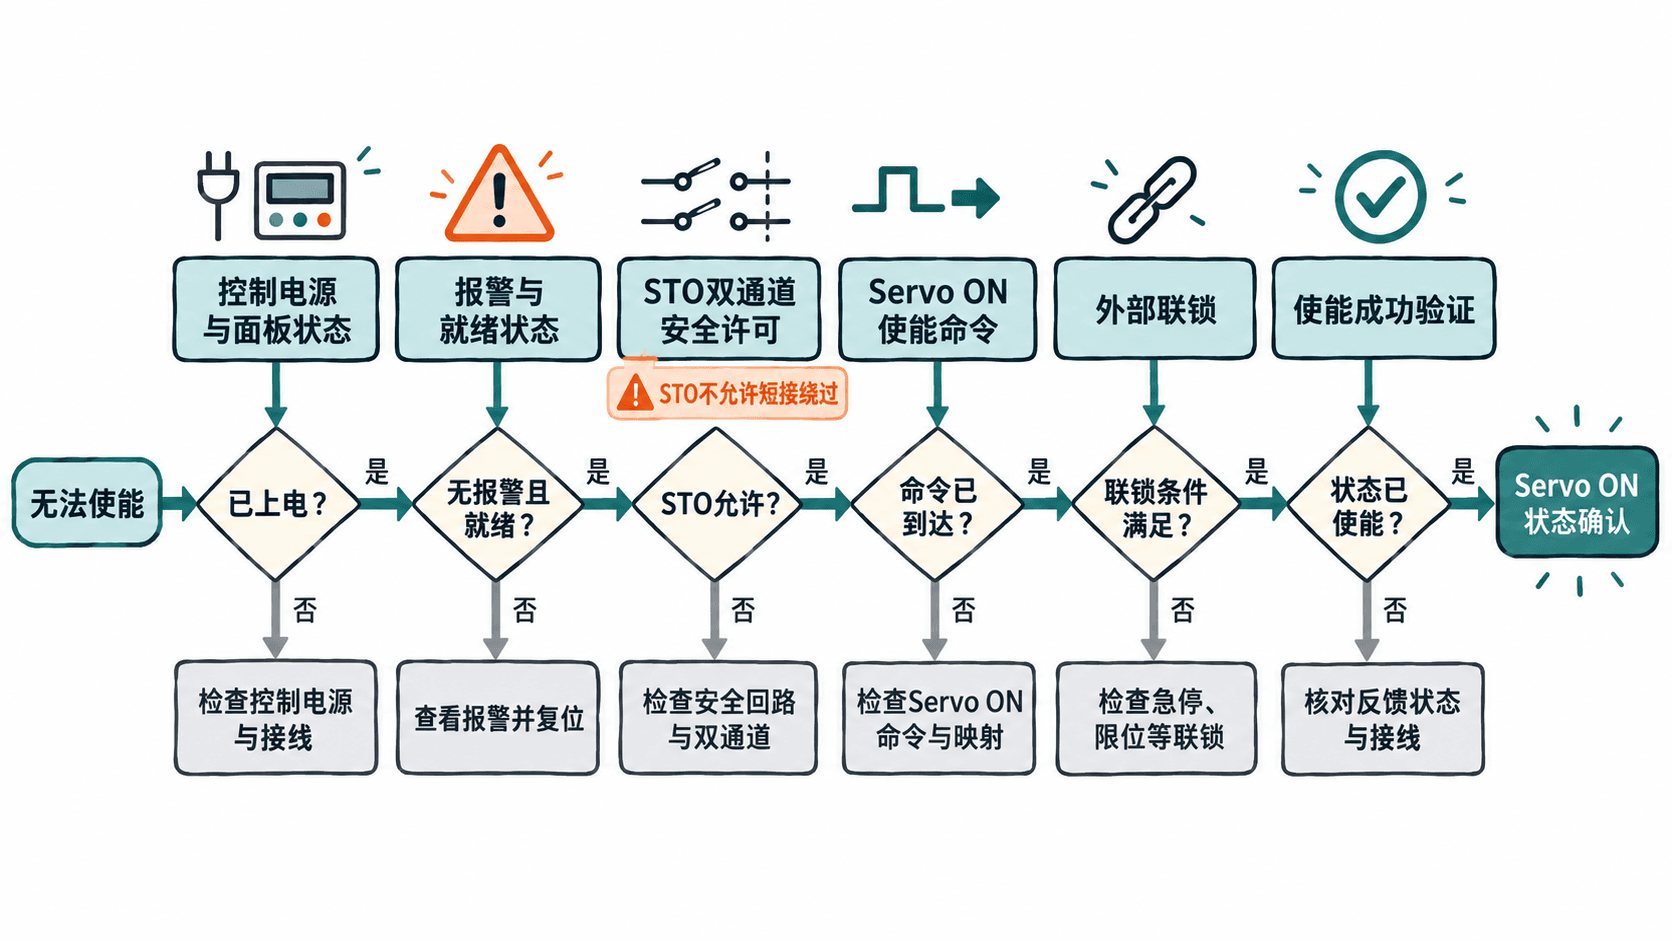
驱动器无法使能时排查哪些条件
驱动器无法使能时排查哪些条件
伺服驱动器上电后无法使能,不一定是电机或驱动器损坏。控制电源异常、报警未解除、STO 安全功能生效、使能指令缺失以及外部联锁不满足,都可能让电机保持无转矩状态。本文给出一套现场排查顺序,帮助你通过状态显示、端子测量和控制器监控定位故障,并留下可复核的证据。
学习目标
- 区分驱动器未就绪、存在报警、安全禁止和使能指令缺失四类状态。
- 按控制电源、报警、STO、使能输入和联锁顺序缩小故障范围。
- 使用状态记录和受控验证确认修复有效,避免带病强制运行。
先从驱动器状态判断故障范围
现场首先确认现象:驱动器显示屏或配置软件可以正常通信,但控制器发出使能请求后,电机没有建立保持转矩。对于带抱闸的垂直轴,不能仅凭轴不移动就认定没有使能,应结合 Servo ON 状态、输出电流和抱闸反馈判断。
记录以下信息,尽量不要先复位报警:
| 观察项目 | 典型结果 | 下一步方向 |
|---|---|---|
| 面板完全不亮 | 控制电源可能缺失或内部电源故障 | 检查供电与保护装置 |
| 面板亮且有报警码 | 故障保护可能阻止使能 | 查询对应型号报警手册 |
| 显示 Not Ready | 就绪条件尚未满足 | 检查主电源、安全输入及初始化状态 |
| 显示 STO Active | 安全转矩关闭功能生效 | 检查安全回路及双通道状态 |
| Ready 但 Servo OFF | 驱动器已就绪但未使能 | 检查使能命令、控制模式与联锁 |
| Servo ON 但轴不动 | 使能可能已成功 | 转查抱闸、指令、负载与运动允许条件 |
这里的状态名称只是通用描述,各厂家可能显示为 RDY、SON、Operation Enabled 或状态字位。必须按实际型号的状态定义解释,不能把通信正常直接等同于驱动器就绪。
核查控制电源和驱动器就绪条件
控制电源与主回路电源可能分开供电。某些驱动器控制板正常工作、通信也正常,但主回路缺电或预充电未完成,仍不能进入允许运行状态。
建议按以下顺序检查:
- 核对驱动器铭牌和接线手册,确认控制电源、主回路电源的额定电压、相数和端子定义。
- 用符合现场安全要求的仪表,由具备资质的人员测量规定测试点,核对输入电压和缺相状态;不得以面板亮灯代替测量。
- 查看主回路欠压、预充电、接触器反馈和直流母线状态。直流母线可能存在危险残余电压,不得自行触碰母线端子。
- 查看驱动器初始化、参数有效性及内部 Ready 标志,确认电源稳定后是否完成就绪转换。
- 核对报警历史与当前报警,记录代码、发生时间、触发工况和复位前的状态。
例如一台使用三相 380 V 交流主回路、单相 220 V 交流控制电源的特定机型,出现控制电源正常而主回路断路器断开的情况,面板可以亮起,但主回路欠压可能阻止运行。上述电压仅为假设机型示例,实际供电方式必须以该设备手册为准。
检查 STO 安全功能和使能联锁
STO(Safe Torque Off,安全转矩关闭)用于阻止驱动器向电机产生转矩的能力。STO 生效时,即使控制器发送 Servo ON,驱动器也不能正常建立驱动转矩。STO 不等于切断主电源,也不保证机械轴已经停止;垂直轴还必须考虑重力下滑风险。
典型系统可能存在两个 STO 安全输入通道,以及安全继电器或安全控制器的反馈。应通过厂家诊断页面查看通道状态,而不是只检查急停按钮外观。
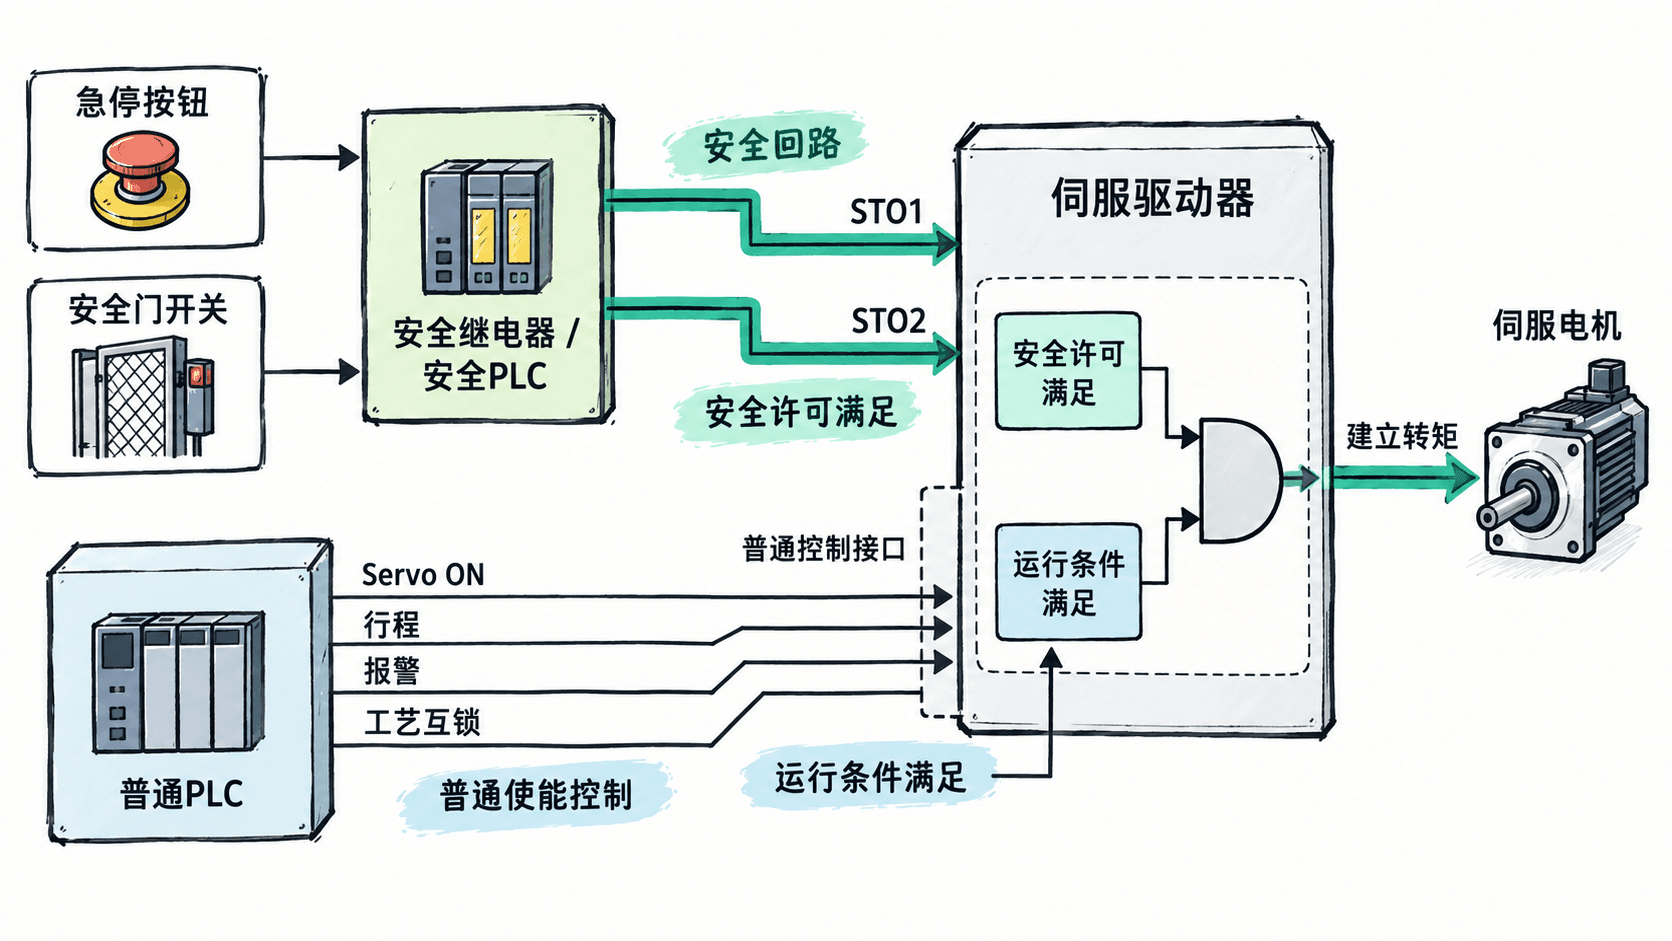
排查时逐项确认:
- 查看急停、安全门、光幕等设备是否处于允许复位状态,并检查安全控制器的诊断信息。
- 查看 STO 通道一和通道二的实际反馈,确认是否存在单通道异常、断线或安全控制器输出未许可。
- 确认安全复位条件、人工复位操作及反馈监控要求已满足;部分系统要求安全事件解除后执行独立复位。
- 查看控制器侧的 Servo ON 请求、轴允许运行、限位及工艺联锁状态。
- 对照驱动器端子监视页面,确认物理输入状态是否与控制器期望一致。
STO 输入的有效电平、测试脉冲和端子接线方式因厂家及安全设计而异,不能一律按 24 V 有效判断。尤其不能短接 STO、屏蔽门锁或强制安全 PLC 输出进行试机。安全回路异常必须按经过验证的安全设计恢复。
通过状态监控确定使能指令断在哪一层
当驱动器 Ready、没有阻止运行的报警且安全许可满足时,下一步查看使能命令是否真正到达驱动器。
对于端子控制机型,检查数字输入映射、使能输入状态、输入公共端和信号极性。对于 EtherCAT 等总线控制机型,则要检查主站通信状态、控制字、状态字以及设备实际支持的状态转换过程。
以支持 CiA 402 的伺服轴为例,可以读取对象 0x6040(Controlword)和 0x6041(Statusword)。下列 Python 示例只解析人工读取的状态字,不连接设备,也不向驱动器发送使能命令。
# Python 3,无第三方依赖
# 示例状态字来自支持CiA 402的假设驱动器
statusword = 0x0027

# 用掩码检查Operation enabled状态特征位
is_enabled = (statusword & 0x006F) == 0x0027
fault = bool(statusword & 0x0008)
switch_on_disabled = bool(statusword & 0x0040)

print(f"Statusword: 0x{statusword:04X}")
print(f"Operation enabled: {is_enabled}")
print(f"Fault: {fault}")
print(f"Switch on disabled: {switch_on_disabled}")
预期输出:
Statusword: 0x0027
Operation enabled: True
Fault: False
Switch on disabled: False
0x0027 在标准 CiA 402 状态机掩码判断中对应 Operation enabled。这里展示的是对状态字的解析,不证明实际电机已经输出指定转矩,也不保证所有厂商对扩展状态位的定义一致。
若读取到驱动器仍处于 Switch on disabled,应继续查运行前置条件;若主站发送了使能控制字但状态无法转移,应同时记录主站状态和驱动器拒绝使能的诊断信息。不要在不了解状态机和轴安全条件的情况下直接写入控制字强制使能。
修复后怎样验证并保留证据
以一台设备因安全门关闭后未完成安全复位、导致 STO 保持生效为例,故障闭环应留下以下记录:
| 证据项 | 修复前 | 修复后 |
|---|---|---|
| 驱动器报警 | 无运行类报警 | 无运行类报警 |
| 驱动器就绪 | Ready | Ready |
| STO 诊断 | 安全许可未满足 | 双通道许可满足 |
| 安全控制器 | 等待人工复位 | 复位完成 |
| Servo ON 请求 | 已发出 | 已发出 |
| 驱动器使能状态 | Servo OFF | Servo ON |
这组记录是示例验收格式,实际现场应同时保存设备型号、软件版本、报警编号、状态截图及测试时间,不得把示例结果冒充真实测量值。
恢复时先确认防护装置、机械负载、限位和制动器工作正常,再按设备操作规程执行低风险使能验证。对于垂直轴,应落实可靠的负载支撑或防坠措施;不得通过临时解除抱闸来判断使能是否成功。
验收至少覆盖三种情况:正常安全条件下能够使能;执行规定的安全停机操作后转矩输出按设计被禁止;解除安全触发条件并完成规定复位后,设备不会违反安全设计自行意外重启。测试过程由有资格人员按已批准的验收程序执行。
最终故障结论应写成可追溯的事实,例如“安全门已关闭,但安全控制器仍等待手动复位,STO 许可未恢复;完成规定复位后,STO 双通道诊断正常,驱动器由 Servo OFF 转为 Servo ON”。这种记录比简单填写“使能失败,重启恢复”更能支持后续维修和复发分析。