
PLC 与工业控制 / 系统课时
设计轴组就绪与故障联锁逻辑
设计轴组就绪与故障联锁逻辑
多轴设备不能只凭各伺服驱动器没有报警就允许启动。本课以三轴龙门搬运机构为例,设计启动前就绪检查、运行中故障传播、停机后复位与重新启动逻辑,并划清普通 PLC 控制和功能安全系统的职责边界。
学习目标
- 定义轴组就绪条件,区分安全许可、驱动就绪和运动准备完成。
- 实现三轴故障联锁与受控停机,避免单轴异常后其他轴继续运行。
- 设计故障锁存、复位和重新使能条件,并验证典型异常场景。
把轴组就绪拆成三个层次
假设一台龙门搬运设备包含 X、Y、Z 三根伺服轴。X、Y 负责水平定位,Z 负责升降。设备只有在三轴均满足运行条件时,才允许开始自动搬运。
先区分三层条件:
| 层次 | 主要条件 | 不满足时的处理 |
|---|---|---|
| 安全许可 | 安全门、安全停止、急停等安全功能满足规定条件 | 安全控制系统按风险评估要求执行安全功能,普通 PLC 禁止发起新运动 |
| 驱动就绪 | 驱动通信正常、无未清除故障、驱动允许运动 | 禁止轴组启动并提示故障轴 |
| 工艺就绪 | 已回参考点或位置有效、轴组停止、运动任务已清空、工艺位置符合要求 | 保持待机,要求完成准备动作 |
安全许可是安全系统向标准控制逻辑提供的状态信息,并不意味着标准 PLC 负责实现急停或安全门保护。伺服的 Ready、Operation Enabled 等状态应按照实际驱动器及现场总线协议解释,不能直接互相替代。
推荐定义如下轴组条件:
AxisReady[i]:该轴通信有效、驱动无故障、处于允许发起运动的状态。PositionValid[i]:该轴位置基准有效;绝对值编码器仍需检查位置有效性。AxisStopped[i]:该轴无活动运动命令,且实际速度连续 100 ms 小于 1 mm/s。GroupReady:安全许可、三轴准备状态、位置有效性、无锁存故障和工艺允许条件同时满足。
其中 100 ms、1 mm/s 是示例工艺参数,需要根据编码器噪声、机械惯量和停止精度实测整定,不能作为安全静止检测的依据。
设计启动、运行和停机状态
采用五个轴组状态:NOT_READY、READY、RUNNING、STOPPING、FAULT_LOCKED。状态转换必须由明确的条件触发,避免用一个总的运行布尔量承载所有语义。
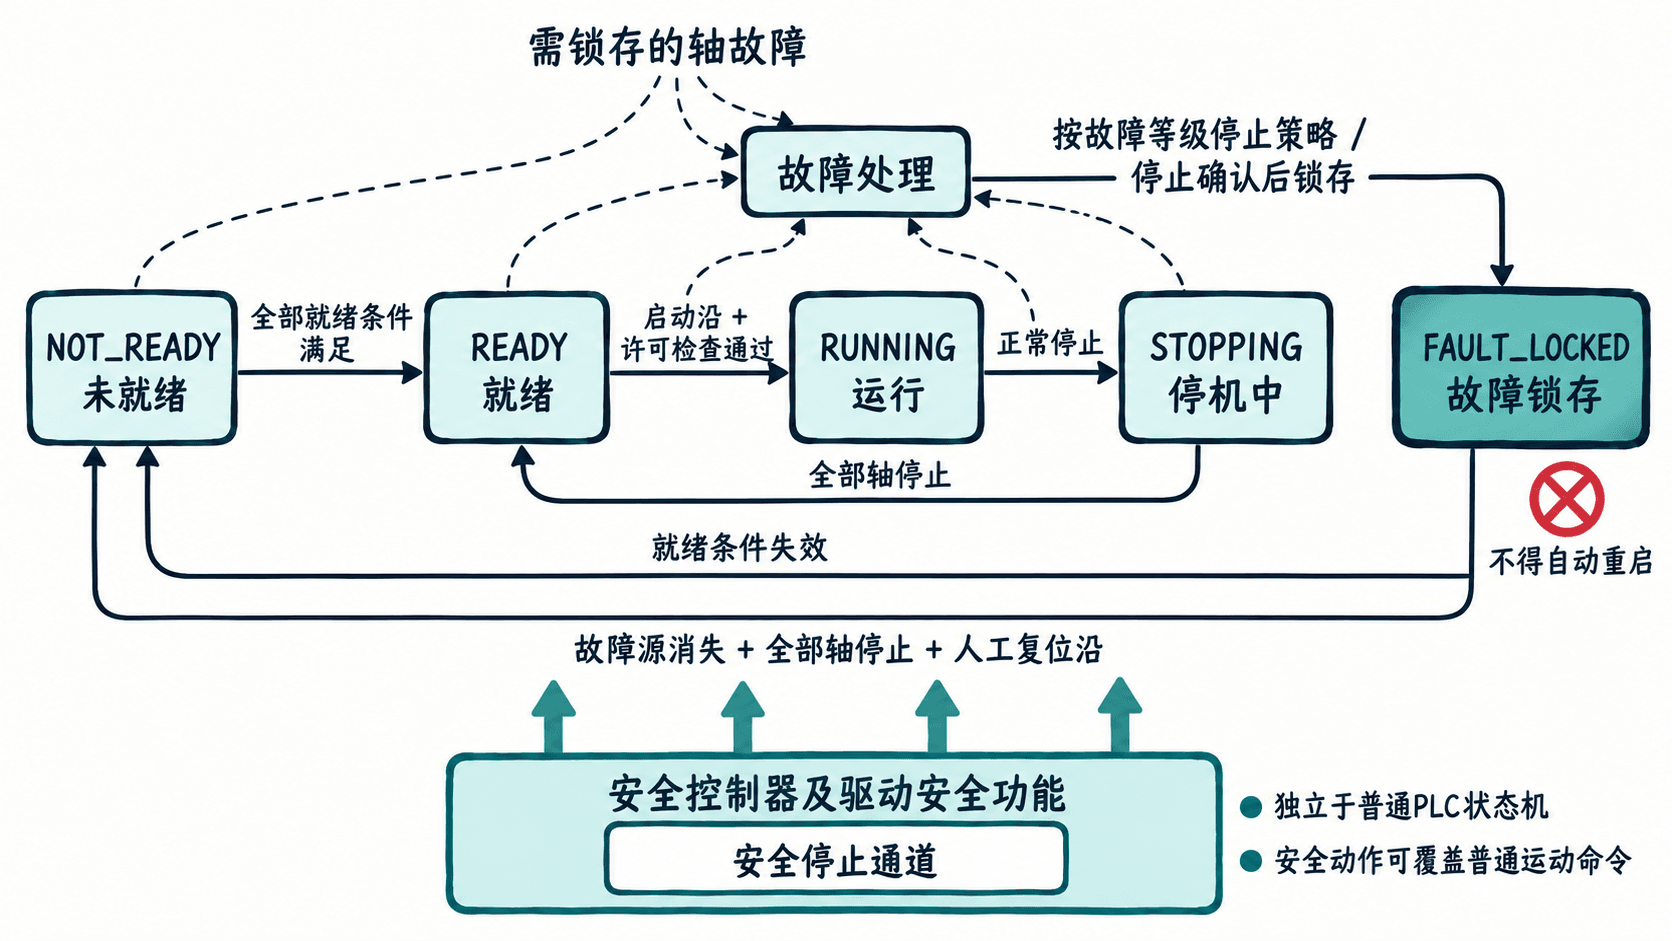
正常运行的状态转换可以按以下规则实现:
- 上电后进入
NOT_READY,清除未执行的运动请求,等待通信、驱动与位置条件满足。 - 所有准备条件成立后进入
READY,只接受新的启动上升沿;持续为真的旧启动命令不得触发运行。 - 进入
RUNNING后持续监视每根轴的通信、驱动故障、跟随误差和工艺联锁。 - 正常停止时进入
STOPPING,阻止新运动命令,等待各轴按规划减速完成。 - 故障时根据故障等级调用预先设计的停止策略,锁存故障并禁止自动恢复。
实现轴组故障联锁
以 IEC 61131-3 Structured Text(ST)编写一个可移植的轴组逻辑示例。代码使用普通布尔输入和标准逻辑语法,不依赖特定品牌运动控制指令。假设每个 PLC 扫描周期都会调用该程序,安全控制器另行执行其安全功能。
PROGRAM AxisGroupInterlock
VAR
    SafetyPermit : BOOL;
    ProcessPermit : BOOL;
    AxisReady : ARRAY[1..3] OF BOOL;
    PositionValid : ARRAY[1..3] OF BOOL;
    AxisStopped : ARRAY[1..3] OF BOOL;
    AxisFault : ARRAY[1..3] OF BOOL;
    StartButton : BOOL;
    StopButton : BOOL;
    ResetButton : BOOL;

    ReadyAll : BOOL;
    StoppedAll : BOOL;
    AnyFault : BOOL;
    FaultLatched : BOOL := FALSE;
    GroupReady : BOOL;
    RunPermit : BOOL := FALSE;
    StopRequest : BOOL;
    StartPrev : BOOL := FALSE;
    ResetPrev : BOOL := FALSE;
    StartEdge : BOOL;
    ResetEdge : BOOL;
    i : INT;
END_VAR

// 汇总三轴条件,输入应来自经过有效性检查的设备状态。
ReadyAll := TRUE;
StoppedAll := TRUE;
AnyFault := FALSE;
FOR i := 1 TO 3 DO
    ReadyAll := ReadyAll AND AxisReady[i] AND PositionValid[i];
    StoppedAll := StoppedAll AND AxisStopped[i];
    AnyFault := AnyFault OR AxisFault[i];
END_FOR;

// 上升沿避免按钮保持按下导致故障清除后重新启动。
StartEdge := StartButton AND NOT StartPrev;
ResetEdge := ResetButton AND NOT ResetPrev;
StartPrev := StartButton;
ResetPrev := ResetButton;

IF AnyFault THEN
    FaultLatched := TRUE;
END_IF;

// 复位只能清锁存,不会直接发出运行许可。
IF ResetEdge AND NOT AnyFault AND StoppedAll
   AND NOT RunPermit THEN
    FaultLatched := FALSE;
END_IF;

GroupReady := SafetyPermit AND ProcessPermit
              AND ReadyAll AND StoppedAll
              AND NOT AnyFault AND NOT FaultLatched;

// 故障、停止请求或许可失效时立即撤销新的运行授权。
IF AnyFault OR FaultLatched OR NOT SafetyPermit
   OR NOT ProcessPermit OR NOT ReadyAll OR StopButton THEN
    RunPermit := FALSE;
ELSIF StartEdge AND GroupReady THEN
    RunPermit := TRUE;
END_IF;

StopRequest := NOT RunPermit;
END_PROGRAM
预期结果:假设三轴初始均已停止、准备完成、无报警,安全与工艺许可成立,则 GroupReady=TRUE。按下启动按钮产生上升沿后,RunPermit=TRUE;当第二轴 AxisFault[2]=TRUE 时,下一次扫描锁存故障并使 RunPermit=FALSE、StopRequest=TRUE。故障消失后,即使启动按钮保持按下,系统也不会自动恢复运行。
这段代码只演示轴组授权与故障锁存,不是完整的运动控制程序。StopRequest 应由运动控制任务映射到已经验证的减速停止、协调轴组停止或驱动故障处理机制。进入运行状态后的正常停止、停机完成确认以及状态机跳转,也需要由设备控制程序补齐。
同时要注意:RunPermit 不能直接代替伺服使能,也不应直接切断正在运动的轴的动力。对普通工艺异常,通常先发出合理的停止命令;对安全事件,则由独立安全系统执行对应的安全停止功能。
区分普通故障传播与安全停机
三轴联动时,一根轴故障可能破坏其他轴的机械协调关系。例如双驱龙门两侧不同步时,只停止一侧而让另一侧继续运动,可能导致横梁扭斜。必须根据机械结构选择故障传播范围和停止方式。
| 触发情况 | 普通 PLC 动作 | 安全系统职责 |
|---|---|---|
| 单轴普通驱动报警 | 锁存轴组故障,禁止新任务,协调停止相关轴 | 仅在触发已定义安全功能时介入 |
| 通信超时 | 撤销运行授权,执行预设通信故障停机策略 | 如风险评估要求,独立实现安全监控 |
| 正常工艺停止 | 按规划减速,确认停止后转待机 | 不必因普通停止自动触发安全功能 |
| 安全门保护动作 | 停止发布新运动任务并记录状态 | 按风险评估执行规定的安全停止或防意外启动功能 |
| 急停动作 | 记录急停状态,禁止自动重启 | 执行经设计验证的急停安全功能 |
对于能接受受控减速的安全停止,可依据设备设计采用符合 IEC 61800-5-2 的 SS1 等驱动安全功能;适合直接去除转矩的场景可能采用 STO。具体停止类别、停止时间、制动器配合和所需性能等级,均应由风险评估与硬件能力决定,而不是由普通 PLC 的某段程序决定。
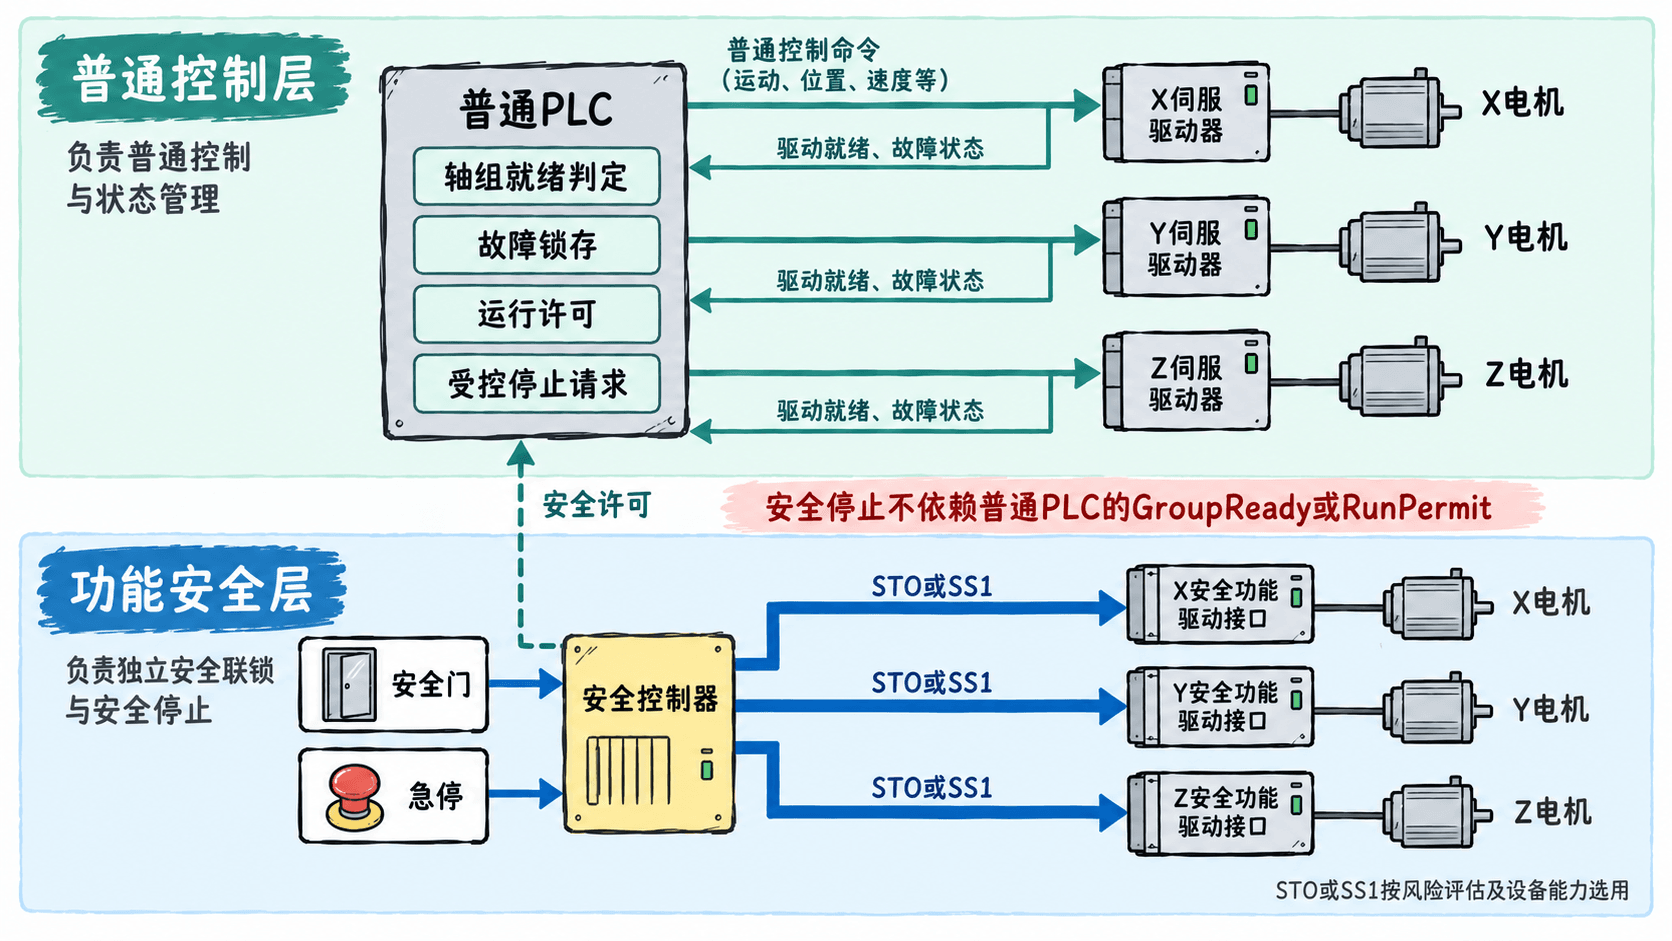
实际工程还应将轴组故障源与停机原因分别记录,例如 FaultAxis=2、FaultClass=DRIVE_FAULT。即使驱动报警随后消失,故障锁存信息也要保留到操作员确认,便于排查首发故障,而不是只显示最后一个受牵连的故障。
设计复位与重新启动的必要条件
故障复位不能与启动合并为一个动作。推荐采用以下顺序:
- 排除真实故障:检查报警码、轴位置、机械干涉、驱动状态和通信质量。
- 确认所有轴已停止,停止过程中禁止直接执行新的定位指令。
- 在设备满足规定安全条件后,由操作员执行故障确认和独立复位动作。
- 必要时执行驱动报警复位、重新上使能和位置有效性检查;如果位置丢失,应重新建立基准。
- 轴组重新满足
GroupReady后,再由新的启动上升沿开始自动任务。
前述代码要求复位时 StoppedAll=TRUE、无当前轴故障、无运行授权,清除的只是普通控制器内的 FaultLatched。实际项目应根据故障类型再限制驱动复位时机,且安全复位必须由符合要求的安全控制链路处理。
尤其是 Z 轴带重力负载的设备,不能把 STO 等同于悬停或机械抱闸。需要针对重力下落风险评估制动器、负载保持机构及停机顺序,防止复位或失电过程中发生意外运动。
用故障注入测试联锁是否有效
联锁逻辑应在仿真或经过风险控制的调试环境中验证,再进行现场联调。建议至少执行以下测试:
| 测试条件 | 应观察到的结果 |
|---|---|
| X、Y、Z 全部准备完成 | 允许进入就绪,等待新的启动沿 |
| Y 轴未建立有效位置基准 | GroupReady=FALSE,启动无效 |
| 运行中 Y 轴出现驱动故障 | 锁存故障、撤销运行授权、启动规定的停机过程 |
| 故障恢复但未按复位 | 仍禁止自动启动 |
| 复位时仍有轴在运动 | 不清除故障锁存 |
| 故障清除、停稳并复位 | 重新检查就绪条件,不自动启动 |
| 启动按钮持续按住经过复位 | 不产生新的启动上升沿 |
| 安全门触发安全停止 | 安全系统按设计动作,普通控制不得绕过安全保护 |
调试时建议记录 PLC 周期时间、故障首发时间、各轴停止状态、停止请求时间以及驱动安全状态。通信异常和物理驱动故障可能导致普通运动停止命令无法执行,因此必须单独验证通信故障处理和安全停止能力。
完成验收时,至少确认三件事:任意一轴不满足准备条件时不能启动;运行中发生规定的轴组故障时,不会留下未受控的关联轴继续运动;故障消除与复位之后,设备仍必须等待独立的新启动命令。