
PLC 与工业控制 / 系统课时
检查驱动器使能条件与报警状态
检查驱动器使能条件与报警状态
伺服驱动器上电后,显示正常并不代表电机已经可以运行。本课通过状态监视、使能输入、STO 安全回路、外部联锁和报警记录,建立一套单轴点动前的检查方法,最终能够判断驱动器为什么未就绪、无法使能或使能后仍不响应运动指令。
学习目标
- 区分未就绪、禁止使能、已使能和故障状态,理解各状态对应的运行条件。
- 按固定顺序检查驱动器供电、STO、使能输入、外部联锁和报警。
- 完成故障记录、安全复位与低速点动验证,避免带故障反复强制使能。
区分四种常见驱动器状态
驱动器通常会提供 Ready、Servo ON、Alarm 等状态信号,但不同厂商的名称和状态划分并不完全一致。排查时应同时查看状态字、输入端子和报警信息,不能仅根据面板指示灯判断。
| 状态 | 典型表现 | 首先检查 |
|---|---|---|
| 未就绪 | 上电初始化中,主回路未准备好 | 控制电源、主回路供电、初始化及母线状态 |
| 禁止使能 | 无故障但电机不能输出驱动转矩 | STO、使能请求、限位、联锁和运行许可 |
| 已使能 | 功率级允许工作,电机进入伺服控制 | 实际 Servo ON 状态、抱闸及运动指令条件 |
| 故障 | 报警锁存,驱动器禁止正常运行 | 报警码、故障历史、设备安全状态 |
这里的四类是教学排查分类,并不表示所有厂商都采用完全相同的状态机。例如,某些驱动器将主电源未接入归为 Switch On Disabled,另一些则显示 Not Ready。
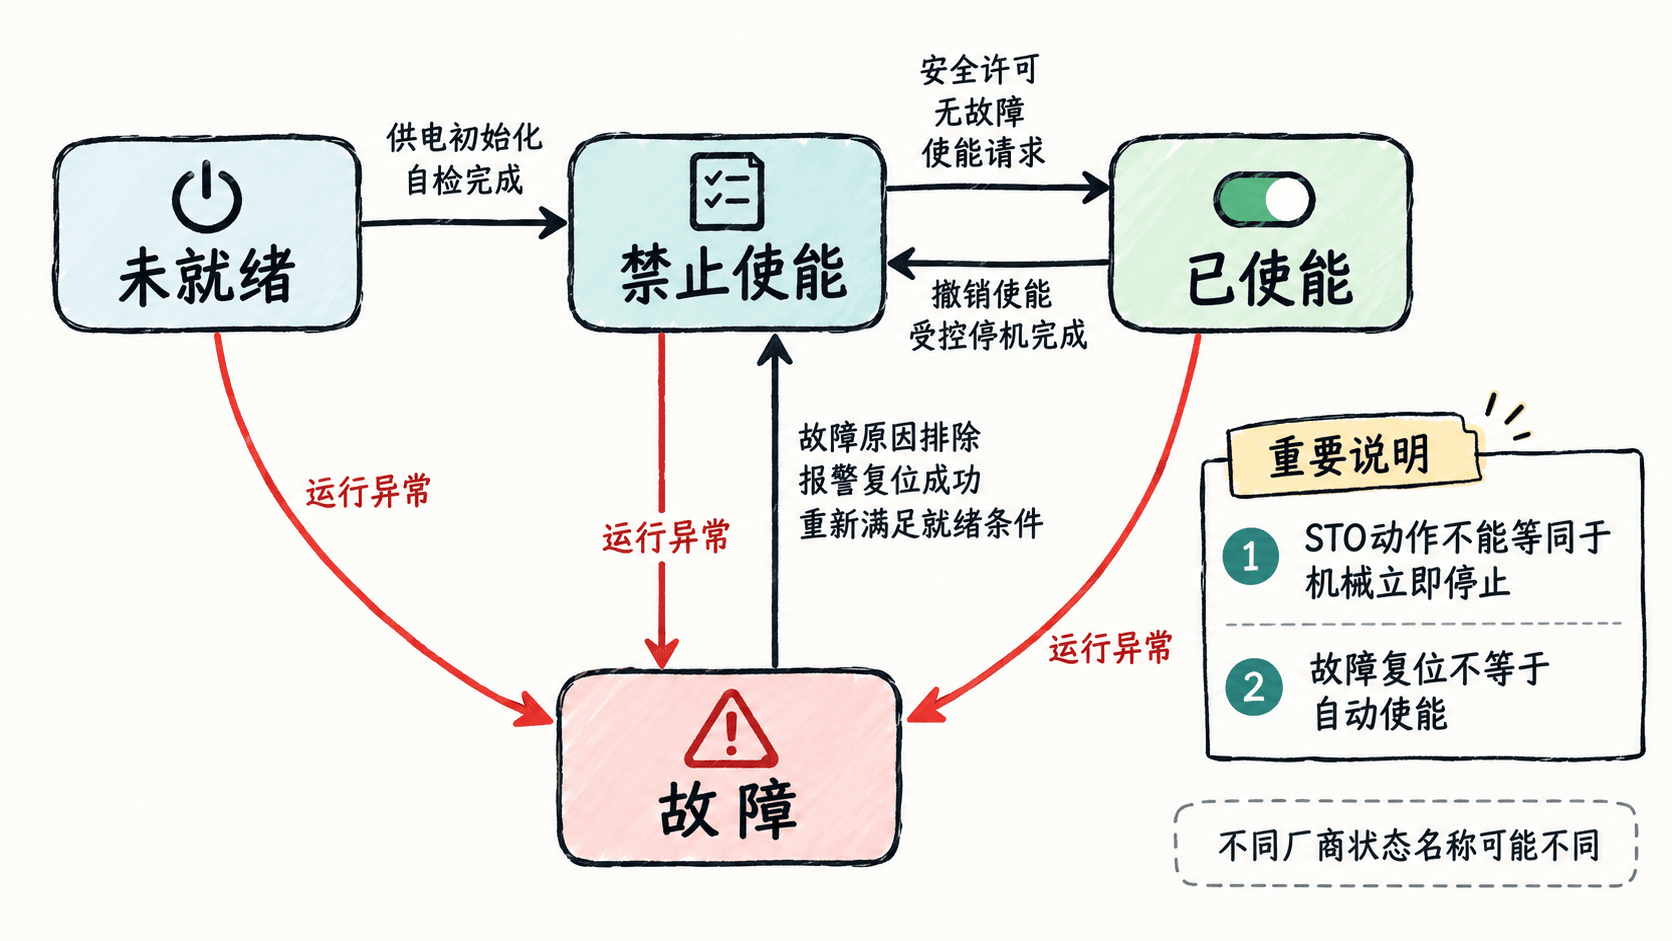
需要特别区分驱动器就绪与伺服已使能。Ready 通常表示具备某种准备条件,不一定代表输出级已经投入;Servo ON 才是更接近电机受控工作的状态,但也不保证电机会旋转。具体含义应以对应型号手册的状态定义为准。
按安全许可到使能命令的顺序检查
假设一套水平滚珠丝杠滑台使用交流伺服驱动器,由控制器提供数字量使能信号,并通过安全控制器管理双通道 STO。首次调试应由具备资质的人员确认机械防护、限位和急停功能,不允许短接安全端子来排除故障。
建议按以下顺序检查:
- 确认电机和滑台机械连接正确,人员离开运动区域,行程两端有限位或可靠防护,并确认负载不会因失去转矩发生危险运动。
- 检查控制电源、主回路供电和驱动器母线状态。某些机型控制板在线,但主回路未就绪,依然不能使能。
- 查看安全控制器诊断,确认 STO 双通道处于允许输出转矩的正常状态。具体电平和状态极性必须查对应型号手册,不得假定高电平必然表示安全许可。
- 在调试软件的 I/O 监视页面核对外部使能输入是否实际变化,检查端子功能分配和输入有效极性。
- 核查正向限位、反向限位、外部禁止运行、急停联锁等信号。某些限位只禁止对应方向运动,并不直接撤销伺服使能。
- 确认没有有效故障,并检查驱动器是否处于远程控制、总线控制或本地点动模式,避免使能命令来源不一致。
常见调试记录可以采用下表。数值仅为示例,实际读取值应以设备监视界面为准。
| 检查项 | 示例读数 | 判定 |
|---|---|---|
| 控制电源 | 正常 | 通过 |
| 主回路就绪 | TRUE | 通过 |
| STO 安全许可 | TRUE | 通过 |
| 外部使能输入 | FALSE | 尚未请求使能 |
| 正反限位 | 均未触发 | 通过 |
| 当前报警 | 无 | 通过 |
| 实际 Servo ON | FALSE | 符合当前使能请求 |
如果控制器已经发出使能命令,而驱动器监视页面显示输入仍为 FALSE,应优先检查 I/O 接线、公共端、输入供电、信号极性与端子映射,而不是直接修改速度环或位置环增益。
读取报警码并执行受控复位
出现故障时,先保存报警现场,再处理原因。不同伺服品牌的报警编号没有统一含义,不能将某品牌的过流代码直接套用到另一品牌。
推荐记录以下信息:
| 记录字段 | 示例 |
|---|---|
| 故障发生阶段 | 发出 Servo ON 请求时 |
| 报警代码 | 现场原始代码,原样记录 |
| 控制模式 | 位置控制 |
| 当前运动速度 | 0 r/min |
| 母线状态 | 读取驱动器实际监视值 |
| 相关输入 | STO、使能、限位及联锁实际状态 |
| 最近操作 | 修改端子映射后首次使能 |
随后依照下面的顺序操作:
- 撤销运动指令和使能请求,确保机械负载处于安全状态。
- 阅读报警代码对应的厂商说明,区分可复位报警与必须检修的硬件故障。
- 排除触发条件,例如修复编码器连接异常、纠正电机参数配置或处理过载问题;涉及接线、拆装和带电风险的操作必须按设备规程隔离电源并验证安全。
- 在设备允许的条件下,通过驱动器面板、调试软件或已正确配置的复位输入发出一次报警复位请求。
- 观察故障是否清除、状态是否恢复就绪,并保持使能请求关闭,直到完成重新启动前的安全确认。
不要持续保持复位信号,也不要使用循环复位掩盖重复故障。尤其是过流、接地故障、编码器异常等报警,未经排查反复使能可能损坏功率模块或造成机械危险。
验证使能状态与单轴点动许可
排除报警后,可进行一次有记录的使能检查。建议先断开自动运行任务,在防护有效、行程安全、负载固定可靠的条件下使用厂商提供的调试点动功能。
以下参数仅作为小型水平滑台的教学测试起点,不是适用于所有伺服系统的通用安全设定:
| 测试项目 | 示例设置 |
|---|---|
| 点动电机转速 | 30 r/min |
| 单次点动时间 | 0.5 s |
| 滚珠丝杠导程 | 10 mm/rev |
| 减速比 | 1:1 |
| 理论移动距离 | 0.25 mm |
理论位移按 计算,其中 是电机转速(r/min), 是每转移动距离(mm/rev), 是时间(s)。代入上述数值:。因此表格中的理论移动距离应按计算值 2.5 mm 验收,而不能误记为 0.25 mm。实际位移还会受到加减速过程影响。
具体测试步骤如下:
- 保持点动指令为零,确认无报警、STO 许可有效,并观察外部使能输入从无效变为有效。
- 确认实际 Servo ON 状态成立,同时检查电机保持状态、电流和是否存在异常噪声或振动。
- 在厂商许可的测试模式下执行一次短时低速正向点动,立即停止并检查方向、位移和限位状态。
- 确认安全后再执行反向点动;如果方向与预期不符,先撤销使能并检查方向配置,不应继续向机械端点运行。
- 撤销使能,记录驱动器从已使能回到禁止使能或相应待机状态的变化,确认运动已经安全停止。
根据检查结果定位典型异常
完成上述检查后,可用症状快速缩小范围。
| 症状 | 优先定位 | 正确处理 |
|---|---|---|
| 面板在线但一直未就绪 | 主回路供电、预充电、初始化状态 | 按手册确认主回路和就绪条件 |
| 使能命令发出后没有响应 | 控制源、端子映射、有效极性 | 对照 I/O 监视逐项核对 |
| 显示 STO 有效且无法使能 | 安全回路或安全控制器状态 | 按安全诊断规程排查,不短接 STO |
| 使能瞬间报警 | 电机参数、反馈、动力接线、负载 | 保存报警记录并按代码定位 |
| 已使能但无法点动 | 命令源、模式、限位、抱闸 | 检查点动条件及实际速度指令 |
| 复位后立即再次报警 | 故障原因未排除 | 停止重复复位,检查历史及硬件 |
现场验收至少保留一次完整记录:使能请求关闭时状态正确、所有安全许可和联锁符合设备要求、使能请求后实际 Servo ON 成立、短时点动方向正确、停止后运动消失、撤销使能后状态正确,并且测试期间没有新增报警。
当这些条件全部满足,才能判定驱动器已具备当前单轴调试工况下的基本运行条件;这并不替代设备整机安全验收,也不能据此直接投入自动循环运行。